SeGuE: Семантически управляемое исследование для мобильных роботов
Аннотация
Рост приложений воплощённого ИИ позволил роботам выполнять сложные задачи, требующие сложного понимания их окружения. Для обеспечения успешной работы робота в таких условиях необходимо создавать карты, которые включают семантическую информацию, помимо геометрической. В данной статье мы рассматриваем новую задачу семантического исследования, при которой мобильный робот должен автономно исследовать среду, чтобы полностью картировать как её структуру, так и семантический вид объектов. Мы разрабатываем метод, основанный на исследовании следующего лучшего вида, где потенциальные позы (Поза (Pose) в робототехнике — это не просто «точка», а положение + ориентация.) оцениваются на основе семантических признаков, видимых из этой позы. Мы исследуем два альтернативных метода выборки потенциальных видов и демонстрируем эффективность нашей системы как в симуляции, так и в физических экспериментах. Автоматическое создание высококачественных семантических карт может позволить роботам лучше понимать и взаимодействовать с их окружением, а также облегчить развертывание будущих приложений воплощённого ИИ..
I Введение
Достижения в производительности машинного обучения и периферийных вычислениях продвигают роботов к приобретению более высоких, чем когда-либо ранее, способностей к рассуждению и принятию решений. Эти способности критически важны для успешного внедрения их в рабочие среды, такие как автоматизированные кухни [1] или беспилотные фермы [2], где роботу необходимо решать совместную задачу навигации и семантического понимания сцены..
Для решения этой проблемы классические метрические карты были объединены с семантическими картами для предоставления соответствующих информационно насыщенных карт. Например, в визуальной навигации по объектам [3] агент должен найти объект, соответствующий тексту или изображению. Аналогично, в навигации, управляемой языком [4], агент должен ориентироваться на основе инструкций на естественном языке, ссылающихся на внешний вид окружающей среды. Такие методы часто являются zero-shot, предполагая отсутствие предварительных знаний об окружающей среде. Хотя такая постановка задачи является сложной, она по своей природе временная. В реальных случаях, где требуется непрерывная работа, создание комплексной карты во время или до начала работы было бы весьма полезным. В то же время несколько существующих методов (например, [1, 5, 3, 4]) используют карты, дополненные семантическими классами. Хотя информация о семантических классах ценна, её ограниченная повторная используемость может препятствовать переносу на физическое развертывание робота в различных средах. Для решения этой задачи мы предлагаем метод исследования, который отображает семантические особенности окружающей среды, что позволяет использовать их повторно в различных задачах..
Современные семантические карты с поддержкой ИИ могут совместно кодировать геометрию сцены и признаки внешнего вида. Они могут содержать признаки, извлечённые моделями машинного обучения, которые, в свою очередь, могут повторно использоваться в различных задачах. Семантические карты признаков могут создаваться онлайн [3], обычно для помощи в визуальном поиске объектов, или офлайн [4], которые могут использоваться для навигации с помощью языка или других последующих задач. Однако офлайн-картирование обычно требует ручного управления роботом или маршрутов, разработанных вручную, чтобы обеспечить всестороннее покрытие признаков внешнего вида. Хотя автономные методы исследования для картирования структур окружающей среды хорошо развиты в робототехнике, существует заметный пробел в автоматическом управлении исследованием для создания высококачественных семантических карт..
Автономное исследование и картографирование окружающей среды привлекли значительное внимание на протяжении многих лет. Картографирование структуры статической среды в 2D в значительной степени решено существующими подходами SLAM [6]. Исследование также хорошо изучено, при этом традиционные подходы в целом делятся на методы, основанные на границах, и методы, основанные на следующем лучшем обзоре. В методах, основанных на границах [7], робот перемещается в места, находящиеся на границе между картированными и некартированными участками среды, в то время как методы следующего лучшего обзора [8, 9, 10] выбирают и оценивают потенциальные виды на основе информационно-теоретических метрик. При достаточном времени оба метода могут полностью захватить геометрию среды. Однако они не учитывают признаки внешнего вида среды. Более того, увеличенный диапазон и поле зрения современных датчиков глубины могут приводить к неполным и низкокачественным семантическим картам признаков [11].⟧.
В данной работе мы представляем новый метод автономного исследования, основанный на подходе следующего лучшего обзора, который картографирует структуру окружающей среды и одновременно захватывает её семантический вид. Наш метод оценивает потенциальные обзоры, вычисляя среднюю энтропию видимых семантических признаков, исключая при этом закрытые и сходящиеся признаки. Мы исследуем две альтернативные техники выборки обзоров: равномерную выборку по достижимым позам и итеративный метод важностной выборки, вдохновлённый оптимизацией с помощью particle filter. Для метрической картографии и навигации используются готовые компоненты. Наш подход проверен как в симуляции, так и в экспериментах на физическом оборудовании с использованием колёсного мобильного робота. В итоге, наши вклады включают в себя:
- 1. Мы предлагаем метод оценки отдельных семантических признаков карты и показываем, как эти оценки могут быть объединены для оценки конкретного вида..
- 2. Мы исследуем два альтернативных метода для выборки потенциальных представлений.
- ⟦Мы демонстрируем осуществимость нашей структуры в смоделированных и физических экспериментах.
II Связанные работы
II-A Семантическое отображение
Семантическое картографирование исследовалось как в сообществах машинного обучения, так и в робототехнике. Исследования в области машинного обучения сосредоточены на плотных семантических признаках [4]. Эти карты позволяют выполнять детальный поиск внутри среды [4] и могут использоваться для предсказания планировки неизведанной части среды [12]. В робототехнике внимание уделялось семантическим классам. В [13] семантические категории использовались для увеличения количества замыканий циклов, а в [14] — для создания более эффективных маршрутов. По мере того как ресурсы, доступные на роботах (сенсоры, вычислительные блоки и т. д.), продолжают расти, а модели ИИ становятся более пригодными для edge computing, ожидается рост спроса на карты плотных семантических признаков. Наш метод может помочь автоматически создавать такие карты..
II-B Исследование рубежей
Исследование, основанное на фронтире (В данном контексте фронтир (frontier) используется в значении граница между уже изученным (известным) и неизученным (неизвестным) пространством в карте местности), было тщательно изучено в литературе. Изначально предложенные в [7], методы, основанные на фронтире, стремятся полностью исследовать среду, постоянно двигаясь к границе между известным и неизвестным пространством. Более поздние работы стремились повысить вычислительную эффективность вычисления фронтиров [15] и создать механизмы ранжирования фронтиров [16]. Эти методы исследования сосредоточены исключительно на картографировании геометрии среды, которая может быть непосредственно наблюдаема с помощью современных LiDAR сенсоров, которые обычно интегрированы в современные роботы. В отличие от этого, картографирование семантических признаков может быть значительно осложнено вариабельностью внешнего вида объектов на разных расстояниях, значимостью различных объектов для извлекателей признаков и ограниченным полем зрения большинства камер..
II-C Определение следующего лучшего обзора
Конвейер следующего лучшего обзора [8, 9, 10] состоит из сэмплера позы, метрики для ранжирования поз, либо с точки зрения прироста информации [8, 9, 10], либо с использованием специфической для задачи метрики [5, 1], и маппера, который обновляет внутреннюю карту во время навигации к определённой позе следующего лучшего обзора. Несколько современных реализаций используют планировщики на основе сэмплинга для выбора поз [8, 17]. Однако это может привести к застреванию в локальных максимумах. Один из способов решения этой проблемы — интеграция дополнительного глобального сэмплера [10]. Информационно-теоретические метрики [18, 9] кодируют структуру и уверенность в текущей карте для ранжирования ценности конкретного обзора. Также использовались семантические категории [1] для фокусировки на более релевантных для задачи структурах. Насколько нам известно, ни один метод не включал семантическую карту признаков в алгоритм следующего лучшего обзора..
III Определение проблемы
В данной работе мы рассматриваем новую задачу семантического исследования. Наша цель — одновременно автономно исследовать и картографировать среду в реальном времени, обеспечивая при этом, чтобы карта полностью отражала семантическую информацию, необходимую для последующих приложений воплощённого ИИ. Конкретно, мы задаёмся вопросом, как мобильный робот, оснащённый RGB-камерой и датчиком глубины, может исследовать среду и строить 2D-карту , где и обозначают высоту и ширину карты, а — размерность векторов семантических признаков. Дополнительное скалярное значение в третьем измерении представляет информацию о занятости, в виде сетки занятости. Хотя генерация семантических карт является хорошо изученной областью [4], в данной работе мы специально рассматриваем задачу исследования, чтобы обеспечить достаточное покрытие среды и захват высококачественных семантических признаков. Для снижения сложности реализации мы делаем рабочие предположения, что робот действует в физически ограниченной среде, и что среда относительно плоская и проходимая. Эти предположения не являются ограничивающими, поскольку они относятся к большинству распространённых парадигм навигации в помещениях (как мы и проверяем в данной работе), и могут напрямую применяться к навигации на открытом воздухе в структурированных средах..
IV Предложенный подход
Мы предлагаем метод Семантического Управляемого Исследования (SeGuE) для мобильных роботов. Наш метод основан на алгоритмах выбора следующего лучшего вида. Во время исследования создаётся семантическая карта, , используя данные из двух различных сенсорных модальностей, а именно RGB-камеры и 3D LiDAR. SeGuE выбирает безопасные для столкновений и достижимые позы из сетки занятости, сформированной во время навигации, основываясь на текущем семантическом понимании окружающей среды. Для оценки потенциального информационного выигрыша от каждой позы вычисляется средняя энтропия предсказания каждой семантической особенности, видимой из данной позы. Чтобы гарантировать, что ячейки с более высокой алеторической неопределённостью не используются чрезмерно, энтропия каждой семантической особенности отслеживается во времени, и особенности, у которых энтропия сошлась, исключаются из расчёта оценки. Этот процесс повторяется до тех пор, пока не будет найдена поза с оценкой выше некоторого порога. SeGuE суммирован в Алгоритме 1. Далее мы подробно рассмотрим каждый шаг подхода..
IV-A Оценка позы
Позиции оцениваются в соответствии с количеством информации, которую можно получить в этой позиции. Мы используем энтропию в качестве прокси для этого, поощряя робота исследовать области карты, в которых он наиболее не уверен. В процессе исследования семантическая карта оценок постоянно обновляется путем извлечения плотных семантических признаков из текущего наблюдения изображения. Эти признаки затем связываются с различными точками в облаке точек ptCloud. Поскольку 3D-точки теперь представляют семантические признаки, они проецируются на 2D семантическую карту, чтобы связать каждую ячейку с признаком. (Подробности этой процедуры можно найти в [4].) Семантические признаки извлекаются из изображения img с использованием модели машинного обучения , которая может быть разложена на извлекатель признаков и классификатор . Пусть способен классифицировать классов. Признаки, хранящиеся в нашей семантической карте, извлекаются из . Во всех наших экспериментах мы используем DinoV2 [19] для извлечения признаков и линейный классификатор, дообученный на наборе данных ADE20K [20]. Остальная часть раздела подробно описывает механизм оценки..
IV-A1 Оценка признаков
Каждая ячейка в семантической карте содержит вектор семантических признаков, который кодирует внешний вид этого места. Качество каждого семантического признака, связанного с конкретной ячейкой, меняется со временем, по мере изменения соответствующей точки обзора. Для оценки качества семантического признака вычисляется энтропия предсказания каждой ячейки. Используя классификационную голову , которая классифицирует классов, оценка для семантического признака равна
| (1) |
где — энтропия Шеннона, а — равномерное распределение. Оценка нормализуется по максимальной энтропии, чтобы находиться в диапазоне , поскольку максимальная энтропия может произвольно увеличиваться с ростом . Любая ячейка без семантической характеристики получает оценку , что указывает на максимальную неопределённость из-за отсутствия наблюдений в ячейке. После вычисления этих оценок для каждой ячейки в семантической карте, потенциальные виды могут быть ранжированы по среднему значению оценок отдельных ячеек, видимых с данной точки обзора..
IV-A2 Маска видимости
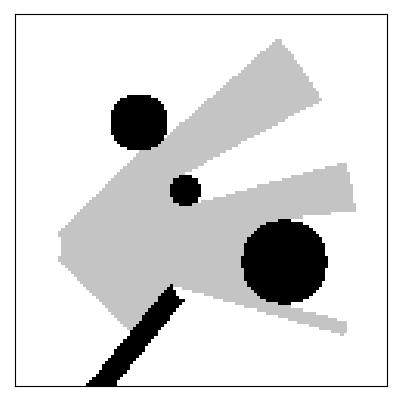
Мы требуем, чтобы при оценке данной позы учитывались только те локации, которые видимы из этой позы. Для обеспечения этого используется алгоритм трассировки лучей, аналогичный [12], который строит маску обзора клеток, видимых из конкретной позы. Пример такой маски показан на рисунке 1. На рисунке в усреднении участвуют только клетки, выделенные серым цветом; все остальные клетки игнорируются. Это гарантирует, что общая оценка позы не будет искажена отдельными подсчетами, полученными из клеток, не несущих новой информации..
IV-A3 Отслеживание сходимости признаков
Даже после сбора нескольких наблюдений некоторые ячейки могут по-прежнему иметь высокую энтропию из-за алеторической неопределённости, присутствующей в некоторых классах. Таким образом, в случаях, когда дополнительные наблюдения не улучшат оценку семантической характеристики, любое новое наблюдение не должно вносить вклад в вычисление оценки позы. Это может помочь предотвратить эксплуатацию по своей природе неопределённых ячеек. Для решения этой задачи оценка характеристики каждой ячейки отслеживается во времени и контролируется на сходимость..
Для определения сходимости оценки признака используется тест сходимости по отношению. Во время исследования, когда значение оценки признака для несошедшейся ячейки обновляется, вычисляется отношение , где — предыдущая оценка, а — новая оценка. Если отношение меньше заданного пользователем порога (установленного здесь в ), то оценка для этой ячейки считается сошедшейся. Сошедшиеся признаки могут по-прежнему обновляться, если этот признак случайно наблюдается во время исследования, но после сходимости оценки признака соответствующая ячейка больше не будет использоваться при оценке позы..
IV-B Выбор позы
Чтобы найти позы, которые максимизируют метрику оценки (1) и обеспечивают полное отображение семантической информации, необходимо рассмотреть разнообразные позы по всей карте. Для этой цели предлагаются две стратегии выборки поз: равномерная выборка (Uniform Sampling, US) и выборка по важности (Importance Sampling, IS). Обе стратегии используют одинаковый механизм оценки. Независимо от метода выборки, исследование прекращается, если не найдена поза с оценкой, превышающей определённый процент от максимального возможного значения. Это также является гиперпараметром, задаваемым пользователем в нашем методе. Порог установлен на уровне во всех наших экспериментах..
IV-B1 Равномерная выборка
В первом методе позы выбираются равномерно по всей карте, а недостижимые позы отбрасываются. Выборка продолжается до тех пор, пока не будет получено желаемое количество достижимых поз. Затем эти позы оцениваются согласно (1). Поза с наивысшим баллом выбирается как следующая для навигации..
IV-B2 Важность выборки
В то время как метод US может получать позы с высокой энтропией, для оценки необходимо рассмотреть большое количество образцов, что на практике может быть неэффективно. Вдохновляясь [21], мы также реализуем подход выборки на основе оптимизации с помощью фильтра частиц. Этот метод равномерно выбирает начальный набор поз среди достижимых поз, которые используются для подгонки смеси гауссовских моделей, где вероятность каждой позы прямо пропорциональна её оценке (1). Затем это распределение используется для выборки нового набора поз, с тем же ограничением достижимости, и процесс повторяется фиксированное число итераций. Среднее значение компоненты смеси с наивысшей оценкой принимается как следующая поза для навигации..
V Эксперименты
Мы оцениваем SeGuE как в смоделированных, так и в реальных условиях с использованием колесного мобильного робота. Весь программный комплекс написан в рамках Robot Operating System (ROS). Картографирование и оценка одометрии для локализации выполняются с использованием 3D LiDAR информации через [22]. Информация о точечных облаках также проецируется на плоскость земли для получения 2D сетки занятости для планирования движения. Навигация по путевым точкам осуществляется с помощью встроенного пакета ROS move_base. Особенности сцены извлекаются с помощью RGB камеры..
Для оценки качества сгенерированных семантических карт мы оцениваем покрытие карты и среднюю энтропию. Покрытие карты дает представление о доле признаков внешнего вида, которые были зафиксированы в процессе исследования. Оно вычисляется как процент ячеек карты занятости, которые либо свободны, либо заняты, и имеют соответствующий семантический признак. Более высокие значения покрытия карты считаются лучшими. Средняя энтропия указывает на качество наблюдений по всей карте. Средняя энтропия вычисляет энтропию предсказания всей семантической карты признаков. Любая ячейка, наблюдаемая на карте занятости без соответствующего семантического признака, считается имеющей максимальную энтропию. Низкие значения средней энтропии считаются лучшими..
V-A Результаты моделирования
Мы моделируем Clearpath Jackal в Gazebo[23] и соответствующие датчики, используя данные калибровки, доступные в [24]. Вся симуляция проводится на настольном компьютере с процессором Intel i7, видеокартой NVIDIA RTX 3090 и 32 ГБ оперативной памяти. Мы показываем результаты в двух различных средах. Среда Small House воспроизводит жилой дом, а среда Bookstore — торговое помещение. Для каждой среды начальные условия сохраняются фиксированными для SeGuE и каждого базового метода..
Мы сравниваем SeGuE, используя как варианты US, так и IS, с представительным методом исследования на основе фронтира [25] и представительным методом выбора следующего лучшего обзора (RRG-NBV) [17]. Мы также сравниваем SeGuE с базовой линией No Score, где нашу метрику оценки карты заменяем простой метрикой, при которой каждая неосмотренная ячейка имеет оценку один, а каждая осмотренная ячейка — ноль. Оценка обзора и важностная выборка остаются фиксированными..
Метрики качества карты для каждого метода приведены в Таблице I. Можно наблюдать, что в целом подходы на основе фронтира и RRG-NBV показывают низкую эффективность. Это можно объяснить тем, что не учитываются признаки внешнего вида, а вместо этого отображается геометрия сцены. Как SeGuE, так и базовые методы No Score значительно лучше с более низкой средней энтропией и более высоким покрытием семантических признаков, что демонстрирует необходимость методов исследования, учитывающих семантику сцены. Наш метод оценки семантических признаков помогает снизить среднюю энтропию при сочетании с любым из методов выборки..
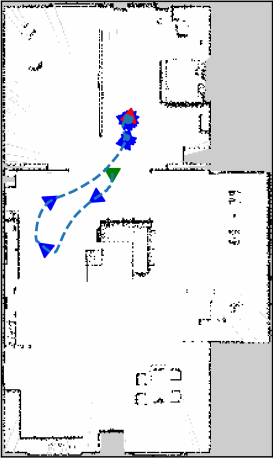
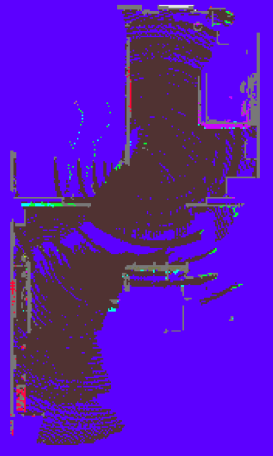
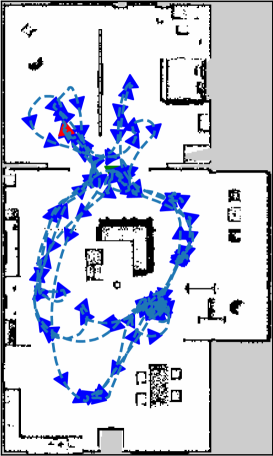
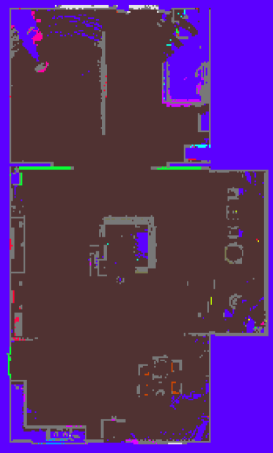
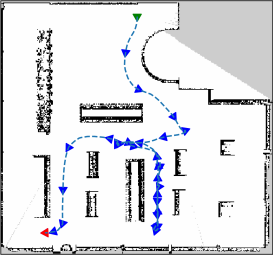
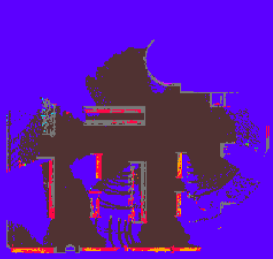
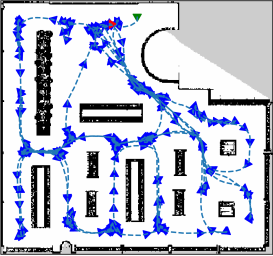
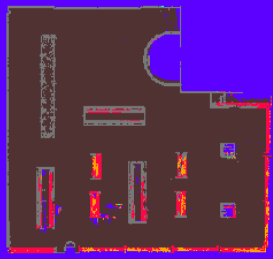
Мы визуализируем карты, созданные в каждой среде, используя метод на основе фронтира и SeGuE на Рис. 2 (для Small House) и Рис. 3 (для Bookstore). Поскольку семантические признаки существуют в высокоразмерном абстрактном пространстве признаков, мы пропускаем признаки через предсказательную голову и визуализируем предсказания классов, где каждый цвет представляет отдельный класс. Можно наблюдать, что структура семантической карты признаков хорошо соответствует структуре объектов, отображённых в сетке занятости..
V-B Номер образца Исследование
Мы оцениваем чувствительность обоих рассмотренных методов выборки к количеству выбранных образцов в среде Small House. В случае метода равномерной выборки это прямой перебор по количеству выбранных образцов. Результаты этого абляционного исследования, как с нашим методом семантической оценки, так и без него, показаны в Таблице II. Отмечаем, что в целом наш метод семантической оценки увеличивает покрытие и снижает среднюю энтропию. Хотя прямой зависимости между количеством образцов и производительностью, по-видимому, не существует, мы наблюдаем, что как с нашим методом семантической оценки, так и без него, оптимальная производительность достигается при количестве образцов от 100 до 200. Вероятно, это связано с тем, что слишком малое количество образцов не приближает к оптимальному результату, тогда как слишком большое количество образцов приводит к чрезмерной эксплуатации, что в целом снижает исследование..
| Semantic Score | No Score | |||
|---|---|---|---|---|
| Samples | Coverage | Average Entropy | Coverage | Average Entropy |
| 10 | ||||
| 50 | ||||
| 100 | ||||
| 200 | ||||
| 500 | ||||
| 1000 | ||||
Мы проводим то же исследование для метода IS, изменяя количество образцов, выбираемых на каждой итерации, и общее количество итераций. Мы приводим количественные результаты в Таблице III⟧.
При сравнении производительности No Score между методами сэмплинга (ср. таблицы II и III), производительность не меняется существенно. Мы наблюдаем заметное улучшение, когда Семантический Скор объединён с IS, что указывает на то, что IS может лучше использовать информацию внутри нашей метрики..
| Semantic Score | No Score | ||||
|---|---|---|---|---|---|
| Iterations | Samples | Coverage | Average Entropy | Coverage | Average Entropy |
| 2 | 50 | ||||
| 5 | 20 | ||||
| 10 | 10 | ||||
| 10 | 20 | ||||
| 10 | 50 | ||||
| 10 | 100 | ||||
V-C Эксперименты в реальных условиях
В дополнение к симуляционным исследованиям, мы оцениваем SeGuE в реальной среде (столовая на кампусе). Мы используем колесного мобильного робота Clearpath Jackal, оснащённого LiDAR Velodyne VLP-16 и стереокамерой Zed2i; для полного описания калибровки сенсоров см. [26]. Кроме того, мы подключаем робота Clearpath Jackal к ноутбуку с процессором Intel i7, NVIDIA RTX 3060, 32 ГБ оперативной памяти и 512 ГБ хранилища..
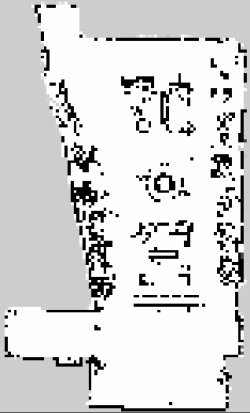
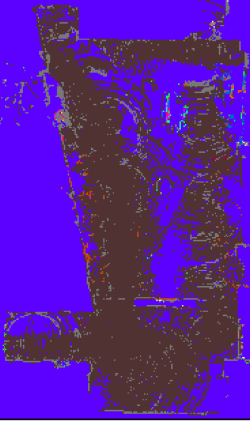
Мы протестировали SeGuE с равномерной выборкой, так как было установлено, что она стабильно хорошо работает в симуляционных исследованиях. Экспериментальные результаты показаны на рис. 4. Вычисленное покрытие составляет , а средняя энтропия — . Хотя общее покрытие ниже по сравнению со значениями, полученными в симуляционных исследованиях, наш метод всё ещё может отображать большую часть окружения. Это снижение производительности можно объяснить двумя факторами. Во-первых, базовая библиотека планирования движения плохо перенеслась на более загромождённое место. Во-вторых, ограничения по батарее ограничили общее время работы. Настройка базового планировщика движения с учётом энергопотребления (например, на основе [27] и [28]) могла бы обеспечить оптимальное покрытие с учётом бюджета движения и ограничений задачи (т.е. точки обзора), чтобы окружение можно было исследовать своевременно..
VI Заключение
Мы разработали SeGuE, метод для автономного исследования окружающей среды, который обеспечивает достаточное наблюдение признаков внешнего вида, чтобы можно было построить высококачественную и полную карту семантических признаков. Мы предложили метод оценки отдельных семантических признаков, содержащихся в карте, и показали, как эти оценки могут агрегироваться для ранжирования потенциальных точек обзора. Рассматривались два метода выборки точек обзора, при этом наши тесты показали, как они взаимодействуют с системой в целом. Результаты как в симуляции, так и в экспериментах на физическом оборудовании показали, что наш метод хорошо объединяет информацию о семантических признаках, улучшая общие метрики исследования, такие как покрытие карты и средняя энтропия, по сравнению с базовыми методами..
Поскольку SeGuE строится на основе алгоритма выбора следующего лучшего вида, он остается связанным с присущими последнему ограничениями, в частности зависимостью производительности от метода выборки и оценки. Далее, мы сосредотачиваемся только на глобальных методах выборки, чтобы избежать попадания в локальные минимумы. В будущей работе мы планируем также интегрировать локальную выборку..
Ссылки
- ⟦N. Blodow, L. C. Goron, Z.-C. Marton, D. Pangercic, T. Rühr, M. Tenorth и M. Beetz, «Автономное семантическое картографирование для роботов, выполняющих повседневные манипуляционные задачи в кухонных условиях», в IEEE/RSJ Международной конференции по интеллектуальным роботам и системам (IROS), стр. 4263–4270, 2011.
- ⟦A. Dechemi, D. Chatziparaschis, J. Chen, M. Campbell, A. Shamshirgaran, C. Mucchiani, A. Roy-Chowdhury, S. Carpin и K. Karydis, «Роботизированная оценка потребности культуры в поливе: автоматизация трудоемкой задачи для поддержки устойчивого сельского хозяйства», IEEE Robotics & Automation Magazine, том 30, № 4, стр. 52–67, 2023.
- ⟦S. Y. Gadre, M. Wortsman, G. Ilharco, L. Schmidt и S. Song, «Коровы на пастбище: базовые линии и эталоны для языково-управляемой навигации по объектам в режиме zero-shot», в IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), стр. 23171–23181, 2023.
- [4] C. Huang, O. Mees, A. Zeng и W. Burgard, «Визуальные языковые карты для навигации робота», в IEEE Международной конференции по робототехнике и автоматизации (ICRA), стр. 10608–10615, 2023.
- [5] С. Ашат, К. Сердель, Ж. Марза и Ж. Мораз, «Кейс-стади семантического картографирования и планирования для автономной навигации робота», SN Computer Science, том 5, 2023.
- [6] C. Кадена, Л. Карлоне, Х. Каррильо, Й. Латиф, Д. Скарамузца, Дж. Нейра, И. Рейд и Дж. Дж. Леонард, «Прошлое, настоящее и будущее одновременной локализации и картографирования: к эпохе надежного восприятия», IEEE Transactions on Robotics (TRO), том 32, № 6, стр. 1309–1332, 2016.
- ⟦B. Yamauchi, «Подход на основе фронтира для автономного исследования», в IEEE Международном симпозиуме по вычислительному интеллекту в робототехнике и автоматизации (CIRA), стр. 146–151, 1997.
- ⟦A. Bircher, M. Kamel, K. Alexis, H. Oleynikova и R. Siegwart, «Планировщик «следующего лучшего вида» с отступающим горизонтом для 3D-исследования», в IEEE Международной конференции по робототехнике и автоматизации (ICRA), стр. 1462–1468, 2016.
- ⟦E. Palazzolo и C. Stachniss, «Эффективное исследование для mavs на основе ожидаемого прироста информации», Drones, том 2, № 1, 2018.
- ⟦M. Selin, M. Tiger, D. Duberg, F. Heintz и P. Jensfelt, «Эффективное автономное планирование исследования крупномасштабных 3D-сред», IEEE Robotics and Automation Letters, том 4, № 2, стр. 1699–1706, 2019.
- ⟦M. Brossard, S. Bonnabel и A. Barrau, «Новый подход к оценке ковариации 3d icp», IEEE Robotics and Automation Letters, том 5, № 2, стр. 744–751, 2020.
- ⟦N. Yokoyama, S. Ha, D. Batra, J. Wang и B. Bucher, «Vlfm: Карты переднего края визуально-языкового пространства для семантической навигации без обучения», в IEEE Международной конференции по робототехнике и автоматизации (ICRA), стр. 42–48, 2024.
- [13] X. Чен, А. Милиото, Э. Паладзоло, П. Гигер, Дж. Бехли и К. Штахнисс, «Suma++: Эффективный семантический SLAM на основе лидарных данных», в IEEE/RSJ Международной конференции по интеллектуальным роботам и системам (IROS), стр. 4530–4537, 2019.
- ⟦J. Liu, Y. Lv, Y. Yuan, W. Chi, G. Chen, и L. Sun, «Эффективный метод исследования робота на основе эвристически смещенной выборки», IEEE Transactions on Industrial Electronics, том 70, № 7, стр. 7102–7112, 2023.
- ⟦M. Keirdar и G. A. Kaminka, «Эффективное обнаружение фронтира для исследования роботом», The International Journal of Robotics Research, том 33, № 2, стр. 215–236, 2014.
- ⟦D. L. da Silva Lubanco, M. Pichler-Scheder и T. Schlechter, «Новый алгоритм исследования на основе фронтира для мобильных роботов», в IEEE Международной конференции по мехатронике и робототехнике (ICMRE), стр. 1–5, 2020.
- [17] M. Штайнбринк, P. Кох, B. Юнг и S. Мэй, «Быстро исследующий случайный граф для выбора следующего лучшего обзора при исследовании наземных транспортных средств», в Европейской конференции по мобильным роботам (ECMR), стр. 1–7, 2021.
- ⟦R. Monica и J. Aleotti, «Планирование следующего лучшего обзора на основе контуров из сегментации облака точек неизвестных объектов», Autonomous Robots, стр. 443–458, 2017.
- [19] М. Окваб, Т. Дарсе, Т. Мутаканни, Х. В. Во, М. Сзафранец, В. Халидов, П. Фернандес, Д. Хазиза, Ф. Масса, А. Эль-Нуби, Р. Хауз, П.-И. Хуанг, Х. Сюй, В. Шарма, С.-В. Ли, В. Галуба, М. Раббат, М. Ассран, Н. Баллас, Г. Синнев, И. Мисра, Х. Жегу, Ж. Мэрэл, П. Лабатю, А. Жулин и П. Бояновски, «Dinov2: Обучение устойчивым визуальным признакам без надзора», 2023.
- ⟦B. Zhou, H. Zhao, X. Puig, S. Fidler, A. Barriuso, и A. Torralba, «Сегментация сцены с использованием набора данных ade20k», в IEEE конференции по компьютерному зрению и распознаванию образов (CVPR), стр. 5122–5130, 2017.
- ⟦B. Liu, S. Cheng и Y. Shi, «Оптимизация с помощью фильтра частиц: краткое введение», в книге Advances in Swarm Intelligence, стр. 95–104, Springer, 2016.
- ⟦H. Teng, Y. Wang, D. Chatziparaschis и K. Karydis, «Адаптивная лидарная одометрия и картографирование для автономных сельскохозяйственных мобильных роботов на беспилотных фермах», Computers and Electronics in Agriculture, том 232, с. 110023, 2025.
- [23] N. Коэниг и А. Ховард, «Парадигмы проектирования и использования для gazebo, открытого мульти-роботного симулятора», в IEEE/RSJ Международной конференции по интеллектуальным роботам и системам (IROS), том 3, стр. 2149–2154, 2004.
- ⟦H. Teng, D. Chatziparaschis, X. Kan, A. K. Roy-Chowdhury и K. Karydis, «Детектор ключевых точек на основе расстояния до центра масс для цветных облаков точек», в IEEE/CVF Зимняя конференция по приложениям компьютерного зрения (WACV), стр. 1196–1205, 2023.
- ⟦J. Hörner, «Объединение карт для многороботной системы», магистерская диссертация, Карлов университет, факультет математики и физики, 2016.
- ⟦H. Teng, Y. Wang, X. Song и K. Karydis, «Мультимодальный набор данных для локализации, картографирования и мониторинга урожая на плантациях цитрусовых деревьев», в Международном симпозиуме по визуальным вычислениям, стр. 571–582, Springer, 2023.
- ⟦X. Kan, H. Teng и K. Karydis, «Онлайн исследование и планирование покрытия в неизвестных средах с препятствиями», IEEE Robotics and Automation Letters, том 5, № 4, стр. 5969–5976, 2020.
- ⟦X. Kan, T. C. Thayer, S. Carpin и K. Karydis, «Планирование задач на стохастических графах проходов для точного земледелия», IEEE Robotics and Automation Letters, том 6, № 2, стр. 3287–3294, 2021.