Цифровой двойник ИИ: возможности и вызовы от больших языковых моделей к моделям мира
Аннотация
Цифровые двойники, как точные цифровые представления физических систем, эволюционировали от пассивных инструментов моделирования к интеллектуальным и автономным сущностям благодаря интеграции технологий искусственного интеллекта. В данной работе представлен унифицированный четырехэтапный каркас, который систематически описывает интеграцию ИИ на протяжении жизненного цикла цифрового двойника, охватывая моделирование, зеркалирование, вмешательство и автономное управление. Обобщая существующие технологии и практики, мы выделяем унифицированный четырехэтапный каркас, который систематически описывает, как методологии ИИ встраиваются в жизненный цикл цифрового двойника: (1) моделирование физического двойника с помощью подходов, основанных на физике, и подходов, учитывающих физику, с применением ИИ; (2) зеркалирование физической системы в цифровой двойник с синхронизацией в реальном времени; (3) вмешательство в физический двойник посредством предиктивного моделирования, обнаружения аномалий и стратегий оптимизации; и (4) достижение автономного управления с помощью large language models, foundation models и интеллектуальных агентов. Мы приводим углубленный анализ синергии между моделированием, основанным на физике, и обучением, опирающимся на данные, подчеркивая переход от традиционных численных решателей к physics-informed и foundation models для физических систем. Кроме того, мы рассматриваем, как технологии генеративного ИИ, включая large language models и generative world models, превращают цифровые двойники в проактивные и самосовершенствующиеся когнитивные системы, способные к рассуждению, коммуникации и генерации творческих сценариев. Путем обширного обзора по одиннадцати областям применения, таким как здравоохранение, аэрокосмическая отрасль, smart manufacturing, робототехника и smart cities, мы выявляем как универсальные вызовы, включая масштабируемость, объяснимость и заслуживаемость доверия, так и требования, специфичные для конкретных доменов. В данной работе раскрывается, как управляемые ИИ цифровые двойники развиваются в сторону более интеллектуальных, интероперабельных и этически ответственных экосистем, подчеркивая ключевые направления будущих междисциплинарных исследований и разработок.
1 Введение
"Чего я не могу создать, того я не понимаю."
– Ричард Фейнман
Цифровые двойники (DT), как точные цифровые представления физических двойников (реальных объектов или систем), тщательно проектируются для поддержания двунаправленной связи с их реальными системами, позволяя выполнять синхронизацию состояния для мониторинга, прогнозирования, оптимизации и поддержки принятия решений (1). Выходя за рамки простого копирования, цифровые двойники воплощают собой смену парадигмы от статических цифровых отражений к динамическим, непрерывно обучающимся отражениям реальности. Благодаря присущим цифровым двойникам преимуществам прогнозной аналитики, моделирования динамических систем и операционной оптимизации, эта технология широко применяется в здравоохранении (2, 3), биологической области (4, 5), городском планировании и управлении (6, 7), производстве (8, 9) и науке (10, 11, 12, 13). Как заявил основатель и генеральный директор NVIDIA Дженсен Хуанг в пленарном выступлении на берлинском саммите инициативы Earth Virtualization Engines, AI и ускоренные вычисления изменят наше понимание сложных систем (14), знаменуя новую эру, в которой цифровые двойники развиваются от аналитических инструментов в интеллектуальных агентов, которые учатся, прогнозируют и действуют в физическом мире.
Технически цифровой двойник работает за счет интеграции всесторонних данных датчиков с изучаемого объекта, например ветряной турбины, где датчики стратегически размещены для мониторинга ключевых показателей эффективности, включая выработку энергии, температуру и погодные условия. Эти данные непрерывно передаются в систему обработки, которая применяет их к виртуальной копии физического объекта. Используя эту актуальную цифровую модель, можно проводить различные симуляции для анализа проблем с производительностью и разработки потенциальных улучшений. Конечная цель этого процесса — извлечь осмысленные знания из симуляций, которые затем можно применить для улучшения реального объекта, оптимизируя его эффективность и функциональность. Более знакомый пример цифрового двойника — Google Map, который объединяет спутниковые снимки, данные GPS и данные о текущем трафике, чтобы поддерживать постоянно обновляемое зеркальное отражение физического мира (15). Этот непрерывный контур обратной связи между сенсорным восприятием, моделированием и адаптацией формирует концептуальную основу AI-driven цифровых двойников — систем, которые не только отражают мир, но и учатся на нем, чтобы направлять реальные действия.
На протяжении многих лет концепция цифровых двойников существенно эволюционировала, все более тесно интегрируясь с прорывами в области искусственного интеллекта (ИИ), чтобы изменить способ, которым мы моделируем и прогнозируем поведение физических систем (16). Цифровые двойники и машинное обучение (ML) тесно связаны между собой, усиливая прогнозное обслуживание и поддержку принятия решений в различных отраслях. Ранние системы опирались на традиционные алгоритмы машинного обучения, чтобы обеспечивать прогнозное обслуживание и обнаружение неисправностей (17, 18). Однако по мере роста объемов данных и усложнения систем на первый план вышло глубокое обучение (DL) как когнитивное ядро цифровых двойников, позволяющее им извлекать сложные спатиотемпоральные закономерности и моделировать комплексную динамику. Архитектуры, такие как свёрточные (19), рекуррентные (20) и графовые нейронные сети (21, 22), позволили цифровым двойникам перейти от моделирования наблюдаемого поведения к рассуждению о ненаблюдаемых механизмах. Эта интеграция знаменует собой фундаментальный переход: ИИ больше не просто компонент внутри цифровых двойников, а интеллект, который приводит их в действие.
С наступлением крупномасштабных моделей ИИ и базовых архитектур синергия между ИИ и цифровыми двойниками вступила в беспрецедентную фазу (23, 24). Недавние прорывы, от автономных агентов на базе LLM (25, 26) до world models (27), демонстрируют, как ИИ может имитировать, рассуждать и даже воображать сложные физические системы. Например, используется фреймворк многoагентной системы, который применяет LLM, чтобы автоматизировать параметризацию имитационных моделей процессов в цифровых двойниках (28). Кроме того, NVIDIA Cosmos предоставляет базовую world foundation model, которая генерирует фотореалистичные синтетические среды для симуляций цифровых двойников в робототехнике и автономных системах (29).
Сближение технологий ИИ и цифровых двойников обещает не только повысить точность и отзывчивость этих виртуальных моделей, но и переопределить границу между симуляцией и интеллектом. Дополненные адаптивным обучением и генеративным рассуждением, управляемые ИИ цифровые двойники могут предвосхищать сбои еще до их возникновения, персонализировать вмешательства и автономно управлять сложными системами. Такие возможности предвещают будущее, в котором цифровые двойники будут развиваться в надежных, объяснимых и согласованных с человеком партнёров в науке, промышленности и здравоохранении. (30).
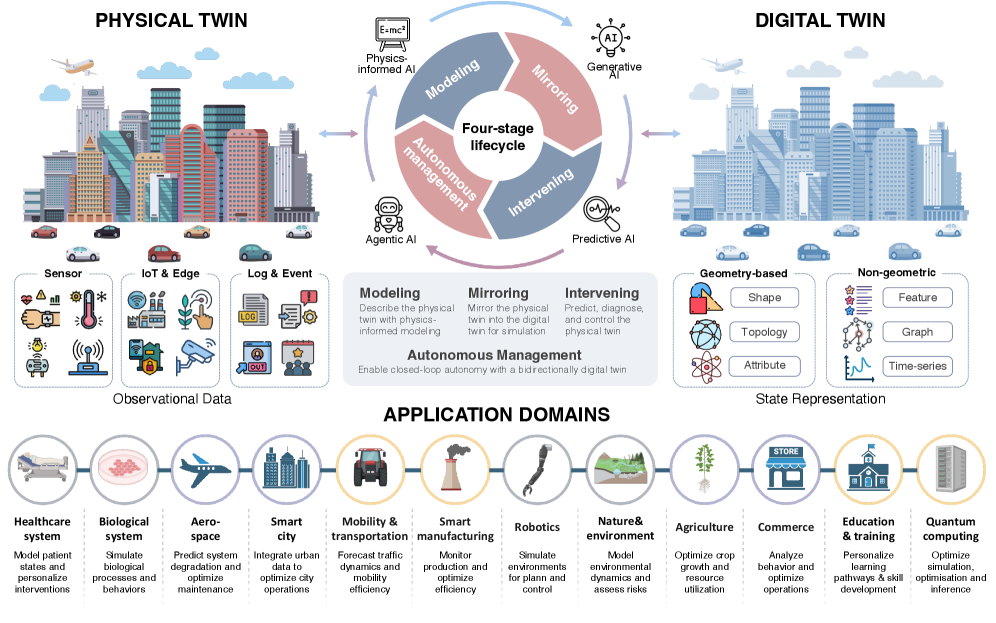
Вследствие этого преобразования возникает острая необходимость консолидировать знания в быстро диверсифицирующемся ландшафте цифровых двойников, работающих на базе ИИ. В данной статье представлен всеобъемлющий обзор технологий цифровых двойников, ориентированный на ИИ. Мы начинаем с прослеживания истории цифровых двойников, чтобы заложить концептуальную основу. Затем мы представляем четырехстадийный жизненный цикл, который упорядочивает, как ИИ наделяет цифровые двойники возможностями: моделирование физического двойника методами, основанными на физике, и интеграцией данных, перенос его в исполняемые симуляторы, вмешательство посредством прогнозирования, обнаружения аномалий и оптимизации, и в конечном итоге достижение автономного управления с помощью large language models и интеллектуальных агентов. Учитывая разнообразные применения цифровых двойников, мы рассмотрим, как технология ИИ усиливает их внедрение в различных областях, таких как здравоохранение, биологические системы и промышленность. Наконец, мы обсудим существующие проблемы и вопросы использования технологии ИИ для цифровых двойников и предложим содержательные рекомендации для будущих направлений исследований.
1.1 Ключевые вклады
Насколько нам известно, данная статья представляет концептуальный синтез, ориентированный на ИИ, цифровых двойников как развивающихся интеллектуальных систем. В отличие от предшествующих обзоров, ориентированных на конкретные предметные области, мы предлагаем унифицированную основу, которая связывает физический, цифровой и когнитивный уровни этой развивающейся парадигмы. Вклад данной статьи суммируется следующим образом.
- ⟦Мы рассматриваем цифровые двойники как развивающиеся системы ИИ, выделяя четырехэтапный жизненный цикл: описание физического двойника, отражение физического двойника в цифровой двойник, вмешательство в физический двойник и автономное управление физическим двойником. Этот многоуровневый взгляд показывает, как ИИ непрерывно повышает точность, интеллектуальность и автономность цифровых двойников.
- ⟦• Мы проводим углубленный анализ интеграции физически обоснованного моделирования и обучения, основанного на данных, подчеркивая переход от традиционных численных методов к физически информированным нейронным сетям, нейронным операторам и базовым моделям для физических систем. Такая синтез-оценка проясняет, как физические принципы и алгоритмы обучения могут совместно улучшать интерпретируемость, обобщаемость и надежность в моделировании цифровых двойников.
- ⟦• Мы анализируем быстрое развитие генеративного ИИ, включая большие языковые модели, модели диффузии и симуляторы миров, и рассматриваем их роль в обеспечении рассуждений, коммуникации и воображения в цифровых двойниках. Эти технологии преобразуют цифровые двойники из пассивных инструментов моделирования в проактивные, самоулучшающиеся когнитивные системы, способные к автономному пониманию и генерации творческих сценариев.
- ⟦• При обширном обзоре в одиннадцати областях применения мы выявляем как универсальные проблемы, такие как масштабируемость, объяснимость и заслуживающая доверия, так и требования, специфичные для конкретной области, включая здравоохранение, аэрокосмическую отрасль, энергетику и образование. Эти наблюдения показывают, как ИИ-ориентированные цифровые двойники развиваются в сторону более интеллектуальных, совместимых и этически ответственных экосистем, подчеркивая ключевые направления для будущих исследований и междисциплинарного сотрудничества.
1.2 Организация
Чтобы провести читателей через это междисциплинарное обобщение, данная работа организована в семь основных разделов. Раздел 2, История цифровых двойников, рассматривает концептуальные истоки и технологическую эволюцию систем цифровых двойников. Разделы 3–6 составляют методологическое ядро этой работы, представляя прогрессивную основу, которая моделирует, зеркалит, вмешивается и автономно управляет физическим миром через его цифровой аналог. В частности, раздел 3, Моделирование физического двойника, описывает, как физические системы представляются с помощью физически основанного и данных-ориентированного моделирования. Раздел 4, Отображение физического двойника в цифровом двойнике, объясняет, как эти модели реализуются и визуализируются в виртуальных симуляторах. Раздел 5, Вмешательство в физический двойник через цифровой двойник, сосредоточен на методах прогнозного моделирования, обнаружения аномалий и оптимизации, которые позволяют принимать решения с участием человека. Раздел 6, Переход к автономному управлению цифровым двойником, развивает эту парадигму в направлении автономности, управляемой ИИ, подчеркивая большие языковые модели, foundation models и интеллектуальных агентов как средства для самоуправляемых цифровых двойников. Наконец, раздел 7, Применения, демонстрирует, как эти методологические принципы применяются в различных областях, таких как здравоохранение, авиакосмическая отрасль, интеллектуальное производство и робототехника, показывая широкое влияние технологий цифровых двойников в реальных системах. Наконец, раздел 8, Открытые задачи и будущие направления, обсуждает ключевые нерешенные проблемы и намечает будущие направления исследований для построения масштабируемых, надежных и автономных систем цифровых двойников.
2 История цифровых двойников
Концепция цифрового двойника была формально представлена в 2002 году Майклом Гривзом во время доклада в Университете Мичигана. Этот доклад подчеркнул создание центра управления жизненным циклом продукта, который интегрировал как реальные, так и виртуальные пространства, а также потоки данных для повышения эффективности и инноваций в разработке и управлении продуктами (31, 32, 33). Хотя терминология, связанная с цифровыми двойниками, со временем менялась, основная идея объединения цифровых и физических двойников оставалась неизменной.
Интересно, практика цифрового двойникования восходит к 1960-м годам, задолго до того, как был введен этот термин. NASA была среди первых, кто применял цифровые двойники, используя базовые формы цифровых двойников для космических миссий. Один примечательный пример — миссия Apollo 13, где симуляции с использованием концепций цифрового двойника сыграли критически важную роль в безопасном возвращении экипажа на Землю (34). Эти ранние применения продемонстрировали потенциал цифровых двойников в повышении эффективности проектирования, обслуживания и эксплуатации в различных отраслях.
Такие компании, как Rolls-Royce, были пионерами в внедрении технологии цифровых двойников. Они использовали цифровые двойники для настройки процессов ремонта узлов двигателей, автоматизируя и оптимизируя практики технического обслуживания на основе конкретных геометрий этих компонентов (35). Аналогично, в аэрокосмической отрасли Boeing применяла цифровые двойники для аккумуляторных систем 787 Dreamliner, чтобы повысить безопасность и более эффективно управлять рисками (36). Airbus также внедрила эту технологию, используя цифровые двойники для своих самолетов A350 XWB, чтобы обеспечить мониторинг эксплуатационных характеристик в реальном времени, что привело к существенным улучшениям топливной эффективности и снижению выбросов (37).
Недавние достижения в технологии цифровых двойников продолжали стимулировать значимые инновации в нескольких отраслях. В производстве, здравоохранении, строительстве, автомобилестроении и городском планировании цифровые двойники становятся незаменимыми инструментами. Например, Tesla использовала цифровые двойники, чтобы ускорить разработку автомобилей, в то время как Mayo Clinic применяла их для продвижения персонализированной медицины (38, 39, 40, 41). Кроме того, архитекторы и городские планировщики используют цифровые двойники, чтобы улучшать управление проектами и развитие городов, объединяя ИИ и IoT для оптимизации использования ресурсов и улучшения результатов.
3 Моделирование физического двойника
В сегодняшнем технологическом ландшафте интеграция Искусственного интеллекта (ИИ) с цифровыми двойниками получает широкое внимание и стимулирует разнообразные применения. Технологии ИИ способны повышать интеллект и автономность цифровых двойников. Например, по сравнению с традиционными методами, основанными на физике, физически-информированная система ИИ может существенно улучшать цифровые двойники во многих аспектах, таких как автоматизация процесса моделирования (42) и повышение вычислительной эффективности (43). Кроме того, обучаясь на данных датчиков физических систем и данных моделирования, ИИ может обеспечивать более эффективные и производительные прогнозы (16) и обнаружение неисправностей (44). Дополнительно, за последние два года генеративный ИИ (45, 46) и Large Language Models (LLMs) (47, 48, 49) существенно повлияли на цифровые двойники, особенно в задачах, связанных с моделированием. Продолжающиеся усовершенствования ИИ продолжают расширять границы того, что могут обеспечивать цифровые двойники, открывая новую эпоху умных, взаимосвязанных систем в различных отраслях.
3.1 Моделирование физической системы
Знания физики давно служат основой для традиционных цифровых двойников (50, 15, 51), обеспечивая важные инструменты для понимания и прогнозирования сложных систем с помощью математических представлений физических законов. Физически-информированная ИИ эффективно устраняет ряд ограничений, присущих традиционным методам, основанным на физике, за счет объединения методов ИИ с физическими знаниями (52, 53, 54). В этом разделе мы рассматриваем физически-ориентированные методы, используемые в цифровых двойниках, подчеркиваем их ограничения и обобщаем новые выводы из недавних моделей физически-информированного ИИ.
3.1.1 Фундаментальные физические методы
До появления ИИ исследователи в основном полагались на основанные на физике методы для задач, таких как моделирование, прогнозирование, анализ и управление в цифровых двойниках, при этом вычислительные результаты получали с помощью численных методов. В этом разделе мы представим несколько важных направлений в этих парадигмах, начав с построения Частичных дифференциальных уравнений (ПДУ) (55, 56), затем решая эти ПДУ с помощью численных методов (57, 58), и наконец оценивая ошибку посредством количественной оценки неопределенности (59, 60)⟧.
Частные дифференциальные уравнения (PDE). Вычислительная физика давно является фундаментальной дисциплиной при создании традиционных симуляций для цифровых двойников, где основное внимание уделяется численным решениям для PDE. Например, при построении симуляторов для явлений жидкостей часто необходимо решать уравнения Навье—Стокса (61). Эти уравнения широко применялись в симуляторах, предназначенных для аэрокосмической сферы (62), летательных аппаратов (57, 58), погоды (63) и нефтепроводов (64), и все они связаны с гидродинамикой. Аналогично, в твердотельной физике и материаловедении уравнения теплопроводности используются для моделирования процесса теплопередачи, а уравнения пластичности — для моделирования изменений напряжений в материалах. Затем эти симуляции применяются при создании виртуальных двойников для архитектуры (65), производства (66) и других отраслей (67, 68, 69). Кроме того, уравнения реакция—диффузия (70) обычно используются для моделирования процессов диффузии веществ или сигналов, таких как биохимические реакции (71) и рост опухолей (72). Эти уравнения играют решающую роль в симуляции цифровых двойников, особенно в здравоохранении и для биологических объектов (73, 74, 75). Помимо описания природных явлений, PDE также часто применяются для моделирования различных социальных явлений. Например, распространение инфекционных заболеваний часто описывают моделью Susceptible-Infectious-Recovered (76); модели транспортного потока используются для представления дорожной обстановки и управления прогнозированием заторов (77). В экономике и финансах инвестиционные стратегии (78) и ценообразование опционов (79) часто описываются соответственно уравнением Гамильтона—Якоби—Беллмана и уравнением Блэка—Шоулза.
Численные методы. Чтобы точно получать численные решения уравнений в вычислительной физике, необходимо выполнить процесс дискретизации. Это делается путем деления области на дискретную сетку и последующего приближения решений в этих узлах сетки (80). На основе этой стратегии были разработаны несколько численных методов, каждый из которых адаптирован для решения конкретных задач моделирования. Метод конечных разностей (81) упрощает реализацию, используя разности значений функции для аппроксимации производных в узлах сетки; однако он часто недостаточно точен и эффективен (82). Спектральные методы (83), напротив, представляют решение глобально, используя различные базисные функции, обеспечивая высокое разрешение (то есть спектральную точность (84)). Несмотря на высокую точность, спектральные методы в целом подходят лишь для относительно регулярных областей, что ограничивает их применимость к другим последующим задачам (85). Метод конечных элементов (МКЭ) (86) разбивает область на различные малые элементы, такие как треугольники или тетраэдры, и приближает решение внутри каждого с помощью полиномов низкого порядка. Благодаря гибкой стратегии построения сетки МКЭ может адаптироваться к широкому кругу сценариев и сложных условий реального мира (87, 88, 51, 89). Примечательным примером применения МКЭ в моделировании является модель ICOsahedral Nonhydrostatic (ICON) (90), которая изначально дискретизирует Землю в виде икосаэдра, состоящего из 20 треугольных граней, облегчая вычисление численных решений. Модель ICON демонстрирует возможности МКЭ, преобразуя набор дифференциальных уравнений в частных производных, которые описывают различные погодные условия, в алгебраические уравнения и решая их с помощью суперкомпьютера. Этот подход был интегрирован в систему Earth2 компанией NVIDIA.
Оценка неопределенности. Моделирование в цифровых двойниках направлено на достижение точного взаимно-однозначного соответствия между физической системой и ее виртуальным представлением (69), подчеркивая важность количественной оценки неопределенностей, присущих как физическим измерениям (91), так и вычислительным моделям (92, 93, 94). Основные методы, применяемые для количественной оценки неопределенности и ее распространения в симуляторах, включают методы Монте-Карло (95, 96), байесовский вывод (97, 98) и анализ чувствительности (99, 100). Методы Монте-Карло предполагают случайное выборочное варьирование входных параметров для формирования распределения возможных исходов, что позволяет оценивать неопределенности выходных данных. Они особенно эффективны при работе со сложными и высокоразмерными задачами, что дополнительно усиливается методами сокращения дисперсии, такими как importance sampling (101) и stratified sampling (102), с фокусом на наиболее критичных частях пространства входных данных (95, 103). С другой стороны, байесовский вывод использует теорему Байеса (104) для обновления распределения вероятностей параметров модели на основе априорных знаний и новых данных. Этот подход обеспечивает систематическую основу для включения неопределенности в прогнозы модели, делая возможным уточнение модели по мере поступления большего объема данных. Методы вроде Markov Chain Monte Carlo (105) имеют решающее значение в этом контексте, поскольку позволяют на практике применять байесовский вывод, аппроксимируя апостериорные распределения в высокоразмерных пространствах (106). Кроме того, анализ чувствительности оценивает, как изменения входных параметров влияют на выходные значения модели, и выявляет ключевые параметры, которые существенно определяют результаты. Методы глобального анализа чувствительности (107), такие как индекс Sobol (108), дают целостное представление о том, как неопределенности входных данных распространяются через модель, тем самым выделяя наиболее значимые параметры и направляя усилия по снижению неопределенности (109)⟧.
3.1.2 Физически обоснованные модели ИИ
В последние годы быстрый прогресс технологий ИИ привел к появлению инновационных методологий для решения задач моделирования и вычислений в традиционных подходах на основе физики. Один из подходов заключается в использовании ИИ для явного извлечения лежащих в основе PDE из данных для дальнейшего процесса моделирования (110, 111, 112, 113). В качестве альтернативы можно использовать другую стратегию: встраивать некоторую часть или всю известную физическую информацию непосредственно в модели ИИ (114, 115, 116). Кроме того, вычисления с помощью ИИ могут снижать вычислительные затраты за счет усиления численных вычислительных шагов технологиями ИИ (117, 118). Такая интеграция упрощает процессы и повышает эффективность при выполнении задач моделирования и вычислений.
PDEs Discovery для моделирования. В традиционном процессе моделирования цифровых двойников возникает существенная проблема, когда некоторые физические законы неясны или понятны лишь частично, что затрудняет построение точных математических моделей (119, 120, 121). Такая ситуация особенно часто встречается в сложных системах, таких как турбулентность (122), течения с несколькими фазами (123) и материаловедение (124). Для решения этих задач моделирования исследователи начали изучать использование методов ИИ для непосредственного обучения лежащих в основе физических знаний и моделей по данным. Один из ранних и весьма влиятельных работ — Brunton et al. (125), где был предложен метод Sparse Identification of Nonlinear Dynamics (SINDy), позволяющий находить управляющие уравнения по данным временных рядов. Этот алгоритм основан на предположении, что физические законы часто просты, что приводит к разреженности индексов. Используя концепцию оператора Koopman (126), SINDy преобразует задачу поиска уравнений, задающих динамику в маломерном пространстве, в задачу высокомерной линейной регрессии. Ряд последующих исследований расширил применимость SINDy для более широкого круга сценариев, включая обнаружение PDEs (127), работу с зашумленными данными (128), работу с физикой на нескольких масштабах (129) и совместную обработку управляющих воздействий (130). В частности, в последнее время началось использование SINDy для построения симуляторов для цифровых двойников в различных областях применения, таких как производство (131), химическое машиностроение (42) и другие промышленные сценарии. Более недавно исследователи продолжили развивать область обнаружения PDEs по данным, используя глубокое обучение. Ранние влиятельные работы включают численный метод PDE-Net (111) и подходы на основе символической регрессии (132), которые развивались по двум параллельным траекториям. Дальнейшие исследования, такие как PDE-Net 2.0 (133), смешивают численные методы с символическими подходами. Кроме того, целая серия работ (113, 129, 134) объединяет методы глубокого обучения, чтобы еще больше повысить применимость и размерность алгоритма SINDy.
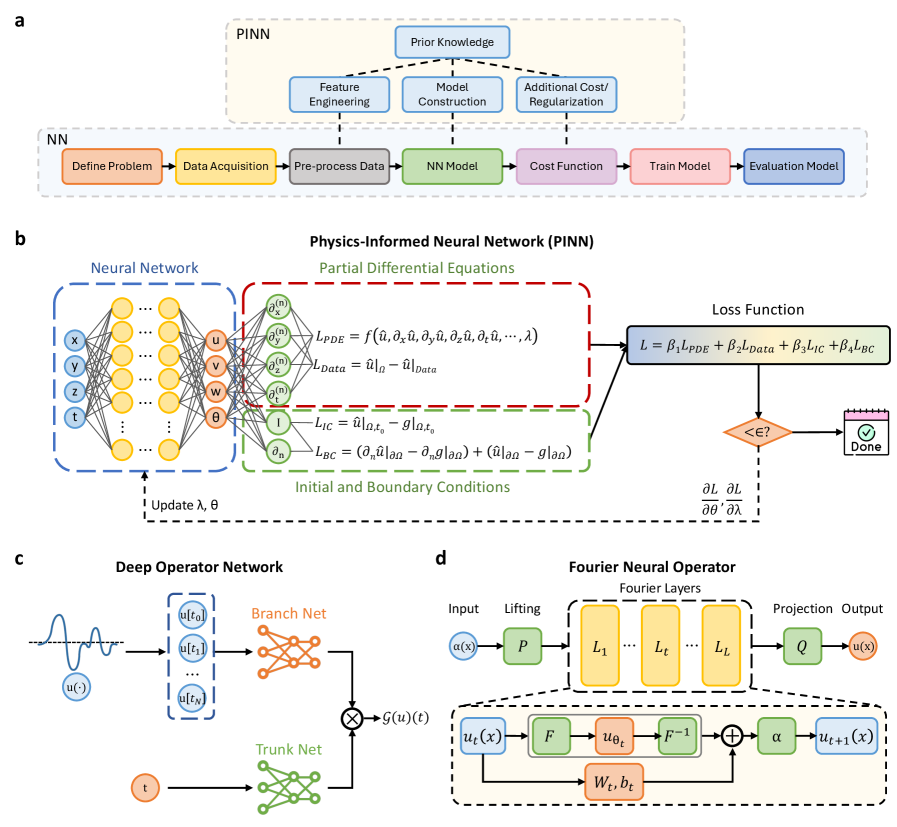
Решение уравнений в частных производных для моделирования. Помимо использования ИИ для явного раскрытия лежащих в основе физических знаний и математических моделей из данных, существует и другой подход: встраивать некоторые или все известные физические знания, заданные уравнениями в частных производных, в модели ИИ, стремясь объединить гибкость методов, основанных на данных, с интерпретируемостью физических моделей для решения уравнений в частных производных. Следуя этому руководству, наиболее известная работа — Physics-Informed Neural Networks (PINNs) (114). Прямо включая уравнения в частных производных в функцию потерь в качестве штрафных членов, PINNs позволяют физической информации в некоторой степени ограничивать выходные данные нейронной сети.
| (1) |
где , — это веса, которые уравновешивают вклад каждого члена. Термин потерь для PDEs часто состоит из двух независимых частей: одна часть удовлетворяет физическим уравнениям, а другая часть удовлетворяет граничным условиям.
| (2) |
где является остатком уравнения в частных производных в точках коллокации. И является граничным условием. Затем исследователи разработали варианты PINN, каждый из которых улучшал производительность и применимость PINN с разных точек зрения. Вариационные PINN (135) ввели вариационную формулировку для повышения устойчивости обучения и точности, Консервативные PINN (136) обеспечили сохранение физических величин, а Адаптивные PINN (137) использовали адаптивные функции активации для повышения эффективности обучения. Вероятностные PINN (138) включили вероятностные модели для количественной оценки неопределенности в предсказаниях. PINN и их варианты были применены в широком спектре областей моделирования, таких как гидродинамика (139), механика конструкций (140) и биомедицинская инженерия (141).
В настоящее время Neural Operators появились как еще один класс методов для встраивания физических знаний. Самые ранние работы — DeepONet (115), который использовал теорему о универсальной аппроксимации для прямого обучения дифференциальным операторам в уравнениях в частных производных, а не решениям уравнений в частных производных. Этот подход дал толчок концепции Neural Operators. Дальнейшие усовершенствования привели к Fourier Neural Operator (FNO), который существенно улучшил производительность за счет фильтрации высокочастотной информации с помощью нескольких слоев Фурье. Еще более продвинутая разработка, основанная на структуре FNO, — FourCastNet (142), используемая для прогнозирования погоды и интегрированная в систему Earth2. Другие варианты на основе FNO включают Adaptive FNO (143), Multiwavelet Fourier Feature Operators (MWFF) (144). Как Neural Operators, так и PINNs сосредоточивают основную вычислительную нагрузку на этапе обучения модели. После обучения эти физически информированные AI-модели могут генерировать предсказания с поразительной скоростью, часто на порядки быстрее, чем обычные численные решатели (145). Этот сдвиг в вычислительной парадигме дает существенные преимущества в сценариях, требующих многократных симуляций или прогнозов в реальном времени. Например, Lu et al. (146) показали, что их физически информированный DeepONet может решать уравнения в частных производных примерно в 1000 раз быстрее по сравнению с традиционными численными методами. Аналогично, Hennigh et al. (147) продемонстрировали, что AI-основанные модели турбулентности могут ускорять CFD-симуляции до двух порядков величины. Это драматическое сокращение времени вывода не только позволяет быстро выполнять анализ сценариев «что если» и оптимизации проектирования, но и открывает новые возможности для управления в реальном времени и принятия решений в сложных системах (148). Однако важно отметить, что процесс обучения этих AI-моделей может быть вычислительно затратным и может требовать значительных объемов данных или тщательно разработанных функций потерь с учетом физических ограничений. Тем не менее, возможность быстрых и точных предсказаний делает физически информированные AI-модели все более привлекательным вариантом для широкого круга задач для цифровых двойников.
3.2 Интеграция наблюдательных данных
Ключевая задача при моделировании физического двойника заключается в том, чтобы реальные наблюдения могли эффективно встраиваться в модель. Этот процесс разворачивается в два этапа. Раздел 3.2.1 посвящен получению и согласованию, где разнородные данные с датчиков, устройств IoT или журналов очищаются, синхронизируются и преобразуются в согласованные наблюдательные свидетельства. Затем раздел 3.2.2 фокусируется на ассимиляции данных — этапе, на котором подготовленные наблюдения объединяются с моделью для обновления ее состояний и параметров. Иными словами, получение и согласование обеспечивают надежность и сопоставимость данных, тогда как ассимиляция обеспечивает адаптацию самой модели к поступающим свидетельствам. Вместе они образуют методологический мост, который удерживает физический двойник тесно связанным с развивающейся реальностью.
3.2.1 Приобретение и согласование
Построение цифровых двойников начинается с получения наблюдательных данных, которые формируют мост между физическими системами и вычислительными моделями. На практике данные берутся из разнообразных источников, и их неоднородность вносит трудности, связанные с шумом, отсутствующими значениями, несогласованным сэмплированием и семантическими несоответствиями. Методы получения и согласования стремятся преобразовать эти разрозненные входные данные в чистые, надежные и совместимые по взаимодействию последовательности, которые могут служить доказательством для последующего моделирования и ассимиляции.
Данные сенсоров. Самая непосредственная форма наблюдательных данных создается физическими датчиками, которые измеряют такие переменные, как температура, давление, вибрация, напряжение, местоположение, аудио или видео. Сырые сигналы с датчиков редко бывают пригодны без обработки, поскольку они часто подвержены шуму, дрейфу базовой линии или периодическим пропускам. Методы обработки сигналов, такие как низкочастотная фильтрация и устранение тренда, являются стандартными подходами для смягчения этих проблем (149). Обнаружение аномалий также необходимо для выявления ошибочных измерений или неожиданных всплесков, которые в противном случае могут испортить набор данных. Обширный обзор статистических и машинно-обучающих методов обнаружения аномалий представлен у Hodge и Austin (150). Недостающие значения, возникающие из-за пропусков работы датчика, обычно восстанавливаются с помощью интерполяции или методов вменения, охватывая диапазон от классических статистических подходов до вероятностных моделей (151). Вместе эти этапы предварительной обработки преобразуют исходные потоки данных с сенсоров в устойчивые последовательности, пригодные для интеграции.
Данные Интернета вещей и на периферии. Помимо выделенных датчиков, наблюдательные данные все чаще собираются с помощью Интернета вещей (IoT), который относится к распределенным устройствам, подключенным посредством беспроводных сетей связи, таких как Wi‑Fi, Bluetooth, Zigbee и LTE/5G. Инфраструктуры IoT генерируют огромные объемы разнородных данных — от показаний окружающей среды до взаимодействий пользователей (152). Их связь обычно основывается на легковесных протоколах, таких как MQTT или CoAP, предназначенных для ограниченных условий. Однако развертывания IoT в масштабе сети порождают сложности, включая задержки, потери пакетов и несогласованные настройки устройств. Для смягчения этих проблем возникла вычислительная периферия: вместо отправки всех исходных данных в облако вычисления частично выполняются на шлюзах или встроенных процессорах, расположенных близко к источнику данных (153). Эта стратегия снижает использование пропускной способности и время ответа, одновременно позволяя локальную предварительную обработку, такую как сжатие или обнаружение аномалий. В последнее время интеграция моделей ИИ в периферийные устройства позволила выполнять извлечение признаков в реальном времени и адаптивную поддержку принятия решений — направление, которое часто называют edge intelligence (154).
Журнальные и событийные данные. В дополнение к непрерывным сигналам цифровые двойники включают дискретные журналы и записи событий, которые отражают поведение системы на уровне компонентов. Журналы могут содержать текстовые записи из систем управления, операционного программного обеспечения или взаимодействий пользователя. Событийные данные обычно представляют дискретные события, такие как отказы или действия по обслуживанию. В отличие от данных датчиков и ИоТ-данных, журналы являются полуструктурированными или неструктурированными и требуют специализированных методов обработки. Фреймворки для обработки журналов, такие как Drain, преобразуют записи свободного текста в структурированные шаблоны, пригодные для анализа (155). Часто повторяющаяся проблема — несогласованные временные метки в распределенных системах, что требует синхронизации и нормализации (156). После стандартизации журналы и события могут быть сериализованы и согласованы с потоками непрерывных данных, что позволяет интегрировать их в рабочие процессы цифровых двойников. Эти формы данных подчеркивают важность моделирования последовательностей, обнаружения аномалий и темпорального рассуждения в подходах к интеграции на основе ИИ.
Согласование разнородных данных. Независимо от источника, получаемые потоки данных должны быть согласованы, чтобы обеспечить совместимость. Временное согласование является первым требованием: датчики могут работать с разными частотами дискретизации, устройства IoT могут передавать данные с перерывами, а журналы могут фиксировать дискретные события. Протоколы синхронизации, такие как Network Time Protocol (NTP), устанавливают общие опорные часы для распределённых устройств (157). Когда идеальная синхронизация невозможна, применяются методы интерполяции и повторной дискретизации, чтобы согласовать сигналы на общем временном ряду. Агрегация с использованием скользящего окна может дополнительно согласовать данные датчиков с высокой частотой с записями меньшей частоты. Помимо времени, требуется семантическая и нормализация единиц измерения, чтобы предотвратить конфликты между разнородными наборами данных. Картирование на основе онтологий и согласование меток с помощью словарей, ориентированное на соответствие, обычно используются для гармонизации переменных имён, тогда как преобразование единиц измерения обеспечивает сопоставимость физических величин, таких как температура или расход (158). Вместе эти процедуры преобразуют разнородные источники в согласованные наборы данных, готовые для интеграции с моделями цифровых двойников.
Приобретение и согласование обеспечивают методологическую основу для интеграции данных цифровых двойников. Данные датчиков, платформы IoT и периферийные платформы, а также журнальные или событийные системы вносят ценный, но разнородный вклад в доказательную базу. В ходе предварительной обработки, синхронизации и семантической нормализации исходные наблюдения преобразуются в согласованные последовательности, которые сохраняют достоверность при обеспечении совместимости. Эти шаги также указывают на возможности для исследователей ИИ, такие как обнаружение аномалий для зашумленных сигналов, легковесные модели для извлечения признаков на уровне периферии и семантическое согласование, обусловленное обучением представлениям.
3.2.2 Слияние данных
После того как наблюдательные данные собраны и приведены в соответствие, следующий шаг заключается в интеграции их с моделью, чтобы оценить истинное состояние системы и откалибровать неизвестные параметры. Этот процесс, известный как data assimilation (DA), обеспечивает обоснованную основу для объединения модельных прогнозов с наблюдательными свидетельствами. В контексте цифровых двойников DA имеет решающее значение: без нее модель будет отклоняться от реальности из‑за несовершенных начальных условий, неполной параметризации или неучтенных возмущений; с DA модель остается динамически согласованной с физическим двойником. Проще говоря, получение и согласование делают данные пригодными, а assimilation делает модель чувствительной к данным. Формально DA можно рассматривать как задачу байесовского оценивания, где прогноз модели задает априорное распределение, наблюдения дают правдоподобие, а шаг assimilation производит апостериорную оценку состояния системы. Помимо обновления состояния, DA также предоставляет оценки неопределенности, которые необходимы для последующих задач, таких как prediction, optimization и decision-making. За последние десятилетия методы DA развивались по трем основным направлениям: последовательные подходы, вариационные подходы и, в последнее время, гибридные и основанные на обучении подходы.
Последовательное ассимиляционное обновление. Последовательные методы обновляют состояние системы шаг за шагом по мере поступления новых данных. Классический пример — Kalman Filter (KF), который обеспечивает оптимальную линейную оценку при гауссовских допущениях (159). Чтобы учесть нелинейную динамику, Extended Kalman Filter (EKF) аппроксимирует систему локальной линеаризацией, тогда как Unscented Kalman Filter (UKF) использует детерминированную выборку для более надежного учета нелинейных эффектов (160). Для крупномасштабных, высокоразмерных систем, таких как геофизические модели, Ensemble Kalman Filter (EnKF) стал методом выбора (161). Представляя статистику ошибок ансамблем траекторий моделей, EnKF обеспечивает масштабируемое решение, которое широко применяется в прогнозировании погоды и моделировании океана. Последовательные методы привлекательны для цифровых двойников благодаря своей способности обрабатывать потоки данных в реальном времени, хотя они могут сталкиваться с ошибками выборки или потерей дисперсии в условиях очень высокой размерности.
Вариационная ассимиляция данных. Вариационные подходы рассматривают DA как задачу оптимизации. Цель состоит в минимизации функции стоимости, которая согласует точность модели с согласованностью с наблюдениями в заданном временном интервале. В 3D-Var оптимизация выполняется в единственный момент анализа, объединяя фоновый прогноз с новыми наблюдениями (162). В 4D-Var ассимиляция распространяется на временное окно, позволяя динамике системы накладывать ограничения на анализ (163). Эти методы используют все доступные наблюдения в пределах интервала ассимиляции и дают динамически согласованные траектории состояния. Они особенно эффективны для крупномасштабных применений, таких как численное прогнозирование погоды. Однако их зависимость от моделей сопряжения и высокоразмерной оптимизации делает их вычислительно затратными, что может ограничить их непосредственную применимость в некоторых сценариях цифровых двойников.
Гибридные и обучающие подходы. Недавние разработки стремились объединить сильные стороны последовательных и вариационных схем с машинным обучением. Одно активное направление заключается в изучении или аппроксимации компонентов процесса ассимиляции. Например, нейронные сети могут служить суррогатными операторами наблюдения, сопоставляя переменным состояния модели пространство наблюдений, когда истинный оператор сильно нелинеен или вычислительно дорог (164). Другая линия работ интегрирует машинное обучение для улучшения моделирования ковариации ошибки — давней проблемы в EnKF и вариационных схемах (165). Концепция Neural Data Assimilation также возникла: там нейронные сети глубокого обучения обучают для имитации шага обновления напрямую, обеспечивая основанную на данных аппроксимацию байесовского вывода. Кроме того, дифференцируемые среды программирования позволили сформулировать differentiable DA, где сам процесс ассимиляции встраивается в вычислительный граф, облегчая сквозное обучение модели и параметров ассимиляции. PINNs, хотя уже были представлены в разделе 3.1.2, также могут быть включены в ассимиляционные фреймворки в качестве ограничений, направляющих оценку состояния (114). Эти гибридные методы подчеркивают многообещающую синергию: традиционная DA дает обоснованную статистическую основу, тогда как методы ИИ приносят гибкость, масштабируемость и возможность использовать большие наборы данных.
Ассимиляция данных представляет собой методологический мост между данными и моделями в цифровых двойниках. Последовательные методы подчеркивают обновление в реальном времени, пошагово; вариационные методы используют оптимизацию на временных окнах; гибридные методы включают машинное обучение, чтобы преодолеть давно существующие ограничения. В совокупности они гарантируют, что физический двойник является не просто смоделированным, а непрерывно синхронизированным с реальностью. Тем самым ассимиляция данных превращает цифровой двойник в динамическое отражение его физического аналога, способное обеспечивать надежное прогнозирование, оптимизацию и принятие решений в сложных средах.
4 Отражение физического близнеца в цифровом близнеце
Обучение распределения по наблюдениям реальных данных является фундаментальной задачей в генеративном ИИ. Цифровые двойники, которые различаются по измерениям представления, требуют различных фреймворков для моделирования. В этом разделе будут рассмотрены некоторые базовые подходы, а затем будут освещены современные методы уровня передовых разработок, построенные для обучения цифровых двойников в измерениях 2D и 3D с динамическим моделированием.
Вариационные автоэнкодеры (VAEs). VAEs (166, 167, 168) спроектированы для обучения пары кодировщик-декодировщик, которая отображает входные данные в непрерывное скрытое пространство с двумя гауссовыми аппроксимациями распределений. В такой постановке мы обучаем модель кодировщика согласовывать с априорным распределением скрытой переменной , а модель декодировщика — восстанавливать исходное изображение. В части кодировщика мы используем гауссову аппроксимацию распределения , параметризованную нейронной сетью , чтобы аппроксимировать недостижимое истинное апостериорное распределение . Мы стремимся предсказывать среднее значение и дисперсию скрытой переменной по входному изображению , то есть и , чтобы закодированное распределение ближе согласовывалось с заранее заданным априорным распределением (). В части декодировщика, предполагая, что изображения следуют гауссовскому распределению, мы по сути обучаем декодировщик восстанавливать исходное изображение по скрытой переменной . Для достижения этих двух целей можно максимизировать нижнюю границу правдоподобия (ELBO) (168), которая определяется как
| (3) | ||||
| (4) |
с ограничением . Поскольку функция потерь в уравнении 4 дифференцируема, мы можем обучать энкодер и декодер с помощью градиентного спуска в сквозном режиме. Во время вывода мы можем выбирать (семплировать) латентные переменные из , а затем подавать их в декодер для генерации новых изображений.
Нормализующие потоки. Нормализующие потоки (169, 170, 171, 172, 173) — это мощный класс порождающих моделей, которые позволяют гибко и вычислительно эффективно выполнять оценку плотности, преобразуя простое вероятностное распределение в более сложное посредством серии обратимых преобразований. Ключевая идея нормализующих потоков заключается в том, чтобы начать с простого распределения, обычно многомерного гауссовского распределения (168), и применить последовательность биективных (обратимых и дифференцируемых) отображений, чтобы преобразовать это простое распределение в то, которое согласуется с целевым распределением данных. В частности, пусть обозначает случайную величину, выбранную из простого базового распределения , например стандартного нормального распределения. Нормализующий поток применяет последовательность обратимых преобразований для , в результате чего получаем преобразованную случайную величину . Функция плотности вероятности при преобразовании задаётся формулой изменения переменных:
| (5) |
где — это определитель матрицы Якоби для -го преобразования. Эта формулировка позволяет выполнять точное вычисление правдоподобия, благодаря чему normalizing flows оказываются особенно эффективными для оценивания плотности.
Хотя нормализующий поток предоставляет ряд преимуществ, таких как точная оценка правдоподобия и обратимость, он также имеет некоторые ограничения. Одна из основных сложностей заключается в компромиссе между выразительностью преобразований и вычислительной сложностью вычисления определителей якобиана (174, 175, 176). Простые преобразования обеспечивают эффективные вычисления, но могут не хватать гибкости для моделирования сложных распределений, тогда как более сложные преобразования позволяют улавливать тонкие структуры в данных, но ценой увеличения вычислительной нагрузки. Чтобы справиться с этими проблемами, в последних исследованиях предпринимаются попытки повысить выразительность нормализующих потоков, таких как Neural Spline Flows (177) и Residual Flows (178), которые обеспечивают баланс между выразительностью и вычислительной эффективностью.
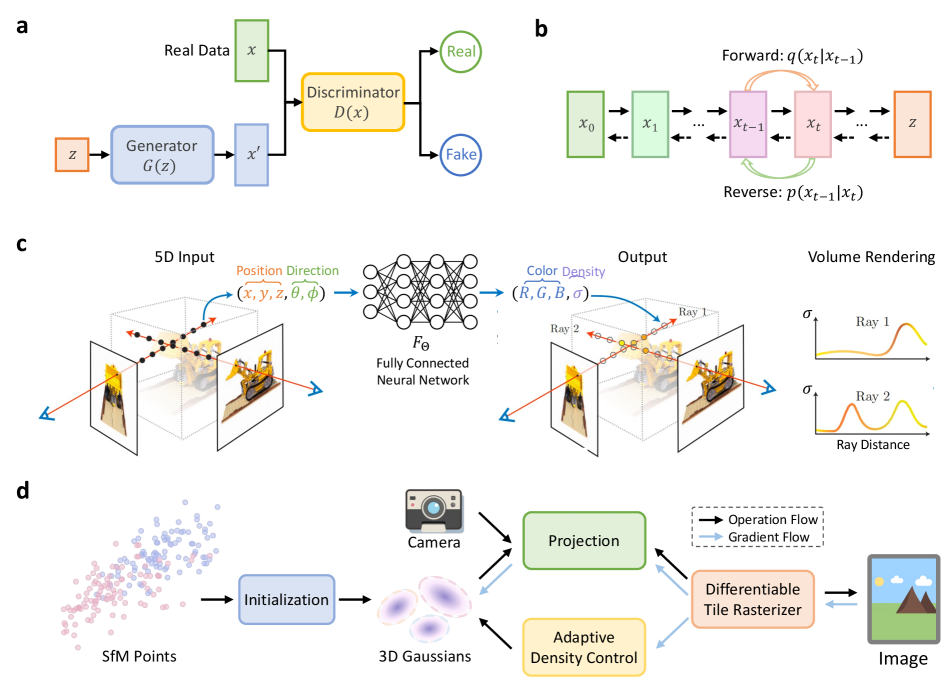
Состязательные генеративные нейронные сети (GANs). GANs (179, 180, 181) — это мощная структура (как показано на рисунке 3) для обучения распределениям данных, состоящая из двух основных компонентов: генератора () и дискриминатора (). Эти компоненты обычно реализуются как дифференцируемые нейронные сети, которые отображают входные данные из одного пространства в другое. Оптимизация GANs может быть сформулирована как игра на минимум—максимум между генератором и дискриминатором со следующим целевым критерием:
| (6) |
Цель генератора — создавать новые примеры, которые в высокой степени напоминают реальное распределение данных, тогда как дискриминатор стремится точно различать реальные и сгенерированные примеры. Процесс обучения достигает точки равновесия, известной как Nash equilibrium (182), где генератор фактически захватил истинное распределение данных. Однако GAN часто сталкиваются с проблемами нестабильности обучения из-за непересекающейся поддержки между реальным и сгенерированным распределениями данных. Один из подходов к смягчению этой проблемы — добавлять шум во входные данные дискриминатора, тем самым расширяя область поддержки обоих распределений. Wang et al. (2022) (183) предлагают адаптивную схему внедрения шума на основе diffusion model для стабилизации обучения GAN. Благодаря одношаговой природе генерации GAN может быть эффективной альтернативой более мощным diffusion model, которые требуют итеративного многoшагового и длительного денойзинга во время инференса.
Модели вероятностной диффузии с устранением шума (DDPMs). DDPMs используют две марковские цепи: прямую цепь, добавляющую шум, и обратную цепь, удаляющую его. Прямая цепь преобразует данные в простое априорное распределение, тогда как обратная цепь с использованием нейронных сетей обращает этот процесс. При заданном распределении данных прямой процесс порождает последовательность с переходным ядром . Совместное распределение является произведением этих переходов. Переходное ядро обычно представляет собой гауссовское возмущение: где является гиперпараметром. Это позволяет выполнить аналитическое маргинальное усреднение: с и . Обратный процесс использует обучаемое переходное ядро:
| (7) |
где обозначает параметры модели. Она обучается сопоставлять обращение времени прямого процесса, минимизируя расхождение KL. Упрощенная функция потерь:
| (8) |
Процесс удаления шума выполняется пошагово, используя формулу с участием изученного предсказания шума и гауссовского шума .
Эффективность выборки была повышена с помощью таких методов, как DDIM (184), который позволяет выполнять более быструю выборку за счёт построения немарковских диффузионных процессов. Фреймворк EDM (185) далее улучшил эффективность и качество, уточнив пространство дизайна. Модели, основанные на оценке, (186) обеспечили единое представление о диффузионных моделях посредством стохастических дифференциальных уравнений. Для дискретных данных D3PMs (187) расширили диффузионные модели до дискретных пространств состояний. Практические применения были продвинуты работами вроде GLIDE (188) и Stable Diffusion (189), которые позволили выполнять высококачественную генерацию изображений по тексту. Классификаторное наведение (190, 191) и управление через кросс-внимание (192) дополнительно улучшили условную генерацию и редактирование.
Моделирование радиационного поля с неявными и явными методами. Радиационное поле предоставляет трехмерную модель распределения света, которая описывает взаимодействие света с поверхностями и материалами в среде (193). Его можно математически выразить как функцию , где обозначает отображение пространственной точки и направления, заданного сферическими координатами , в неотрицательное значение радиации. Радиационные поля обычно представлены в двух формах: неявной или явной, каждая из которых предлагает различные преимущества для отображения сцены и рендеринга (194). Неявное радиационное поле моделирует распределение света в сцене косвенно, не задавая геометрию сцены явно (195). В контексте глубокого обучения это часто включает использование нейронных сетей для изучения непрерывного представления объемной сцены (196). Примечательным примером является NeRF (197), где нейронная сеть, часто многослойный перцептрон (MLP), отображает пространственные координаты и направления наблюдения в соответствующие значения цвета и плотности (198). Радиация в любой точке вычисляется динамически путем обращения к MLP, а не хранится непосредственно. Этот подход дает компактное и дифференцируемое представление сложных сцен, но обычно требует значительных вычислительных ресурсов при рендеринге из-за необходимости объемного трассирования лучей (volumetric ray marching) (199). И наоборот, явное радиационное поле явно инкапсулирует распределение света с использованием дискретных пространственных структур, таких как voxel grids или point sets (200). Каждый компонент этой структуры кодирует данные радиации для своего конкретного пространственного положения, что позволяет получать радиацию быстрее и более напрямую, хотя и ценой увеличенных требований к памяти и сниженного разрешения (201).
3D Gaussian Splatting (3DGS). 3DGS (202) интегрирует преимущества как неявных, так и явных полей излучения за счет использования настраиваемых 3D гауссовых объектов. Этот метод, оптимизированный с помощью многовидового контроля изображений, обеспечивает эффективное и гибкое представление, позволяющее точно воспроизводить сцены. Он объединяет оптимизацию на основе нейронных сетей со структурированным хранением данных, нацеливаясь на высококачественный рендеринг в реальном времени при эффективном обучении, особенно для сложных и высокоразрешающих сцен. Модель 3DGS описывается как:
| (9) |
где обозначает гауссову функцию, определяемую средним и ковариацией , а указывает на видозависимый цвет. В частности, обучение 3D GS включает два основных процесса, как показано на рисунке 3:
- ⟦1. Отрисовка: Процесс отрисовки в 3D GS существенно отличается от объемного ray marching, используемого в неявных методах вроде NeRF. Вместо этого применяется техника splatting, которая проецирует 3D Gaussians на 2D плоскость изображения. Этот процесс включает несколько ключевых этапов. Сначала на этапе frustum culling Gaussians, находящиеся вне поля зрения камеры, исключаются из отрисовки. Затем на этапе splatting 3D Gaussians проецируются в 2D-пространство с использованием преобразования, включающего viewing transformation и Jacobian проективного преобразования. На заключительном этапе цвет каждого пикселя вычисляется с помощью alpha compositing, которое смешивает цвета перекрывающихся Gaussians на основе их непрозрачностей.
-
⟦2.
Оптимизация: для достижения рендеринга в реальном времени 3D GS использует несколько методов оптимизации, включая использование тайлов (патчей) для параллельной обработки и эффективную сортировку гауссианов на основе глубины и идентификатора тайла. Процесс обучения в 3D GS включает оптимизацию свойств каждого гауссиана (позиция, непрозрачность, ковариация и цвет), а также управление плотностью гауссианов в сцене. Оптимизация направляется функцией потерь, объединяющей L1 и D-SSIM потери:
где — коэффициент взвешивания. Плотность гауссианов управляется за счет процессов уточнения точек и отсева. Уточнение включает клонирование или разбиение гауссианов на основе градиентов по положению, тогда как отсев удаляет не нужные или неэффективные гауссианы.(10)
С момента внедрения 3D Gaussian Splatting для рендеринга полей излучения в реальном времени (202) в данной области было сделано несколько значительных достижений. Plenoxels (203) представила подход без нейронных сетей для фотореалистического синтеза видов, использующий разреженную 3D-сетку со сферическими гармониками. Dynamic 3D Gaussians (204) расширила эту концепцию на динамические сцены, обеспечив отслеживание с шестью степенями свободы и синтез новых ракурсов. Animatable and Relightable Gaussians (205) сосредоточилась на высокоточной модели человеческого аватара по видеозаписям RGB. Среди других примечательных работ — Floaters No More (206), который решал коллапс фона при получении NeRF, и 3DGS-Avatar (207), который обеспечил рендеринг в реальном времени анимируемых человеческих аватаров. Эти достижения подчеркивают продолжающуюся эволюцию и диверсификацию методов в области представления и рендеринга 3D-сцен.
4.1 Построение симулятора
4.1.1 Фундаментальное моделирование и представление состояния
Цифровой двойник-симулятор должен сначала определить, как представить физическую систему, которую он стремится смоделировать. В некоторых случаях симулятору требуется явное геометрическое описание, чтобы воспроизводить пространственно управляемые явления, такие как деформация, течение жидкости или молекулярные взаимодействия. В других случаях геометрия не нужна, и систему можно смоделировать через реляционные или временные зависимости, которые отражают то, как компоненты взаимодействуют или изменяются со временем. Эти две взаимодополняющие точки зрения приводят к двум типам представления состояния: геометрически обоснованному, которое кодирует физическую структуру системы, и абстрактному, которое фокусируется на основанных на данных или реляционных аспектах поведения системы.
Геометрическое представление состояния. В геометрически ориентированных представлениях физическая система моделируется с помощью явных пространственных конструкций, которые задают ее форму, структуру и свойства материала. Эти представления составляют основу цифровых двойников в областях, где пространственная конфигурация напрямую определяет динамику системы и ее поведение, таких как проектирование в технике, производство и биомедицинское моделирование. Они отвечают на фундаментальные вопросы о физическом мире: как выглядит объект? как связаны его компоненты? каковы его физические свойства?
Форма и геометрия. «Какова форма объекта?» — Этот вопрос определяет геометрическую конфигурацию физической сущности в пространстве. Представление формы создает основу для всего последующего моделирования, определяя, как объект занимает и взаимодействует со своей средой. Общие формулировки включают сетки, используемые в методах конечных элементов и конечных объемов (FEM/FVM), которые дискретизируют непрерывные области для численного анализа (86, 87); облака точек, фиксирующие плотные выборки поверхности для реконструкции и инспекции в 3D (208); воксельные или сеточные представления, применяемые в объемном моделировании и медицинской визуализации (209); и параметрические модели, такие как CAD и Building Information Models (BIM), которые кодируют как геометрию, так и семантику (210). Нейронные поля, включая Neural Radiance Fields (NeRF) (211), Signed Distance Fields (SDF) (212) и сети занятости (213), далее обобщают геометрию в непрерывные неявные функции, обеспечивая дифференцируемые и компактные представления сцен. Вместе эти формулировки предоставляют средства для реконструкции, визуализации и моделирования пространственного состояния физического мира.
Топология и связность. «Как связаны его компоненты?» Помимо локальной геометрии, топология описывает взаимосвязи и связность, которые определяют структурную целостность и ограничения на движение. В механических системах связность ячеек задаёт отношения смежности между элементами и поддерживает анализ напряжений или деформаций (87). В сочленённых системах, таких как роботизированные манипуляторы, кинематические цепи описывают иерархические зависимости и степени свободы между суставами и звеньями (214). Сборочные графы дополнительно кодируют то, как отдельные части сопрягаются или движутся относительно друг друга, позволяя выполнять симуляции многотельной динамики и структурной связи (215). Точное топологическое моделирование гарантирует, что цифровой двойник сохраняет структурную логику физической системы, позволяя выполнять анализы, такие как распространение нагрузок, обнаружение столкновений и отслеживание деформаций в рамках физических ограничений.
Физические атрибуты. «Какие у него физические свойства?» Только геометрия и топология не могут определить поведение системы без описания ее внутренних материальных и граничных свойств. Эти атрибуты определяют, как физический объект реагирует на внешние силы, тепло или другие факторы окружающей среды. Ключевые описатели включают материальные свойства, такие как плотность, упругость и вязкость; граничные условия, задающие нагрузки, жестко закрепленные опоры или интерфейсы с жидкостью; тепловые параметры, включая теплопроводность и удельную теплоемкость; а также начальные условия, определяющие исходное состояние полей, таких как температура или скорость. В совокупности эти величины позволяют выполнять точное численное моделирование и построение предсказательных моделей на основе определяющих физических уравнений. Включение таких физических атрибутов превращает геометрические модели из статических визуализаций в динамические вычислительные сущности, которые отражают отклик реальной системы на механические, тепловые или электромагнитные воздействия.
Негеометрическое представление состояния. Не все симуляторы требуют явной геометрии, чтобы описывать поведение системы. Во многих цифровых двойниках ключевую роль играют динамика, возникающая из отношений, временных закономерностей или статистических зависимостей, а не из пространственной формы. Поэтому негеометрические представления состояния описывают системы через символьные, реляционные структуры или структуры на основе признаков, что позволяет моделировать процессы, где геометрия недоступна, не имеет значения или вычислительно избыточна. Такие представления широко применяются в киберфизических, социальных и биологических системах для поддержки крупномасштабного рассуждения и предсказания.
Представление на основе признаков. Представления на основе признаков кодируют сложные состояния системы в компактные числовые векторы, обеспечивая эффективные вычисления и интеграцию между различными модальностями. Эти встраивания могут быть извлечены из текста, изображений и данных измерений датчиков или изучены с помощью самообучающихся и мультимодальных моделей (216). Крупномасштабные фундаментальные модели (217) дополнительно обобщили эту концепцию, обучая единые скрытые пространства, способные представлять разнообразные модели поведения системы и ее характеристики. В симуляторах цифровых двойников встраивания обеспечивают масштабируемые интерфейсы для высокоразмерного вывода, поддерживая быстрое выполнение запросов, адаптацию между доменами и интеллектуальные решения.
Представление временных рядов. Представления временных рядов описывают, как состояния системы изменяются со временем. Они лежат в основе цифровых двойников, которые мониторят и прогнозируют поведение по непрерывным потокам данных, таким как сигналы датчиков, физиологические измерения или переменные окружающей среды (218). Рекуррентные и основанные на внимании модели, включая RNNs, TCNs и Transformers (219), показали сильную способность улавливать как кратковременные, так и долговременные зависимости. В медицинских двойниках эти представления позволяют выполнять динамический мониторинг пациентов и моделирование прогрессирования заболеваний (220); в промышленных двойниках они поддерживают предиктивное обслуживание и обнаружение аномалий на основе телеметрических данных (221).
Графовое представление. Графовые представления моделируют систему как совокупность сущностей и их взаимодействий, обеспечивая естественную основу для описания реляционных динамик. Такая постановка показала свою эффективность для сетевых инфраструктур, таких как транспортные системы (222), цепочки поставок (223) и энергетические сети (224), а также для семантических и биомедицинских графов знаний (225). Графовые нейронные сети (GNNs) расширяют эти идеи, обучая представления по структурированным зависимостям, что позволяет выполнять моделирование потока, распространения отказов и оптимизации системы в целом.
Таким образом, некорректные геометрические представления дополняют геометрически ориентированные модели, фокусируясь на отношениях и динамике вместо пространственной точности. Вместе они задают две фундаментальные парадигмы построения симуляторов: одну, основанную на физической форме, и другую, основанную на данных и взаимодействии. Современные цифровые двойники часто объединяют обе перспективы. Например, структурные компоненты могут моделироваться геометрически, в то время как управление, коммуникация или биологические процессы представляются с помощью графов или векторов-признаков. Такой гибридный подход позволяет симуляторам улавливать как физическую динамику, так и семантические взаимодействия сложных систем.
4.1.2 Моделирование поведения и процесса
Моделирование в пространстве состояний. Моделирование в пространстве состояний представляет одно из основных направлений для построения симуляторов. Цель состоит в том, чтобы изучать поведение системы непосредственно по данным, рассматривая симуляцию как аппроксимацию функции, которая отображает входные данные в выходные, или как предсказание последовательности, прогнозирующее временную эволюцию. Вместо того чтобы явно решать определяющие уравнения, эти модели выводят лежащую в основе динамику из наблюдательных данных, позволяя цифровым двойникам эффективно воспроизводить сложные процессы, когда аналитические формулировки недоступны или вычислительно неприемлемы (148).
Прямо-передающие модели, такие как MLPs, CNNs и ResNets, изучают устойчивые отображения между переменными проектирования или управления и соответствующими показателями эффективности. Их часто используют как дифференцируемые замещающие модели для инженерной оптимизации — например, для прогнозирования аэродинамической подъемной силы по геометрии воздухозаборника, для оценки рассеяния тепла по параметрам материала или для прогнозирования скорости высвобождения лекарственного вещества по свойствам состава (43). Заменяя дорогостоящие конечно-элементные симуляции, такие нейросетевые суррогаты позволяют выполнять быстрые итерации проектирования и анализ чувствительности. Когда доминируют временные зависимости, рекуррентные и основанные на внимании сети, включая LSTMs, GRUs и Transformers (219), фиксируют динамическую эволюцию состояний системы. Эти модели рассматривают симуляцию как предсказание последовательности, обучаясь тому, как процесс разворачивается во времени. В промышленных цифровых двойниках их применяют для прогнозирования траекторий датчиков при обнаружении неисправностей (221); в здравоохранении — для моделирования прогрессирования заболевания на основе данных временных рядов пациентов (220); в транспорте — для прогнозирования многошагового транспортного потока и распространения заторов по городским сетям (222)⟧.
Для систем с явной пространственной или реляционной структурой GNNs (226) расширяют эту парадигму, обучая взаимодействия между связанными компонентами. Каждая вершина представляет физическую или логическую сущность, а ребра описывают зависимости, такие как передача силы или обмен ресурсами. Это позволяет симуляторам на базе GNN воспроизводить деформацию сетки в механических системах, распространение напряжения в электрических сетях и перераспределение потока в транспортных сетях. Благодаря механизму передачи сообщений GNN дают возможность цифровым двойникам моделировать то, как локальные возмущения в совокупности формируют глобальную динамику. За пределами дискретных представлений нейронные операторы, такие как DeepONet (115) и Fourier Neural Operator (FNO) (116), обобщают обучение по состояниям на функциональные отображения. Вместо аппроксимации одной траектории они обучают операторов решений для дифференциальных уравнений в частных производных, напрямую связывая граничные условия или члены источника со всем полем решения. После обучения эти операторы обеспечивают быстрые и высокоточные суррогаты для моделирования течения жидкости, теплопередачи и деформации материала (144, 146, 147), достигая ускорения на несколько порядков по сравнению с традиционными решателями.
В заключение, моделирование в пространстве состояний фокусируется на изучении того, как системы реагируют и развиваются, либо аппроксимируя устойчивые отображения, либо предсказывая временные последовательности. От прогнозирования отказов оборудования до оптимизации инженерных конструкций и ускорения физических симуляций этот подход формирует центральный вычислительный путь для построения интеллектуальных цифровых двойников, которые учатся, адаптируются и обобщают в различных предметных областях физики.
Визуальное моделирование мира. Недавние достижения в генеративном ИИ привели к появлению новой парадигмы моделирования: вместо явного моделирования внутренних состояний он напрямую генерирует реалистичные визуальные наблюдения мира. В этом подходе прогнозирование будущих кадров или синтез динамических сцен становится эквивалентным моделированию эволюции физической среды. Такие симуляторы мира позволяют воплощённым агентам, включая роботов и автономные транспортные средства, учиться, планировать и взаимодействовать в управляемых, ориентированных на данные виртуальных мирах, не полагаясь исключительно на дорогостоящие физические эксперименты.
Модели видео-диффузии появились как одна из самых мощных основ для генерирующего моделирования. Используя крупномасштабные наборы данных видео и диффузионные архитектуры, эти модели могут синтезировать высококачественные и согласованные во времени видео, которые приближают реальные физические процессы и динамику. Например, VideoComposer (227) представляет композиционную основу синтеза видео с условиями, заданными текстом, пространственной разметкой и временными подсказками, что позволяет точно управлять сгенерированным движением и композицией сцены. DynamiCrafter (228) расширяет эту возможность, анимируя неподвижные изображения с помощью априоров движения, выученных на моделях диффузии text-to-video, фактически превращая статичные сцены в динамические симуляции. Наиболее примечательно, что Sora (229) демонстрирует впечатляющий потенциал моделей диффузии text-to-video в качестве универсальных симуляторов мира, способных генерировать физически согласованные, фотореалистичные видео по описаниям на естественном языке.
Хотя реализм имеет решающее значение, управляемость остается необходимой для обучения, основанного на симуляциях. В нескольких недавних исследованиях рассматривалась интеграция структурированного управления в модели генерации видео, чтобы получать релевантные задачам, интерактивные среды. Seer (230) предлагает покадровый последовательный текстовый декомпозер, который переводит глобальные инструкции в согласованные по времени подынструкции, усиливая детальный контроль над траекториями получаемого видео. Video Adapter (231) предоставляет легковесный механизм адаптации для крупных предварительно обученных моделей видео-диффузии, позволяя эффективно выполнять настройку предметной области без полного finetuning. На более крупном масштабе Cosmos World Foundation Model Platform (29) предоставляет интегрированную среду для построения управляемых видеомоделей мира, включая конвейеры отбора видео, токенизаторы и предварительно обученные симуляторы фундаментальных моделей для прикладных задач физического AI, таких как робототехника и автономное вождение.
Помимо чистой генерации видео, интерактивные модели мира, такие как Genie (232) и его преемник Genie 2 (233), расширяют генеративное моделирование до воплощённых, управляемых действиями 3D-сред. Эти системы могут генерировать игровые, открытые виртуальные миры, обусловленные текстом, эскизами или другими мультимодальными подсказками, позволяя автономным агентам учиться и действовать в динамических визуальных средах.
Генерация видео как моделирование мира, таким образом, представляет собой смену парадигмы от явного моделирования на основе физики к синтезу, опирающемуся на наблюдения. Осваивая визуальную и временную структуру реальности, такие модели обеспечивают управляемые, масштабируемые и фотореалистичные среды для обучения, тестирования и рассуждений. В рамках систем цифровых двойников они связывают моделирование и восприятие, позволяя виртуальным агентам одновременно наблюдать и взаимодействовать с реалистичными представлениями физического мира.
4.2 Визуализация симулятора
4.2.1 Моделирование сцены
В цифровых двойниках моделирование сцены поддерживает визуализацию, определяя, как смоделированный мир выглядит в трехмерном пространстве. После того как построен движок симулятора, предназначенный для моделирования поведения системы, визуализация сосредоточивается на реконструкции или синтезе видимой структуры мира. Моделирование сцены определяет, как выглядит двойник. Моделирование сцены нацелено на представление пространственной конфигурации и визуального облика реальных или виртуальных сред путем обучения тому, как свет взаимодействует с материей через представления радиационного поля. Благодаря достижениям в нейронном рендеринге данные, основанные на методах, управляемых данными, теперь позволяют восстанавливать высокодетализированные и пространственно согласованные 3D, а также даже 4D сцены непосредственно по многовидовым изображениям или данным сенсоров. В этом разделе представлены два основных направления в данной области: восстановление статических сцен в крупном масштабе и динамическое моделирование сцены.
Статическая реконструкция сцены. Масштабирование методов нейронного рендеринга для крупных городских сред было значительным направлением исследований в последнее время. Эти методы стремятся запечатлеть сложность сцен масштаба города, сохраняя высокую визуальную достоверность и эффективный рендеринг. Block-NeRF (234) вводит вариант NeRF, который может представлять крупномасштабные среды за счет разложения сцены на отдельно обучаемые NeRF. Этот подход отделяет время рендеринга от размера сцены, позволяя масштабировать рендеринг до произвольно больших сред. Urban Radiance Fields (235) расширяет NeRF для обработки асинхронно захваченных данных lidar и для устранения вариаций экспозиции между изображениями, получая современные достижения в реконструкции 3D поверхностей и высококачественные новые ракурсы для сцен улиц. TensoRF (236) предлагает моделировать поле радианс как тензор 4D и вводит разложение вектор-матрица, чтобы обеспечить быструю реконструкцию с лучшим качеством рендеринга и меньшим размером модели по сравнению с NeRF. NeRF in the Wild (237) решает задачи неконтролируемых фотоархивов, позволяя выполнять точные реконструкции по фотографиям из интернета знаменитых достопримечательностей. Более новые работы были сосредоточены на дальнейшем улучшении масштабируемости и качества реконструкции сцен большого масштаба. K-Planes (238) вводит модель типа «white-box» для полей радианс, использующую плоскости для представления d-мерных сцен, предоставляя единый способ перехода от статических к динамическим сценам. BungeeNeRF (239) обеспечивает рендеринг с различной детализацией на существенно варьируемых масштабах, решая задачи экстремально многомасштабного рендеринга сцен. Global-guided Focal Neural Radiance Field (240) предлагает двухэтапную архитектуру для достижения высокодостоверного рендеринга сцен большого масштаба при сохранении согласованности по всей сцене. CityGaussian (241) использует новый подход divide-and-conquer к обучению и стратегию Level-of-Detail для эффективного обучения и рендеринга 3D Gaussian Splatting на больших масштабах.
Моделирование динамических сцен. Расширение статических представлений для моделирования динамических сцен с движущимися объектами является еще одним важным направлением в исследованиях нейронного рендеринга. Эти методы нацелены на то, чтобы передавать как пространственные, так и временные аспекты сложных реальных сред. 4D Gaussian Splatting (242) аппроксимирует лежащий в основе пространственно-временной 4D объем динамической сцены, оптимизируя набор 4D примитивов, что позволяет выполнять рендеринг в реальном времени сложных динамических сцен. Scalable Urban Dynamic Scenes (SUDS) (243) вводит факторизованное представление сцены с использованием отдельных структур данных в виде хеш-таблиц для эффективного кодирования статических, динамических и удаленных полей излучения. Street Gaussians (244) предлагает новый конвейер для моделирования динамических городских сцен улиц, используя сочетание статических и динамических 3D Gaussian с оптимизируемыми отслеживаемыми позами для движущихся объектов. Deformable 3D Gaussians (245) вводит метод, который восстанавливает сцены с помощью 3D Gaussian и обучает их в каноническом пространстве с полем деформации для моделирования монокулярных динамических сцен. DynMF (246) представляет компактное и эффективное представление, которое разлагает динамическую сцену на несколько нейронных траекторий, позволяя осуществлять синтез видов в реальном времени сложных динамических движений сцены. Multi-Level Neural Scene Graphs (247) предлагает новый разлагаемый подход к полю излучения для динамических городских сред, используя многоуровневое представление графа нейронных сцен, которое масштабируется до тысяч изображений с сотнями быстро движущихся объектов.
4.2.2 Интерактивная визуализация и интерфейсы
Хотя моделирование сцены задает структурную и визуальную основу виртуальной среды, интерактивная визуализация определяет то, как люди и ИИ-агенты видят, исследуют и осмысляют эту среду. Этот уровень превращает смоделированные или восстановленные миры в воспринимаемые и поддающиеся анализу представления, поддерживая осведомленность о ситуации, проверку гипотез и совместное понимание посредством интуитивных визуальных интерфейсов.
Погружная и работающая в реальном времени визуализация. Усовершенствования в конвейерах рендеринга и ускорение на GPU теперь позволяют цифровым двойникам достигать фотореалистичной, визуализации в реальном времени крупномасштабных сред. Техники нейронного рендеринга, такие как 3D Gaussian Splatting (248), позволяют поддерживать интерактивные частоты кадров без потери точности, тогда как компактные представления сцен, такие как Instant-NGP (249), дополнительно повышают эффективность синтеза изображения с заданной точки зрения. Погружные системы визуализации, включая AR/VR-гарнитуры и дисплеи CAVE — приносят пользователям (250) восприятие глубины и пространственное присутствие, позволяя интуитивно исследовать пространство с помощью жестов, отслеживания движений или управления, основанного на направлении взгляда. Такие погружные системы усиливают человеческое восприятие и понимание в областях, например, хирургическое моделирование, управление умным городом и промышленное обучение (251).
Интерактивные панели управления и визуальная аналитика. Помимо погружения, цифровые двойники опираются на интерактивные панели управления и инструменты визуальной аналитики, чтобы организовывать и интерпретировать результаты моделирования и данные с живых датчиков (252). Эти интерфейсы объединяют предиктивные модели, потоковую информацию и диагностические представления в едином визуальном слое, который поддерживает мониторинг и рассуждения в реальном времени (51). На практике они выглядят как трехмерные панели мониторинга для интеллектуальных производств (253), системы визуализации дооперационного этапа для планирования хирургических вмешательств (254) или оперативные центры управления, отображающие потоки трафика и распределение энергии для ситуационного анализа (255). Современные облачные среды визуализации также позволяют распределенным командам совместно исследовать, аннотировать и интерпретировать среды цифровых двойников через синхронизированные визуальные интерфейсы.
5 Воздействие на физический цифровой двойник через цифровой двойник
5.1 Прогнозирование физического поведения
Прогнозное моделирование является фундаментальным аспектом систем цифровых двойников, позволяя осуществлять прогнозирование будущих условий и поведения на основе текущих и исторических данных. В системах цифровых двойников, которые создают виртуальные копии физических объектов, предиктивные модели могут прогнозировать различные сценарии, такие как неисправности оборудования (256), ухудшение производительности (257) и аномалии в работе системы (258). Эти прогнозы необходимы для оптимизации производительности, предотвращения непредвиденных проблем и обеспечения эффективной работы физических активов (259, 260, 261). Используя передовые методы ИИ, такие как методы машинного обучения и глубокого обучения, цифровые двойники могут анализировать обширные данные для прогнозирования тенденций (262, 263), обнаружения аномалий (264, 265) и принятия решений в режиме реального времени (266, 267, 268). В этом разделе будут рассмотрены две части с фокусом на: 1) прогнозное моделирование в системах цифровых двойников; 2) типы прогнозов в системах цифровых двойников..
5.1.1 Основы прогнозного моделирования
Моделирование прогнозирования является краеугольным камнем систем цифровых двойников, обеспечивая возможность прогнозировать будущие состояния и поведение физических объектов на основе текущих и исторических данных. Эта возможность имеет решающее значение для оптимизации операций, планирования технического обслуживания и повышения общей производительности и надежности системы. В этом разделе вводится концепция моделирования прогнозирования, приводится высокоуровневое математическое определение и рассматриваются соответствующие примеры в рамках систем цифровых двойников.
Определение прогностического моделирования. Прогностическое моделирование в системе цифрового двойника включает прогнозирование будущих состояний на основе наблюдаемых данных и функции прогноза . Формально, имея набор наблюдаемых состояний до текущего времени , цель состоит в оценке будущего состояния в будущий момент времени как , где представляет исторические данные до текущего времени , а — горизонт прогнозирования, то есть временной интервал в будущее, на который выполняется прогноз. Пространство состояний включает все возможные состояния системы, охватывая различные показания датчиков, рабочие условия и показатели производительности. Наблюдаемые данные — это зафиксированные состояния, используемые для обучения моделей прогноза. Функция использует методы машинного обучения, deep learning или статистические методы для прогнозирования будущих состояний на основе исторических и текущих данных. Для оптимизации функции прогноза задача состоит в минимизации функции потерь , которая отражает разницу между прогнозируемым состоянием и фактическим будущим состоянием как:
где — функция потерь, специфичная для задачи (например, среднеквадратичная ошибка в задачах регрессии).
5.1.2 Прогнозирующие задачи
В системах цифровых двойников модели прогнозирования играют ключевую роль в поддержании надежности (269), эффективности (260) и производительности (270) как физических, так и киберкомпонентов. Используя передовые методы ИИ, эти модели обеспечивают непрерывный мониторинг и анализ сложных данных (262, 263), выявляя закономерности и прогнозируя потенциальные проблемы (259, 271, 259, 272) до того, как они проявятся. Основные типы прогнозирования в системах цифровых двойников в целом можно разделить на две основные области: 1) принятие решений в реальном времени; 2) предиктивное обслуживание. В следующих подразделах будут подробно рассмотрены эти категории с описанием ключевых методов и задач, чтобы подчеркнуть их важность и эффективность в системах цифровых двойников.
Немедленное принятие решений. Немедленное принятие решений имеет решающее значение для систем цифровых двойников, которые создают виртуальные копии физических объектов для обеспечения непрерывного мониторинга и моделирования. Эта возможность позволяет выполнять анализ и реагирование в реальном времени с использованием текущих и исторических данных, поддерживая быстрое выявление проблем, оптимизацию операций и повышение эффективности системы. Немедленное принятие решений в системах цифровых двойников охватывает различные области, включая управление трафиком (273, 274, 275, 266, 267, 268, 276, 277, 278), промышленную логистику (279, 272, 270), здравоохранение (280, 281, 282), пожарную безопасность (271, 283, 284), мониторинг структурного состояния (259, 260, 261), управление энергопотреблением (285, 286, 287). Следующие разделы рассматривают ключевые методологии и задачи в этих областях, подчеркивая, как передовые методы ИИ способствуют принятию решений в реальном времени. a) Для управления трафиком Cai et al. (275) разработали гибридную архитектуру кодер-декодер на нейронных сетях, а именно Traffic Transformer, для прогнозирования трафика. Для моделирования пространственных зависимостей используется графовая сверточная сеть, а для моделирования временной зависимости применяется transformer, при этом предлагаются новые стратегии временного позиционного кодирования для кодирования непрерывности и периодичности временных рядов. Li et al. (266) разработали Multisensor Data Correlation Graph Convolution Network (MDCGCN), чтобы решить задачи прогнозирования потока трафика в реальном времени. Эта модель эффективно отражает динамические временные и пространственные корреляции в паттернах трафика, существенно улучшая точность прогнозирования. Аналогично, Liang et al. (267) предложили Spatial-Temporal Aware Data Recovery Network (STAR), которая использует графовые нейронные сети для восстановления отсутствующих значений в пространственно-временных данных о трафике. Этот подход обеспечивает точное восстановление данных, критически важное для мониторинга трафика в реальном времени и принятия решений в интеллектуальных транспортных системах (ITS). Kong et al. (268) представили Dynamic Graph Convolutional Recurrent Imputation Network (DGCRIN), которая моделирует динамические пространственные зависимости и использует разнородные данные для импутации отсутствующих данных о трафике, тем самым улучшая анализ данных о трафике в реальном времени. b) В промышленной логистике Wu et al. (279) представили систему, использующую промышленный Интернет вещей и сети long short-term memory (LSTM) для отслеживания производственных ресурсов в реальном времени. Эта система повышает эффективность операций, точно определяя местоположение продуктовых тележек и обеспечивая сервисы на основе местоположения. Wang and Ma (272) разработали фреймворк PhysiQ для мониторинга упражнений физиотерапии дома. Эта система использует многозадачную пространственно-временную сиамскую нейронную сеть для измерения качества упражнений, обеспечивая правильное выполнение упражнений пациентами в реальном времени. c) В области пожарной безопасности Zhang et al. (271) предложили систему Artificial-Intelligence Digital Fire (AID-Fire), которая использует convolutional LSTM нейронные сети для идентификации и мониторинга эволюции пожара в реальном времени, существенно помогая процессам тушения пожаров и эвакуации. d) В медицинской области Pan et al. (280) разработали Temporal-based Swin Transformer Network (TSTNet) для распознавания рабочего процесса хирургического видео в реальном времени, достигая высокой точности за счет моделирования временной информации и многомасштабных визуальных данных. e) В области управления батареями Li et al. (285) представили фреймворк, объединяющий convolutional neural networks и LSTM для прогнозирования деградации литий-ионной батареи в реальном времени, обеспечивая точный мониторинг состояния батареи. Аналогично, Yi et al. (286) предложили метод для прогнозирования температуры и анализа деградации литий-ионных батарей в реальном времени, используя LSTM сети для поддержания безопасности и производительности батареи..
Предиктивное обслуживание. Предиктивное обслуживание имеет важное значение для обеспечения надежности и долговечности машин и оборудования в различных отраслях. Используя передовые методы ИИ, предиктивное обслуживание позволяет выполнять точное прогнозирование отказов оборудования (288, 289, 290, 291, 292, 263, 293) и оптимизировать графики технического обслуживания (256, 294, 269, 262). a) В производственном секторе Li et al. (288) представили иерархическую сеть сверточных нейронных сетей с вниманием по графу (HAGCN), которая объединяет пространственные и временные зависимости для прогнозирования остаточного ресурса (RUL) машин. Аналогично, Aivaliotis et al. (289) использовали симуляции, основанные на физике, для оценки RUL для промышленных роботов, демонстрируя практическую применимость интеграции цифровых моделей с данными в реальном времени. Кроме того, Luo et al. (256) предложили гибридный подход, сочетающий модельно-ориентированные и данные-ориентированные методы для точного прогнозирования ресурса станков с ЧПУ. b) Для диагностики систем и оборудования было предложено несколько методов. Yang et al. (290) представили SuperGraph — метод извлечения признаков на основе пространственно-временных графов для диагностики неисправностей вращающихся машин, который демонстрирует существенные преимущества при работе со сложными данными. Аналогично, Zhang et al. (291) реализовали систему прогнозирования неисправностей для электромеханического оборудования с использованием многомерных пространственно-временных графовых нейронных сетей, что повышает точность предсказаний. В области силовой электроники Peng et al. (292) разработали метод оценки показателя состояния без вмешательства для преобразователей DC–DC, применяя оптимизацию с помощью роя частиц для эффективного мониторинга ключевых компонентов. Рассматривая задачи в экосистеме IoT, Altun and Tavli (294) исследовали технологии распределенных реестров, чтобы предложить модель, которая повышает безопасность и масштабируемость в приложениях предиктивного обслуживания. Mubarak et al. (269) объединили машинное обучение и расширенную аналитику для создания комплексной основы для предиктивного обслуживания в Industry 4.0, оптимизируя решения по техническому обслуживанию и улучшая экономическую эффективность. c) В аэрокосмической отрасли Liu et al. (263) подчеркнули интеграцию различных источников данных для поддержки процессов принятия решений, повышая эффективность предиктивного обслуживания. Аналогично, Tuegel et al. (293) сосредоточились на реконструировании прогнозирования ресурса конструкции летательных аппаратов с использованием высокоточных моделей, обеспечивающих большую точность и безопасность при оценке целостности конструкций..
5.2 Обнаружение и диагностика аномалий
Обнаружение аномалий (то есть обнаружение неисправностей) — это процесс выявления и реагирования на необычные шаблоны или поведения в системе, которые отклоняются от нормы (295). В системах цифровых двойников, которые создают виртуальные копии физических сущностей, аномалии могут проявляться в различных формах, таких как неисправности оборудования (296, 297), неожиданные изменения эксплуатационной производительности (298, 299) или нерегулярные паттерны в данных сенсоров (300, 301). Эти аномалии могут указывать на лежащие в основе проблемы, которые способны привести к существенным сбоям сети (257, 302), угрозам безопасности (303, 304, 305) и финансовым потерям (306, 307), если их не устранить своевременно. Поэтому обнаружение аномалий имеет решающее значение для поддержания целостности (308), надежности (309) и эффективности (310, 311) систем цифровых двойников. Используя усовершенствованные алгоритмы обнаружения аномалий (например, Autoencoders, GANs и RNNs), системы цифровых двойников могут непрерывно мониторить и анализировать данные сенсоров в реальном времени и исторические эксплуатационные записи, чтобы выявлять нерегулярности (312, 313, 264), прогнозировать потенциальные отказы (258, 265, 314) и предписывать действия по обслуживанию (315, 316, 317), обеспечивая своевременные вмешательства и профилактическое обслуживание до того, как произойдут дорогостоящие поломки (318, 319). В этом разделе будут рассмотрены три аспекта с акцентом на: 1) аномалии в системах цифровых двойников; 2) типы обнаружения аномалий; 3) методы обнаружения аномалий.
5.2.1 Характеризация аномалий
Аномалии в системах цифровых двойников — это отклонения от ожидаемого поведения, которые могут указывать на лежащие в основе проблемы в физических или виртуальных компонентах системы (258, 320). Понимание этих аномалий необходимо для разработки эффективных методов обнаружения и мониторинга. В этом разделе будет представлено понятие аномалий, приведены математические определения и даны примеры, относящиеся к системам цифровых двойников.
Определение аномалий в системах цифровых двойников. Аномалия в системе цифрового двойника — это любое отклонение от ожидаемого поведения системы, которое может охватывать различные аспекты, такие как данные, процессы и показатели производительности. Формально, при заданном пространстве состояний системы аномалия определяется как состояние , которое существенно отклоняется от ожидаемого поведения . Это может быть выражено как:
где представляет состояние системы, например конкретное показание температуры или показатель производительности, такой как скорость производственной линии. Пространство состояний включает все возможные состояния, в которых система может находиться, охватывая каждое возможное значение температуры, давления или показателя производительности. Ожидаемое поведение представляет собой подмножество , включающее нормальные рабочие состояния, например диапазоны температур от 50°C до 80°C. Множество аномалий включает состояния вне этого ожидаемого диапазона, например показание температуры выше 90°C. Вероятность измеряет, насколько вероятно возникновение при нормальных условиях, и если эта вероятность ниже заранее заданного порога , состояние помечается как аномалия. Это общее определение охватывает различные типы аномалий, включая аномалии данных, аномалии процесса и аномалии производительности, каждая из которых указывает на различные потенциальные проблемы в системе цифрового двойника.
5.2.2 Типы и методы обнаружения аномалий
В системах цифровых двойников аномалии можно классифицировать на несколько типов в зависимости от их характеристик и влияния на систему. Следующие подразделы описывают основные типы обнаружения аномалий, необходимые в системах цифровых двойников: 1) Data-driven Anomaly Detection; 2) System-based Anomaly Detection.
Обнаружение аномалий на основе данных. Обнаружение аномалий на основе данных имеет важное значение в системах цифровых двойников, где массивные объемы данных от различных датчиков и систем непрерывно передаются и контролируются. Аномалии в данных могут возникать из множества источников, включая неисправности датчиков (314, 300, 301, 317), проблемы в сети (257, 302, 311, 319) и эксплуатационные сбои (264, 265, 298, 299). a) Аномалии данных датчиков часто вызваны отказами датчиков или неточностями при сборе данных. Для решения этой задачи применялись различные методы обнаружения аномалий. Например, Hu et al. (314) предложили замаскированный одномерный сверточный автоэнкодер (MOCAE) для диагностики неисправностей подшипников. Модель использует методы глубокого обучения для улучшения извлечения признаков и повышения точности обнаружения неисправностей. Аналогично, Darvishi et al. (300) представили глубокую рекуррентную графовую сверточную архитектуру для обнаружения, изоляции и устранения неисправностей датчиков. Этот подход строит виртуальные датчики для восстановления поврежденных данных и использует классификатор для обнаружения и изоляции неисправностей. Кроме того, Hasan et al. (301) разработали модель на основе Wasserstein GAN для раннего обнаружения неисправностей в беспроводных сенсорных сетях. Эта модель использует кодирование по угловому полю Грамма (Gramian angular field) для преобразования данных временных рядов в изображения, которые затем обрабатываются GAN для выявления аномалий, обеспечивая высокую точность обнаружения неисправностей. b) Аномалии сетевых данных возникают из-за проблем с передачей данных и сетевой производительностью (например, высокой задержки), что влияет на надежность и своевременность данных, получаемых системами цифровых двойников. Li et al. (257) решили эту задачу путем обнаружения аномалий в качестве интернет-услуг в сетях фиксированного доступа. Их система агрегирует данные из нескольких сетевых элементов и использует моделирование в реальном времени для выявления деградации качества обслуживания и сетевых неисправностей. Кроме того, подчеркивается важность ориентированного на данные промежуточного программного обеспечения (middleware) в платформах цифровых двойников большого масштаба (302). Предложенная архитектура поддерживает эффективную передачу данных внутри систем цифровых двойников, что критически важно для точного обнаружения аномалий и надежности систем. c) Аномалии эксплуатационных данных возникают из-за нерегулярностей или сбоев в процессах эксплуатации систем. Такие аномалии особенно сложно выявлять и диагностировать из-за сложных взаимодействий между различными компонентами системы. Для решения этой задачи было предложено множество методов обнаружения аномалий. Например, Lian et al (264) предложили метод выявления аномалий в многомерных временных рядах данных от нефтегазовых станций. Их подход MTAD-GAN сочетает внимание по графу знаний с темпоральным вниманием Hawkes для точного обнаружения и интерпретации эксплуатационных аномалий. В контексте энергосистем Shi et al. (298) используют теорию случайных матриц и теорию свободной вероятности для обнаружения аномалий, точно характеризуя корреляции данных и эффективно выявляя аномалии в сложных операциях. Кроме того, Hao et al. (265) разработали гибридную статистическую модель машинного обучения, которая интегрирует SARIMA и LSTM для выявления аномалий в промышленных киберфизических системах. Эта модель эффективно идентифицирует кибератаки, вредоносное поведение и сетевые аномалии с высокой точностью и низкой вычислительной сложностью, что делает ее подходящей для приложений в реальном времени.
Обнаружение аномалий на основе системы. Обнаружение аномалий на основе системы в системах цифровых двойников ориентировано на выявление и диагностику неисправностей и отклонений, возникающих в рамках общих процессов функционирования системы (318, 296, 297, 316, 315) и сетевых коммуникаций (303, 304, 305). Эти аномалии могут происходить из различных источников, таких как неисправности оборудования и кибератаки. Мы классифицируем эти аномалии на два основных типа: a) диагностика операционных неисправностей; b) кибербезопасность и сетевые коммуникации. a) Диагностика операционных неисправностей включает выявление и диагностику неисправностей в процессах функционирования систем, что может включать отказы механизмов, сбои в процессах и износ компонентов. Например, Wu et al. (318) разработали многослойную сверточную нейронную сеть для оперативной диагностики неисправностей в тележках высокоскоростных поездов, повышая безопасность и снижая затраты на техническое обслуживание. Аналогично, в производственном секторе Lv et al. (296) создали алгоритм идентификации неисправностей на основе активного обучения и нейронных сетей с предметной разностной адаптацией (DANN), который существенно улучшил точность и устойчивость диагностики неисправностей при различных условиях эксплуатации. Ghosh et al. (297) построили систему с использованием скрытых марковских моделей, чтобы описывать динамику системы и улучшать диагностику неисправностей в производственных процессах за счет более глубокого понимания, прогнозирования и поддержки принятия решений. Кроме того, Xu et al. (316) предложили двухфазный метод диагностики неисправностей с применением deep transfer learning, позволяющий осуществлять оперативный мониторинг и предиктивное техническое обслуживание путем переноса обученных моделей из виртуальных пространств в физические, тем самым сохраняя непрерывность работы в динамичных производственных средах. Помимо этого, Wang et al. (315) изучили различные модели классификации для обнаружения аномалий в smart manufacturing, продемонстрировав эффективность деревьев решений в достижении высокой точности классификации неисправностей и предотвращении операционных сбоев. b) Аномалии, связанные с кибербезопасностью и сетевыми коммуникациями, включают проблемы, относящиеся к передаче данных, производительности сети и угрозам безопасности, которые могут поставить под сомнение надежность и целостность систем цифровых двойников. Для решения этих задач исследователи разработали различные подходы. Например, Wang et al. (303) использовали скрытые марковские модели и transfer learning для выявления неисправных компонентов в виртуальных машинах в средах NFV, повышая отказоустойчивость и обеспечивая безопасные операции в сети. Аналогично, Liu et al. (304) предложили автономную защищенную сетевую архитектуру, которая объединяет агрегацию данных, модели безопасности и модели интеллектуальной конфигурации для проактивного обнаружения и снижения рисков угроз, тем самым предотвращая нарушения безопасности и потерю данных. Кроме того, Balta et al. (305) разработали надежный механизм защиты для киберфизических производственных систем. Путем различения ожидаемых аномалий и кибератак с использованием комбинации data-driven machine learning и моделей на основе физики они обеспечивают целостность производственных процессов и защищают от вредоносной активности.
Чтобы эффективно обнаруживать и реагировать на аномалии, которые проявляются как в кибернетических, так и в физических компонентах систем цифровых двойников, было внедрено множество передовых моделей машинного обучения и глубокого обучения (321, 320). Эти модели позволяют осуществлять непрерывный мониторинг и анализ сложных данных, выявлять закономерности и прогнозировать потенциальные проблемы, чтобы обеспечить надежность, целостность и эффективность систем.
Обнаружение аномалий на основе машинного обучения. Методы обнаружения аномалий на основе машинного обучения в системах цифровых двойников используют набор традиционных алгоритмов для выявления отклонений в различных областях. Эти методы включают кластеризацию и методы на основе расстояний (322, 323, 324, 325), вероятностные подходы (326, 327, 313, 328, 329, 309), а также дискриминативные модели (330, 331, 315, 332, 333, 334); каждая из них предлагает собственные сильные стороны в обработке данных высокой размерности, выявлении сложных закономерностей и обеспечении надежных решений для обнаружения аномалий в реальном времени и диагностики неисправностей. a) Методы кластеризации и на основе расстояний эффективны для приложений, где требуется быстрый и адаптивный отклик на аномалии. Shetve et al. (322) предлагают адаптивную N-шаговую технику, которая объединяет DBSCAN, Isolation Forest и Local Outlier Filter для достижения высокой точности при обнаружении аномалий в средах умственного производства. Zhang et al. (323) улучшают k-ближайших соседей (kNN), вводя взвешенные расстояния для повышения точности обнаружения неисправностей в мультимодальных процессах. В здравоохранении Sarris et al. (324) разрабатывают алгоритм на основе K-means для выявления опухолей головного мозга по снимкам МРТ, в то время как Abirami и Karthikeyan (325) предлагают оптимизированный классификатор на основе нечетких k-ближайших соседей для раннего выявления болезни Паркинсона. b) Вероятностные методы обеспечивают надежные решения для управления неопределенностью и сложными взаимосвязями данных. Ademujimi and Prabhu (326) используют Bayesian Networks, обученные с применением подхода к ко-симуляции, для диагностирования неисправностей в системах умственного производства. Ruah et al. (327) представляют байесовскую структуру для обнаружения аномалий в беспроводных системах, которая рассматривает неопределенность модели для повышения качества обнаружения и оптимизации данных. В распределительных сетях Shi et al. применяют метод на основе теории случайных матриц (RMT) для раннего обнаружения аномалий с использованием данных SCADA (313) и подход для анализа пространственно-временной корреляции для локализации аномалий (328). Yu et al. (329) предлагают непараметрическую байесовскую сеть для мониторинга состояния, используя улучшенный Gaussian particle filter (GPF) и модель смесей на основе процесса Дирихле (DPMM) для обновлений в реальном времени. Maleh (309) демонстрирует эффективность моделей машинного обучения в кибербезопасности для систем IoT, достигая высокой точности даже в условиях ограниченных ресурсов. c) Дискриминативные модели, такие как support vector machines (SVM), эффективны при определении границ решений для задач классификации. Gaikwad et al. (330) интегрируют тепловые симуляции и данные сенсоров в рамках машинного обучения, используя SVM для выявления неисправностей процесса при аддитивном производстве. Yin and Hou (331) подчеркивают преимущества SVM для мониторинга и диагностики неисправностей в сложных промышленных процессах, акцентируя внимание на ее обобщающей способности и пригодности для сценариев с небольшими выборками.
Обнаружение аномалий на основе глубокого обучения. Методы обнаружения аномалий на основе глубокого обучения существенно расширили возможности систем цифровых двойников, задействовав сложные архитектуры нейронных сетей для выявления сложных закономерностей и отклонений в различных предметных областях. Эти методы включают автоэнкодеры (312, 314, 316), генеративно-состязательные сети (GANs) (258, 301, 264), сверточные нейронные сети (CNNs) (335, 336), рекуррентные нейронные сети (RNNs) (337, 308) и гибридные методы (300, 265), каждый из которых дает свои преимущества в моделировании многомерных данных, в выявлении временных и пространственных зависимостей, а также в обеспечении надежного обнаружения аномалий и диагностики неисправностей. a) Автоэнкодеры и их варианты особенно эффективны для обнаружения аномалий без учителя и извлечения признаков. Castellani et al. (312) представляют слабо контролируемый подход с использованием Siamese Autoencoders (SAE) для обнаружения промышленных аномалий, превосходя современные методы в различных условиях. Hu et al. (314) предлагают замаскированный одномерный сверточный автоэнкодер (MOCAE) для диагностики неисправностей подшипников, демонстрируя превосходные результаты на реальных наборах данных подшипников. Аналогично, Xu et al. (316) используют глубокое передаточное обучение с моделью Stacked Sparse Autoencoder (SSAE) для высокоточной диагностики неисправностей в динамических производственных процессах. b) Генеративно-состязательные сети (GANs) доказали свою эффективность при моделировании сложных распределений данных и при генерации реалистичных данных для обнаружения аномалий. Xu et al. (258) представляют подход на основе GAN под названием ATTAIN для киберфизических систем, используя модули GCN-LSTM для усиления возможностей обнаружения аномалий. Hasan et al. (301) предлагают модель на основе Wasserstein GAN для раннего обнаружения дрейфовых неисправностей в беспроводных сенсорных сетях, достигая высокой точности при выявлении отказов датчиков. Lian et al. (264) вводят управляемую цифровым двойником MTAD-GAN для обнаружения аномалий во многомерных временных рядах на станциях добычи нефти и газа, используя механизмы внимания для улучшения качества обнаружения. c) Сверточные нейронные сети (CNNs) применяются благодаря их способности работать с пространственными данными и извлекать иерархические признаки. Например, Danilczyk et al. (335) используют CNN в среде ANGEL Digital Twin для обнаружения и классификации неисправностей в энергетических системах с помощью высокоточных данных измерений. Li et al. (336) применяют многомерную деконволюционную сеть с механизмами внимания для обнаружения аномалий в реальном времени в системах промышленного управления. d) Рекуррентные нейронные сети (RNNs), особенно сети LSTM, хорошо подходят для выявления временных зависимостей в последовательных данных. Например, Feng и Tian (337) предлагают метод NSIBF, объединяющий нейронную идентификацию системы и байесовскую фильтрацию, для надежного обнаружения аномалий в киберфизических системах. Kumar et al. (308) интегрируют LSTM-SAE и BiGRU с механизмами self-attention для защищенной связи в сетях IIoT, усиленных цифровыми двойниками, улучшая возможности обнаружения вторжений. e) Другие гибридные методы, такие как глубокие рекуррентные графовые сверточные архитектуры, также использовались для решения задач обнаружения неисправностей датчиков и их последующей адаптации. Darvishi et al. (300) представляют глубокую рекуррентную графовую сверточную архитектуру для обнаружения, изоляции и адаптации неисправностей датчиков в крупномасштабных сетевых системах. Кроме того, исследовались гибридные подходы, сочетающие глубокое обучение с другими методами. Hao et al. (265) разрабатывают гибридную модель, объединяющую SARIMA и LSTM для обнаружения аномалий в реальном времени в сетях ICS, обеспечивая высокую точность обнаружения при низкой вычислительной сложности.
5.3 Оптимизация и управление
Методы оптимизации и управления с усилением за счет ИИ представляют собой значительный прогресс в управлении сложными системами, объединяя возможности искусственного интеллекта с детальным моделированием и симуляцией, обеспечиваемыми цифровыми двойниками (338). Такая интеграция приводит к более разумным, более оперативным и прогнозирующим механизмам оптимизации и управления (339, 340). Усиление ИИ в цифровых двойниках для систем оптимизации и управления можно увидеть в следующих аспектах, включая оптимизацию, усиленную за счет ИИ, и адаптивное управление.
5.3.1 Стратегии оптимизации
Традиционные методы оптимизации на основе математического программирования для цифровых двойников часто испытывают трудности при работе со сценариями, требующими быстрого реагирования или сложных изменений окружающей среды, которые требуют непрерывной адаптивности (341). Методы оптимизации, усиленные ИИ, могут в некоторой степени решить эти проблемы (342). Этот раздел будет разделен на две части: первая часть будет посвящена тому, как ИИ повышает скорость реакции, чтобы улучшить оптимизацию в режиме реального времени для цифровых двойников, тем самым повышая производительность системы и снижая потребление ресурсов; вторая часть кратко суммирует, как ИИ улучшает адаптивность, что приводит к лучшей устойчивости и улучшенному обращению с неопределенностями в задачах адаптивной оптимизации для цифровых двойников.
Оптимизация в реальном времени. Оптимизация в реальном времени относится к немедленной настройке физических систем на основе данных датчиков в реальном времени и результатов моделирования для оптимизации производительности системы. В связанных задачах, где требуется немедленное принятие решений и быстрый отклик, ИИ повышает скорость реагирования и эффективность принятия решений, улучшая качество решений. Например, ранняя работа (343) представляет методологию оптимизации в реальном времени на основе обучения с подкреплением (RL-RTO) для технологических систем, которая интегрирует оптимальное принятие решений в нейронную сеть, в отличие от традиционных решений с многократным использованием модели процесса. Подход RL-RTO, продемонстрированный на примере химического реактора, показывает потенциальную возможность улучшения годовой прибыли на 9,6%, хотя он по-прежнему уступает традиционному методу «первые принципы» в сочетании с нелинейным программированием, который обеспечил улучшение на 17,2%. Далее, Dong-Hoon Oh et al. (344) вводят стратегию обучения с подкреплением actor-critic для оптимизации операций гидрокрекинговой установки, разработанную на основе валидированной математической модели с ошибкой менее 2%. Подход обеспечивает оптимальные рабочие условия с точностью 97,86% и 98,5%, демонстрируя быстрое время отклика, низкую вычислительную нагрузку и высокую настраиваемость, что делает его подходящим для практической онлайн-оптимизации и адаптируемым к другим химическим отраслям. Более недавно исследователи (345) рассмотрели стоящие задачи оптимизации в процессах биофармацевтического производства с fed-batch, предложив RL-фреймворк, включающий знания человека. Проверенная с помощью специализированного симулятора схема RL повышает выходы партии на 14% при минимальном времени онлайн-вычислений, демонстрируя значительный потенциал по сравнению с существующими методами. Кроме того, целая серия исследований (346, 347, 348) изучала применение RL для генерации оптимальных решений в реальном времени для цифровых двойников. В итоге RL дает преимущество обучения оптимальной политики вместо оптимизации действий на каждом шаге времени. После идентификации оптимальной политики экономичный прямой проход через функцию позволяет быстро получить онлайн-решение, обеспечивая более быстрое принятие решений.
Адаптивная оптимизация. Адаптивная оптимизация — это метод, который динамически изменяет параметры оптимизации или стратегии в ответ на данные обратной связи в реальном времени и меняющиеся условия, чтобы постоянно улучшать производительность и справляться с неопределенностями. Однако традиционные методы математического программирования часто предполагают относительно статичные модели, которые с трудом позволяют многократно перенастраивать или корректировать параметры для обработки сложных и изменяющихся сценариев (349). Собирая данные в реальном времени и выполняя соответствующие корректировки, ИИ может лучше решать эти задачи. В первые годы исследовательские усилия были сосредоточены на использовании традиционных методов машинного обучения для достижения более эффективной адаптивной оптимизации (350, 351). Хотя приведенные выше результаты и методы в определенной степени могут решать оптимизацию параметров процесса, их динамика недостаточно хороша, и они не могут эффективно адаптироваться к изменяющейся среде (349). Liu et al. (352) предлагает ИИ-основанный метод адаптивной оптимизации для прогнозирования шероховатости поверхности и адаптивной корректировки параметров процесса при обработке деталей, устраняя ограничения традиционных методов оптимизации при работе с факторами реального времени и неопределенности. Построив цифровой двойник и используя сочетание Particle Swarm Optimization и Generalized Regression Neural Networks, этот метод обеспечивает мониторинг в реальном времени, прогноз износа инструмента и шероховатости поверхности, а также адаптивную оптимизацию режимов резания, тем самым улучшая как качество, так и эффективность процесса механической обработки. В последнее время Yang et al. (353) представляют метод адаптивной оптимизации в сочетании с federated learning, который использует преимущества federated learning при работе с неоднородными данными. Этот метод повышает скорость сходимости более чем на 60% и снижает потребление трафика более чем на 60%. Интегрируя различные технологии ИИ, можно более эффективно преодолеть ограничения традиционных методов оптимизации с точки зрения динамичности, тем самым усиливая адаптивную оптимизацию и улучшая эту задачу для цифровых двойников.
5.3.2 Адаптивное управление
Адаптивное управление — это метод, применяемый для повышения эффективности или снижения затрат ресурсов физических систем за счет использования результатов моделирования в реальном времени и данных с датчиков. В частности, благодаря усовершенствованиям обучения с подкреплением адаптивное управление играет ключевую роль в различных приложениях, включая регулирование производственного оборудования (354), робототехнику (355) и автономное вождение (356). В этом разделе мы сосредоточимся на представлении наиболее показательной технологии ИИ, применяемой в стратегиях управления — Reinforcement Learning (RL), и на обобщении ее преимуществ по сравнению с традиционными методами управления, такими как Proportional-Integral-Derivative (PID) Control и Model Predictive Control.
Усиленное обучение и ПИД-регулирование. В задачах управления для цифровых двойников наиболее традиционным и широко используемым регулятором является ПИД-регулятор. Однако ПИД-регулирование с трудом справляется с высокоразмерными, сильно нелинейными и изменяющимися во времени системами. При интеграции с методами Reinforcement Learning эти трудности в определенной степени могут быть преодолены. Один из подходов включал применение RL-агентов для настройки параметров ПИД-регуляторов. Ранние попытки (357) использовали инкрементальную стратегию Q-Learning для настройки ПИД-регулятора в режиме онлайн. Этот алгоритм динамически расширяет таблицу Q-значений в направлении как пространства действий, так и пространства состояний посредством методов дискретизации, чтобы создать дискретную, но при этом точную модель настройки. Другие методы применяли алгоритм Continuous Action RL Automata и сеть Radial Basis Function Actor-Critic для настройки ПИД-регулятора. Тем не менее, эти методы не полностью устраняют проблемы линейности, присущие ПИД-регуляторам. Кроме того, предпринимались попытки полностью заменить ПИД-регуляторы на RL. В одном исследовании (358) удалось реализовать алгоритм DDPG для разработки интеллектуальной стратегии управления переходной характеристикой системы турбонаддува с изменяемой геометрией. Аналогично, другие исследователи (359) предложили RL-модели в качестве замены ПИД-регуляторов.
Усиливаемое обучение и модельное прогнозирующее управление. Модельное прогнозирующее управление (MPC) также является широко используемой техникой управления, особенно подходящей для систем управления, которым требуются упреждающие действия. Она широко применяется в таких областях, как автономное вождение и робототехническое управление. Хотя MPC может работать со сложными многомерными системами, она сталкивается с проблемами вычислительной сложности и точности модели. Интеграция RL с MPC предлагает многообещающие решения этих проблем. Один из подходов заключается в использовании RL для улучшения работы контроллеров MPC. Был предложен адаптивный контроллер на основе цифрового двойника, который интегрирует симуляции software-in-loop (SIL) и hardware-in-loop (HIL) (360). Этот метод позволяет выполнять оптимизацию параметров MPC в реальном времени, повышая его способность справляться с нелинейными и меняющимися во времени системами. Другая стратегия использует RL для прямой замены традиционных алгоритмов MPC. Исследователи разработали модели политик DQN, способные регулировать сложные системы при реалистичных возмущениях, меняющихся во времени (361). Такие контроллеры на основе RL могут адаптироваться к изменяющейся динамике системы без необходимости явных обновлений модели, что является существенным преимуществом по сравнению с традиционным MPC. Цифровые двойники играют критически важную роль в разработке систем RL-MPC. Создавая точные виртуальные представления физических систем, цифровые двойники обеспечивают безопасные среды для обучения и тестирования алгоритмов RL до развертывания. Например, сеть LSTM была использована для захвата полной динамики системы управления, выступая в качестве цифрового двойника для обучения RL (362). Интеграция RL и MPC показала многообещающие результаты для задач управления цифровых двойников.
6 К автономному управлению цифровыми двойниками
6.1 Когнитивные возможности для автономного управления
Автономное управление опирается на когнитивный слой цифрового двойника, который позволяет ему понимать человеческие намерения и интерпретировать динамическое состояние системы, которой он управляет. Эти когнитивные возможности образуют основу интеллектуального управления: двойник сначала должен уяснить, что необходимо достичь, и воспринять, как система в настоящее время ведет себя. Модели больших языков предоставляют механизм для понимания и перевода команд на естественном языке в операции управления, тогда как базовые модели обеспечивают восприятие в рамках нескольких модальностей данных. Вместе они создают семантический мост между человеческими намерениями, пониманием окружающей среды и автономным принятием решений. Следует отметить, что текущие LLM- или диффузионные модели мира не гарантируют физическую достоверность или устойчивость замкнутого контура, и их роль в цифровых двойниках остается в значительной степени исследовательской.
6.1.1 Естественноязыковое взаимодействие с LLMs
Взаимодействие на естественном языке позволяет цифровым двойникам понимать и отвечать на человеческие инструкции интуитивным образом (363). Вместо того чтобы полагаться на заранее заданные сценарии или ручную настройку, операторы могут напрямую формулировать цели управления с помощью обычного языка, например “reduce energy consumption without slowing production” или “check whether the network is operating normally.” Большая языковая модель интерпретирует эти инструкции, извлекает поддающиеся действиям сущности и преобразует их в формальные цели, которые двойник может выполнять (364). Этот естественный интерфейс превращает управление цифровым двойником из высокотехнического процесса в доступную и совместную деятельность (365).
От языка к решениям управления. Способность преобразовывать человеческий язык в действия системного уровня представляет собой центральный когнитивный прорыв для автономного управления. Большие языковые модели могут анализировать произвольный текст в виде структурированных намерений, выявляя релевантные переменные, ограничения и цели, связанные с задачей. Затем они сопоставляют эти структурированные цели с внутренними модулями управления или инструментами моделирования посредством согласования схем и вызова функций (366). Например, когда пользователь запрашивает «оптимизировать пропускную способность, удерживая температуру ниже 70°C», модель преобразует эту формулировку в измеримые цели, которые задают целевые параметры оптимизации и граничные условия для модуля планирования. Этот процесс усиливается благодаря рассуждениям с извлечением, когда модель обосновывает свои решения на основе данных системы в реальном времени и ранее накопленных управленческих записей (367). Встраивая контекстную информацию из журналов датчиков, данных о прошлой производительности и файлов конфигурации, модель избегает спекулятивных рассуждений и гарантирует, что сгенерированные действия управления согласованы с текущим состоянием физической системы. В результате язык перестаёт быть туманной или двусмысленной формой коммуникации; он становится прямым, интерпретируемым интерфейсом между человеческой экспертизой и машинным исполнением. И что более важно, это преобразование также обеспечивает адаптивность. Когда система получает частично заданные или противоречивые цели, модель может запросить уточнения, согласовать ограничения или восстановить недостающие детали, опираясь на исторические закономерности. Этот двунаправленный цикл рассуждений гарантирует, что человеческие намерения точно переводятся в точные операционные инструкции, поддерживая как эффективность, так и безопасность автономного управления.
Интерфейсы управления диалогом. Помимо разовых инструкций, большие языковые модели обеспечивают непрерывный диалог между людьми и цифровыми двойниками. Через диалоговые интерфейсы система может предоставлять сводки о своем текущем состоянии, сообщать о выполняемых операциях и обосновывать запланированные решения (368). Например, после выполнения оптимизации обслуживания двойник может ответить: «Мощность охлаждения была снижена на 10%, энергопотребление уменьшилось на 12%, и перегрев не обнаружен». Такая прозрачность позволяет пользователям оставаться в курсе без микроменеджмента процесса. Непрерывный разговор также обеспечивает динамическое сотрудничество. Пользователи могут уточнять цели на естественном языке, например: «снижать температуру быстрее, но избегать превышения», и система сразу корректирует свой план, заново оценивая компромиссы через свой модуль внутреннего рассуждения (365). Такая адаптивность превращает управление в непрерывные переговоры между человеком и машиной, где язык служит средством для общего понимания. Кроме того, разговор задает механизм подотчетности. Двойник может объяснить, почему он принял конкретное решение, сослаться на использованные данные и количественно оценить неопределенность в своих прогнозах. Эти объяснения в форме диалога не только повышают доверие, но и создают основу для регуляторной прозрачности и обеспечиваемой проверяемости (аудитопригодности), которые необходимы в предметных областях, критичных к безопасности, таких как управление производством и инфраструктурой.
6.1.2 Мультимодальное восприятие с базовыми моделями
Способность цифрового двойника управлять автономно зависит не только от понимания инструкций, но и от точного восприятия окружающей среды. Базовые модели расширяют восприятие за пределы отдельных датчиков, обучаясь совместным представлениям по изображениям, сигналам и тексту (217). Эта мультимодальная возможность позволяет двойнику интерпретировать сложные операционные контексты—выявлять закономерности, распознавать аномалии и делать выводы о скрытых условиях, которые могут быть неочевидны из одного потока данных (369). Тем самым она соединяет разрыв между физическими явлениями и цифровым осознанием.
Понимание многомодальных данных. Базовые модели учатся интерпретировать различные типы данных, кодируя их в общее семантическое пространство. Они объединяют информацию с камер, датчиков вибрации, акустических сигналов, тепловых матриц и текстовых журналов, чтобы сформировать целостное представление о состоянии системы (370). Например, модель может связать едва заметный рисунок шума с аномальной частотой вибрации, выявляя потенциальный механический дисбаланс до того, как традиционная диагностика обнаружит его. Это обеспечивает форму перцептивного интеллекта, выходящую за рамки статических порогов и переходящую к контекстному рассуждению. Преобразуя многомодальные сигналы в интерпретируемые встраивания, модель может распознавать конфигурации системы, режимы работы и ранние признаки деградации. Эта возможность повышает осведомлённость об обстановке и создаёт более прочную основу для прогнозирования и управления. По мере изменения сред модель продолжает адаптироваться за счёт пошаговой донастройки, позволяя восприятию оставаться точным даже в новых условиях или при новых конфигурациях датчиков (365). Понимание многомодальных данных поддерживает семантическую согласованность между физическим и цифровым уровнями. Когда система наблюдает расхождения, например когда показания датчиков указывают на стабильность, но видеоданные выявляют нерегулярности, она может сигнализировать об этих несоответствиях для проверки. Эта способность к перекрёстной валидации сигналов между модальностями усиливает надёжность и предотвращает слепые зоны при автономном управлении.
Мультимодальное слияние для осознания системы. Механизмы слияния объединяют разнородные потоки информации в единое представление ситуации, отражающее общее состояние системы (365). Благодаря пространственному и временному согласованию двойник синтезирует локализованные сигналы в согласованное глобальное представление. Например, данные от распределенных датчиков по энергетической сети можно объединять со спутниковыми изображениями и журналами обслуживания, чтобы оценивать как эксплуатационные показатели, так и модели экологического стресса. Такое интегрированное осознание позволяет двойнику рассуждать о взаимодействиях между компонентами, а не рассматривать каждый подсистему изолированно. Это осознание, основанное на слиянии, также поддерживает упреждающее поведение. Цифровой двойник может обнаруживать возникающие закономерности, предвосхищать каскадные эффекты и заранее корректировать стратегии управления. Отслеживая корреляции между модальностями, он учится причинно-следственным связям, связывающим физические состояния с эксплуатационными результатами. В итоге это не только более богатое восприятие, но и воплощенное понимание динамики системы. Наконец, поддержание осознания требует от двойника прозрачно представлять неопределенность. Фундаментальные модели оценивают достоверность прогнозов и связывают каждый вывод с поддающимися проверке свидетельствами (371). Эта информация передается модулям планирования и принятия решений, гарантируя, что высокорисковые суждения обрабатываются осторожно или передаются на контроль человека. Таким образом, мультимодальное слияние преобразует исходные данные в поддающееся действию осознание, выступая перцептивным аналогом процессов рассуждения и планирования, которые определяют автономное управление.
6.2 Обеспечение автономных решений и планирования
Поскольку когнитивные возможности позволяют цифровому двойнику понимать намерения и воспринимать состояние системы, автономное управление дополнительно требует способности принимать решения, планировать действия и адаптироваться к изменяющимся условиям без явного вмешательства человека. В этом разделе рассматривается, как агентно-ориентированное рассуждение и адаптивное обучение обеспечивают механизм принятия решений, и как самооптимизация и контурное управление замыкают цикл автономного управления. Вместе эти элементы реализуют парадигму MAPE-K, позволяя цифровым двойникам непрерывно отслеживать, анализировать, планировать, выполнять и совершенствовать свои стратегии управления.
6.2.1 Агентное рассуждение и адаптивное обучение
Агентное рассуждение наделяет цифрового двойника модульной структурой, способной действовать разумно в сложных средах (372). Каждый агент воплощает автономность, восприятие, рассуждение и обучение, функционируя как и орган принятия решений, и исполнитель задач управления. В рамках системы цифрового двойника агенты воспринимают входные данные среды, анализируют контекстную информацию, формируют планы управления и выполняют действия посредством взаимодействий с лежащими в основе физическими или смоделированными системами. Усиленное обучение и непрерывное обучение дополнительно позволяют этим агентам уточнять стратегии на основе опыта и координировать взаимодействие с другими в многоагентных сценариях (373, 374, 375).
Архитектура агента для автономного управления. Архитектура агента формирует операционную основу автономного управления. Обычно она организована согласно циклу MAPE-K: агент непрерывно наблюдает состояния системы, анализирует закономерности, планирует вмешательства, выполняет действия и обновляет свою базу знаний (376). Этот цикл превращает управление из реактивного в упреждающее, позволяя цифровому двойнику поддерживать стабильную работу даже в условиях неопределенности. Архитектура обычно включает четыре уровня: уровень восприятия, который собирает многомодальные сигналы; уровень анализа, который диагностирует состояния или предсказывает исходы; уровень планирования, который формулирует адаптивные стратегии; и уровень исполнения, который взаимодействует с исполнительными механизмами или модулями симуляции (377). Эти уровни взаимодействуют двунаправленно, гарантируя, что каждое действие опирается на текущие наблюдения, а результаты возвращаются в контур обучения и оптимизации. Практический пример — автономная работа промышленных установок. Агенты непрерывно оценивают показатели производительности, выявляют узкие места и координируют действия, такие как регулирование температуры или распределение ресурсов (378). Когда система отклоняется от желаемой производительности, уровень планирования предлагает новые конфигурации, а уровень исполнения реализует их автоматически. Компонент знаний хранит контекстные правила, такие как причинно-следственные связи между управляющими переменными и исходами, позволяя системе рассуждать о том, «почему» определенные стратегии работают, и повторно использовать их в будущих сценариях. Кроме того, агентные фреймворки поддерживают иерархическое и распределенное управление. Локальные агенты решают задачи оптимизации подсистем, тогда как агенты более высокого уровня координируют глобальные цели, обеспечивая согласованность между индивидуальными действиями и производительностью системы в целом. Такая организация дает масштабируемость и устойчивость: локальные сбои могут быть компенсированы соседними агентами без централизованного управления (372).
Обучение на управленческом опыте. Адаптивное обучение преобразует цифровой двойник из статической системы управления в самоулучшающуюся сущность. Посредством обучения с подкреплением (RL) агенты учатся управленческим политикам, которые максимизируют долгосрочные вознаграждения, а не текущую результативность (379). Каждый опыт, включая успех, неудачу или аномалию, способствует уточнению этих политик, позволяя двойнику заранее предвидеть последствия своих действий в сходных будущих контекстах. Со временем это непрерывное улучшение приводит к устойчивым и эффективным стратегиям управления. Например, рассмотрим агента, управляющего потреблением энергии в ЦОД. Сначала он может исследовать различные стратегии охлаждения с помощью моделирования. По мере накопления обратной связи по стабильности температуры, стоимости и задержкам он постепенно осваивает оптимальную политику управления, которая уравновешивает энергоэффективность и производительность (373). Этот процесс напоминает приобретение человеческого опыта — обучение не только на положительных результатах, но и на ошибках, которые помогают принимать более качественные решения. Помимо обучения одного агента, совместное обучение между несколькими цифровыми двойниками усиливает глобальный интеллект. Когда опыт из одной системы передаётся другой через federated или transfer learning, коллективная база знаний увеличивается (380). Это позволяет быстро адаптироваться к новым условиям без необходимости начинать с нуля, способствуя формированию «организационной памяти» для сложных сетей инфраструктуры. В конечном итоге обучение на управленческом опыте позволяет цифровым двойникам развиваться за пределы заранее запрограммированного поведения, обеспечивая самонастройку в динамичных, неопределённых и насыщенных данными средах.
6.2.2 Самооптимизация и контур управления с обратной связью
Самооптимизация является кульминацией автономного управления, когда цифровые двойники больше не полагаются на внешние команды, а непрерывно совершенствуют свою работу за счет замкнутой контурной обратной связи (381). Система наблюдает за собственным поведением, выявляет неэффективности и автоматически внедряет корректирующие действия. При сочетании с предиктивными и когнитивными возможностями замкнутый контур управления превращает двойника в автономную сущность, способную поддерживать оптимальную производительность при минимальном надзоре.
Автономное замкнутое контурное управление. Замкнутое контурное управление завершает цикл автономного управления, непрерывно связывая восприятие, рассуждение и выполнение (382). В этой парадигме цифровой двойник осуществляет мониторинг данных в реальном времени, обнаруживает отклонения от ожидаемых показателей и запускает самокорректирующие действия. Цикл MAPE-K становится работоспособным в контексте реального времени: Monitor для захвата данных о состоянии, Analyze для выявления аномалий или прогнозирования исходов, Plan для формирования вмешательств, Execute для применения корректировок и Knowledge для обновления будущих стратегий (376). Например, в интеллектуальном производстве, когда датчики вибрации указывают на возможную усталость оборудования, цифровой двойник прогнозирует горизонт отказа и автономно планирует техническое обслуживание до того, как произойдет поломка (383). Затем система оценивает эффективность своего вмешательства, обучаясь по результату, чтобы улучшать будущие реакции. Этот цикл обнаружения, действия и доработки обеспечивает постоянную адаптацию к изменяющимся условиям эксплуатации. Преимущество автономного замкнутого контурного управления заключается в его способности обеспечивать устойчивую оптимизацию производительности. В отличие от разомкнутых систем, которые зависят от периодической калибровки или ручной корректировки, замкнутый контур позволяет непрерывно обучаться, выполнять перекалибровку моделей и адаптировать политики. Со временем двойник становится более компетентным в самостоятельном управлении, сокращая разрыв между оптимизацией на основе моделирования и реальной автономностью эксплуатации (381).
Совместное управление человек—ИИ. Несмотря на прогресс автономности, полная независимость от надзора человека редко бывает желательной или безопасной. Совместная работа человека и ИИ по-прежнему необходима, чтобы уравновешивать эффективность и ответственность (384). Рамочные модели совместного управления задают различные уровни автономности — от полностью ручного управления до полностью автономной работы — позволяя человеку вмешиваться, когда неопределённость или риск превышают заранее заданные пороговые значения. На промежуточных уровнях автономности цифровой двойник выступает в роли интеллектуального помощника: он предлагает действия, объясняет свои рассуждения и выполняет задачи после одобрения. Этот совместный рабочий процесс повышает качество принятия решений человеком, перекладывая на систему сложные вычисления, но сохраняя прозрачность и доверие (385). Например, в управлении энергосетями двойник может автономно регулировать напряжение для стабилизации поставок, но решения по отключению нагрузки передаёт операторам-человекам, когда последствия являются этически или экономически чувствительными. Сотрудничество распространяется также на обучение. Человеческие эксперты могут направлять двойник, предоставляя обратную связь о реакции системы или размечая исключительные случаи для повторного обучения модели (384). Такая гибридная обратная связь ускоряет схождение обучения, одновременно гарантируя, что автономное управление согласуется с человеческими ценностями и нормативными ограничениями. В конечном счёте цель совместного управления человек—ИИ заключается не в том, чтобы заменить человеческое суждение, а в том, чтобы усилить его — создавать цифровые двойники, которые не только самоуправляемы, но и самопоясняемы, а также подотчётны в рамках ориентированных на человека систем.
7 Приложения
7.1 Система здравоохранения
Быстрое внедрение электронных медицинских карт (EHRs), а также появление цифрового и интеллектуального здравоохранения ускорили интеграцию различных технологий, направленных на оптимизацию работы системы здравоохранения, улучшение исходов для пациентов и снижение затрат на здравоохранение (386, 387, 388). Среди этих инноваций технология цифрового двойника играет важную роль, позволяя моделировать сложные системы и интегрировать виртуальные представления реальных объектов с ИИ для преобразования здравоохранения (389, 390, 391, 392). В следующих разделах мы обозначили несколько ключевых применений технологии цифрового двойника (DT) в основных областях здравоохранения, включая клиническую практику, клинические исследования, разработку лекарственных препаратов, моделирование заболеваний и прецизионную медицину (393, 394).
Оптимизация клинических рабочих процессов. По мере того как больницы переходят от традиционной практики к управляемым технологиями информационным системам, цифровые двойники становятся необходимыми для мониторинга операций и управления ресурсами (2, 395). Путем интеграции данных EHR в реальном времени и за прошлые периоды для моделирования использования клинических ресурсов и процессов на уровне системы цифровые двойники выступают как адаптивные виртуальные среды для принятия операционных решений. Эти модели выходят за рамки простого прогнозирования, позволяя администраторам здравоохранения тестировать сценарии вмешательств и предписывать стратегии, основанные на данных, для оптимизации укомплектования персоналом, использования коек и развертывания оборудования. (396, 397). Такая поддержка принятия решений на основе моделирования гарантирует, что ресурсы используются оптимально, снижая потери и операционные затраты. Например, Siemens Healthineers использовала цифровые двойники в Mater Private Hospital в 2018 году, чтобы смоделировать рабочие процессы МРТ и КТ, выявив потенциальные улучшения и существенно улучшив качество пациентского опыта (3). Кроме того, цифровые двойники облегчают планирование сценариев и принятие решений, позволяя больницам готовиться к различным непредвиденным обстоятельствам, таким как внезапный приток пациентов или изменения в политиках здравоохранения (398, 399). Это приводит к повышению гибкости, устойчивости и общего качества ухода в условиях больницы. Karakra et al. представили модель цифрового двойника на основе дискретно-событийного моделирования для оценки эффективности текущих систем оказания медицинской помощи и анализа влияния изменений в услугах без нарушения ежедневных операций (400). В 2019 году Karakra et al. далее разработали HospiT’Win — виртуальную копию больницы, которая позволяет поставщикам медицинских услуг отслеживать пути пациентов, контролировать поведение и прогнозировать будущие исходы (401).
Клиническое испытание. Помимо оптимизации рабочих процессов в здравоохранении, цифровой двойник также существенно способствует достижениям в клинических исследованиях (402). Он может обладать преобразующим потенциалом для усиления проектирования и эмуляции клинических испытаний, устраняя сохраняющиеся барьеры, такие как отсутствие контрольных групп, небольшие когорты и ограниченная обобщаемость, тем самым продвигая генерацию доказательств в медицинских исследованиях (403). Например, цифровые двойники используют передовые модели искусственного интеллекта и машинного обучения для создания виртуальных пациентов, моделируя контрфактические исходы и позволяя испытаниям сохранять статистическую мощность при меньшем числе участников (404, 405). Такой подход потенциально может сокращать длительность и стоимость клинических испытаний, поскольку обеспечивает параллельное моделирование нескольких сценариев, тем самым снижая потребность в масштабных испытаниях на людях и ускоряя разработку новых методов лечения (406). Например, в 2021 году Qian et al. предложили SyncTwin — метод, который обучается представлению пациента с постоянной во времени, специфичному для конкретного пациента, по данным наблюдений до лечения, чтобы создать цифровой двойник, который тесно соответствует целевому пациенту, обеспечивая точные контрфактические прогнозы (407). Аналогично, в 2023 году Das and Wang et al. представили TWIN — модель, которая улучшает клинические испытания, создавая персонализированные виртуальные модели пациентов с использованием large language models (408). Эти цифровые двойники моделируют траектории состояния здоровья пациента и предсказывают клинические исходы на основе данных реального мира, демонстрируя существенные достижения в эффективности и точности испытаний, которые может обеспечить технология цифровых двойников.
Разработка и открытие лекарственных средств. Открытие лекарственных средств включает выявление потенциально новых медикаментов, понимание их механизмов и оптимизацию их эффективности и безопасности до того, как они смогут перейти к испытаниям на людях (409, 410, 411). Процесс открытия и разработки лекарственных средств с использованием технологии цифровых двойников включает создание виртуальных моделей биологических систем для симуляции механизмов заболевания и взаимодействий лекарств (412, 46). Обычно он начинается с идентификации и валидации терапевтических мишеней путем моделирования клеточных процессов и взаимодействий. Затем лекарственные кандидаты проходят отбор с помощью смоделированных взаимодействий с этими мишенями, что позволяет выполнять оптимизацию до доклинических испытаний (413, 414, 415). Цифровые двойники в in silico испытаниях могут помочь предсказать поведение препарата и потенциальные побочные эффекты, улучшая дизайн испытаний и стратификацию пациентов на клинических этапах (416, 417). Этот подход ускоряет разработку лекарств, снижает затраты и повышает показатели успешности, предоставляя детальное понимание поведения препарата в рамках виртуальной биологической системы. В 2023 году Moingeon отмечает использование цифрового двойника в разработке лекарственных средств против аутоиммунного заболевания, где цифровые двойники человеческих клеток создаются с использованием данных multi-omics, включая подробную информацию на уровне отдельной клетки (418). Эти данные можно объединить с machine learning, чтобы предсказывать, как клетки будут реагировать на различные лекарственные кандидаты, обеспечивая быстрое тестирование миллиардов комбинаций препаратов. Это не только ускоряет выявление и оптимизацию мишеней, но и облегчает репозиционирование лекарств для новых терапевтических применений. В качестве другого примера Subramanian использовал цифровой двойник для создания комплексной виртуальной модели, которая симулирует функцию печени, прогрессирование заболевания и отклики на лечение (419). Эта модель объединяет данные экспериментальных исследований и математические фреймворки, позволяя исследователям предсказывать лекарственно-индуцированное повреждение печени и оптимизировать лекарственные кандидаты до клинических испытаний (419).
Моделирование заболеваний, диагностика и прогноз. Благодаря своей способности создавать динамические, ориентированные на конкретного пациента модели, технология цифровых двойников играет критическую роль в продвижении прецизионной медицины, поддерживая раннее выявление заболеваний и прогнозирование траектории (420). Цифровые двойники могут моделировать широкий спектр физиологических и патологических процессов, объединяя данные из множества источников, таких как медицинская визуализация, электронные медицинские записи, генетическая информация и данные датчиков в реальном времени (421, 422). Они могут воспроизводить функционирование органов, отслеживать развитие заболеваний и предсказывать, как будет прогрессировать заболевание у конкретного пациента. Способность моделировать и анализировать различные медицинские сценарии без инвазивных процедур представляет собой значительный шаг в развитии медицинских технологий и ухода за пациентами (423, 424, 425). Запуская симуляции, медицинские работники могут проверять различные сценарии, такие как влияние разных лекарств или изменений образа жизни, без каких-либо рисков для пациента (426). Это помогает в раннем выявлении потенциальных проблем со здоровьем и проактивном вмешательстве. В 2024 году Wang et al. применили технологию цифровых двойников для моделирования неоднородных оптических свойств многожильного волокна, добившись непикселизованной, высокоразрешающей визуализации опухолей для улучшения диагностики рака (427). Surian et al. использовали клинические и физиологические данные биомаркеров из различных когорт для разработки цифрового двойника, который моделирует профили метаболического здоровья (428). Эта модель точно предсказывает начало хронической болезни почек (CKD) в течение трехлетнего периода и эффективно стратифицирует пациентов по различным категориям риска, облегчая раннее выявление и улучшая стратегии ведения CKD. Аналогично, Venkatapurapu et al. объединили механистическую модель болезни Крона (CD) и цифровой двойник каждого пациента для прогнозирования временного прогрессирования повреждения и заживления слизистой, что обеспечивает подробные, хронологические прогнозы динамики заболевания для поддержки решений по лечению (429).
Персонализированное лечение. Персонализированное лечение предполагает подбор медицинских вмешательств под конкретные генетические, экологические и поведенческие характеристики пациента, обеспечивая более целенаправленный и эффективный подход к оказанию помощи. (430, 431). Подобно приложениям в диагностике заболеваний, технология цифрового двойника усиливает персонализированное лечение, создавая виртуальные копии отдельных пациентов на основе данных из различных источников, но при этом она ориентирована на комплексные сведения о здоровье и подробную настройку планов лечения (432, 433). Включая генетическую информацию пациента, цифровые двойники могут моделировать, как различные лекарственные препараты будут взаимодействовать с индивидуальным генетическим профилем, прогнозируя потенциальные побочные эффекты или неблагоприятные реакции до введения лечения, тем самым повышая эффективность терапии и снижая неблагоприятные эффекты (434, 403, 435). Кроме того, цифровые двойники поддерживают непрерывный мониторинг и корректировку планов лечения, гарантируя, что помощь остается оптимальной в течение времени (436). Например, Martinez-Velazquez et al. создали Cardio Twin — архитектуру на основе технологии цифрового двойника, которая объединяет данные датчиков смартфонов, внешних устройств, социальных сетей и медицинских записей для анализа в режиме реального времени (437). Она оптимизирует персонализированное лечение для пациентов с сердечно-сосудистыми заболеваниями, анализируя индивидуальные данные пациента, чтобы прогнозировать лекарственные взаимодействия и настраивать терапии, при этом автономно управляя передачей лабораторных данных и запросами в службы экстренной помощи. Аналогично, Wickramasinghe et al. применили технологию цифрового двойника в персонализированном уходе за пациентами с раком эндометрия матки, анализируя обширные данные о пациентах, чтобы разработать предиктивные модели прогрессирования рака и персонализированных ответов на лечение, а не опираясь на заранее заданные теоретические рамки (438). Система поддержки клинициста на основе цифровых двойников решает сложности и когнитивные ограничения, связанные с традиционным онкологическим лечением, используя ИИ и машинное обучение для обработки больших массивов данных, тем самым повышая точность и эффективность лечения рака.
7.2 Биологическая система
Применение технологии цифровых двойников в биологических системах представляет собой прорывное достижение с потенциальной способностью произвести революцию в различных областях наук о жизни (439, 440). Создавая точные виртуальные копии биологических объектов, цифровые двойники позволяют исследователям моделировать, анализировать и предсказывать поведение сложных биологических процессов в режиме реального времени (441, 442, 75, 443). Этот инновационный подход способствует более глубокому пониманию молекулярных взаимодействий, клеточной динамики и анатомических функций (444, 445, 446). Он усиливает исследования и разработки, улучшает диагностические методики, оптимизирует экспериментальные и терапевтические вмешательства и упрощает производственные процессы в биоманufacturing (447, 448).
Молекулярные исследования. Применение технологии цифровых двойников может распространяться на различные уровни в биологических системах (449, 441). На молекулярном уровне цифровые двойники могут с высокой точностью моделировать взаимодействия между белками, нуклеиновыми кислотами, липидами и другими биомолекулами (450, 451). Эти симуляции включают детализированную молекулярную динамику, включая взаимодействия белок-белок, процессы транскрипции и трансляции ДНК-РНК, формирование и поведение липидного бислоя, а также сложные молекулярные сборки (452, 453, 454, 455). Следовательно, цифровые двойники обеспечивают всесторонние представления о сложных биохимических путях и молекулярных механизмах, способствуя разработке таргетированных терапий, персонализированной медицины и биотехнологических инноваций (456, 457). Например, Hengelbrock et al. использовали цифровые двойники для виртуальных реплик физического процесса транскрипции мРНК, чтобы моделировать и оптимизировать условия производства (4). Определив ключевые кинетические параметры и применив реактор с поршневым потоком для высокопроизводительного скрининга, исследователи существенно повысили выход мРНК и снизили примеси, такие как укороченная мРНК. Этот подход позволил эффективно производить 20 кандидатов в вакцины за короткое время, что обеспечило десятикратное увеличение продуктивности. Интеграция процессных аналитических технологий и цифрового двойника в рамках Biopharma 4.0 обеспечила непрерывное и автоматизированное производство, гарантируя масштабируемость и устойчивость поставок терапевтической мРНК. Аналогично, Silva et al. использовали цифровые двойники для оптимизации хроматографического процесса, применяемого для очистки моноклональных антител (mAbs) (458). Структура цифрового двойника позволила выполнять скрининг катионообменных (CEX) смол, проводить калибровку модели и предсказывать хроматографическое поведение при различных условиях, тем самым упрощая разработку процесса, снижая объем экспериментальной работы и ускоряя сроки..
Производство в клеточных системах и метаболические пути. Цифровые двойники на клеточном уровне создают точные виртуальные модели биологических процессов в реальном времени, объединяя данные из различных источников для симуляции и оптимизации условий для роста клеток, производства и метаболической активности (459, 460, 461). Эти цифровые копии позволяют исследователям и производителям отслеживать, прогнозировать и корректировать параметры в реальном времени, существенно повышая эффективность и обеспечивая стабильное качество продукции (462, 463). В производстве клеток цифровые двойники оптимизируют условия в биореакторе за счет точной настройки параметров, таких как температура, pH и уровни кислорода, управления подачей питательных веществ для поддержания оптимальных условий роста, а также прогнозирования качества продукта посредством непрерывного мониторинга и контуров обратной связи (464, 465, 466). Для метаболических путей они моделируют сложные биохимические процессы, включая активность ферментов, метаболические потоки и влияние генетических модификаций, тем самым улучшая проектирование и продуктивность клеточно-ориентированных процессов (467, 468, 469). Например, Cheng et al. включили модель цифрового двойника с Biological Systems-of-Systems (Bio-SoS) для симуляции взаимодействий в подмоделях, таких как модели отдельных клеток и метаболического сдвига. Этот подход позволяет выполнять корректировки условий культивирования в реальном времени и оптимизировать управление питательными веществами, обеспечивая стабильные и высококачественные результаты клеточного культивирования (5). Симулируя взаимодействия на различных масштабах — от молекулярного до макроскопического уровней, эта модель цифрового двойника обеспечивает всестороннее понимание процесса клеточного культивирования, облегчая более эффективное и гибкое производство. Аналогично, Helgers et al. использовали цифровой двойник для повышения продуктивности производства антител на клетках CHO посредством динамической метаболической модели, которая моделирует центральные метаболические пути, такие как гликолиз, цикл TCA и метаболизм аминокислот (470). Эта модель включает детальные кинетические параметры реакций и механизмы обратной связи, позволяя выполнять точный контроль метаболической активности и роста клеток. Цифровой двойник продемонстрировал высокую точность и прецизионность, обеспечивая оптимизацию выхода продукта и его качества при производстве моноклональных антител. Путем интеграции данных в реальном времени и предиктивного моделирования этот цифровой двойник поддерживает непрерывное улучшение процесса и надежное управление процессом, обеспечивая высокую продуктивность и соответствие нормативным стандартам.
Отдельные анатомические структуры. Отдельные анатомические структуры — это индивидуальные компоненты тела с конкретными формами и функциями, которые обычно распознаются как самостоятельные сущности, такие как органы, кости и мышцы (471, 472). Цифровые двойники для этих структур обеспечивают подробные, точные модели, которые усиливают исследования и образование (473, 419, 474). Они позволяют выполнять предоперационное планирование, давая хирургам возможность моделировать сложные процедуры, тем самым снижая риски и улучшая результаты (475, 476). Кроме того, цифровые двойники облегчают моделирование и тестирование медицинских устройств, обеспечивая их безопасность и эффективность до применения (477, 446, 478). Эти виртуальные модели создаются с использованием методов высокоточного визуализирования, таких как MRI, CT scans и ultrasound, с интеграцией анатомических и физиологических данных, чтобы обеспечить расширенные симуляции реальных сценариев с помощью методов deep learning (479, 480, 481, 482). Например, Shu et al. представили Twin-S — модель цифрового двойника, предназначенную для хирургии основания черепа, которая моделирует, отслеживает и непрерывно обновляет все важные аспекты процедуры в реальном времени, чтобы воспроизвести реальные условия (483). Модель использует высокоточное оптическое отслеживание и симуляцию в реальном времени для создания детализированных виртуальных моделей хирургических инструментов, анатомии пациента и хирургических камер. Путем интеграции данных из источников, таких как CT scans, и применения процедур калибровки система обеспечивает точное представление и обновляет виртуальную модель с частотой кадров 28 FPS. Оценка Twin-S показывает среднюю ошибку симуляции сверления 1.39mm, демонстрируя его точность и потенциальную возможность улучшить хирургическое планирование и результаты.
Одним из особенно заметных достижений в этой области является разработка моделей цифровых двойников для мозга (484, 485, 486). Технология Digital Twin Brain (DTB) объединяет многомодальные данные нейровизуализации, геномные данные, поведенческие данные и когнитивные оценки, чтобы построить персонализированные модели мозга, которые точно моделируют анатомические структуры, функциональные связи и динамические изменения (487, 488, 489, 490). Этот виртуальный аналог обладает огромным потенциалом для исследований в нейронауках, клинической практики и интерфейсов мозг-компьютер (490, 491). В 2024 году Park, Wang, Guan и их коллеги представили интегрированную платформу для мультискейл молекулярного картирования и фенотипирования человеческого мозга, создав 3D-атлас на субклеточном разрешении (492). Этот инновационный подход одновременно отображает структуры по всему мозгу и фиксирует высокоразмерные признаки. Платформа включает «Megatome» — устройство, которое тонко нарезает интактные полушария человеческого мозга, не причиняя повреждений, и «mELAST», которое делает каждый срез мозга прозрачным, гибким, прочным, расширяемым и быстро, равномерно и неоднократно поддающимся маркировке. Кроме того, вычислительная система «UNSLICE» бесшовно воссоединяет плиты, реконструируя каждое полушарие целиком в 3D с точным выравниванием отдельных кровеносных сосудов и нервных аксонов. Ожидается, что эта платформа позволит проводить всесторонний анализ множества человеческих и животных мозгов, углубляя наше понимание межвидового сходства, различий между популяциями и характеристик, специфичных для заболеваний. Она также облегчает картирование проектомов отдельных нейронов, интегрированных с профилями молекулярной экспрессии, выявляя организационные принципы нейронных цепей и их изменения при заболеваниях, тем самым продвигая наше понимание механизмов болезни.
Многоуровневые биологические системы. Цифровые двойники на многоуровневом уровне стремятся отразить взаимосвязь между биологическими процессами, которые разворачиваются на молекулярном, клеточном, тканевом и органном уровнях (493, 494). В отличие от цифровых двойников одного уровня, которые сосредоточены на локальной динамике, многоуровневые цифровые двойники должны согласовать различия в пространственном разрешении, временной динамике и типах данных между слоями (495). Это порождает фундаментальные задачи моделирования: согласование уровней при противоречивых плотностях данных, интеграцию механистических моделей с статистическими суррогатами и обновление системы в реальном времени при сохранении внутренней согласованности (496). Кроме того, многие биологические взаимодействия двунаправлены: молекулярные воздействия могут приводить к изменениям на уровне органов, но системные состояния, такие как воспаление или гормональная обратная связь, также способны перестраивать клеточные поведенческие реакции (497, 498). Чтобы справиться с этой сложностью, многоуровневые двойники часто опираются на модульные архитектуры, где отдельные подмодели (например, сети регуляции генов, симуляторы метаболических потоков, механические решатели) связываются через слои интерфейса (499, 500). Эти модели поддерживают высокоточное моделирование становящейся физиологии и позволяют проводить проверку гипотез для заболеваний, чье поведение нельзя понять на одном биологическом уровне, таких как прогрессирование рака, органная недостаточность или сложные неврологические расстройства (501, 488).
Многомасштабные цифровые двойники вводят эти рамки в практику, обеспечивая интегративное моделирование сложных систем болезни, которые не поддаются объяснению на одном уровне. Например, в онкологии TumorTwin создает двойников рака молочной железы, специфичных для пациента, связывая геномные профили, признаки гистопатологии, данные опухолевого микроокружения и продольную визуализацию, позволяя моделировать эволюцию опухоли и ответ на терапию на молекулярном, клеточном и анатомическом уровнях (502). При отказе органов Gallo et al. разработали печеночного двойника, который интегрирует метаболизм на уровне гепатоцитов, зонально-локальный кровоток долек и перфузию всего органа, обеспечивая прогноз пространственно локализованного лекарственно-индуцированного повреждения печени и системной декомпенсации (503). При неврологических расстройствах виртуальные двойники мозга для стимуляции при эпилепсии установили персонализированные цифровые двойники мозга, объединяя структурную МРТ/DTI, специфичную для пациента, модели нейронных популяций сетевого масштаба и данные ЭЭГ/SEEG (504). Эта многомасштабная архитектура отражает, как стимуляция возмущает локальную возбудимость и запускает распространение приступа по всему мозгу, поддерживая индивидуальную оценку эпилептогенных зон и in silico тестирование стратегий нейростимуляции. Во всех этих областях многомасштабные цифровые двойники выступают как единые платформы, которые интегрируют данные и механизмы от молекулярного или клеточного уровней до уровней органа и системы, обеспечивая механистическое понимание и реализуемые симуляции.
7.3 Аэрокосмическая отрасль
Авиационно-космическая отрасль объединяет несколько направлений инженерии, анализа данных и управления системами для поддержки разработки и эксплуатации самолетов и космических аппаратов(121). Благодаря своей сложности и строгим требованиям безопасности отрасль быстро внедрила технологию цифровых двойников как основу модернизации(505). Цифровой двойник создает виртуальную модель, которая отражает физическую систему, обеспечивая непрерывный мониторинг, моделирование и прогнозную аналитику(506). При интеграции с искусственным интеллектом и моделированием, основанным на физике, эти системы позволяют выполнять адаптивное проектирование, прогнозное техническое обслуживание и автономное принятие решений, знаменуя собой крупную трансформацию в авиационно-космической инженерии(507).
Проектирование летательных аппаратов. На этапе проектирования цифровые двойники поддерживают виртуальное прототипирование и раннюю проверку аэроструктур (121). Связывая модели инженерного проектирования с вычислительной гидродинамикой и методом конечных элементов, инженеры могут исследовать аэродинамические характеристики и прочность конструкции до физического тестирования (508). Li et al. (62) представили фреймворк цифровых двойников для изготовления композитных деталей, который синхронизирует данные процесса с откликом моделирования, чтобы минимизировать отклонения. В Европе программа Clean Sky 2 использовала цифровые двойники для моделирования деформации планера под нагрузкой и уточнения легковесных материалов, обеспечив измеримые улучшения топливной эффективности (506). Эти разработки демонстрируют, как цифровые двойники сокращают проектные циклы и повышают точность при создании летательных аппаратов.
Техническое обслуживание и мониторинг состояния. Техническое обслуживание стало одним из наиболее зрелых и широко внедряемых применений цифровых двойников в аэрокосмической отрасли (57). Интегрируя данные датчиков в реальном времени с высокоточной физической моделью, инженеры могут оценивать остаточный ресурс ключевых компонентов и выявлять ранние признаки усталости (509). ВВС США разработали проект Airframe Digital Twin, чтобы моделировать накопленные повреждения и более эффективно планировать осмотры (510). Siemens также применяла системы цифровых двойников для мониторинга двигателей, объединяя данные вибрации и температуры для прогнозирования деградации характеристик и предотвращения незапланированных отказов (511). По мере развития диагностических моделей на основе ИИ эти предиктивные модели помогают аэрокосмической отрасли перейти от реактивного технического обслуживания к упреждающему управлению активами.
Моделирование полета и планирование миссии. Цифровые двойники также трансформируют моделирование полета, создавая динамические цифровые среды для обучения и проверки миссий (512). Благодаря интегрированному моделированию аэродинамики и конструкции инженеры могут оценивать устойчивость полета и управляемость при различных атмосферных и эксплуатационных условиях (508). NASA включила среды цифровых двойников в свои платформы моделирования, чтобы тестировать алгоритмы автономного полета и процедуры восстановления при отказах до развертывания в реальных условиях (513). Эти виртуальные стенды снизили зависимость от дорогостоящих физических экспериментов и улучшили поддержку принятия решений пилотом, особенно в миссиях, требующих адаптивности в реальном времени.
Космические миссии и спутниковые системы. В космических операциях цифровые двойники помогают операторам миссий управлять состоянием космических аппаратов и предсказывать поведение систем на орбите (514). Программа NASA Artemis применяет цифровые двойники для моделирования подсистем движения, связи и тепловых подсистем, позволяя планировщикам миссий оценивать производительность в экстремальных условиях (513). Для спутниковых созвездий симуляторы на основе двойников воспроизводят орбитальную динамику и взаимодействия датчиков, помогая командам прогнозировать расход топлива и выявлять аномалии до того, как они перерастут в проблемы (506). Европейское космическое агентство использовало аналогичные архитектуры для валидации наземного управления, повышая надежность и сокращая задержки миссий. Эти применения демонстрируют растущую значимость цифровых двойников для обеспечения безопасности и долговечности космических активов.
Автономная космическая робототехника. Технология цифровых двойников столь же преобразующа для робототехнических систем, используемых на орбите и при планетарных исследованиях (515). Создавая высокоточные модели робототехнических манипуляторов и роверов, инженеры могут тестировать стратегии управления и реакции на отказы в условиях микрогравитации и сурового рельефа (514). NASA использует фреймворки цифровых двойников для мониторинга робототехнических манипуляторов на Международной космической станции, предсказывая механический износ и оптимизируя планирование движения (513). В исследовании Гриншпуна и Россманна виртуальное тестирование на основе двойников позволило автономным роботам отрепетировать задачи по удалению космического мусора и обслуживанию спутников, обеспечив эксплуатационную безопасность до развертывания (512). Эти разработки демонстрируют, как цифровые двойники позволяют создавать более устойчивые, самообучающиеся робототехнические системы, которые могут работать независимо в удалённых средах.
В заключение, технология цифровых двойников переопределяет аэрокосмическую инженерию, объединяя данные, физическое моделирование и интеллектуальную аналитику в непрерывные системы обратной связи. От раннего проектирования летательных аппаратов до автономных космических миссий эти технологии повышают точность, надежность и эффективность на протяжении всего жизненного цикла в аэрокосмической отрасли.
7.4 Умный город
Быстрые темпы урбанизации, а также растущая потребность городских жителей в средствах к существованию и развитие технологий существенно ускорили развитие умных городов (516). Умные города объединяют целый ряд инновационных технологий, включая цифровые двойники, Интернет вещей (IoT), блокчейн и ИИ, чтобы предоставлять интеллектуальные услуги и повышать качество жизни для местных жителей (517, 518, 519, 520). Среди этих технологий цифровые двойники обеспечивают виртуальные копии реальных городских сред, предоставляя надежную платформу для усиления возможностей умного города (519). Кроме того, ИИ дополнительно укрепляет основанную на данных основу умных городов, улучшая точность данных, предиктивную аналитику и процесс принятия решений (521, 522, 523, 524, 525, 526). Этот раздел рассматривает применения технологий цифровых двойников и ИИ в контексте умных городов.
Повышение эффективности. Здания составляют большинство потребления энергии в городах (527), что делает их критически важной областью внимания при разработке инициатив умных городов (528). В контексте городских энергетических систем зданий цифровые двойники существенно расширяют возможности интеллектуальной системы учета. Эта инфраструктура обеспечивает фиксацию потребления электроэнергии на детализированных уровнях, при этом показания счетчиков снимаются с интервалами менее одного часа (529). Помимо учета электроэнергии, инфраструктуры сенсорного мониторинга на уровне зданий все чаще интегрируют датчики Internet of Things для измерения переменных окружающей среды и рабочих параметров, таких как наличие присутствующих в помещении и внутренняя температура, которые являются критическими факторами, определяющими спрос на энергию здания (530). Недавние исследования подчеркивают, что такие инфраструктуры сенсорного мониторинга, поддерживающие IoT, служат основным источником крупномасштабных городских и зданийных данных, используемых в системах управления энергопотреблением, основанных на данных (531). Эти разнородные потоки данных датчиков формируют основу данных для моделирования и контроля энергопотребления зданий, основанных на данных. При интеграции с методами машинного обучения эти богатые энергетические данные могут поддерживать широкий спектр применений, включая анализ энергетической нагрузки, прогнозирование, управление и оценку энергопотребления в реальном времени (532). Например, для обнаружения аномальных паттернов потребления в реальном времени могут применяться классификаторы на основе дерева решений и support vector machine (SVM) (533). Кроме того, классификатор k-nearest neighbors может быть использован для анализа энергетического поведения обитателей в коммерческих зданиях (534). Для прогнозирования энергопотребления зданий Fan et al. использовали методы глубокого обучения для аугментации данных, что существенно повысило точность краткосрочных прогнозов энергопотребления для зданий (535).
Микросети. Микросети и интеллектуальные сети являются одними из наиболее важных и хорошо зарекомендовавших себя областей применения технологии цифровых двойников. В отличие от энергетических систем уровня зданий, микросети функционируют на пересечении локальной выработки энергии, распределенных нагрузок и публичной энергосети, выходя за рамки одной лишь эффективности энергопотребления зданий. Типичная микросеть объединяет распределенные энергетические ресурсы, взаимосвязанные нагрузки, системы накопления энергии и механизмы управления, обеспечивая гибкую работу в режимах как подключения к сети, так и изолированного режима. В рамках подхода с цифровым двойником микросети были подробно исследованы с точки зрения их потенциала повышать системный интеллект, устойчивость и эксплуатационную надежность. В существующих исследованиях основное внимание уделялось задачам прогнозирования, включая прогноз выработки возобновляемой энергии и нагрузок (536, 537), а также управлению системой и мониторингу в реальном времени (538, 539). Модели цифровых двойников также применялись для обнаружения неисправностей и предиктивного технического обслуживания, что помогает на ранних этапах выявлять аномальное поведение и отказы компонентов (540, 541). Кроме того, кибербезопасность и защита систем стали критически важными направлениями исследований, особенно с учетом все более тесной киберфизической связи в микросетях (542). Перспективное направление исследований заключается в использовании цифровых двойников для упреждающего повышения устойчивости сети к многогранным неопределенностям. Передовые фреймворки применяют гибридные стохастико-робастные методы оптимизации для определения оптимальных графиков как для обычной, так и для устойчивой работы, эффективно моделируя неопределенности, связанные со стоимостью в сети, выработкой возобновляемой энергии и нагрузками (543). Помимо автономной устойчивости, цифровые двойники играют ключевую роль в углублении эксплуатационной и вспомогательной интеграции микросетей с основной публичной сетью. Это включает не только островкование во время отключений, но и предоставление активной поддержки основной сети в обычных условиях. Например, стратегии согласованного управления, реализуемые на основе цифровых двойников, могут координировать распределенные энергетические ресурсы, такие как ветер и солнечная энергия, чтобы обеспечивать быструю поддержку частоты основной сети — критически важную услугу по мере роста доли возобновляемой генерации (544). На локальном уровне распределения цифровые двойники играют незаменимую роль в координации сложного современного энергопотребления, особенно в рамках кластеров зданий и станций зарядки электромобилей. Пространственно-временная гибкость электромобилей, включая их способность перемещаться и переносить время зарядки, одновременно представляет собой и вызов, и уникальный ресурс для локального управления энергией. Недавние исследования предлагают стратегии на основе цифровых двойников для координации зарядки и разрядки электромобилей в нескольких временных микросетях, сформированных после отключения питания (545). Помимо этих аспектов, Sun et al. подчеркивают роль цифровых двойников в повышении устойчивости и надежности микросетей к различным источникам неопределенности, включая прерывистость возобновляемой энергии, колебания нагрузок и возмущения в сети (546). Lasseter et al. выделяют растущий исследовательский интерес к интеграции микросетей с публичной сетью, особенно при рассмотрении сценариев локального энергопотребления, таких как кластерные комплексы зданий и станции зарядки электромобилей (547). Кроме того, Palensky et al. демонстрируют, что стратегии ко-моделирования и управления, поддерживаемые цифровыми двойниками, представляют собой перспективный подход для координации потоков энергии между несколькими подсистемами и на разных уровнях эксплуатации (548).
Градостроительство. Инфраструктура — включая здания, мосты, дороги, железные дороги и связанные с ними трубопроводные сети — играет критически важную роль в развитии умных городов. Однако планирование, строительство и обслуживание такой инфраструктуры сопряжены со значительными трудностями из-за высоких затрат, обширных требований к ресурсам, длительных сроков проектов и уникальных характеристик каждого проекта (549). Технология цифровых двойников предлагает перспективный подход для решения этих проблем. Ключевым аспектом технологии цифровых двойников является представление инфраструктуры. Цифровые двойники городов можно организовывать в несколько слоёв (550), один из которых — геометрический слой (551). Этот слой отражает морфологию и физические характеристики инфраструктуры в 3D (552, 551). Например, программное обеспечение для 3D-моделирования цифровых двойников, такое как CityEngine, можно использовать для ручной реконструкции городской инфраструктуры, как показано на примере Матеры, Италия (551). Точность этих моделей может быть дополнительно повышена с помощью AI и методов data augmentation (553), при этом методы глубокого обучения позволяют генерировать сложные, высокоразмерные цифровые представления городской инфраструктуры (554). Помимо моделирования, технология цифровых двойников поддерживает проектирование инфраструктуры посредством моделирования и аналитического тестирования. Опираясь на виртуальные модели, проектировщики могут выполнять 3D-итерации с большей точностью и получать более точную обратную связь по сравнению с традиционными методами (555). Такой виртуальный подход распространяется и на изготовление и монтаж, где цифровые двойники в сочетании с виртуальной реальностью обеспечивают систематическое хранение данных, точное позиционное кодирование и точные измерения компонентов (556). Интеграция основанных на данных моделей цифровых двойников с интеллектуальными системами также позволяет обеспечивать прогнозируемое обслуживание в реальном времени, диагностику и обоснованное принятие решений (557). Например, методы машинного обучения могут поддерживать Structural Health Monitoring (SHM) гражданской инфраструктуры (558). Эти подходы позволяют независимо генерировать новые наборы данных, повышая безопасность инфраструктуры за счёт прогнозирования возможных отказов.
Общественная безопасность и окружающая среда. Технология цифровых двойников играет все более важную роль в повышении общественной безопасности и экологического управления, предоставляя динамичную, основанную на данных структуру для моделирования, мониторинга и управления сложными городскими системами. В этом контексте ее основные применения включают управление чрезвычайными ситуациями, оценку экологических рисков и защиту критически важной инфраструктуры. В области управления чрезвычайными ситуациями цифровые двойники выступают эффективными инструментами для подготовки к бедствиям, реагирования в реальном времени и восстановления после событий. Путем интеграции потоков данных в реальном времени с IoT-датчиков с геопространственными информационными системами и историческими записями об инцидентах цифровые двойники создают постоянно обновляемое виртуальное представление физического состояния города. Эта живая модель позволяет органам власти в реальном времени визуализировать развитие природных опасностей, таких как наводнения, землетрясения и лесные пожары, оценивать их потенциальное воздействие на население и инфраструктуру, а также с помощью сценарных симуляций оценивать альтернативные планы эвакуации или стратегии распределения ресурсов (559, 560, 561). Так, во время наводнений цифровые двойники могут моделировать гидродинамические процессы, прогнозировать масштабы затопления и выявлять уязвимые критически важные активы, тем самым поддерживая распространение ранних предупреждений и адресные экстренные вмешательства (562). Помимо реактивного реагирования на бедствия, цифровые двойники также поддерживают упреждающий мониторинг окружающей среды и защиту общественного здоровья. Путем объединения данных от датчиков качества воздуха, потоков транспорта и метеорологических наблюдений цифровые двойники могут моделировать и прогнозировать динамику городского загрязнения воздуха, что позволяет выявлять зоны повышенного загрязнения и оценивать меры по снижению воздействия, такие как ограничения движения или политики контроля выбросов (519). Аналогичным образом цифровые двойники могут применяться для мониторинга пространственно-временного распределения шумового загрязнения и оценки его влияния на пригодность города для жизни и благополучие сообществ. Технология цифровых двойников также способствует повышению общественной безопасности за счет непрерывного мониторинга и защиты критически важной инфраструктуры. Как показано Khan et al., методы машинного обучения, встроенные в структуры цифровых двойников, позволяют обнаруживать структурные аномалии или деградацию производительности на ранних стадиях в активах, таких как мосты, тоннели и энергосети (563). Постоянно сравнивая данные с датчиков в реальном времени от физических сооружений с ожидаемым поведением, предсказанным их цифровыми аналогами, можно заранее прогнозировать потенциальные отказы до того, как они произойдут. Это дает возможность применять стратегии предиктивного обслуживания и снижает вероятность катастрофических инцидентов. Такие возможности особенно ценны для передовых композитных материалов, используемых в аэрокосмических и транспортных системах, где цифровые двойники помогают осуществлять мониторинг технического состояния (SHM), чтобы обеспечить долгосрочную целостность и эксплуатационную безопасность (563, 558).
7.5 Мобильность и транспорт
Растущая тенденция к взаимосвязи и автоматизации в транспортном секторе все чаще использует передовые технологии для оптимизации управления дорожным движением и повышения общей эффективности системы (564). Особенно перспективной технологией является цифровой двойник, который может применяться для создания динамических и актуализируемых в реальном времени моделей различных элементов транспортной экосистемы. Это включает возможность мониторинга и моделирования потоков трафика, оценки эффективности работы транспортных средств и анализа состояния дорог, среди других критически важных факторов, которые в совокупности влияют на результативность и безопасность транспортных систем (565). Предоставляя комплексное и постоянно обновляемое виртуальное представление физического мира, технология цифрового двойника выступает как важнейший инструмент на переднем крае инноваций в мобильности и транспорте. Учитывая быстрые достижения в технологиях Connected and Automated Vehicles (CAV) и Internet of Vehicles (IoV), интеграция цифровых двойников в платформы управления дорожным движением становится все более осуществимой и выгодной. Эта интеграция обещает еще сильнее произвести революцию в сфере мобильности и транспортных систем, обеспечив более безопасные и более эффективные решения для управления дорожным движением (566).
Связанные и автоматизированные транспортные средства. Рост технологий CAV вводит еще одну платформу для реализации цифровых двойников помимо традиционной автономности. Поскольку уровень автоматизации и связности внутри наших транспортных средств значительно улучшился, оснащенные такими возможностями транспортные средства могут не только воспринимать окружающую среду с помощью бортовых сенсорных устройств (например, камера, LiDAR, радар), но и «общаться» с другими агентами, такими как транспортные средства и инфраструктура, посредством коммуникаций vehicle-to-everything (V2X) (567, 568, 569, 570, 571). Различные исследования используют облачные вычисления, чтобы дать цифровым двойникам возможность служить для CAV. Например, Wang et al. предложили фреймворк мобильного цифрового двойника, который расширяет возможности CAV за счет различных микросервисов на основе архитектуры устройство-край-облако (572). Alam and Saddik разработали референсную модель фреймворка цифрового двойника для облачной CPS, в которой предложено телематика-ориентированное приложение для помощи при вождении для vehicular CPS, состоящее из трех частей: 1) вычисления, 2) управление и 3) объединение данных сенсоров и сервисов (573). Kumar et al. разработали цифровой двойник-центрированный подход с использованием машинного обучения, edge computing, 5G-коммуникаций и data lake, направленный на прогнозирование намерений водителя и предотвращение заторов на дорогах (574). Wang et al. предложили парадигму «транспортное средство—облако» для расширенной системы помощи водителю (ADAS) CAV (575), и эта парадигма была далее экспериментально проверена Liao et al. в сценарии кооперативного слияния на съезде (576). Проблема корректной визуализации информации цифрового двойника, получаемой из облака, была изучена Liu et al., где предложен метод сенсорного слияния, объединяющий данные бортовой камеры, чтобы облегчить принятие решений CAV (577). Gao et al. предложили многоуровневый подход к ко-симуляции Carla-SUMO-AirSim для соединения наземного и воздушного V2X-сотрудничества, обеспечивая более широкое представление для исследований CAV (578). Тестирование и оценка необходимы для прогресса и внедрения CAV. Технология цифровых двойников особенно полезна для облегчения тестирования в закрытых условиях, поскольку позволяет интегрировать виртуальные компоненты, сгенерированные компьютерными системами, с реальными дорожными условиями (579). Полное тестирование систем автоматизированного вождения создает значительные трудности и требует масштабного тестирования, которое невозможно выполнить без поддержки моделирования. В результате в последнее время исследования сосредоточились на создании симуляционных фреймворков для тестирования (580, 581). Фреймворк цифрового двойника, предложенный Ge et al., выделяет три уровня тестирования: полностью виртуальный, основанный на фактических данных сенсоров, и уровень, основанный на транспортном средстве (582). Похожий подход предполагает использование технологии цифровых двойников в рамках специальных фреймворков для регистрации откликов транспортного средства в различных смоделированных средах, что помогает сформировать большой набор данных для обучения и тестирования систем управления автономными транспортными средствами, тем самым создавая надежную основу для точного разработки системы (583). Цифровые двойники также применяют для создания статистических моделей, которые прогнозируют будущие перемещения транспортного средства на основе исторических данных (584). Кроме того, исследователи применяли технологию цифровых двойников для динамического вычисления параметров движения, улучшая планирование траектории транспортного средства (585). Моделирование человеческого поведения в CAV также было продвинуто с помощью технологии цифровых двойников, где концепция Driver Digital Twin (DDT) впервые была предложена Chen et al. для моделирования поведения человека-водителя в CAV (586). Эта концепция была дополнительно исследована в различных работах, которые включают оцифровку водителей, чтобы связать текущие системы автономного вождения с полностью цифровыми системами, и прогнозировать будущий процесс принятия решений водителем с помощью подходов машинного обучения (587, 588, 589). Развитие этого направления способствует созданию всеобъемлющей Human-Cyber-Physical System (H-CPS), интегрирующей поведенческие аспекты человеческого вождения (590).
Интернет вещей для транспортных средств. IoV — это сложная сеть транспортных средств, оснащённых датчиками, программным обеспечением и технологиями, которые следуют стандартизированным протоколам для подключения и обмена данными через Интернет (591). Эта сеть включает не только соединения между транспортными средствами (592), но и связи между транспортными средствами и различной дорожной инфраструктурой, а также с облаком (568, 593, 594, 595, 596). Обмениваясь данными о трафике, системы IoV могут совместно оптимизировать движение транспортных средств и управление транспортным потоком, что приводит к существенному улучшению общей эффективности дорожного движения (597). В результате IoV рассматривается как важнейший фактор будущего автономного вождения, а также связанной, электрифицированной и разделяемой мобильности (598). Технология цифровых двойников широко используется в IoV для распределения ресурсов, обмена и прогнозирования трафика. Например, разработан метод прогнозирования данных о трафике в реальном времени с использованием цифровых двойников, который опирается на мониторинг данных о потоке и скорости движения, передаваемых через 5G посредством датчиков IoV, существенно повышая точность системы и время отклика (599). Эксперименты проводились с использованием данных о трафике, собранных в Нанкине, Китай (600). Кроме того, W. Sun и соавт. изучили модель цифрового двойника, ориентированную на динамическое распределение ресурсов в сетях IoV с поддержкой воздушных средств, позволяющую выполнять согласованное планирование и распределение ресурсов (601). Что касается стратегий разгрузки в IoV, в исследовании предложена сетевая архитектура цифровых двойников, которая сохраняет цифровые двойники в киберпространстве, облегчая синхронизацию действий реальных транспортных средств (602). Также была представлена инновационная структура IoV, использующая цифровые двойники для создания цифрового представления среды IoV (603). Это позволяет выполнять обновления маршрута движения транспортного средства в реальном времени на основе текущих данных, существенно улучшая навигацию и операционную эффективность. Кроме того, разработан дизайн цифрового двойника, включающий технологию consortium blockchain, ориентированный на удалённый обмен ресурсами в рамках IoV для эффективного отслеживания и защиты ресурсов (604). В воздушных сетях IoV фреймворк RADiT представлен как модель распределения ресурсов, управляемая цифровыми двойниками, которая использует представления текущего состояния сети в реальном времени для обеспечения быстрого и эффективного обмена ресурсами; тем самым существенно повышаются пропускная способность сети, показатели задержки и общая связность (605). Как показательный пример полностью связанного сценария, IoV обеспечивает интеллектуальную работу транспортных средств за счёт использования искусственного интеллекта (ИИ). Будущее транспортных сетей потребует широкого спектра услуг, требующих значительных вычислительных ресурсов. Для решения проблемы дефицита ресурсов нейронные сети применяются для оптимизации использования избыточных вычислительных мощностей. В секторе IoV также широко применялось Federated Learning (FL) (606). Например, была создана новая асинхронная методика FL, чтобы обеспечить безопасный и эффективный обмен данными в сетях IoV (607). Кроме того, I. Ullah и соавт. предложили алгоритм FL с поддержкой blockchain, направленный на расширение обмена знаниями в сетях IoV, содействуя совместному обучению и интеграции данных (608). Чтобы решить задачу эффективного распознавания номерных знаков в средах IoV с поддержкой 5G, была разработана новая модель FL для повышения точности распознавания и скорости обработки (609). Кроме того, было продемонстрировано совместное позиционирование на основе FL в сетях IoV, чтобы поддерживать автономное вождение и предотвращение столкновений, тем самым повышая безопасность и эффективность перемещений транспортных средств (610)⟧.
Поток трафика. Применение технологии цифровых двойников в потоках трафика открывает значительные возможности для улучшения систем мобильности и транспорта. Цифровые двойники могут эффективно визуализировать схемы движения в городских условиях, обеспечивая подробное и динамическое представление потока трафика (611, 612). VISSIM, программное средство микроскопического моделирования потоков трафика, может быть интегрировано в инфраструктуру цифрового двойника для интеллектуальных транспортных коридоров за счет использования данных реального мира, что позволяет выполнять высокоточные симуляции и анализ (613). Создан цифровой двойник, ориентированный на управление мобильностью, в котором используется облачная микросервисная архитектура для управления и оптимизации потоков трафика в масштабируемом и гибком формате (614). Кроме того, предложен подход слияния радар—камера для разработки цифрового двойника для отдельных участков дорожного полотна, повышающий точность и надежность мониторинга и управления потоками трафика (615). Также разработана модель прогнозирования потока трафика на основе архитектуры цифрового двойника и нейронных сетей, позволяющая точно прогнозировать приток и отток на узлах в сети пекинского метрополитена (616, 617, 618). Другая группа подходов к прогнозированию сетевого трафика и поведения участников движения включает использование reinforcement learning или generative models, которые продемонстрировали эффективность при формировании долгосрочных прогнозов (619, 620, 621, 622, 623, 624, 274, 625, 626, 627, 628, 629, 630, 631). После того как поток трафика спрогнозирован и визуализирован, функциональность цифровых двойников может быть дополнительно усилена за счет интеграции искусственного интеллекта для классификации заторов. Например, модели нейронных сетей могут использовать обширные наборы данных для повышения точности классификации заторов, помогая выявлять проблемы заторов и реагировать на них в реальном времени (632). Кроме того, цифровые двойники могут предоставлять водителям практические рекомендации на основе прогнозируемых условий движения. Например, создаваемые цифровым двойником advisory messages на перекрестке могут инструктировать водителей корректировать скорость, способствуя более плавному движению транспортных средств без необходимости частых остановок. Такой подход существенно сокращает время в пути и потребление энергии, тем самым улучшая общую мобильность и снижая воздействие на окружающую среду (633). Кроме того, цифровые двойники могут играть критически важную роль в оптимизации длительностей светофорных сигналов. Анализируя данные о прогнозируемом потоке трафика, цифровые двойники могут динамически корректировать timings сигналов в smart connected corridor testbed. Показано, что такие оптимизации позволяют добиться снижения времени в пути на 20.81% по сравнению с традиционными системами адаптивного управления движением, что подчеркивает потенциал цифровых двойников для повышения эффективности трафика и уменьшения заторов (634)⟧.
7.6 Умное производство
Мы в настоящее время находимся в разгаре Четвёртой промышленной революции, также известной как Индустрия 4.0. Индустрия 4.0 можно определить как интеграцию интеллектуальных цифровых технологий в производство и промышленные процессы (635). По мере зрелости и внедрения новых поколений информационных технологий развитие Индустрии 4.0 идёт полным ходом (636). Ключевым компонентом Индустрии 4.0 является интеллектуальное производство (637), которое представляет собой основное применение «производственного интеллекта» в производственной и цепочечной поставок (638). Интеллектуальное производство относится к новой производственной парадигме, при которой производственные машины полностью соединены через беспроводные сети, контролируются датчиками и управляются передовым вычислительным интеллектом для повышения качества продукции, производительности системы и устойчивости при одновременном снижении затрат (639). Эта область привлекла широкое внимание и подверглась активным экспериментам (640, 641, 642). Внедрение интеллектуального производства обусловлено цифровыми двойниками, которые абстрагируют физические объекты на предприятиях в их цифровые формы в киберпространстве (643, 644, 645, 646, 647). Эта абстракция позволяет осуществлять мониторинг, управление, диагностику и прогнозирование состояний этих объектов (648, 649, 650, 651). Помимо технологии цифровых двойников, интеллектуальное производство использует набор технологий, включающий промышленные IoT сети, AI, Big Data, робототехнику и автоматизацию, чтобы повысить эффективность системы и улучшить результаты (652, 653, 654, 655, 656, 657, 658). Среди них AI является критически важной технологией для цифровых двойников в интеллектуальном производстве. AI обеспечивает обработку данных и прогнозирование в реальном времени производственных процессов и характеристик компонентов, тем самым оптимизируя работу цифровых двойников (659) и повышая эффективность проектирования и производства продукции (660). Ниже приведены некоторые применения, иллюстрирующие использование цифровых двойников и AI для достижения интеллектуального производства на фоне Индустрии 4.0.
Визуализация производства. Визуализации, являясь важной составляющей производства, могут эффективно преобразовывать большие объемы информации в знания и выводы, тем самым облегчая системное управление для персонала (661). В интеллектуальном производстве цифровые двойники в первую очередь обеспечивают графическую визуализацию, интерактивную трехмерную визуализацию и дополненную реальность (AR) среди технологий визуализации. Графическая визуализация относится к отображению в реальном времени состояния оборудования с помощью визуальных представлений, позволяя операторам удаленно просматривать производственные данные и лучше настраивать системы. Например, панели мониторинга могут отображать состояние здоровья машины, эффективность производства и планирование заказов (662). Кроме того, Tong et al. представили HMI и приложения для визуализации и анализа траекторий обработки, статусов обработки и потребления энергии (663). Интерактивная трехмерная визуализация включает трехмерные симуляции производственного оборудования, процессов и продуктов. Она предоставляет операторам, техникам и планировщикам процессов более интуитивную перспективу, чтобы быстро выявлять проблемы и определять коренные причины. Интерактивная трехмерная визуализация может создавать виртуальные модели производственного оборудования на основе физических и кинематических моделей. Например, виртуальная модель шлифовального станка на базе трехмерных, физических и кинематических моделей может точно отражать текущее состояние оборудования и процессы (664). Кроме того, интерактивная трехмерная визуализация обеспечивает удаленный доступ к физическим системам, позволяя экспертам предоставлять удаленную поддержку и решать проблемы без необходимости находиться на месте (665). Производители могут получить всестороннее представление о данных и анализе производственного процесса, комбинируя интерактивную трехмерную визуализацию с другими методами, такими как мониторинг на панелях. Например, Zhao et al. интегрировали панели и интерактивную трехмерную визуализацию для программируемого логического контроллера (PLC) фрезерного станка (666). Концепция Industry 4.0 направлена на создание киберфизических производственных систем (CPPS), которые бесшовно связывают физический и цифровой миры, делая производство все более интеллектуальным (667). Приложения дополненной реальности позволяют получать доступ к огромным объемам данных, генерируемых CPPS, в реальном времени (668), что соответствует потребностям Industry 4.0 и интеллектуального производства. По сравнению с интерактивной трехмерной визуализацией AR может накладывать виртуальную информацию на реальный мир, тем самым еще больше усиливая взаимодействие человек—машина. Операторы могут использовать устройства AR во время инспекций, применяя реальные производственные сцены в качестве фона для визуализации рабочих данных оборудования (669). Стоит отметить, что устройства AR можно использовать для отображения возможных дефектов на проверяемом продукте (670).
Производство. Мониторинг производства является важнейшим аспектом промышленного производства. В интеллектуальном производстве мониторинг включает мониторинг состояния машин, а также мониторинг качества продукции (671). Производственные машины часто сталкиваются с отказами вследствие деградации или аномальных условий работы, что приводит к росту эксплуатационных затрат, снижению производительности, увеличению доли дефектных деталей и даже неожиданным простоям. Поэтому внедрение мониторинга состояния является необходимым. Он включает мониторинг и отслеживание состояния машин, выявление ранних дефектов, диагностику первопричин отказов и интеграцию этой ценной информации в процессы производственного планирования и управления (672). С помощью цифровых двойников можно реализовать мониторинг состояния промышленного оборудования. Предложена и внедрена архитектура цифрового двойника для пневматического роботизированного захвата с целью выявления аномалий, таких как утечки в пневматическом цилиндре и неисправности подшипников (673). Miao и соавт. продемонстрировали основу цифрового двойника с использованием многомерных данных временных рядов для прогнозирования аномалий и мониторинга состояния оборудования для станков с числовым программным управлением (computer numerical control(CNC)) (674). Все больше и больше методов глубокого обучения активно исследуются для мониторинга состояния, обеспечивая более высокую точность и своевременность (675). Сеть CNN объединяет извлечение признаков и диагностику дефектов в единую модель и была применена во многих областях, таких как подшипники (676, 677), редукторы (678), ветроэнергетические установки (679) и роторы (680). Кроме того, исследовались глубокие вероятностные сети убеждений (DBNs) для диагностики неисправностей двигателей летательных аппаратов (681), химических процессов (682), поршневых компрессоров (683), подшипников качения (684, 685), высокоскоростных поездов (686) и ветровых турбин (687). Мониторинг качества включает мониторинг качества продукции и последующее выявление потенциальных дефектов изделий для повышения общей производительности качества. По сравнению с традиционным мониторингом качества, который является трудоемким по времени, требующим значительных трудозатрат и не способным выявлять едва заметные дефекты, цифровые двойники предлагают более эффективный метод мониторинга качества. С использованием производственных и сенсорных данных был разработан цифровой двойник-ориентированный прогнозный модель для качества шероховатости поверхности на станках для металлообработки (688). Для решения задач оптического контроля качества в аддитивном производстве были разработаны несколько цифровых двойников для оптимизации процесса инспекции (689). Глубокое обучение, особенно CNN, применялось для различных текстур или случаев дефектов, которые трудно обнаружить. CNN, изначально разработанные для анализа изображений, особенно подходят для автоматического распознавания дефектов при инспекции интеграции поверхности. CNN со max-pooling выполняют извлечение признаков непосредственно из представлений пикселей изображений стальных дефектов (690), облегчая автоматическую проверку загрязнений, царапин, заусенцев и износа на поверхностных деталях (691).
Оптимизация в промышленном производстве относится к улучшению производительности и эффективности при соблюдении конкретных целей в производственных операциях. Цифровой двойник оптимизирует производственные процессы, предоставляя точные, данные в реальном времени для повышения производительности, снижения потерь и увеличения устойчивости за счет виртуального ввода в эксплуатацию и оптимизации параметров (671). Виртуальный ввод в эксплуатацию предполагает использование виртуальных сущностей, созданных цифровыми двойниками, для оптимизации и отладки процессов, заменяя часть физических операций. Это помогает снизить утомляемость операторов и риски для безопасности. Например, инструменты моделирования могут применяться для модернизации традиционных станков (692). В промышленном производстве требуются непрерывные пробы и ошибки, чтобы найти параметры, обеспечивающие наивысшее качество, эффективность и выгоды, что известно как оптимизация параметров (671). Однако традиционные физические методы проб и ошибок часто оказываются недостаточными, дорогостоящими и отнимающими много времени. Цифровые двойники дают существенное преимущество, моделируя виртуальные сценарии и прогнозируя процессы, что позволяет проводить недорогие испытания различных параметров для поиска оптимальных значений. В результате многие приложения цифровых двойников сосредоточены на оптимизации параметров. Например, может быть разработана система цифрового двойника для станка с режущим инструментом, чтобы оптимизировать динамику обработки и оценивать и компенсировать ошибки контура (663). Кроме того, Balderas и соавт. применили оптимизацию колонией муравьев для производственных отверстий на печатных платах, используя минимальное время траектории и смены инструмента (693). Кроме того, динамическое программирование также может использоваться для оптимизации процесса шлифования с учетом времени обработки, подач и требований к качеству продукции (694). Машинное обучение позволяет с большей точностью извлекать критически важные параметры процесса (695). В лазерном производстве Искусственная нейронная сеть (ANN) может использоваться для прогнозирования качества лазерной резки, представленного явными нелинейными функциями, для оптимизации параметров, связанных с мощностью лазера, скоростью резки и частотой импульсов (696)⟧.
Управление цепочками поставок. Недавние крупные сбои, включая стихийные бедствия, геополитическую напряженность и пандемию COVID-19, побудили менеджеров цепочек поставок искать технологии, которые повышают устойчивость и жизнестойкость, чтобы лучше справляться с этими вызовами. В этом контексте Управление цепочкой поставок Цифровой Твин (SCDT) стало многообещающей концепцией, демонстрирующей широкие применения в различных секторах. Оно способно воспроизводить физическую цепочку поставок и выявлять потенциальные проблемы до того, как они возникнут (697). Например, цифровой твин на основе данных о температуре и качестве можно использовать для моделирования процесса охлаждения в реальном времени. Это улучшает процессы охлаждения и снижает потери продуктов, тем самым делая холодильную цепочку поставок более экологичной (698). Кроме того, порт Роттердама сотрудничает с International Business Machines Corporation (IBM), чтобы создать цифровой твин, который помогает порту тестировать сценарии и понимать, как улучшить операционную эффективность (699). SCDT также можно использовать, чтобы помочь игрокам логистики более эффективно управлять парками контейнеров (700). AI-методы, включая машинное обучение, эволюционные алгоритмы, анализ больших данных и обучение с подкреплением, расширяют возможности цифровых твин в цепочках поставок, используя исторические данные для улучшения анализа данных в реальном времени и прогнозов, тем самым расширяя функциональность SCDT (701, 702). Обнаружение аномалий необходимо менеджерам цепочек поставок, поскольку оно позволяет выявлять потенциальные проблемы, обеспечивая упреждающие меры для снижения негативных воздействий и поддержания непрерывности операций. Машинное обучение существенно повышает эти возможности обнаружения (703). Кроме того, искусственные нейронные сети могут помогать выявлять и снижать риски, связанные с операциями в цепочках поставок, такие как сбои поставок, колебания спроса и изменения рыночной конъюнктуры (704). В рамках SCDT обучение с подкреплением может оптимизировать принятие решений в реальном времени в транспортировке и логистике, включая маршрутизацию, планирование и диспетчеризацию транспортных средств (705). Кроме того, встроенные в SCDT возможности автоматизации можно улучшить с помощью обучения с подкреплением, предоставляя заинтересованным сторонам возможность принимать обоснованные решения на основе конкретных сценариев (706). Поиск оптимальной политики управления запасами предполагает точную настройку параметров запасов и оценку издержек на запасы в соотношении с уровнем сервиса. Этот процесс можно эффективно поддерживать эволюционными алгоритмами (707).
7.7 Робототехника
Робототехника по своей сути сводится к преобразованию идей в действия, что означает превращение абстрактных целей в осязаемые физические результаты и направление процессов на достижение их целей (708). Использование цифровых двойников в робототехнике позволяет обеспечить тесную интеграцию между физическими системами и их виртуальными аналогами (709, 710), поддерживая более точное восприятие, моделирование и управление. В этом отношении технологии цифровых двойников предоставляют исключительные возможности для продвижения разработки робототехники (711). Текущая литература выделяет пять ключевых областей, в которых цифровые двойники применяются особенно широко: космическая робототехника, медицинская и реабилитационная робототехника, мягкая робототехника, промышленная робототехника и взаимодействие человека с роботом. Кроме того, интеграция искусственного интеллекта в робототехнику дополнительно расширяет возможности систем становиться более интеллектуальными, автономными и эффективными в различных приложениях (712, 713).
Космическая и воздушная робототехника. Поскольку космическое пространство представляет собой суровую среду, характеризующуюся экстремальными температурами, вакуумными условиями, радиацией, вызовами, связанными с гравитацией, и огромными расстояниями, доступ человека остается одновременно сложным и опасным. Поэтому человеческая деятельность в космосе существенно ограничена. В этом контексте космическая робототехника стала необходимой для содействия этим видам деятельности (714). Разработан специально предназначенный для космической робототехники виртуальный испытательный стенд (VTB), направленный на оптические датчики, который представляет собой распространенный подход в применениях цифровых двойников в космической робототехнике (715, 716). Исследователи в данном исследовании стремились интегрировать цифровые двойники в VTB, чтобы обеспечить моделирование космической робототехники и одновременно управлять исполнительными механизмами робота в виртуальной среде. На практике концепция цифрового двойника продемонстрировала свою значимость, заметно повышая эффективность миссий (717). Это улучшение обусловлено тем, что она позволяет облегчать сложные процессы принятия решений за счет оценки результатов моделирования, выполняемого на цифровом двойнике в VTB (718). Кроме того, была предложена новая методология моделирования, известная как Experimentable Digital Twins (EDT) (716). Исследование также представило практический подход к интеграции инфраструктур этих EDT в среды моделирования, который называется virtual test bed (VTB). Ожидается, что такая интеграция обладает значительным потенциалом для развития космической робототехники, в частности в части разработки и тестирования алгоритмов моделирования и компонентов. В одном из исследований, отмеченном в (719), был описан гаптический телеробототехнический комплекс, использующий цифровые двойники для бесшовной сборки миниатюрных модульных спутников в космосе. Другое исследование было сосредоточено на методах обработки телеметрических данных, связанных с ранее описанным телеробототехническим комплексом, интегрированным с DT (720). Создание, ремонт, модернизация и техническое обслуживание аэрокосмических компонентов, таких как корпуса космических аппаратов и их системы, стали критически важными аспектами внедрения цифровых двойников в современной космической робототехнике. Например, был разработан роботизированный шлифовальный комплекс, включающий технологию цифрового двойника, для аэрокосмического технического обслуживания, ремонта и капитального ремонта. Эта система использует роботизированную руку с 6 степенями свободы (6-DoF) для выполнения шлифовальных операций, применяя цифровой двойник для анализа и определения необходимых параметров шлифования, таких как требуемое шлифовальное усилие (721). Помимо применения в космосе, технологии цифровых двойников становятся все более важными и в области воздушной робототехники, а также в системах беспилотных летательных аппаратов (UAV). По мере роста масштабов и оперативной сложности группировок UAV цифровые двойники позволяют выполнять высокоточное моделирование воздушного пространства, проводить репетиции миссий и обеспечивать адаптивную координацию взаимодействия в группировке. Несколько исследований продемонстрировали эти возможности. Например, T. Souanef st al. представили фреймворк для обеспечения безопасности полетов, поддерживаемый цифровым двойником, для операций с несколькими UAV, позволяющий выполнять оценку рисков в реальном времени в динамически изменяющемся воздушном пространстве (722). Исследование, представленное в (723), разработало платформу цифрового двойника для планирования миссий группировок UAV, демонстрируя улучшенную координацию и снижение рисков столкновений за счет виртуализированного тестирования. В контексте инспекционных задач был предложен усовершенствованный цифровым двойником UAV-системный комплекс для мониторинга инфраструктуры, в котором виртуальная копия использовалась для оценки стратегий размещения датчиков и траекторий полета до выполнения работ в реальных условиях (724). Эти примеры показывают, что интеграция цифровых двойников в воздушную робототехнику по своей сути сопоставима с их применением в космической робототехнике, обеспечивая унифицированную ориентированную на моделирование основу, которая повышает автономность, безопасность и надежность выполнения миссий в обеих областях.
Медицинская и реабилитационная робототехника. Хотя концепция медицинской робототехники не является новой, ее интеграция с цифровыми двойниками в последние годы привлекла значительное внимание (711). Одна из самых быстрорастущих областей в этой сфере — DT-усиленная медицинская телеробототехника, которая имеет ключевые применения в роботизированных хирургических операциях (725, 726, 727, 728, 729). Подходы медицинской телеробототехники часто используют иммерсивные интерфейсы или среды виртуальной реальности (VR) (725, 730, 731). К ним относятся VR-помощь в управлении медицинским телеробототехническим и лабораторным оборудованием (730), телемедицинские сервисные роботы (732), а также разработки e-skin и мягких исполнительных механизмов, усиленные RDT-VR, для телеробототехнического сбора биологических образцов в контагиозных средах (731). Примечательно, что появление пандемии COVID-19 способствовало развитию телеробототехнических подходов, ориентированных на управление бедствиями и направленных на предотвращение инфекций в подобных средах (730, 731). В последние годы еще одна быстрорастущая тенденция в медицинской робототехнике — реабилитация, включающая разработку DT-усиленных протезов, экзоскелетов и других роботизированных мер поддержки. Например, DT-усиленное нейромышечно-скелетное моделирование и симуляция могут быть построены с использованием КТ-сканов для содействия разработке биомиметических прототипов роботов. Кроме того, цифровые двойники могут симулировать и оптимизировать создание протезов, адаптированных под конкретного пациента (733), роботизированных шестивинтовых внешних фиксаторов, ориентированных на исправление деформаций кости (734), и экзоскелетов на основе трибоэлектрических сенсоров (735). Более того, цифровой двойник для экзоскелета с тактильной рукой может воспроизводить процесс реабилитации в среде VR (736). Для самозапускающихся DT-усиленных экзоскелетов нижних конечностей разработана Автоматическая система управления данными ходьбы (AGDCS) (737). Пандемия COVID-19 ускорила внедрение роботизированной сборки медицинского оборудования для удовлетворения растущего спроса на такие поставки. В ответ на пандемию был создан цифровой двойник роботизированной системы для бесконтактного распределения лекарств и необходимых расходных материалов (738). Кроме того, был разработан оптимизированный с помощью DT механизм для Гуманно-роботного сотрудничества (HRC), чтобы удовлетворить растущие потребности в медицинском оборудовании, в частности в альтернаторах и аппаратах ИВЛ (739). Внедрение ИИ в сочетании с цифровыми двойниками также постоянно растет. Например, R-CNN применяли для обнаружения различного медицинского оборудования и соответствующих положений их цифровых двойников в виртуальной среде (730). В тот же год была разработана DT-интегрированная роботизированная платформа с использованием deep learning для автоматического сбора биологических образцов из носовых преддверий пациентов (740). Наконец, микромедицинская нано-робототехника представляет собой возникающую тенденцию в данной области. В 2022 году был разработан цифровой двойник микробота, который использовал ИИ для прогнозирования выходных параметров системы.
Мягкая робототехника. Как известно, датчики применяются для мониторинга как их движений, так и внешних воздействий, особенно в областях, таких как хирургические операции и микро-нано манипулирование, где точное обнаружение движения и тактильное зондирование имеют решающее значение (741, 742, 743, 744, 745). Мягкая робототехника, характеризующаяся высокой податливостью и ловкостью с исполнительными механизмами, похожими на мышцы, выполненными из материалов, таких как силиконовая резина и термопластичные полиуретаны (TPU) (746, 747, 748, 749), хорошо подходит для взаимодействия с датчиками, чтобы улучшить мониторинг и управление в робототехнических приложениях. Хотя мягкая робототехника является относительно новой областью, она обладает значительным потенциалом. Концепция цифрового двойника в мягкой робототехнике генерирует цифровую информацию, которая ускоряет разработку (711). Недавние тенденции исследований в области цифровых двойников мягкой робототехники все чаще сосредоточены на дополненной и расширенной реальности (750, 751). Мягкие роботы могут выступать в качестве виртуальных людей в человеко-ориентированных производственных системах, где эффективность инфраструктуры может быть дополнительно повышена за счет использования цифровых двойников в средах виртуальной реальности (VR) (752). Разработан цифровой двойник мягкого робота с использованием пневматических мышц, предлагающий многочисленные применения, включая клеточное производство, где он оптимизирует рабочую среду и снижает требования к пространству (753). Традиционные методы обработки данных недостаточны для управления неоднородными большими данными, необходимыми для создания интерфейсов человек–машина (MMI) для цифрового двойника. Это требует использования подходов машинного обучения в сочетании с усовершенствованными протоколами связи, такими как 5G, чтобы максимизировать эффективность цифрового двойника–мягкой робототехники и связанных систем (754). Например, машинное обучение улучшает интерпретацию данных для более точного манипулирования или обнаружения, такого как распознавание жестов с высокой точностью (755). Этот подход используется для изучения возможностей датчиков трибоэлектрических нано генераторов (TENG), специально разработанных. Трехактюаторный мягкий захват, изготовленный с помощью трехмерной (3D) печати и интегрированный с датчиками TENG, воспринимает состояние захвата и идентифицирует объекты, используя машинное обучение для анализа данных. Кроме того, создается программная платформа цифрового двойника, чтобы формировать дублирующее цифровое представление вышеописанного манипулирования в среде виртуальной реальности (VR), часто называемой киберпространством (756).
Промышленная робототехника. Сектор промышленной робототехники является одним из самых быстрорастущих направлений, предлагая стандартизированные технологии, подходящие для различных процессов автоматизации (757). Всесторонний анализ в (758) показал, что цифровой двойник может быть эффективно использован для пяти типов обслуживания промышленных установок: реактивного, предписывающего, обслуживания по состоянию, прогнозного и профилактического, при этом последние два оказываются особенно эффективными. Эти подходы также применимы к системам, интегрированным с роботами. Vachálek и соавт. продемонстрировали цифровой двойник, который использовал генетический алгоритм для DT-оптимизированного прогнозного анализа и расширения возможностей установки на роботизированной производственной линии (759). Затем (760) предложил методологию моделирования Robot Digital Twin (RDT), использующую физически обоснованный подход и виртуальные датчики для сбора и формирования данных о промышленных роботах для прогнозного анализа. В 2018 году был применён подход обучения с подкреплением, чтобы робот мог автономно обучиться подъёму различных грузов. Модель робота можно было визуализировать и управлять ею через её цифровой двойник (761). Более поздние разработки включают DT-интегрированные оценки машинного зрения для промышленных робототехнических навыков (762) и усовершенствованное программирование промышленных роботов с использованием машинного обучения по информации о точечном облаке и RDT (763). Существенным ограничением подхода data-driven RDT, как отмечено в (764), является отсутствие исторических данных. Однако эту проблему можно решить за счёт генерации синтетических данных, которые далее можно улучшить с помощью алгоритмов ИИ. В (765) авторы представили подход глубокого обучения для генерации дополнительных синтетических изображений на основе цифровых моделей, достигнув 100%-ного успеха, когда разработанную модель переобучили и использовали для обнаружения объектов реального мира в различных ориентациях. Разработка эффективных алгоритмов ИИ для физических роботов представляет критическую задачу из-за чрезмерных затрат времени, ограничений на электропитание и компонентов при выполнении долгосрочных повторяющихся операций, а также из-за отсутствия подходящих виртуальных стендов испытаний (VTBs). Эффективное решение заключается в разработке алгоритмов на основе масштабных симуляций, где цифровые двойники доказали свою важную роль (766, 767). Показательные примеры включают DT-упрощённый перенос политик глубокого обучения с подкреплением из симуляции на физические роботы (766), а также обучение роботов в их цифровом двойнике для интеллектуального захвата с использованием сверточной нейронной сети генерации и выбора захватов, которая обеспечила 96,7% и 93,8% показателей успешности для захвата отдельных предметов и смешанных объектов соответственно (767).
ПОЛЕВАЯ И СЕРВИСНАЯ РОБОТОТЕХНИКА. Полевая и сервисная робототехника охватывает разнообразные области применения — включая сельское хозяйство, строительство, горнодобычу, подводные исследования, поиск и спасение, логистику и общественные услуги — где роботы должны работать в динамических, слабо структурированных и часто опасных средах. Такие условия создают существенные неопределенности, связанные с вариативностью рельефа, воздействием окружающей среды, неблагоприятной погодой, шумом датчиков и непредсказуемыми взаимодействиями с людьми. Цифровые двойники стали мощным инструментом для смягчения этих проблем, обеспечивая высокоточные виртуальные аналоги физических систем для анализа, моделирования, планирования и управления (768, 769). В сельском хозяйстве Melesse и др. рассмотрели системы с поддержкой DT, которые моделируют рост культур, эволюцию влажности почвы и структуры кроны, чтобы поддерживать автономную прополку, сбор плодов и адресное опрыскивание (770). L. Yining и др. далее предложили роботизированные уборочные машины с поддержкой DT, оснащенные мультиспектральным зондированием, в которых цифровой двойник поддерживает оценку состояния плодов и позволяет выполнять адаптивные манипуляции с деликатными культурами (771). В робототехнике строительства продемонстрированы DT-ориентированные фреймворки, интегрирующие моделирование информационного здания (BIM), сканирование площадки в реальном времени и автономное управление техникой (772, 773). DT-ориентированные модели применялись для генерации оптимизированных траекторий выемки для автономных землеройных систем, тогда как DT-поддерживаемые роботизированные строительные процессы повышают точность размещения за счет непрерывной синхронизации между виртуальными и физическими моделями (774). Дополнительные усилия включают автономное связывание арматуры с опорой на DT (775), роботов для финишной обработки бетона, разработанных и валидированных в средах DT-моделирования (776), а также роботов для инспекции площадки, использующих виртуальные копии для навигации с учетом столкновений в загроможденных и постоянно меняющихся рабочих пространствах (777, 778, 779, 623, 780, 781, 782). В горнодобывающей промышленности и подземных условиях технологии DT поддерживают операции повышенного риска. Lee и др. представили цифровые двойники подземных тоннелей, которые объединяют геологические модели, экологическое зондирование и эксплуатационные записи для улучшения ситуационного анализа и планирования (783). Взаимодополняющие исследования показывают, что системы с поддержкой DT могут моделировать процессы деформации горных пород или динамику вентиляции до выполнения работ, обеспечивая более качественную оценку безопасности и повышение операционной эффективности (784). Подводная робототехника накладывает дополнительные ограничения, включая ограниченную видимость, динамические водные течения и жесткие ограничения связи (545). Orjales и др. разработали DT-ориентированные подводные симуляционные среды с высокоточным гидродинамическим моделированием, позволяющие автономным подводным аппаратам (AUV) уточнять навигационные и манипуляционные стратегии в реалистичных виртуальных условиях (785).
Взаимодействие человека и робота. Изучение взаимодействия человека и робота (HRI) в последние десятилетия является предметом масштабных научных исследований (786). Расширенные возможности, предоставляемые цифровыми двойниками, существенно увеличивают потенциал эффективного использования человеко-роботных систем. В результате цифровые двойники в HRI привлекают значительное внимание для будущих инноваций (787). Ранние усилия в этой области были направлены на разработку надежных и интерактивных интерфейсов управления роботом (788) и доступных по цене 3D-реконструкций цифровых двойников для управления роботами на предприятиях (789). Роботы, оснащенные цифровым двойником, в виртуальной реальности (VR) и смешанной реальности (MR) в последние годы стали быстрорастущими направлениями исследований. К приложениям относятся проектирование и оптимизация рабочих мест HRI с использованием VR (790), надзор за роботизированным строительством в MR (791) и программирование роботов в VR и MR (792, 793, 794). Другие примечательные применения роботов с цифровым двойником включают складскую и внутриплощадочную автоматизацию с использованием автономных мобильных роботов (AMRs) (795, 796), а также цифровой двойник-интегрированное энергоэффективное интеллектуальное производство (797). Методы управления жестами также были заметно применены в различных задачах телероботики (798, 799, 800, 801, 802). Метод Leap Motion, благодаря простоте реализации в VR и интеграции с цифровыми двойниками, стал популярным выбором для роботизированных систем с управлением жестами рук (799, 803, 804). Роботы получают информацию о столкновениях с объектами на рабочем месте и действиях людей-операторов через моделирование в реальном времени и обработку в виртуальной тестовой среде (VTB), где цифровые двойники представляют роботов, людей-операторов и рабочее пространство (798). Многие подходы используют универсальность интерфейсов MR/VR, чтобы дополнительно расширять телероботику, поддерживаемую цифровыми двойниками (730, 805, 806, 807, 808). Такие расширения включают создание иммерсивных пользовательских интерфейсов для управления роботами (805, 807, 808), операции в опасных средах, например на ядерных объектах (805), кинестетическую помощь операторам роботов (806) и основанную на ИИ обработку данных VR для улучшенного управления роботом (730). Клоновые цифровые двойники, которые собирают обширные данные со своих физических аналогов, представляют собой модное применение в человеко-роботных системах. Они собирают сенсорные данные почти в реальном времени от людей, роботов и их совместного окружения (7, 809, 810). Масштабируемый характер обмена данными клоновых цифровых двойников позволяет внедрять интеллектуальные функции с использованием AI и ML для планирования, оптимизации и автоматизации взаимодействий человек–робот (7). Кроме того, появляющаяся технология гаптики предоставляет дополнительный источник данных для HRI (811). Когда эта технология объединяется с Extended Reality (XR), она позволяет людям получать сенсорные впечатления в реальном времени, существенно улучшая совместное выполнение задач человеком и роботом. Недавние исследования по применениям цифровых двойников и AI во взаимодействии человека и робота (HRI) сосредоточились на различных направлениях, включая методы машинного обучения и глубокого обучения для оценки траектории робота и обнаружения препятствий, что обеспечивает безопасные и свободные от столкновений рабочие пространства HRI (812). Кроме того, Fast Fourier Transform (FFT) и цифровые двойники на основе машинного обучения используются в интерактивной роботизированной сварке и анализе поведения сварщика (813). Автономность на основе обучения с подкреплением в сложных сборочных средах направлена на снижение усталости оператора (814). Еще одно примечательное развитие связано с жизненными циклами и оптимизацией роботов для pick-and-place при разработке продуктов в виртуальной среде (815). Кроме того, DT-поддерживаемое глубокое обучение применяется для распознавания действий человека (816, 817, 818, 819, 820, 821, 822) наряду с методами аугментации данных для телеманипуляции с поддержкой VR (730), а также системами распознавания eye-gaze и жестов головы, которые способствуют управлению жестами при телеманипуляции роботом (802). Например, Mobile ALOHA включает недорогую систему телеприсутствия всего тела, которая собирает данные от высококачественных демонстраций человека, а также новый алгоритм обучения имитацией, эффективно обучающийся на этих демонстрациях (823, 824, 825, 826, 827). Наконец, были достигнуты существенные успехи в разработке роботов, способных выполнять процессы самонаучающейся сборки (828).
7.8 Естественная система и среда
Естественная среда имеет решающее значение для поддержания жизни на Земле и сохранения экологического баланса, оказывая глубокое влияние на человеческую деятельность (829). Экологические опасения вызвали множество важных тем для обсуждения, включая изменение климата (830, 831), биоразнообразие (832, 833), усилия по сохранению (834, 835) и устойчивое развитие (836, 837). Модели цифрового двойника, благодаря своей уникальной способности создавать виртуальные копии экологических объектов и моделировать киберфизические системы, постепенно привлекают внимание как многообещающее решение этих экологических проблем (838, 839). Хотя технология цифрового двойника хорошо зарекомендовала себя в промышленных секторах, ее применение в науках об окружающей среде остается на начальном этапе из-за сложности моделирования экологических систем (840). Традиционные динамические модели на основе физики из более ранних эпох сложны и требуют больших вычислительных затрат, что не позволяет поддерживать высокоразрешительные интерактивные системы цифрового двойника для экологических симуляций (841). Однако, применяя модели машинного обучения и искусственного интеллекта, системы цифрового двойника развиваются, чтобы обеспечить большую масштабируемость, совместимость и высокоточные киберпредставления окружающей среды (10, 11, 842, 843, 844). Такая интеграция не только облегчает быстрые взаимодействия между физическими средами, но и ускоряет процессы симуляции, способствуя академическим и промышленным инновациям в таких областях, как погода (845), океан (846), геология (847), дикая природа (833) и лесное хозяйство (848). Передовое представление о цифровых двойниках, предложенное исследователями, организациями и компаниями, предполагает создание цифровой Земли, которая описывается как динамическая интерактивная копия прошлых, настоящих и будущих состояний Земли (849, 831)⟧.
Прогноз погоды. Прогноз погоды направлен на снижение связанных потерь и повышение общественной пользы за счет предоставления точной информации об условиях погоды (850). Модели цифровых двойников обеспечивают точные высокопроцессорные прогнозы, объединяя методы машинного обучения и deep learning (851, 830), что делает их ключевыми в различных приложениях. Исследования показали, что включение моделей цифровых двойников в прогноз погоды может эффективно поддерживать процессы принятия решений при смягчении рисков природных катастроф (852, 853), службах погоды (845, 854) и энергосетях на основе возобновляемой энергии (855, 856). Для прогнозирования природных климатических катастроф исследователи разработали множество цифровых моделей. Brocca задумал модель Hydrology, цифровой двойник гидрологических процессов Земли, чтобы предсказывать наводнения, используя данные в реальном времени как наземных, так и спутниковых измерений осадков и влажности почвы, помогая в смягчении последствий катастроф (852). Аналогично была построена цифровая модель двойника на основе как неконтролируемого, так и контролируемого обучения для динамического мониторинга ледяных бурь (854). Также ведутся усилия по улучшению служб погоды с помощью моделей цифровых двойников. Singh et al. предложили структуру для генерации высокодетализированных данных об осадках в городах, чтобы произвести революцию в городских климатических услугах, предоставляя городским планировщикам своевременную и точную климатическую информацию (841). Koldunov и Jung показали, как LLM могут обеспечивать локализованные климатические услуги путем сочетания возможностей LLM и имитационных моделей, делая манипуляции в симуляциях более доступными (857). Chen et al. включили информацию о зрении в LLM, предложив новый подход Vision-Language Model (858). Такое объединение существенно улучшает анализ погодных тепловых карт, повышая скорость и точность обнаружения экстремальных погодных событий на основе прогностических возможностей LLM. Кроме того, погодные условия играют важную роль в выработке энергии. Sehrawat et al. разработали систему цифрового двойника для прогнозирования солнечной инсоляции (855), в то время как Stadtmann et al. спроектировали цифровой двойник, ориентированный на повышение эффективности выработки ветровой энергии (856). Savage et al. сосредоточили свои исследования цифровых двойников на облегчении сотрудничества между исследованиями в области энергетики и климата (859)⟧.
Ocean System. Океаническая система имеет решающее значение для жизни на Земле, поэтому понимание океанической динамики является глубоко значимым (860). Модели цифровых двойников для океана охватывают различные области, демонстрируя их огромный потенциал в понимании состояния и изменений океана, таких как устойчивость океана (837), наблюдение за океаном (861, 862) и прогнозы прибрежных наводнений (383). Цифровые двойники играют важную роль в обеспечении устойчивости океана, сокращая и предотвращая чрезмерный вылов, моделируя и прогнозируя морское загрязнение и облегчая пространственное планирование морской деятельности (837). Rakotonirina et al. провели исследование цифрового двойника для систем Ocean Cleanup, оптимизируя конструкцию системы, прогнозируя показатели работы флота и оценивая операционные затраты (863). В применении наблюдения и моделирования океана подводная сеть систем океанических наблюдений была развернута в Балтийском море, что продемонстрировало реализуемость цифровых двойников в экстремальных подводных условиях (862). Аналогично Zheng et al. улучшили прогнозы высоты волн для генерации океанической энергии, интегрировав рекуррентные нейронные сети (864). OceanNet, цифровой двойник на основе физически информированной нейронной сети, моделирует и прогнозирует циркуляцию океана в региональных морях, используя Fourier neural operator, повышая устойчивость и снижая рост авторегрессионной ошибки при долгосрочных прогнозах (861). Прогнозирование прибрежных наводнений является еще одним заметным применением. Локальный проект цифрового двойника суши на итальянском побережье интегрирует экологические, демографические и морские данные в высокоточный цифровой модель для мониторинга, симуляции и прогнозирования природной и человеческой активности (865). Thiria et al. разработали усовершенствованный метод глубокого обучения для повышения пространственного разрешения оценок течений океана по данным спутниковых наблюдений, объединяя поля геофизического океана с низким разрешением и данные с высоким разрешением с использованием convolutional neural networks (866). Методы physics-informed machine learning также применялись для создания быстрых и точных моделей для прогнозирования прибрежных наводнений, существенно ускоряя процесс симуляции при сохранении высокой точности в прогнозировании высоты уровня поверхности моря (383)⟧.
Геологическое моделирование. Моделирование в геологии является важной и долговременной темой, которая приобрела значимость благодаря присущей сложности подземных процессов, часто не поддающихся прямому наблюдению (867, 868). Модели цифровых двойников преобразили традиционное геологическое моделирование за счет точности и эффективности (869, 870), стимулируя развитие таких направлений, как геологическое моделирование (871, 872), подземные работы (872, 873) и мониторинг геологических катастроф (874, 875). В аспекте геологического моделирования Wang et al. использовали фреймворк цифрового двойника для построения сложных 3D-геологических моделей, включающих данные в реальном времени, чтобы уточнять эти модели и адаптировать их к новым геологическим условиям (871). Yang et al. представили набор инструментов EdGeo — физически направленный генеративный AI-инструмент для исследования подповерхностных слоев, который повышает достоверность карт скоростей за счет diffusion-based моделей (876). Кроме того, модели цифровых двойников существенно помогают при ведении подземных работ. При строительстве тоннелей используются динамически обновляемые модели цифровых двойников для управления постоянно меняющимися геологическими условиями, возникающими в долгосрочных проектах (872). В горнодобывающем секторе цифровая двойниковая система обеспечивает обновленные и точные представления месторождений, поддерживая обоснованное принятие решений в операциях добычи (873). Дополнительно, модели цифровых двойников играют важную роль в мониторинге геологических катастроф. Zhang et al. применили цифровые двойники для выполнения мгновенных и динамических прогнозов сложных и часто происходящих геологических катастроф, таких как оползни, землетрясения и селевые потоки, в своих системах мониторинга и раннего предупреждения (874). Для сейсмологического исследования Vladimir et al. внедрили численные методы и высокопроизводительные вычисления в системе цифрового двойника, чтобы создавать детальные 3D-модели геологических структур, моделируя распространение сейсмических волн для повышения понимания подповерхностной области (875).
Защита дикой природы. Биоразнообразие обладает внутренней ценностью для природного мира и имеет решающее значение для поддержания функциональности экосистемы (832, 833). Дикая природа играет жизненно важную роль в поддержке биоразнообразия (877). Цифровые двойники могут моделировать дикую природу и обеспечивать динамические, прогнозные сведения, которые улучшают понимание экологических систем (834). Эти сведения включают мониторинг поведения животных и состояния популяций, тем самым усиливая природоохранные мероприятия. Sharef и др. разработали интерактивную систему машинного обучения, интегрированную с цифровыми двойниками, чтобы улучшить модели прогнозирования биоразнообразия (833). Прототип, моделирующий распространение вируса среди дикой природы и помогающий в разработке эффективных стратегий управления, был создан Ingenloff (878). Чтобы снизить число столкновений «дикая природа—транспортное средство», Moulherat и др. спроектировали интегрированную систему с использованием датчиков и машинного обучения, опираясь на данные в реальном времени с фотоловушек для постоянного управления дикой природой (879). Fergus представил инновационную систему, в которой цифровые транзакции, запускаемые обнаружениями с фотоловушек, компенсируют местным хранителям их природоохранные усилия, способствуя вовлечению сообщества в сохранение биоразнообразия (880). Rolph расширил применение цифровых двойников для управления культурными экосистемными услугами, объединяя биоразнообразие и рекреацию сообщества, чтобы обеспечить всестороннюю оценку экосистемных услуг (881). Sakhri адаптировал технологию цифровых двойников для оптимизации использования энергии при мониторинге водоплавающих птиц, продемонстрировав существенные улучшения возможностей мониторинга в реальном времени (882). Teschner представил новый подход, усиленный цифровыми двойниками, с использованием беспилотных летательных аппаратов, чтобы защищать сельскохозяйственные угодья от проникновения дикой природы, демонстрируя приспособляемость технологии к различным потребностям природоохранных задач (883).
Управление лесами. Леса содержат необходимую функциональность для поддержания здоровья экосистем Земли и климата (884). Модели цифровых двойников обладают способностью использовать исторические данные для симуляции и прогнозирования изменений в лесных экосистемах со временем (848). Следовательно, появление технологии цифровых двойников привнесло преобразующие изменения в область управления лесами, обозначив существенный прогресс в том, как лесные экосистемы мониторятся, анализируются и управляются (838). Динамическое моделирование экосистем в работе Qiu et al. использует дистанционное зондирование и 3D параметрическое моделирование для мониторинга лесных экосистем в реальном времени (885). В то же время Li et al. разработали надежную базу данных для виртуального управления лесными плантациями (886). Эти технологии позволяют высоко интерактивную и динамическую модель цифрового двойника для лесов, которая обеспечивает мониторинг и принятие решений в реальном времени, улучшая управление лесными экосистемами за счет обеспечения синхронизации между виртуальными и реальными взаимодействиями. На национальном уровне Li et al. использовали многозадачную сеть глубокого обучения для точного картографирования и характеристики каждого отдельного дерева внутри и за пределами лесов по всей Дании, определяя местоположение, площадь кроны и высоту деревьев, тем самым повышая эффективность национального управления лесами и усилия по сохранению (887). Продолжая развитие, Mõttus et al. представили высокоточный глобальный модельный подход в рамках инициативы Digital Twin Earth, улучшив картографирование и характеризацию растительности по всей Европе (888). Городские леса также выигрывают от технологий цифровых двойников, как демонстрируют Ozel и Petrovic. Их фреймворк Green Urban Scenarios включает такие факторы, как погодные условия, породы деревьев, заболевания и пространственные распределения в симуляциях, помогая предсказывать будущие траектории и воздействия городских лесов при различных сценариях (889). Инновации продолжаются с внедрением адаптивных стратегий управления с использованием машинного обучения. Damavsevivcius применили алгоритмы обучения с подкреплением в их моделях цифровых двойников для оптимизации управления лесами (890). Кроме того, Zhong (853) и Sanchez-Guzman (891) оба сосредоточены на управлении лесными пожарами, используя модели цифровых двойников для эффективного прогнозирования и управления динамикой лесных пожаров, предоставляя данные в реальном времени, которые помогают предотвращать и смягчать лесные пожары.
Цифровая Земля. Поскольку исследователи разработали цифровые системы и модели машинного обучения на национальном, региональном и местном уровнях (892, 855, 841), появление более продвинутых моделей глубокого обучения и мощных вычислительных технологий сделало видение глобального цифрового двойника Земли все более реализуемым. Этот амбициозный проект направлен на одновременное осуществление глобальных климатических прогнозов и оценку локальных воздействий. Он объединяет передовые разработки в области информатики, математики и инженерии с междисциплинарными знаниями из естественных наук, чтобы создать интерактивные модели систем Земли глобального масштаба (830). Это видение вызвало широкомасштабное глобальное обсуждение (845, 831). Проект Earth-2 (893) воплощает эту амбицию, моделируя в реальном времени глобальные метеорологические условия и создавая копию всей атмосферной системы Земли для прогнозирования погодных условий, природных катастроф и проведения метеорологических исследований. Модели машинного обучения и глубокого обучения на основе данных и с учетом физики стремятся встроить правила физического мира в свои фреймворки (145). Примечательным успехом в этой области является модель FourCastNet, которая использует Adaptive Fourier Neural Operators, чтобы произвести революцию в глобальном прогнозировании погоды с высокодискретными выходными данными (142). Опираясь на это, Kurth et al. продемонстрировали масштабируемость и эффективность FourCastNet на системах суперкомпьютеров, прокладывая путь к крупномасштабному, в реальном времени, высокодискретному глобальному прогнозированию погоды (894).
7.9 Сельское хозяйство
По мере того как мировое население растет, а изменение климата влияет на продовольственную безопасность, возникает острая необходимость в сельскохозяйственных системах для повышения эффективности производства при минимизации потребления ресурсов. В ответ технология цифровых двойников становится все более необходимой (895, 896) благодаря своим преимуществам. Цифровые двойники, представляющие собой синхронизированные виртуальные аналоги физических объектов или систем, предлагают значительный потенциал для преобразования сельскохозяйственных практик, предоставляя подробные виртуальные копии ферм и сельскохозяйственных объектов (897). Эти виртуальные сельскохозяйственные системы способствуют интеллектуальному земледелию, управлению животноводством и оптимизации сельскохозяйственных объектов, тем самым обеспечивая такие преимущества, как снижение затрат, улучшение качества продукции и повышение эффективности операций, чтобы эффективно решать сельскохозяйственные задачи (898). Технологии machine learning и deep learning внедряются во все аспекты сельского хозяйства, охватывая этапы до производства, в ходе производства и после производства, позволяя выполнять более точные симуляции (899). Исследователи отмечают, что искусственный интеллект облегчает обработку и анализ данных в системах сельскохозяйственных цифровых двойников, поддерживая принятие решений и обеспечивая обратную связь для виртуальных систем (900, 901, 902). Современные достижения в генеративном AI обладают потенциалом для расширения возможностей технологий цифровых двойников, решая давние проблемы, такие как взаимодействие «фермер—система» и синтез сельскохозяйственных данных (903). Интеграция искусственного интеллекта с технологией цифровых двойников стимулирует значительный прогресс в сельском хозяйстве, повышая потенциал увеличения урожайности при одновременном снижении воздействия на окружающую среду и оптимизации использования ресурсов (904, 905, 906).
Умное земледелие. Умное земледелие, смена парадигмы в сельскохозяйственных практиках, использует целый ряд современных инноваций, включая облачные вычисления, Интернет вещей, машинное обучение, дополненную реальность и робототехнику, чтобы произвести революцию в сельскохозяйственном производстве (907). По мере того как хозяйства все шире внедряют цифровизацию, концепция цифровых двойников возникла как комплексная основа, которая виртуализирует каждый объект внутри хозяйства, создавая цифровые копии культур, отражающие их поведение и состояния на протяжении всего жизненного цикла в виртуальном пространстве, что позволяет фермерам оптимизировать операции (908). В области управления орошением Alves и соавт. разработали сложную систему цифрового двойника, которая объединяет данные о почве, погоде и культурах для формирования ежедневных предписаний по поливу (909). Внесение азота, еще один критически важный аспект земледелия, также получило выгоду от технологии цифровых двойников. Stefano и соавт. обнаружили, что использование цифровых двойников для моделирования различных сценариев и анализа данных позволяет фермерам принимать более обоснованные решения относительно внесения азота (910). Smith подчеркивает применения ИИ для повышения точности при выявлении и измерении сельскохозяйственных действий, чтобы обеспечить надежные оповещения для фермеров (911). Визуальные методы нейронных сетей показали особую эффективность при мониторинге состояния растений. Nasirahmadi и соавт. продемонстрировали мощь сочетания этих методов с другими технологиями умного земледелия для выявления и оценки состояния растений с поразительной точностью (912). Интегрируя несколько технологий умного земледелия, Angin и соавт. предложили AgriLoRa — инновационную основу цифрового двойника, которая использует облачные алгоритмы компьютерного зрения для выявления болезней растений и дефицитов питательных веществ, предоставляя фермерам практические сведения для улучшения стратегий управления посевами (913).
Управление животноводством. Отрасль управления животноводством является еще одной важной областью в сельском хозяйстве, сталкивающейся с возрастающими вызовами из-за ограниченности ресурсов, необходимости сокращать выбросы парниковых газов и сокращения глобальной численности рабочей силы (914). Технология цифровых двойников стала многообещающим решением в животноводческом фермерстве. Эта технология создает цифровую копию, которая моделирует физические, биологические и поведенческие состояния животных на основе входных данных в реальном времени, позволяя выполнять оптимальные и устойчивые операции по управлению поголовьем (915). Интеграция цифровых двойников с технологиями дополненной реальности (AR) и виртуальной реальности (VR) дополнительно улучшает обучение ветеринарных специалистов и заводчиков, предоставляя им иммерсивные интерактивные среды обучения, которые моделируют реальные сценарии, в конечном итоге повышая благополучие животных и операционную эффективность (916). В сфере аквакультуры AI-powered IoT цифровые системы революционизируют практики выращивания рыбы, применяя датчики и интеллектуальные устройства для сбора данных в реальном времени по показателям рыбы, состоянию окружающей среды и статусу здоровья, что позволяет автоматизировать кормление рыбы, мониторинг качества воды и обнаружение заболеваний (905). Передовые исследования в этой области включают воспроизведение гидродинамического поведения живых организмов в водных средах с использованием визуальных нейронных сетей, которые извлекают признаки из данных видео, в сочетании с вычислительной гидродинамикой для анализа и прогнозирования гидродинамических сигналов для навигации рыбы (917). Городское пчеловодство также получило пользу от технологии цифровых двойников. Был разработан многoагентный модель, интегрирующая популяции пчел, пчеловодов, непчеловодов и окружающую среду, для мониторинга и анализа здоровья и поведения пчелиных семей, предоставляя надежный инструмент поддержки принятия решений для фермеров малого масштаба и городских планировщиков (918). Для управления КРС разработана инновационная модель цифрового двойника, работающая на базе нейронных сетей LSTM, в рамках системы фермерского IoT для мониторинга и отслеживания физиологических и поведенческих состояний коров в реальном времени, используя возможности искусственного интеллекта для прогнозирования будущих моделей поведения и физиологических циклов КРС (919).
Сельское хозяйство в контролируемой среде. Сельское хозяйство в контролируемой среде (Controlled Environment Agriculture, CEA) резко контрастирует с традиционными методами ведения сельского хозяйства, делая упор на искусственно сконструированные сельскохозяйственные объекты. Эти объекты, включающие физические сооружения и установки, предназначены для создания оптимальных условий для повышения качества и эффективности выращивания, тем самым оптимизируя использование ресурсов (920, 921). Будучи основой современного крупномасштабного сельского хозяйства, эти системы применяют передовые технологии мониторинга и управления (922). Они демонстрируют огромный потенциал при интеграции с технологией Digital Twin (DT), обещая оживить сельскохозяйственные практики (923). Системы digital twin особенно эффективны в надзоре за условиями в закрытых структурах, таких как теплицы или помещения для выращивания в закрытом пространстве. Эти сложные системы управляют и варьируют различные факторы окружающей среды, включая температуру, влажность, интенсивность освещения, уровни CO2 и воздухообмен (921). Создавая цифровые копии физических ферм, система digital twin может моделировать и оптимизировать условия окружающей среды, улучшая благополучие животных и повышая эффективность управления фермой (924). Дальнейшие достижения в CEA направлены на повышение энергоэффективности и операционной результативности, особенно в управлении животноводством. Предлагаемая, например, структура digital twin воспроизводит физические свинарники в виртуальной среде. Это позволяет выполнять симуляции, которые оптимизируют системы отопления, вентиляции и кондиционирования воздуха (925). В коммерческом производстве в теплицах технология digital twin оптимизирует использование энергии и упрощает производственные процессы. Howard и соавт. описали систему digital twin, которая объединяет климатическое управление, управление энергопотреблением и производственные процессы, чтобы моделировать и уточнять операционные стратегии, не нарушая текущее выращивание (926). Prawiranto и соавт. провели всестороннее исследование по оптимизации процессов солнечной сушки фруктов. Их подход использует физически обоснованный Digital Twin, который включает механистические модели сушки плодов, модели качества и метеоданные, чтобы оценивать различные стратегии улучшения (927).
7.10 Коммерция
Традиционная живая торговля, хотя и быстро развивается, сталкивается с многочисленными трудностями, такими как переполненность, ограниченное время работы и длинные очереди. Она также страдает от ряда ограничений, включая неувлекательный контент и ограниченную интерактивность (928, 929). Цифровое двойникование позволяет создавать виртуальные копии физических объектов, давая потребителям возможность взаимодействовать с товарами или услугами в виртуальном пространстве, которое по сути имитирует реальные условия (929). Эта инновационная техника может преобразовать и e-commerce, и розничные магазины, создавая цифровые двойники товаров и клиентов, тем самым улучшая качество покупательского опыта (930, 931, 932). Кроме того, ее способность облегчать совместное проектирование позволяет нескольким заинтересованным сторонам, таким как клиенты, дизайнеры и производители, участвовать в процессе разработки продукта за счет сходимости физических и виртуальных данных (120, 933, 934). Более того, при наличии цифрового представления финансовых данных и действий, интегрированного со возможностями Large Language Models, система цифрового двойника также может предоставлять финансовые услуги отдельным лицам, учреждениям и правительствам (935, 936, 937). В отличие от традиционной торговли, цифровые двойники используют данные в реальном времени и применяют модели машинного обучения (938). Алгоритмы глубокого обучения, такие как распознавание изображений, 3D reconstruction и даже generative AI, используются для категоризации товаров, оптимизации планировки магазинов и более точного прогнозирования потребностей клиентов (120, 932, 939). Эти технологии повышают операционную эффективность в настройке и реагировании, способствуя принятию обоснованных решений и улучшая качество обслуживания клиентов как в виртуальных, так и в физических магазинах.
Электронная коммерция. В развивающемся ландшафте e-commerce интеграция технологии цифровых двойников привела к появлению новых применений — от иммерсивных покупок до расширенного обнаружения мошенничества (940) и реалистичного моделирования поведения потребителей (939). Чон и его коллеги разработали платформу MBUS, объединяющую элементы metaverse с живой коммерцией, чтобы создать виртуальную среду покупок, повышая вовлеченность пользователей за счет возможности интерактивного взаимодействия с товарами в реальном времени (928). Параллельно Ван и соавторы продвинули методы обнаружения мошенничества, моделируя поведение пользователей как генетические последовательности в рамках SAGE, где используются принципы из генетики для повышения точности выявления мошеннических действий (940). Яо и его команда внесли вклад в WebShop — крупномасштабную интерактивную среду, в которой обучаются language agents для выполнения задач на веб-сайтах путем навигации и настройки взаимодействий с реальными товарами на основе текстовых инструкций (939). Терán и его соавторы создали агентную модель симуляции, включающую динамику сарафанного радио и теорию одобрений, чтобы более точно отражать рыночные модели поведения (941). Кроме того, Кузьмишев изучает применение цифровых двойников в индустрии моды с акцентом на 3D цифровом дизайне одежды (934). Этот процесс существенно снижает затраты труда и материалов за счет использования виртуальных моделей людей и виртуальной одежды для моделирования взаимодействия между телом и одеждой. Фу и соавторы разработали инновационную систему примерки в Augmented Reality для цифровых двойников виртуальной одежды, включающую взаимодействия в реальном времени и реалистичную симуляцию ткани за счет оптимизированной структуры. Это может существенно улучшить впечатления клиентов в средах виртуальной розничной торговли модной одеждой (942).
Розничная торговля. Сбор и анализ данных в реальном времени стали двигателем дальнейшего роста в розничной отрасли (943). Технология цифровых двойников может служить в качестве основы для интеграции данных, обеспечивая интеллектуальный анализ различных аспектов розничной отрасли и облегчая принятие решений (944). Вьяякумар рассматривает концепцию поведенческого цифрового двойника, который моделирует поведение потребителей, чтобы адаптировать взаимодействия и прогнозировать будущие покупки, стремясь существенно повысить удовлетворенность клиентов за счет персонализированных впечатлений (938). В другом применении Содзи и др. сосредоточиваются на послеуборочном сроке хранения импортируемых фруктов, используя физически обоснованные цифровые двойники для управления и мониторинга гигротермических условий, тем самым улучшая качество фруктов от упаковочного цеха до розничных магазинов (945). Сэнгупта и Драйер показывают, как цифровые двойники могут облегчать планирование продаж и операций в розничной торговле продуктами питания, помогая предсказывать и управлять вариативностью по всей цепочке создания ценности, чтобы минимизировать потери (946). Кроме того, Лю и др. представляют многомодальный подход, который использует AI-ориентированное распознавание продуктов в реальном времени и реконструкцию магазина в 3D для создания точного виртуального представления физических розничных пространств, повышая как операционную эффективность, так и взаимодействие с клиентами (930). Пус и др. вводят инновационное применение роботов, которые сканируют местоположения товаров в магазине и интегрируют это в цифровой двойник, предоставляя клиентам информацию о товарах в реальном времени (931). Стаччио и др. обсуждают социальное принятие и потенциальные преимущества Human Digital Twins в fashion-ритейле, подчеркивая, как 3D-модели клиентов могут улучшать сервис и удовлетворенность клиентов в магазинах формата brick-and-mortar (947).
Финансовые услуги и анализ. Интеграция технологии цифровых двойников в финансовом управлении и экономических симуляциях перестраивает возможности существующих инструментов, встраивая данные в реальном времени, LLMs и более похожие на человеческие процессы принятия решений. Аншари и его коллеги рассматривают применение технологии DT в robo-advisors, превращая их из статических инструментов в динамические платформы финансового консультирования. Эта интеграция позволяет добиваться непрерывного улучшения за счет взаимодействия и обновлений данных в реальном времени, обеспечивая пользователям более адаптированные и оперативные решения для финансового управления (935). Ли и соавт. представляют EconAgent — агентно-ориентированную модельную основу, которая использует LLMs для симуляции макроэкономических явлений, позволяя принимать более реалистичные решения на основе работы, потребления и прошлых экономических тенденций (936). В другом инновационном подходе Agent-based Simulated Financial Market использует LLMs, чтобы имитировать реальных людей-трейдеров и моделировать поведение фондового рынка. В состав фреймворка ASFM входит реалистичная система сопоставления ордеров, а также моделируются различные отраслевые сектора, создавая агентов с разнообразными профилями и стратегиями, которые могут понимать динамику рынка и реагировать на экономические новости (937). Вешнева разработала новый подход к построению цифровых двойников социально-экономических систем на основе математических моделей, использующих status function, что повышает качество предиктивной аналитики и принятия решений в сложных, неопределенных средах (948). Баркалов и соавт. представили инновационную распределенную архитектуру системы прогнозирования информации, интегрирующую цифровые двойники и recurrent neural networks для предиктивного обслуживания активов в социально-экономических системах, демонстрируя улучшенную точность при прогнозировании оставшегося полезного срока службы и потенциальных отказов активов (949).
7.11 Образование и обучение
За последние четыре года метод цифрового двойника в образовании приобрёл популярность благодаря обеспокоенности вопросами безопасности, связанными с традиционным очным обучением во время пандемии COVID-19 (950, 951). Как виртуальные модули, воспроизводящие реальные процессы строительных работ, цифровые двойники могут сочетать онлайн- и офлайн-обучение, выступая в качестве решения для обеспечения непрерывности и качества образования (952). Некоторые исследователи считают, что из-за быстрого ускорения удвоения знаний традиционные методы обучения становятся ограниченными (953, 954). Динамическая модель цифрового двойника облегчает интегрированную образовательную среду, объединяя физическое и цифровое пространства для предоставления всеобъемлющих образовательных ресурсов, таких как традиционные знания, опыт и общественная мудрость. Она также улучшает персонализированные учебные результаты, интегрируя различные аспекты академической и личной жизни студента (952, 955). Система цифрового двойника повышает результаты обучения, позволяя учащимся получать опыт эффективной передачи данных и взаимодействия, облегчая понимание сложных практических знаний за счёт интеграции виртуальной реальности, как показано в существующих результатах (956). Кроме того, используя передовые технологии, такие как Internet of Things, artificial intelligence, virtual reality и 5G, образовательные учреждения могут создавать более эффективные и персонализированные условия обучения (955, 957). В последнее время появилось больше статей, демонстрирующих потенциал генеративного ИИ, особенно LLMs и agents, как революционных инструментов для усиления симуляций и улучшения образовательных методик (958, 959, 960, 961).
Виртуальное обучение. Применение цифровых двойников в образовательной среде, от иммерсивных виртуальных сред до практических инструментов обучения, существенно повышает вовлеченность учащихся и понимание по различным дисциплинам (954, 950, 962). Например, Николаев и соавт. внедрили систему цифрового двойника, которая позволяет студентам магистратуры создавать виртуальные модели проходческих машин для тоннельных работ, обогащая учебный процесс и вызывая повышенный интерес к программе (954). Мадни и соавт. вовлекли студентов в разработку цифровых двойников путем оснащения физических транспортных средств датчиками, помогая студентам понимать динамику транспортного средства и техники управления, а также выходить за рамки традиционного лекционного обучения (962). Кроме того, Хань и соавт. разработали комплексный цифровой двойник кампуса с использованием наклонной фотосъемки с БПЛА и 3D-моделирования, интегрированный через Unity3D для содействия мониторингу и принятию решений в режиме реального времени (951). Раззак и соавт. первыми создали DeepClassRooms — фреймворк цифрового двойника, который использует convolutional neural networks для улучшенного отслеживания посещаемости и мониторинга доставки контента в школах государственного сектора, демонстрируя адаптивность цифровых двойников при решении образовательных задач в условиях ограниченных ресурсов (963). Чжан и соавт. представили SimClass — передовой фреймворк, который моделирует традиционную классную обстановку с использованием LLM. Этот фреймворк улучшает образовательный опыт, позволяя LLM брать на себя различные роли в классе, что способствует когнитивному и социальному развитию, а также развитию совместного поведения, обогащая динамику учебного класса в целом (961)⟧.
Интерактивное обучение. Технология цифровых двойников в образовании развивается благодаря инновационным применениям, чтобы формировать совместные и интерактивные обучающие среды (964, 961). Системы цифровых двойников используют аналитические методы обработки данных и ИИ, чтобы в режиме реального времени корректировать сложность содержания, темп и траектории обучения, персонализируя учебный опыт на основе индивидуальной успеваемости и потребностей обучающихся (960, 965). Sepasgozar применил эти технологии, чтобы дать обучающимся возможность безопасно исследовать сложные строительные виды деятельности через модуль VTBM — иммерсивную виртуальную среду (950). Инновационно, Lee и его коллеги ввели игровые элементы в рамках цифрового двойника, чтобы прояснить математические концепции и вовлечь обучающихся в деятельность по решению задач (966). В голографическом классе, который представляют Liu и Ba, цифровые двойники обеспечивают иммерсивное и интерактивное трехмерное обучающее пространство, объединяя физический и виртуальный миры для улучшения образовательного опыта и внедрения динамических методов обучения (957). Lan и Chen разработали фреймворк командного обучения, где человеческих педагогов объединяют с ИИ-агентами, предназначенными для поддержки персонализированного обучения и предоставления обратной связи в реальном времени. Этот подход повышает педагогическую эффективность, сохраняя при этом динамику преподавания людьми (964). В математическом образовании Yue и др. разработали MATHVC — виртуальную платформу, где LLM моделируют взаимодействия обучающихся в многоперсонажной среде. Эта платформа побуждает к совместному решению задач и предлагает масштабируемый способ практиковать математику без постоянного надзора со стороны преподавателя, тем самым повышая вовлеченность обучающихся и автономию обучения (960). Murtaza и его команда изучают применение ChatGPT в обучении вождению, сравнивая традиционные методы обучения с интерактивным обучением на базе ChatGPT. Их результаты показывают, что участники, обученные с помощью ChatGPT, демонстрируют существенно более высокие результаты обучения, что подтверждает эффективность LLM в практических применениях (965).
7.12 Квантовые вычисления для цифрового двойника
Мотивация: Почему цифровым двойникам нужна квантовая вычислительная техника. Поскольку технологии цифровых двойников (DT) развиваются в сторону моделирования все более амбициозных систем — многoфизических, высокоразмерных, работающих в реальном времени и с тесной связностью, — вычислительная нагрузка на симуляцию, вывод, оптимизацию и управление быстро возрастает. Многие ключевые рабочие нагрузки DT можно свести к задачам высокоразмерной линейной алгебры, стохастического моделирования и крупномасштабной комбинаторной оптимизации, чья классическая сложность обычно растет полиномиально или даже экспоненциально с соответствующими размерностями пространства состояний, параметров или решений. Даже при современной высокопроизводительной вычислительной инфраструктуре (HPC) и аппаратуре ускорителей эти ограничения масштабирования сужают как достижимые пространственное/временное разрешение, так и объем исследования сценариев в рамках операционных бюджетов времени (967).
Классические архитектуры цифровых двойников — обычно включающие прием данных с датчиков, моделирование-заместитель на основе AI/ML и численное моделирование — поэтому начинают упираться во внутренние узкие места в трех ключевых областях, даже если они подкреплены масштабной инфраструктурой HPC:
1. Масштабирование и связь: Системы вроде целых умных городов, биологических сетей, аэрокосмических систем или крупных производственных предприятий включают высокоразмерные пространства состояний, сильные нелинейности, многодоменную физику (механическую, тепловую, электрическую, биологическую) и петли обратной связи в реальном времени. На практике это означает многократное решение больших связанных задач с частными дифференциальными уравнениями/дифференциально-алгебраическими уравнениями, задач байесовского вывода высокой размерности, а также глобальных или смешанно-целочисленных задач оптимизации по многим переменным управления и проектирования. Сложность моделирования, симуляции и управления такими системами с высокой точностью для чисто классических методов оказывается пугающей, что приводит к серьезным компромиссам между разрешением, охватом и задержкой.
2. Операция в реальном времени/почти в реальном времени: цифровые двойники все чаще применяются не только для автономного анализа, но и для принятия оперативных решений, обнаружения/прогнозирования неисправностей, автономного управления и адаптации. Достижение низкой задержки, высокой достоверности моделирования и вывода на больших системах представляет собой сложную задачу для классических методов, особенно когда решения должны обновляться в масштабах времени, сопоставимых со скоростью измерений. В ближайшей перспективе любое квантовое ускорение более реалистично применять к вычислительно затратным, но допускающим задержки подпрограммам (например, периодической переоптимизации, генерации сценариев, улучшению политики), что косвенно поддерживает работу DT в реальном времени, а не непосредственно в контуре обратной связи с миллисекундным уровнем..
3. Сложная оптимизация и вывод в условиях неопределенности: типичные задачи DT включают комбинаторную оптимизацию (составление расписаний, маршрутизация, управление), вероятностный вывод с количественной оценкой неопределенности, обратные задачи (например, определение состояния системы или неисправностей по данным датчиков) и высокоточное моделирование физических явлений. Эти задачи естественным образом отображаются на классы квантовых алгоритмов, которые обещают асимптотические ускорения в запросной или выборочной сложности при подходящих допущениях: квантовые приближенные алгоритмы оптимизации (QAOA) и связанные с ними вариационные методы для комбинаторных задач, квантовая оценка амплитуд и квантово-ускоренный Монте-Карло для количественной оценки неопределенности, а также квантовые линейные решатели и решатели для PDE для крупномасштабного моделирования и обратных задач (968, 969, 970, 967). Однако строгие сквозные квантовые преимущества для полных рабочих процессов DT остаются открытым исследовательским вопросом, особенно на шумных промежуточных квантовых аппаратных средствах (NISQ).
В этой области квантовые вычисления (QC) не являются монолитной заменой классической инфраструктуры DT, а скорее перспективным источником ускорения алгоритмов для отдельных вычислительных ядер. Вместо того чтобы концентрироваться на физических явлениях, таких как суперпозиция и запутанность, на уровне DT полезнее рассматривать QC через призму квантовых алгоритмов для моделирования, оптимизации и обучения, многие из которых допускают доказуемые или предположительные преимущества в сложности с точки зрения теории вычислений по сравнению с лучшими известными классическими аналогами (967, 971). Мы используем термин Quantum Digital Twin (QDT) для обозначения гибридной квантово-классической архитектуры DT, в которой классические компоненты управляют интерфейсами датчиков, предварительной обработкой данных, предметно-ориентированной логикой и большинством задач управления, тогда как квантовые вычислительные устройства (QPUs) вызываются как ускорители для тщательно выбранных «хардкорных» подзадач (например, крупномасштабной оптимизации, высокоразмерного вывода или детализированного физического моделирования) (972, 973). Недавние обзорные работы и промышленные примеры начали описывать такие архитектуры QDT и ранние прототипы в областях, включая производство, эксплуатацию smart-city и цепочки поставок (974, 972, 975).
Помимо моделирования и оптимизации, QDTs могут включать модули квантового машинного обучения (QML) или квантового ИИ (QAI) как высокоемкостные аппроксиматоры функций для восприятия (извлечение признаков из многомерных данных сенсоров), прогнозирования (предсказание состояния и параметров) и принятия решений (обучение политике и планирование). Подходы QML на основе вариационных квантовых схем и квантовых карт признаков активно исследуются как способ обменять классическую выборочную или вычислительную сложность на глубину квантовой схемы и ресурсы кубитов (976, 977). Одновременно устройства эпохи NISQ накладывают строгие ограничения по числу кубитов, шуму и связности, поэтому для ближайших QDTs вероятно применение квантовых модулей в автономных или пакетных режимах, а также опора на гибридные схемы, такие как вариационные квантовые алгоритмы (VQAs), которые объединяют параметризованные квантовые схемы с классической оптимизацией (971).
С архитектурной точки зрения полезно различать несколько обобщенных типов квантовых модулей, которые могут быть повторно использованы в областях DT: (i) модули квантового моделирования для высокоразмерных линейных систем, PDE или квантовой химии; (ii) модули квантовой оптимизации для комбинаторной и непрерывной оптимизации; (iii) модули QML/QAI для обучения с учителем, без учителя и с подкреплением; и (iv) квантово-усиленную криптографию и примитивы безопасной коммуникации. Тогда каждая прикладная область ниже может рассматриваться как реализующая различные комбинации этих обобщенных модулей в соответствии со своими доминирующими вычислительными узкими местами.
Квантовые цифровые двойники в разных областях применения. Ниже мы придерживаемся структуры областей из Разделов 7.1–7.11 и обсуждаем, как квантовые вычисления могут усиливать цифровые двойники в каждой области. Для каждой области мы выделяем ключевой потенциальный эффект и сопоставляем рабочие нагрузки DT с кандидатными квантовыми модулями, ссылаясь на соответствующую литературу, где это доступно. В нескольких областях такие сопоставления в основном носят концептуальный характер, отражая раннюю стадию исследований и внедрения QDT.
1. Системы здравоохранения
Цифровые двойники в здравоохранении моделируют органы, физиологические системы, планирование лечения и долговременный мониторинг, специфичные для пациента. При дополнении вычислениями на квантовом компьютере можно представить как минимум три основных улучшения. Во-первых, в более долгосрочной перспективе алгоритмы квантовой химии и квантового молекулярного моделирования могли бы повысить точность моделей взаимодействия лекарственного средства с мишенью и тем самым предоставить более точные механистические априорные оценки или наборы параметров для цифровых двойников уровня пациента для персонализированной медицины (978). В ближайшей перспективе такие квантовые симуляции с большей вероятностью будут применяться в автономном режиме для молекулярного скрининга и калибровки модели, а не в реальном времени в клинических рабочих процессах. Во-вторых, модели QML/QAI могут быть использованы для анализа разнородных, высокоразмерных данных пациентов — таких как долговременные электронные медицинские записи, изображения и multi-omics — чтобы прогнозировать траектории заболеваний и ответы на лечение в условиях неопределённости, например с помощью методов quantum kernel или вариационных квантовых классификаторов (976, 977). В-третьих, составление расписаний лечения, планирование радиотерапии и распределение ресурсов больницы можно формулировать как задачи крупномасштабной комбинаторной оптимизации, потенциально решаемые с помощью квантовых эвристик, подобных QAOA, или подходов на основе отжига (968). Недавние исследования по цифровым двойникам в здравоохранении предполагают, что включение таких квантово-ориентированных модулей может расширить размерность и связи, которые можно обрабатывать в моделях, специфичных для пациента, хотя практические внедрения QDT в клинических условиях всё ещё находятся на самом раннем этапе (979)⟧.
2. Биологическая система
Для более широких биологических систем (метаболических сетей, клеточных сообществ, взаимодействий экосистема–организм) QDT могут нацеливаться на вычислительное ядро стохастических моделей реакции–диффузии и динамики сети. Например, анализ генно-регуляторных или сигнальных сетей часто сводится к динамике на больших разреженных графах и к выборкам из высокоразмерных стационарных распределений, что может выиграть от алгоритмов на основе quantum walk или схем квантового ускоренного семплирования. С другой стороны, данные одно-клеточной омики естественным образом приводят к задачам анализа крайне высоких размерностей и разреженных данных в кластеризации и выводе траекторий, где представление, обучаемое с использованием QML, в принципе может обеспечивать более выразительные встраивания. Ранние работы по гибридным квантово-классическим цифровым двойникам с явной количественной оценкой неопределенности указывают, что модули, усиленные квантовыми методами, могут быть полезны для распространения неопределенности через такие сложные моделируемые сети (973), хотя конкретные крупномасштабные развертывания биологических QDT пока недоступны.
3. Авиационно-космическая отрасль
Аэрокосмические системы (самолёты, спутники, ракеты-носители) включают связанные структурные, тепловые, гидродинамические и управляющие подсистемы, жёсткие требования по безопасности и поддержку принятия решений в реальном времени. В этой постановке QDT в принципе могут усиливать несколько классов задач. Оптимизация траектории, проектирование созвездий и планирование миссий порождают большие дискретные или смешанно-целочисленные задачи оптимизации, естественные кандидаты для модулей квантовой оптимизации на базе QAOA-подобных или основанных на отжиге подходов (968). Высокоточные аэротермодинамические и структурные симуляции требуют решения очень больших разрежённых линейных систем или PDE, для которых квантовые линейные решатели и квантовые алгоритмы для PDE обещают асимптотические ускорения в определённых режимах (969, 980). Однако перенос этих теоретических преимуществ на сетки промышленного уровня, сложные граничные условия и ограничения сертификации остаётся долгосрочной задачей. Наконец, предиктивное обслуживание и диагностика неисправностей в авионике и мониторинг структурного состояния могли бы использовать модели QML, обученные офлайн на телеметрических данных и потоках датчиков, с развертыванием дистиллированных классических суррогатов в экземплярах DT, работающих в безопасности-критичном, реальном времени. Развивающиеся ориентированные на аэрокосмос концепции QDT подчёркивают оптимизацию в реальном времени и автономное принятие решений в космических приложениях, но пока в основном остаются на стадии дорожной карты или прототипа (981).
4. Умный город DT умного города объединяют транспорт, энергетику, здания, среду и инфраструктуру в городском масштабе. Возникающие вычислительные нагрузки сочетают оптимизацию потоков сети (для трафика и логистики), распределение задач и управление ответной реакцией на спрос (для энергосистем) и координацию многоагентных систем (для мобильности и услуг). Алгоритмы квантовой оптимизации могут быть использованы для решения крупных комбинаторных подзадач, таких как планы по времени работы светофоров, планирование отклика на спрос или распределение ресурсов распределённой энергетики в рамках гибридных схем планирования (975). Модели QML для предсказания в пространственно-временном контексте могут помочь в прогнозировании трафика, потребности в энергии и состояния окружающей среды при неопределённости, повышая устойчивость предсказаний DT на уровне города. Кроме того, квантовоустойчивая криптография и, в выбранных сценариях, квантовое распределение ключей могут быть интегрированы в архитектуры QDT умного города, чтобы обеспечить защищённые каналы связи «двойник—двойник» и межорганизационного взаимодействия, включающие данные критически важной инфраструктуры, дополняя традиционные механизмы кибербезопасности.
5. Мобильность и транспорт
В транспортировке (парки транспортных средств, потоки в сети, автономная мобильность) цифровые двойники поддерживают маршрутизацию, прогнозирование в реальном времени и принятие решений, критичных к безопасности. QDTs могут вносить вклад в квантово-ориентированную комбинаторную оптимизацию для задач маршрутизации транспортных средств, планирования смен и зарядки, а также для задач перераспределения порожних транспортных средств, многие из которых могут быть представлены как крупные экземпляры QUBO, подходящие для QAOA или эвристик отжига (968, 975). Для автономных и подключенных транспортных средств могут быть исследованы квантовые методы обучения с подкреплением и планирования для сложного принятия решений в многоагентных системах в условиях неопределенности, хотя в первую очередь — в контуре офлайн-обучения и оценивания, а не в управлении, критичном к задержкам. Масштабное моделирование сценариев и анализ редких событий, потенциально ускоряемые методами quantum Monte Carlo, могут дополнительно повысить предсказательную способность mobility DTs.
6. Умное производство
Производство относится к наиболее зрелым доменам DT. Интеграция квантовых вычислений открывает ряд конкретных возможностей. Планирование производства, задачи диспетчеризации job-shop и flow-shop, а также динамическая перенастройка производственных ячеек представляют собой классические задачи оптимизации NP-трудного класса, которые можно кодировать как модели QUBO или Ising и решать с помощью квантовых оптимизационных модулей в стиле QAOA или основанных на отжиге (968, 972). Со стороны аналитики модели QML можно обучать на высокомерных данных технологических процессов, потоках вибрации и изображений для задач прогнозного обслуживания и контроля качества. Например, промышленные сотрудничества между Bosch и Multiverse Computing уже начали изучать квантовые и квантово-инспирированные алгоритмы как ускорители в рабочих процессах имитационного моделирования DT для производства, включая прототипы QDT для процессов на заводе (982). Эти инициативы по-прежнему находятся на стадии проверки концепции, но они демонстрируют, как квантовые модули могут быть встроены в существующие промышленные конвейеры DT.
7. Робототехника
Для робототехники (сотрудничающие роботы, автономные дроны/транспортные средства) цифровые двойники должны моделировать кинематику, динамику, сенсорику, взаимодействия со средой и контуры управления в условиях жёстких требований к реальному времени. Поэтому квантовое усиление более реалистично в вычислительно тяжёлых, но допускающих задержки компонентах, таких как планирование движения, распределение задач и оптимизация политики, а не в низкоуровневом сервоприводном управлении. Например, распределение задач для нескольких роботов и планирование путей можно формулировать как задачи комбинаторной оптимизации для решателей на базе QAOA или подходов, основанных на отжиге, при этом методы QRL или квантово-усиленного поиска политики могут быть исследованы для обучения политик управления в сложных, частично наблюдаемых средах. Во всех случаях квантовые модули, вероятнее всего, будут работать в автономном режиме или в надзорных циклах, тогда как политики или планировщики в конечном итоге выполняются классическими контроллерами в физических роботах.
8. Природные системы и среда
Экологические системы (климат, атмосфера, водные/земные системы, дисперсия загрязнений, динамика экосистем) по своей природе являются высокоразмерными, стохастическими и многоуровневыми. В этой предметной области DT опираются в значительной степени на численное решение PDE, стохастических дифференциальных уравнений и больших разреженных линейных систем, а также на Монте-Карло-сэмплирование для оценки неопределённости и анализа экстремальных событий. Квантовые алгоритмы для линейных систем и PDE, а также квантовый Монте-Карло с помощью amplitude estimation, дают асимптотические преимущества для некоторых из этих задач (969, 980, 967). На практике в ближайших приложениях, скорее всего, будут использоваться модели с пониженным порядком или суррогатные модели, самые дорогие компоненты которых передаются квантовым ускорителям. Недавний квантово-DT проект по оптимизации завода по производству зелёного водорода иллюстрирует процессно-ориентированный экологический QDT, в котором исследуется квантовая оптимизация для повышения операционной эффективности в условиях стохастических возобновляемых входных данных и спроса (983).
9. Сельское хозяйство
Модель цифровых двойников в сельском хозяйстве связывает почву–культуру–климат, потоки воды и питательных веществ, рост культур и планирование операций на ферме, обычно на больших пространственных областях и на длительных временных горизонтах. Получающиеся задачи принятия решений (например, планирование полива и внесения удобрений, развертывание техники, планирование севооборота) имеют высокую размерность, являются стохастическими и подвержены влиянию нескольких, иногда противоречивых целей (урожайность, стоимость, воздействие на окружающую среду). Для исследования больших комбинаторных пространств решений в многокритериальном планировании с ограничениями может использоваться квантовая оптимизация, а модели QML могут помочь объединять данные дистанционного зондирования со спутников, данные полевых IoT и метеорологические данные для оценивания скрытых состояний «почва–культура» и прогнозирования урожайности в условиях неопределенности. Хотя конкретные исследования QDT в сельском хозяйстве в настоящее время встречаются редко, недавние работы по интеграции QML–DT и по квантово-усиленной обработке неопределенности в задачах цепочек поставок указывают, что похожие гибридные квантово-классические архитектуры могут быть полезны для планирования и логистики в сельском хозяйстве (984, 985)⟧.
10. Торговля
В коммерции цифровые двойники моделируют цепочки поставок, жизненные циклы активов, поведение клиентов и риски. QDT здесь естественным образом опираются на модули квантовой оптимизации и QML. Проектирование сетей, выбор размещения объектов, позиционирование запасов и маршрутизация могут быть сформулированы как задачи крупномасштабной комбинаторной оптимизации, подходящие для квантовых эвристик типа QAOA или основанных на отжиге, возможно, встроенных в многоэтапные стохастические рамки оптимизации. Для управления риском и неопределённостью в последнее время были предложены гибридные квантово-классические цифровые двойники цепочек поставок, в которых квантовые преобразования признаков и вариационные классификаторы применяются для улучшения прогнозирования спроса, обнаружения аномалий и распространения неопределённости, при этом DT служит стендом для оценки политики (984, 985). Эти исследования сообщают о потенциальных выигрышах в точности прогнозов и вычислительной эффективности на небольших тестовых стендах, но подчёркивают, что масштабируемость и аппаратный шум по-прежнему остаются существенными проблемами. Квантово-устойчивая криптография и методы безопасных вычислений с участием нескольких сторон могут дополнительно поддерживать финансовые и цепочечно-поставочные системы на основе QDT, хотя они ортогональны ключевым ролям моделирования и оптимизации квантовых вычислений. Квантово-классические гибридные DT для оценки неопределённости в самих шумных квантовых устройствах представляют ещё одно направление работы, подчёркивающее применение концепций QDT для анализа производительности квантового оборудования (973).
11. Образование и обучение
Образовательные и тренировочные цифровые двойники (виртуальные лаборатории, иммерсивное обучение, симуляторы сложных систем) могут извлекать выгоду из QDTs двумя взаимодополняющими способами. Во-первых, DT, которые моделируют сложные физические или инженерные системы, могут включать модули квант-ускоренной симуляции — например, в квантовой физике, химии или материаловедении — чтобы предоставлять обучающимся интерактивный доступ к явлениям, которые в противном случае оказываются недоступными для вычислительных или экспериментальных исследований (971, 978). Во-вторых, DT самого процесса обучения могут использовать модели QML/QAI для построения персонализированных траекторий обучения и адаптивных тренировочных сценариев на основе богатых данных о взаимодействии обучающегося, при этом DT предоставляет песочницу для проверки педагогических политик до их внедрения. В настоящее время конкретные развертывания QDT в образовании и подготовке остаются в основном концептуальными, однако сочетание DT с QML/QAI согласуется с более широкими тенденциями в data-driven, simulation-based образовании.
8 Открытые задачи и дальнейшие направления
Хотя цифровые двойники, усиленные ИИ, продемонстрировали преобразующий потенциал в различных областях, ряд фундаментальных проблем остается нерешенным. В этом разделе определяются ключевые открытые задачи и намечаются перспективные направления исследований, требующие скоординированных усилий со стороны научного сообщества.
Мост между физикой и ИИ. Несмотря на прогресс в нейронных сетях, учитывающих физику (PINNs), и гибридном моделировании, сохраняется фундаментальное противоречие между данными-ориентированным ИИ и физическими моделированиями (145). Интеграция в нескольких масштабах по-прежнему представляет сложную задачу — например, цифровые двойники сердечно-сосудистой системы должны бесшовно моделировать от молекулярной биохимии до гемодинамики уровня органов, при этом сохраняя вычислительную эффективность (119). Оценка неопределенности в гибридных моделях не имеет обоснованных методов для объединения неопределенностей как из физически-ориентированных, так и из данных-ориентированных компонентов, что критически важно для ответственных применений, таких как аэрокосмическая отрасль и здравоохранение. Обеспечение того, чтобы модели ИИ сохраняли физические ограничения, такие как законы сохранения и причинность, во время предсказаний на больших горизонтах, требует архитектур со встроенными физическими априорами, включая Hamiltonian neural networks и symplectic integrators.
Масштабируемость и производительность в реальном времени. По мере расширения систем цифровых двойников от отдельных активов к взаимосвязанным сетям, охватывающим заводы, цепочки поставок или города, вычислительные задачи растут экспоненциально (986). Для оркестрации распределенных двойников при обеспечении согласованности данных и минимизации накладных расходов на обмен данными требуются иерархические и федеративные архитектуры. Нейронные модель-заменители обеспечивают ускорение моделирования, но должны находить баланс между вычислительной эффективностью и физической точностью. Адаптация в реальном времени к изменениям физических систем, включая деградацию и отказ, по-прежнему остается сложной. Модели, развертываемые на периферийных устройствах, требуют эффективных методов сжатия, которые сохраняют физическую согласованность при соблюдении ограничений по задержке (507).
Достоверность и этика. Цифровые двойники все чаще используются для принятия решений, критически важных для безопасности, что требует строгих гарантий прозрачности, устойчивости и справедливости (987). Объяснимость должна выходить за рамки приписывания признаков и распространяться на причинные и физически обоснованные интерпретации. Контрфактическое рассуждение и количественная оценка неопределенности могут поддерживать анализ сценариев «что-если», повышая надежность диагностики. Устойчивость к противодействующим возмущениям и сохранение работоспособности при каскадных отказах обратной связи остаются открытой проблемой. Методы формальной верификации, адаптированные из теории управления, могут помочь подтверждать безопасность системы. Этические рамки управления, которые определяют подотчетность, проверяемость и защиту конфиденциальности, необходимы для обеспечения доверия и общественного принятия (988).
Сотрудничество человека и ИИ. Надзор со стороны человека остается незаменимым в экосистемах цифровых двойников, особенно в сложных, неопределенных или критически значимых контекстах. Эффективное сотрудничество требует интуитивных интерфейсов, где запросы на естественном языке переводятся в действия моделирования или оптимизации. Погружающая визуализация (VR/AR) и мультимодальная коммуникация могут сделать интерпретируемыми для операторов предсказания высокой размерности. Обучение с подкреплением с участием человека и рамки совместной автономности могут динамически интегрировать экспертную обратную связь, позволяя системам, которые учатся предпочтениям пользователя и калибруют уровни доверия посредством прозрачной передачи неопределенности.
Стандартизация и перенос между предметными областями. Отсутствие универсальных моделей данных, онтологий и протоколов обмена ограничивает взаимодействие между платформами цифровых двойников (51). Общеотрасловая стандартизация — чему способствуют инициативы вроде Digital Twin Consortium — необходима для развития модульных, совместимых архитектур. Перенос обучения предоставляет возможность использовать знания из зрелых промышленных областей, чтобы ускорить развертывание в развивающихся направлениях, таких как synthetic biology. Наборы эталонных данных, охватывающие различные режимы работы и отказы, вместе с унифицированными метриками оценки, сбалансированными по точности, устойчивости и интерпретируемости, имеют ключевое значение для воспроизводимых исследований.
Emerging Frontiers. Новые рубежи для цифровых двойников простираются на глобальные и масштабы уровня человека. Климатические, эпидемические и социально-экономические цифровые двойники требуют интеграции физических моделей с измерениями человеческого поведения и политики (989). Полноцелостные двойники человека и моделирование на квантовом уровне представляют долгосрочные цели, требующие прорывов в интеграции данных на разных масштабах, биологическом моделировании и вычислительной эффективности. Расширение концепций цифровых двойников на социальные системы поднимает глубокие вопросы о человеческой агентности, рефлексивности и этике, подчеркивая необходимость междисциплинарного сотрудничества между исследователями в области ИИ, социальными учеными и специалистами по этике.
Сближение технологий искусственного интеллекта и цифровых двойников меняет то, как мы воспринимаем, прогнозируем и управляем сложными физическими системами. Реализация этого потенциала потребует связать физику и ИИ, масштабировать архитектуры для автономности в реальном времени, обеспечить этическое регулирование и развивать сотрудничество, ориентированное на человека. Мы представляем будущее, в котором цифровые двойники, управляемые ИИ, будут служить когнитивными инфраструктурами — осуществлять мониторинг, рассуждение и адаптацию в масштабах от молекулярного до планетарного, — обеспечивая начало новой эры интеллектуального, устойчивого и заслуживающего доверия управления системами.
9 Благодарности
Настоящая работа частично поддержана грантами CORE и RIG Университета Лихай. Кроме того, мы с благодарностью отмечаем помощь Руокси Чен на ранних этапах подготовки рисунков и ее содержательные обсуждения во время ее пребывания в качестве приглашенной студентки в Университете Лихай.
Ссылки
- (1) T. Кройцер, П. Папапетру, и Дж. Здравкович, “Artificial intelligence in digital twins—a systematic literature review,” Data & Knowledge Engineering, вып. 151, с. 102304, 2024.
- (2) T. Erol, A. F. Mendi, and D. Doğan, “Революция цифровых двойников в здравоохранении,” в 2020 4-м международном симпозиуме по междисциплинарным исследованиям и инновационным технологиям (ISMSIT), стр. 1–7, IEEE, 2020.
- (3) S. Healthineers, “From digital twin to improved patient experience,” Nov 2018.
- ⟦(4) А. Хенгельброк, А. Шмидт и Й. Штрубе, «Основы цифрового двойника для in vitro транскрипции мРНК с переменным масштабом на пути к автономной работе», ACS omega, 2024.
- ⟦F. Cheng, W. Xie, and H. Zheng, «Digital twin calibration for biological system-of-systems: Cell culture manufacturing process», arXiv preprint arXiv:2405.03913, 2024.
- ⟦Z. Deng and J. C. P. Cheng, “Creating and animating digital twins for cities using 3d gis data,” Automation in Construction, vol. 132, p. 103950, 2021.
- (7) J. Liu, Y. Zhang, and Z. Wang, “Цифровой двойник для мониторинга городской инфраструктуры в реальном времени,” Automation in Construction, vol. 108, p. 103201, 2020.
- ⟦J. Lee, H. Davari, J. Singh, and V. Pandhare, “A digital twin-driven approach for predictive maintenance in industry 4.0,” International Journal of Production Research, vol. 57, no. 12, pp. 3920–3932, 2019.
- (9) В. Ци, Ф. Тao, Y. Цзо и Д. Чжао, «Цифровые двойники для предиктивного обслуживания в промышленности 4.0: всесторонний обзор», IEEE Transactions on Industrial Informatics, т. 66, вып. 8, стр. 5536–5547, 2020.
- ⟦D. Jones, C. Snider, A. Nassehi, J. Yon, and B. Hicks, “Characterising the digital twin: A systematic literature review,” CIRP journal of manufacturing science and technology, vol. 29, pp. 36–52, 2020.
- ⟦S. Mihai, M. Yaqoob, D. V. Hung, W. Davis, P. Towakel, M. Raza, M. Karamanoglu, B. Barn, D. Shetve, R. V. Prasad, H. Venkataraman, R. Trestian, and H. X. Nguyen, «Цифровые двойники: обзор по enabling technologies, проблемам, тенденциям и будущим перспективам», IEEE Communications Surveys & Tutorials, т. 24, № 4, стр. 2255–2291, 2022.
- (12) D. Menon, B. Anand, and C. L. Chowdhary, “Digital twin: Exploring the intersection of virtual and physical worlds,” IEEE Access, vol. 11, pp. 75152–75172, 2023.
- (13) М. Сеговия и Дж. Гарсия-Альфаро, «Проектирование, моделирование и реализация цифровых двойников», Sensors, т. 22, вып. 14, с. 5396, 2022.
- ⟦NVIDIA, «Ai, цифровые двойники для раскрытия следующей волны инноваций в климатических исследованиях».⟧.
- ⟦M. Liu, S. Fang, H. Dong, and C. Xu, “Review of digital twin about concepts, technologies, and industrial applications,” Journal of manufacturing systems, vol. 58, pp. 346–361, 2021.
- ⟦Z. Huang, Y. Shen, J. Li, M. Fey, and C. Brecher, “A survey on ai-driven digital twins in industry 4.0: Smart manufacturing and advanced robotics,” Sensors, vol. 21, no. 19, p. 6340, 2021.
- ⟦(17) J. Smith and J. Doe, “Predictive maintenance in industrial digital twins using random forests,” Journal of Industrial Intelligence, vol. 45, no. 2, pp. 123–139, 2020.
- ⟦(18) A. Jardine, D. Lin, and D. Banjevic, “Обзор систем диагностирования и прогнозирования неисправностей машин с внедрением обслуживания по состоянию,” Mechanical Systems and Signal Processing, vol. 20, no. 7, pp. 1483–1510, 2006.
- ⟦Y. LeCun, L. Bottou, Y. Bengio, and P. Haffner, «Обучение на основе градиента, применённое для распознавания документов», Труды IEEE, т. 86, № 11, стр. 2278–2324, 1998.
- ⟦(20) S. Hochreiter and J. Schmidhuber, “Long short-term memory,” Neural computation, vol. 9, no. 8, pp. 1735–1780, 1997.
- (21) T. Н. Кипф и М. Уэллинг, “Полуконтролируемая классификация с помощью сверточных нейронных сетей для графов,” в International Conference on Learning Representations (ICLR), 2017.
- ⟦(22) J. Gilmer, S. S. Schoenholz, P. F. Riley, O. Vinyals и G. E. Dahl, «Передача нейронных сообщений для квантовой химии», в International conference on machine learning, стр. 1263–1272, PMLR, 2017.
- ⟦Y. Cao, S. Li, Y. Liu, Z. Yan, Y. Dai, P. S. Yu, and L. Sun, “A comprehensive survey of ai-generated content (aigc): A history of generative ai from gan to chatgpt,” 2023.
- ⟦(24) Z. Liu, Y. Huang, X. Yu, L. Zhang, Z. Wu, C. Cao, H. Dai, L. Zhao, Y. Li, P. Shu, F. Zeng, L. Sun, W. Liu, D. Shen, Q. Li, T. Liu, D. Zhu, and X. Li, “Deid-gpt: Zero-shot medical text de-identification by gpt-4,” 2023.
- ⟦(25) Y. Huang, J. Shi, Y. Li, C. Fan, S. Wu, Q. Zhang, Y. Liu, P. Zhou, Y. Wan, N. Z. Gong, and L. Sun, “Metatool benchmark for large language models: Deciding whether to use tools and which to use,” 2024.
- (26) X. Liu, H. Yu, H. Zhang, Y. Xu, X. Lei, H. Lai, Y. Gu, H. Ding, K. Men, K. Yang, S. Zhang, X. Deng, A. Zeng, Z. Du, C. Zhang, S. Shen, T. Zhang, Y. Su, H. Sun, M. Huang, Y. Dong, и J. Tang, “Agentbench: Evaluating llms as agents,” 2023.
- (27) Y. Liu, K. Zhang, Y. Li, Z. Yan, C. Gao, R. Chen, Z. Yuan, Y. Huang, H. Sun, J. Gao, et al., «Sora: Обзор фона, технологий, ограничений и возможностей крупных моделей зрения», арXiv-препринт arXiv:2402.17177, 2024.
- (28) Y. Xia, D. Dittler, N. Jazdi, H. Chen, and M. Weyrich, “Llm experiments with simulation: Large language model multi-agent system for process simulation parametrization in digital twins,” 2024.
- (29) Н. Агарвал, А. Али, М. Бала, Й. Баладжи, Э. Баркер, Т. Кай, П. Чаттопадхьяй, Й. Чен, Й. Цуй, Й. Дин и др., «Cosmos world foundation model platform for physical ai», предварительная публикация arXiv arXiv:2501.03575, 2025.
- (30) F. Эммерт-Штриб, “What is the role of ai for digital twins?,” AI, vol. 4, no. 3, pp. 721–728, 2023.
- (31) М. Гривз, «Управление жизненным циклом продукта: продвижение следующего поколения бережливого мышления», International Journal Product Development, т. 2, вып. 1/2, с. 71–84, 2006.
- ⟦(32) C. M. Gonzalez, «Dr. michael grieves discusses the future of the digital twin», ASME, 2021.
- (33) W. contributors, “Digital twin,” 2024.
- (34) B. D. Allen, “Digital twins and living models at nasa.” NASA Technical Reports Server (NTRS), 2021.
- (35) Л. Бонар, «Цифровые двойники демонстрируют свою мощь», Aerospace Tech Review, 2022.
- ⟦(36) А. Е. Team, “The role of digital twin in aerospace to enhance safety and efficiency,” AppInventiv Blog, 2022.
- ⟦(37) I. Land et al., “How digital twins are transforming aerospace & defense,” Synopsys Blog, 2022.
- (38) StartUs Insights, “Explore the top 10 digital twin use cases in 2023 & 2024,” StartUs Insights, 2024.
- (39) McKinsey & Company, “Digital twins and generative ai: A powerful pairing,” McKinsey & Company, 2024.
- (40) Matterport, “12 best digital twin examples across industries [2024],” Matterport, 2024.
- (41) HCLTech, “Digital twin trends in 2024,” HCLTech, 2024.
- ⟦(42) J. Ванг, Дж. Морейра, Ю. Цао и Р. Б. Гопалуни, «Одновременная идентификация цифрового двойника и разложение сигнал—шум посредством модифицированного обобщенного разреженного распознавания нелинейной динамики», Computers & Chemical Engineering, т. 177, с. 108294, 2023.
- (43) S. Yang, H. Kim, Y. Hong, K. Yee, R. Maulik и N. Kang, «Data-driven physics-informed neural networks: A digital twin perspective», Computer Methods in Applied Mechanics and Engineering, т. 428, с. 117075, 2024.
- (44) W. Booyse, D. N. Wilke и S. Heyns, «Deep digital twins for detection, diagnostics and prognostics», Mechanical Systems and Signal Processing, т. 140, с. 106612, 2020.
- (45) М. Бордукова, Н. Макаров, Р. Родригес-Эстебан, Ф. Шмих и М. П. Менден, «Генеративный искусственный интеллект расширяет возможности цифровых двойников в разработке лекарств и клинических испытаниях», Expert Opinion on Drug Discovery, т. 19, № 1, стр. 33–42, 2024.
- ⟦Z. Mariam, S. K. Niazi, and M. Magoola, “Unlocking the future of drug development: Generative ai, digital twins, and beyond,” BioMedInformatics, vol. 4, no. 2, pp. 1441–1456, 2024.
- ⟦H. Yang, M. Siew, and C. Joe-Wong, “An llm-based digital twin for optimizing human-in-the loop systems,” arXiv preprint arXiv:2403.16809, 2024.
- ⟦(48) Y. Xia, D. Dittler, N. Jazdi, H. Chen, and M. Weyrich, “Llm эксперименты с моделированием: многoагентная система большого языкового моделирования для параметризации моделирования процессов в цифровых двойниках,” arXiv preprint arXiv:2405.18092, 2024.
- (49) J. Šturm, P. Zajec, M. Škrjanc, D. Mladenić, and M. Grobelnik, “Enhancing cognitive digital twin interaction using an llm agent,” in 2024 47th MIPRO ICT and Electronics Convention (MIPRO), pp. 103–107, IEEE, 2024.
- (50) С. Бошерт и Р. Розен, «Цифровой двойник — аспект моделирования», Mechatronic futures: Challenges and solutions for mechatronic systems and their designers, стр. 59–74, 2016.
- (51) F. Tao, B. Xiao, Q. Qi, J. Cheng, and P. Ji, “Digital twin modeling,” Journal of Manufacturing Systems, vol. 64, pp. 372–389, 2022.
- (52) A. Kantaros, D. Piromalis, G. Tsaramirsis, P. Papageorgas и H. Tamimi, «3d printing и внедрение цифровых двойников: текущие тенденции и ограничения», Applied System Innovation, том 5, вып. 1, с. 7, 2021.
- (53) Т. Э. Читем III и М. А. Янг, «Молекулярно-динамическое моделирование нуклеиновых кислот: достижения, ограничения и перспективы», Biopolymers: Original Research on Biomolecules, т. 56, вып. 4, стр. 232–256, 2000.
- (54) K. Agalianos, S. Ponis, E. Aretoulaki, G. Plakas, и O. Efthymiou, «Имитационное моделирование дискретных событий и цифровые двойники: обзор и задачи для логистики», Procedia Manufacturing, том 51, стр. 1636–1641, 2020.
- ⟦R. Molinaro, J.-S. Singh, S. Catsoulis, C. Narayanan, and D. Lakehal, “Embedding data analytics and cfd into the digital twin concept,” Computers & Fluids, vol. 214, p. 104759, 2021.
- (56) J. Thomas, K. Sinha, G. Shivkumar, L. Cao, M. Funck, S. Shang, и N. K. Nere, “A cfd digital twin to understand miscible fluid blending,” Aaps Pharmscitech, вып. 22, стр. 1–14, 2021.
- ⟦E. J. Tuegel, “The airframe digital twin: Some challenges to realization,” Procedia Engineering, vol. 80, pp. 116–132, 2014.
- (58) D. Gockel, T. Rach, и J. Schoof, «Challenges of the digital twin in aircraft lifecycle management», CEAS Aeronautical Journal, том 3, вып. 4, стр. 451–460, 2012.
- ⟦(59) Х.-К. Ванг, Р. Хейнс, Х.-Ц. Хуанг, Л. Донг и С. Н. Атлури, «Использование высокопроизводительной механики усталости и расширенных калмановских/частичных фильтров для диагностики и прогнозирования состояния конструкций авиационных аппаратов», CMES: Computer Modeling in Engineering & Sciences, т. 105, № 1, с. 1–24, 2015.
- ⟦(60) G. Zhang и D. del Castillo-Negrete, «Метод обратного Монте-Карло для моделирований неустойчивых пробегов электронов во времени», Physics of Plasmas, т. 24, № 9, 2017.
- ⟦J. Slotnick, A. Khodadoust, J. Alonso, D. Darmofal, W. Gropp, E. Lurie, and D. Mavriplis, “Cfd vision 2030 study: a path to revolutionary computational aerosciences,” tech. rep., NASA, 2014.
- ⟦Z. Li, F. Xiong, P. Liu, et al., “Digital twin-driven smart manufacturing for aerospace: Review and outlook,” Chinese Journal of Aeronautics, vol. 34, no. 3, pp. 91–105, 2021.
- (63) P. Voosen, “Europe builds ‘digital twin’of earth to hone climate forecasts,” 2020.
- (64) Т. Р. Ванасингх, Л. Вроблевски, Б. К. Петерсен, Р. Г. Госин, Л. А. Джеймс, О. де Силва, Г. К. Манн и П. Дж. Варриан, «Цифровой двойник для нефтегазовой отрасли: обзор, исследовательские тенденции, возможности и вызовы», IEEE access, т. 8, с. 104175–104197, 2020.
- (65) R. Al-Sehrawy и B. Kumar, «Цифровые двойники в архитектуре, инженерии, строительстве и эксплуатации. краткий обзор и анализ», в Proceedings of the 18th International Conference on Computing in Civil and Building Engineering: ICCCBE 2020, стр. 924–939, Springer, 2021.
- ⟦(66) Г. Кнапп, Т. Мукерджи, Дж. Зубак, Х. Вэй, Т. Палмер, А. Де и Т. Деброй, «Строительные блоки для цифрового двойника аддитивного производства», Acta Materialia, том 135, стр. 390–399, 2017.
- (67) W. Yu, P. Patros, B. Young, E. Klinac, and T. G. Walmsley, “Energy digital twin technology for industrial energy management: Classification, challenges and future,” Renewable and Sustainable Energy Reviews, vol. 161, p. 112407, 2022.
- (68) Т. Деброй, У. Чжан, Дж. Тернер и С. С. Бабу, «Создание цифровых двойников для машин 3d-печати», Scripta Materialia, т. 135, с. 119–124, 2017.
- ⟦D. Wagg, K. Worden, R. Barthorpe, and P. Gardner, “Digital twins: state-of-the-art and future directions for modeling and simulation in engineering dynamics applications,” ASCE-ASME Journal of Risk and Uncertainty in Engineering Systems, Part B: Mechanical Engineering, vol. 6, no. 3, p. 030901, 2020.
- (70) Н. Ф. Бриттон, Уравнения реакции — диффузии и их применения в биологии. 1986.
- (71) M. Добржиньский, Дж. В. Родригес, Дж. А. Каандорп и Дж. Г. Блом, «Вычислительные методы для биохимических реакций, на которые влияют диффузионные процессы», Bioinformatics, том 23, номер 15, стр. 1969–1977, 2007.
- ⟦(72) Р. А. Гейтенби и Э. Т. Гаулински, “Модель реакции-диффузии инвазии рака”, Cancer research, т. 56, вып. 24, стр. 5745–5753, 1996.
- (73) T. Герах, С. Шулер, Дж. Фрёлих, Л. Линднер, Е. Ковачева, Р. Мосс, Э. М. Вюльферс, Г. Земанн, К. Винерс и А. Лёве, «Электромеханические цифровые двойники всего сердца: полностью связанный подход многофизического моделирования», Mathematics, т. 9, № 11, с. 1247, 2021.
- ⟦(74) C. Wu, G. Lorenzo, D. A. Hormuth, E. A. Lima, K. P. Slavkova, J. C. DiCarlo, J. Virostko, C. M. Phillips, D. Patt, C. Chung, et al., “Integrating mechanism-based modeling with biomedical imaging to build practical digital twins for clinical oncology,” Biophysics reviews, т. 3, № 2, 2022.
- (75) J. Möller и R. Pörtner, «Цифровые двойники для методов культивирования тканей — концепции, ожидания и современное состояние», Processes, т. 9, вып. 3, с. 447, 2021.
- ⟦(76) S. Alrashed, N. Min-Allah, I. Ali, and R. Mehmood, “Covid-19 outbreak and the role of digital twin,” Multimedia Tools and Applications, vol. 81, no. 19, pp. 26857–26871, 2022.
- ⟦(77) I. Карафиллиc, Д. Теодосис и М. Пападжоргиу, «Анализ и управление моделью транспортного потока для нелокального уравнения в частных производных», International Journal of Control, т. 95, № 3, стр. 660–678, 2022.
- (78) Л. Ху, «Применение асимптотического анализа высокомерного уравнения hjb для оптимизации портфеля», Журнал математики, т. 2023, № 1, с. 3399493, 2023.
- ⟦G. Barles and H. M. Soner, “Option pricing with transaction costs and a nonlinear black-scholes equation,” Finance and Stochastics, vol. 2, pp. 369–397, 1998.
- (80) Г. Дальквист и Å. Бьёрк, Численные методы. Courier Corporation, 2003.
- (81) T. Liszka и J. Orkisz, “Метод конечных разностей на произвольных нерегулярных сетках и его применение в прикладной механике,” Computers & Structures, т. 11, вып. 1-2, стр. 83–95, 1980.
- (82) R. Verzicco и P. Orlandi, «Численная схема конечных разностей для трехмерных несжимаемых течений в цилиндрических координатах», Journal of Computational Physics, т. 123, вып. 2, стр. 402–414, 1996.
- ⟦(83) J. Shen, T. Tang, and L.-L. Wang, Spectral methods: algorithms, analysis and applications, vol. 41. Springer Science & Business Media, 2011.
- (84) Л. Н. Трефтен, Спектральные методы в MATLAB. SIAM, 2000.
- (85) А. Монтanари, Д. Рейхман, и О. Зейтуни, «О ограничениях спектральных методов: от гауссовой скрытой клики к возмущениям ранга один гауссовых тензоров», Advances in Neural Information Processing Systems, т. 28, 2015.
- (86) К. Х. Хюбнер, Д. Л. Девхёрст, Д. Э. Смит и Т. Г. Байром, Метод конечных элементов для инженеров. John Wiley & Sons, 2001.
- ⟦S. S. Rao, Метод конечных элементов в инженерии. Butterworth-Heinemann, 2017.
- ⟦(88) E. Hinchy, C. Carcagno, N. P. O’Dowd, and C. T. McCarthy, “Using finite element analysis to develop a digital twin of a manufacturing bending operation,” Procedia CIRP, т. 93, с. 568–574, 2020.
- ⟦C. Moussa, K. Ai-Haddad, B. Kedjar, and A. Merkhouf, “Insights into digital twin based on finite element simulation of a large hydro generator,” in IECON 2018-44th Annual Conference of the IEEE Industrial Electronics Society, pp. 553–558, IEEE, 2018.
- (90) J. H. Jungclaus, S. J. Lorenz, H. Schmidt, V. Brovkin, N. Brüggemann, F. Chegini, T. Crüger, P. De-Vrese, V. Gayler, M. A. Giorgetta, и др., “The icon earth system model version 1.0,” Journal of Advances in Modeling Earth Systems, т. 14, № 4, с. e2021MS002813, 2022.
- ⟦M. Hausmann, Y. Koch, and E. Kirchner, “Managing the uncertainty in data-acquisition by in situ measurements: a review and evaluation of sensing machine element-approaches in the context of digital twins,” International Journal of Product Lifecycle Management, vol. 13, no. 1, pp. 48–65, 2021.
- (92) М. С. Кеннеди и А. О’Хаган, «Байесовская калибровка компьютерных моделей», Journal of the Royal Statistical Society: Series B (Statistical Methodology), т. 63, вып. 3, стр. 425–464, 2001.
- (93) A. Thelen, X. Zhang, O. Fink, Y. Lu, S. Ghosh, B. D. Youn, M. D. Todd, S. Mahadevan, C. Hu, and Z. Hu, “A comprehensive review of digital twin—part 2: roles of uncertainty quantification and optimization, a battery digital twin, and perspectives,” Structural and multidisciplinary optimization, vol. 66, no. 1, p. 1, 2023.
- (94) Л. Лин, Х. Бао и Н. Динь, «Оценка неопределенности и анализ программных рисков для цифровых двойников в системах почти автономного управления и контроля: обзор», Annals of Nuclear Energy, т. 160, с. 108362, 2021.
- (95) Р. Й. Рубинштейн и Д. П. Кроезе, «Имитационное моделирование и метод Монте-Карло». Джон Уайли энд Санс, 2016.
- ⟦B. J. Leira, A. Agusta, and S. Thöns, “Utilization of digital twins and other numerical relatives for efficient monte carlo simulation in structural analysis,” in Theory, Application, and Implementation of Monte Carlo Method in Science and Technology, p. 157, IntechOpen, 2019.
- (97) G. E. Box и G. C. Tiao, Bayesian inference in statistical analysis. John Wiley & Sons, 2011.
- ⟦(98) Т. Н. Нгуен и Р. Б. Вилим, “Direct bayesian inference for fault severity assessment in digital-twin-based fault diagnosis,” Annals of Nuclear Energy, т. 194, с. 109932, 2023.
- (99) Х. Кристофер Фри и С. Р. Патил, “Identification and review of sensitivity analysis methods,” Risk analysis, том 22, вып. 3, стр. 553–578, 2002.
- (100) A. G. Casal and A. P. García, “Sensitivity analysis of surrogate modeling for manufacturing in digital twins,” in International Symposium on Distributed Computing and Artificial Intelligence, pp. 291–300, Springer, 2023.
- (101) S. T. Tokdar and R. E. Kass, “Importance sampling: a review,” Wiley Interdisciplinary Reviews: Computational Statistics, vol. 2, no. 1, pp. 54–60, 2010.
- ⟦J. Нейман, “О двух различных аспектах репрезентативного метода: метод стратифицированной выборки и метод целенаправленного отбора,” in Breakthroughs in statistics: Methodology and distribution, стр. 123–150, Springer, 1992.
- (103) A. B. Owen, Monte Carlo theory, methods and examples. Stanford University, 2013.
- (104) Дж. Джойс, «Теорема Байеса», 2003.
- ⟦X. Fernández-i Marín, “ggmcmc: Analysis of mcmc samples and bayesian inference,” Journal of Statistical Software, vol. 70, pp. 1–20, 2016.
- (106) A. Гельман, Дж. Б. Карлин, Х. С. Стерн, Д. Б. Дансон, А. Вехтари и Д. Б. Рубин, Байесовский анализ данных. CRC press, 2013.
- ⟦(107) B. Iooss and P. Lemaître, “A review on global sensitivity analysis methods,” Uncertainty management in simulation-optimization of complex systems: algorithms and applications, pp. 101–122, 2015.
- (108) А. Б. Оуэн, “Sobol’indices and shapley value,” SIAM/ASA Journal on Uncertainty Quantification, т. 2, № 1, с. 245–251, 2014.
- (109) A. Салтелли, М. Ратто, Т. Андрес, Ф. Кампольонго, Дж. Карибони, Д. Гателли, М. Сайсана и С. Тарантола, Анализ глобальной чувствительности: вводное руководство. John Wiley & Sons, 2008.
- (110) S. L. Brunton, B. R. Noack, and P. Koumoutsakos, “Machine learning for fluid mechanics,” Annual review of fluid mechanics, vol. 52, pp. 477–508, 2020.
- ⟦Z. Long, Y. Lu, X. Ma, and B. Dong, “Pde-net: Learning pdes from data,” in International Conference on Machine Learning, pp. 3208–3216, PMLR, 2018.
- ⟦M. Кранмер, А. Санчес-Гонсалес, П. Баталья, Р. Сюй, К. Кранмер, Д. Сперджел и С. Хо, «Открытие символьных моделей на основе глубокого обучения с индуктивными смещениями», препринт arXiv arXiv:2006.11287, 2020.
- (113) K. Kaheman, J. N. Kutz, and S. L. Brunton, “Pde-find 2.0: A robust algorithm for discovering partial differential equations from noisy spatiotemporal data,” arXiv preprint arXiv:2109.14580, 2021.
- ⟦M. Raissi, P. Perdikaris, and G. E. Karniadakis, “Physics-informed neural networks: A deep learning framework for solving forward and inverse problems involving nonlinear partial differential equations,” Journal of Computational Physics, vol. 378, pp. 686–707, 2019.
- (115) Л. Lu, P. Jin и G. E. Karniadakis, «Deeponet: Learning nonlinear operators for identifying differential equations based on the universal approximation theorem of operators», препринт arXiv arXiv:1910.03193, 2019.
- ⟦Z. Li, N. Kovachki, K. Azizzadenesheli, B. Liu, K. Bhattacharya, A. Stuart, and A. Anandkumar, “Fourier neural operator for parametric partial differential equations,” arXiv preprint arXiv:2010.08895, 2020.
- ⟦(117) W. Zhang, L. Zhu, Y. Jiang, J. Pang, Y. Liu, and Y. Wang, “Machine learning-based adaptive mesh refinement for computational fluid dynamics,” Journal of Computational Physics, vol. 406, p. 109209, 2020.
- (118) К. Рожек, Р. Выржиковски, и П. Гепнер, “Ai-accelerated cfd simulation based on openfoam and cpu/gpu computing,” в Computational Science–ICCS 2021: 21st International Conference, Краков, Польша, 16–18 июня 2021 г., Proceedings, Part II 21, стр. 373–385, Springer, 2021.
- (119) A. Rasheed, O. San, and T. Kvamsdal, “Digital twin: Values, challenges and enablers from a modeling perspective,” IEEE Access, vol. 8, pp. 21980–22012, 2020.
- ⟦F. Tao, H. Zhang, A. Liu, and A. Y. C. Nee, “Digital twin-driven smart manufacturing: Connotation, reference model, applications and research issues,” IEEE Transactions on Industrial Informatics, vol. 15, no. 4, pp. 2405–2415, 2019.
- (121) E. Glaessgen and D. Stargel, “The digital twin paradigm for future nasa and us air force vehicles,” in 53rd AIAA/ASME/ASCE/AHS/ASC Structures, Structural Dynamics and Materials Conference 20th AIAA/ASME/AHS Adaptive Structures Conference 14th AIAA, p. 1818, 2012.
- (122) К. Дурайсамі, Дж. Иаккаріно и Х. Сяо, «Моделирование турбулентности в эпоху данных», Annual review of fluid mechanics, т. 51, с. 357–377, 2019.
- (123) A. Просперетти и Г. Трюггвасон, «Вычислительные методы для многофазного течения», Cambridge university press, 2009.
- ⟦(124) S. Curtarolo, G. L. Hart, M. B. Nardelli, N. Mingo, S. Sanvito и O. Levy, «Высокопроизводительный путь к вычислительному проектированию материалов», Nature materials, т. 12, № 3, с. 191–201, 2013.
- (125) S. L. Brunton, J. L. Proctor и J. N. Kutz, «Discovering governing equations from data by sparse identification of nonlinear dynamical systems», Proceedings of the national academy of sciences, т. 113, № 15, стр. 3932–3937, 2016.
- (126) С. Л. Брунтон, М. Будиšич, Е. Кайзер и Дж. Н. Куц, «Современная теория Коупмана для динамических систем», препринт arXiv arXiv:2102.12086, 2021.
- (127) S. H. Rudy, S. L. Brunton, J. L. Proctor, and J. N. Kutz, “Data-driven discovery of partial differential equations,” Science advances, vol. 3, no. 4, p. e1602614, 2017.
- (128) H. Schaeffer, G. Tran, and R. Ward, “Sparse identification of nonlinear dynamics for model predictive control in the low-data limit,” Proceedings of the Royal Society A: Mathematical, Physical and Engineering Sciences, vol. 473, no. 2204, p. 20170009, 2017.
- (129) K. Чемпион, Б. Люш, Дж. Н. Куц, и С. Л. Брунтон, “Data-driven discovery of coordinates and governing equations,” Proceedings of the National Academy of Sciences, т. 116, вып. 45, стр. 22445–22451, 2019.
- ⟦(130) E. Kaiser, J. N. Kutz, and S. L. Brunton, “Sparse identification of nonlinear dynamics for model predictive control in the low-data limit,” Proceedings of the Royal Society A: Mathematical, Physical and Engineering Sciences, vol. 474, no. 2219, p. 20180335, 2018.
- (131) J. Wang, J. Moreira, Y. Cao, and B. Gopaluni, “Time-variant digital twin modeling through the kalman-generalized sparse identification of nonlinear dynamics,” in 2022 American Control Conference (ACC), pp. 5217–5222, IEEE, 2022.
- (132) Y. Bar-Sinai, S. Hoyer, J. Hickey, and M. P. Brenner, “Learning data-driven discretizations for partial differential equations,” Proceedings of the National Academy of Sciences, vol. 116, no. 31, pp. 15344–15349, 2019.
- ⟦(133) Z. Chen, J. Liu, H. Zhao, W. Zhu, and Z. Xu, “Pde-net 2.0: Learning pdes from data with a numeric-symbolic hybrid deep network,” Journal of Computational Physics, т. 469, с. 111376, 2022.
- (134) K. Kaheman, J. N. Kutz и S. L. Brunton, «Sindy-pi: robust algorithm for parallel implicit sparse identification of nonlinear dynamics», Proceedings of the Royal Society A, т. 476, № 2242, с. 20200279, 2020.
- ⟦E. Kharazmi, Z. Zhang, и G. E. Karniadakis, «Вариационные физически информированные нейронные сети для решения уравнений в частных производных», препринт arXiv arXiv:1912.00873, 2019.
- (136) A. D. Jagtap, G. E. Karniadakis, and K. Kawai, “Conservative physics-informed neural networks on discrete domains for conservation laws: Applications to forward and inverse problems,” Computer Methods in Applied Mechanics and Engineering, vol. 365, p. 113028, 2020.
- (137) А. Д. Джагтап, К. Кавагучи и Г. Э. Карнидакис, «Адаптивные функции активации ускоряют сходимость в глубоких нейронных сетях и физически обоснованных нейронных сетях», Journal of Computational Physics, т. 404, с. 109136, 2020.
- ⟦X. Meng, Z. Li, D. Zhang, and G. E. Karniadakis, “Ppinn: Parareal physics-informed neural network for time-dependent pdes,” Computer Methods in Applied Mechanics and Engineering, vol. 370, p. 113250, 2020.
- ⟦S. Cai, Z. Mao, Z. Wang, M. Yin, and G. E. Karniadakis, “Physics-informed neural networks (pinns) for fluid mechanics: A review,” Acta Mechanica Sinica, vol. 37, no. 12, pp. 1727–1738, 2021.
- ⟦(140) E. Haghighat, M. Raissi, A. Moure, H. Gomez и R. Juanes, «Физически-информированная платформа глубокого обучения для обращения и построения суррогатных моделей в механике твердого тела», Computer Methods in Applied Mechanics and Engineering, т. 379, с. 113741, 2021.
- ⟦(141) T. Kadeethum, T. M. Jørgensen и H. M. Nick, «Physics-informed neural networks for solving nonlinear diffusivity and biot’s equations», PloS one, т. 15, № 5, с. e0232683, 2020.
- ⟦(142) J. Pathak, S. Subramanian, P. Harrington, S. Raja, A. Chattopadhyay, M. Mardani, T. Kurth, D. Hall, Z. Li, K. Azizzadenesheli, et al., “Fourcastnet: Глобальная ориентированная на данные модель погоды с высокой разрешающей способностью с адаптивными операторами на основе Фурье,” arXiv preprint arXiv:2202.11214, 2022.
- (143) Дж. Гуибас, М. Мардани, З. Ли, А. Тао, А. Анандкумар и Б. Катандзаро, «Адаптивные фурье-операторы для нейронных сетей: эффективные токен-смешиватели для transformers», препринт arXiv arXiv:2111.13587, 2021.
- ⟦(144) G. Gupta and G. E. Karniadakis, “Multiwavelet-based operator learning for differential equations,” arXiv preprint arXiv:2106.12251, 2021.
- ⟦(145) Г. Е. Карниадакис, И. Г. Кеврекидис, Л. Лу, П. Пердикиарис, С. Ванг и Л. Янг, «Машинное обучение, информированное физикой», Nature Reviews Physics, т. 3, вып. 6, стр. 422–440, 2021.
- (146) L. Лу, П. Цзинь и Г. Э. Карниадакис, «Обучение нелинейных операторов через deeponet на основе теоремы универсальной аппроксимации операторов», Nature Machine Intelligence, т. 3, № 3, с. 218–229, 2021.
- ⟦O. Hennigh, S. Narasimhan, M. A. Nabian, A. Subramaniam, K. Tangsali, Z. Fang, M. Rietmann, W. Byeon, and S. Choudhry, “Nvidia simnet™: An ai-accelerated multi-physics simulation framework,” in International Conference on Computational Science, pp. 447–461, Springer, 2021.
- ⟦J. Willard, X. Jia, S. Xu, M. Steinbach, and V. Kumar, “Integrating physics-based modeling with machine learning: A survey,” arXiv preprint arXiv:2003.04919, 2020.
- ⟦(149) X. Chen, C. Nugent, H. Wang, et al., “Signal processing techniques for sensor data preprocessing: a review,” Information Fusion, т. 25, с. 25–40, 2016.
- (150) V. J. Hodge and J. Austin, “A survey of outlier detection methodologies,” Artificial Intelligence Review, vol. 22, no. 2, pp. 85–126, 2004.
- (151) R. J. Little and D. B. Rubin, Statistical Analysis with Missing Data. John Wiley & Sons, 2019.
- (152) L. Атцори, А. Иера и Г. Морабито, «Интернет вещей: обзор», Computer Networks, т. 54, № 15, с. 2787–2805, 2010.
- (153) W. Shi, J. Cao, Q. Zhang, Y. Li, and L. Xu, “Edge computing: Vision and challenges,” IEEE Internet of Things Journal, т. 3, вып. 5, стр. 637–646, 2016.
- ⟦Z. Zhou, X. Chen, E. Li, L. Zeng, K. Luo, и J. Zhang, “Edge intelligence: Paving the last mile of artificial intelligence with edge computing,” Proceedings of the IEEE, vol. 107, no. 8, pp. 1738–1762, 2019.
- ⟦P. He, J. Zhu, Z. Zheng, и M. R. Lyu, «Отчет о практическом опыте: Анализ системных журналов для обнаружения аномалий», в 2016 IEEE 27-м Международном симпозиуме по надежности программного обеспечения (ISSRE), стр. 207–218, IEEE, 2016.
- ⟦(156) Z. Li, H. Liu, J. Tang, et al., “Logdeep: Fast log template mining for online log analysis,” в Proceedings of the 30th International Conference on Computer Communications and Networks (ICCCN), стр. 1–9, IEEE, 2021.
- (157) Д. Л. Миллс, «Синхронизация времени в сети: протокол сетевого времени», IEEE Transactions on Communications, т. 39, вып. 10, стр. 1482–1493, 1991.
- (158) Н. Ф. Ной и Д. Л. Макгиннесс, «Разработка онтологии 101: руководство по созданию вашей первой онтологии», Технический отчёт Лаборатории Стэнфордских знаний и систем KSL-01-05, 2001.
- (159) R. E. Kalman, “A new approach to linear filtering and prediction problems,” Journal of Basic Engineering, vol. 82, no. 1, pp. 35–45, 1960.
- (160) С. Дж. Джулиер и Дж. К. Ульманн, «Новые расширения фильтра Калмана для нелинейных систем», Proceedings of Signal Processing, Sensor Fusion, and Target Recognition VI, т. 3068, стр. 182–193, 1997.
- ⟦G. Evensen, “Последовательная ассимиляция данных с нелинейной квазигеострофической моделью с использованием методов monte carlo для прогнозирования статистики ошибок,” Journal of Geophysical Research: Oceans, vol. 99, no. C5, pp. 10143–10162, 1994.
- (162) А. С. Лоренц, «Методы анализа для численного прогноза погоды», Quarterly Journal of the Royal Meteorological Society, т. 112, № 474, с. 1177–1194, 1986.
- ⟦(163) F.-X. Ле Димет и О. Талгранд, «Вариационные алгоритмы для анализа и ассимиляции метеорологических наблюдений: теоретические аспекты», Tellus A, т. 36, вып. 3, с. 97–110, 1994.
- ⟦Y. Fang, F. Shen, W. Han, and Q. Xu, “Using machine learning to improve observation operators in data assimilation,” Monthly Weather Review, т. 149, вып. 10, стр. 3129–3147, 2021.
- ⟦M. Bocquet, A. Farchi и Q. Malartic, «Байесовский вывод хаотической динамики путем объединения ассимиляции данных, machine learning и expectation-maximization», Foundations of Data Science, т. 2, вып. 1, стр. 55–80, 2020.
- ⟦D. J. Rezende, S. Mohamed и D. Wierstra, «Stochastic backpropagation and approximate inference in deep generative models», стр. 1278–1286, 2014.
- (167) C. Doersch, “Tutorial on variational autoencoders,” арXив preprint арXiv:1606.05908, 2016.
- (168) D. P. Kingma, M. Welling, et al., “An introduction to variational autoencoders,” Foundations and Trends® in Machine Learning, vol. 12, no. 4, pp. 307–392, 2019.
- (169) Д. Дж. Резенде и С. Мохамед, “Variational inference with normalizing flows,” ArXiv, vol. abs/1505.05770, p. null, 2015.
- ⟦(170) L. Maaløe, C. Sønderby, S. K. Sønderby, and O. Winther, “Auxiliary deep generative models,” 2016.
- (171) E. Hoogeboom, R. van den Berg, and M. Welling, “Emerging convolutions for generative normalizing flows,” ArXiv, vol. abs/1901.11137, p. null, 2019.
- (172) X. Ma and E. Hovy, “Macow: Masked convolutional generative flow,” ArXiv, vol. abs/1902.04208, p. null, 2019.
- (173) J. Хо, X. Чен, А. Сринивас, Y. Дуань и П. Аббиель, «Flow++: улучшение генеративных моделей на основе потоков с вариационной де-квантизацией и архитектурным проектированием», ArXiv, том abs/1902.00275, стр. null, 2019.
- (174) H. Huang and M.-Y. Yeh, “Accelerating continuous normalizing flow with trajectory polynomial regularization,” 2020.
- ⟦Y. Perugachi-Diaz, J. M. Tomczak и S. Bhulai, «Invertible densenets with concatenated lipswish», 2021.
- ⟦(176) R. van den Berg, L. Hasenclever, J. M. Tomczak и M. Welling, «Sylvester normalizing flows for variational inference», 2018.
- ⟦C. Durkan, A. Bekasov, I. Murray, and G. Papamakarios, “Neural spline flows,” ArXiv, vol. abs/1906.04032, p. null, 2019.
- ⟦R. T. Q. Chen, J. Behrmann, D. Duvenaud, and J. Jacobsen, “Residual flows for invertible generative modeling,” ArXiv, vol. abs/1906.02735, p. null, 2019.
- ⟦I. Goodfellow, J. Pouget-Abadie, M. Mirza, B. Xu, D. Warde-Farley, S. Ozair, A. Courville, and Y. Bengio, “Generative adversarial nets,” vol. 27, pp. 139–144, 2014.
- ⟦(180) А. Кресуэлл, Т. Уайт, В. Думулин, К. Арулкумаран, Б. Сенгупта и А. А. Бхарата, «Генеративные состязательные сети: обзор», IEEE signal processing magazine, т. 35, № 1, с. 53–65, 2018.
- (181) J. Gui, Z. Sun, Y. Wen, D. Tao и J. Ye, «Обзор генеративных состязательных сетей: алгоритмы, теория и применения», IEEE Transactions on Knowledge and Data Engineering, 2021.
- (182) Л. Дж. Рэтлифф, С. А. Бёрден и С. С. Састри, «Характеризация и вычисление локальных равновесий Нэша в непрерывных играх», в 2013 51-й ежегодной конференции Allerton по связи, управлению и вычислениям (Allerton), стр. 917–924, IEEE, 2013.
- ⟦Z. Wang, H. Zheng, P. He, W. Chen, and M. Zhou, “Diffusion-gan: Training gans with diffusion,” arXiv preprint arXiv:2206.02262, 2022.
- (184) J. Song, C. Meng, and S. Ermon, “Denoising diffusion implicit models,” ArXiv, vol. abs/2010.02502, p. null, 2020.
- (185) T. Karras, M. Aittala, T. Aila, and S. Laine, “Elucidating the design space of diffusion-based generative models,” ArXiv, vol. abs/2206.00364, p. null, 2022.
- ⟦Y. Song, J. N. Sohl-Dickstein, D. P. Kingma, A. Kumar, S. Ermon, and B. Poole, “Score-based generative modeling through stochastic differential equations,” ArXiv, vol. abs/2011.13456, p. null, 2020.
- (187) J. Austin, D. D. Johnson, J. Ho, D. Tarlow и R. van den Berg, “Structured denoising diffusion models in discrete state-spaces,” ArXiv, т. abs/2107.03006, с. null, 2021.
- ⟦(188) A. Nichol, P. Dhariwal, A. Ramesh, P. Shyam, P. Mishkin, B. McGrew, I. Sutskever, and M. Chen, “Glide: Towards photorealistic image generation and editing with text-guided diffusion models,” 2021.
- (189) R. Rombach, A. Blattmann, D. Lorenz, P. Esser и B. Ommer, «Синтез изображений с высоким разрешением с использованием моделей латентной диффузии», в Proceedings of the IEEE/CVF conference on computer vision and pattern recognition, стр. 10684–10695, 2022.
- (190) P. Дхариуал и А. Никол, “Diffusion models beat gans on image synthesis,” ArXiv, том. abs/2105.05233, стр. null, 2021.
- (191) A. Nichol и P. Dhariwal, «Improved denoising diffusion probabilistic models», ArXiv, т. abs/2102.09672, стр. null, 2021.
- ⟦(192) А. Герц, Р. Мокади, Дж. Тененбаум, К. Абэрман, Й. Притч и Д. Коген-Ор, «Редактирование изображений от подсказки к подсказке с управлением перекрёстным вниманием», ArXiv, т. abs/2208.01626, стр. null, 2022.
- ⟦(193) А. Миттал, “Neural radiance fields: Past, present, and future,” arXiv.org, вып. abs/2304.10050, 2023.
- (194) С. Цайсл, «X-nerf: Явное нейронное поле радиансности для многосценового обзора 360<sup>°</sup> при недостаточном количестве представлений rgb-d», 2023.
- (195) H. Zhan, J. Zheng, Y. Xu, I. R. Reid, and H. Rezatofighi, “Activermap: Радиальное поле для активного картографирования и планирования,” arXiv.org, т. vol. abs/2211.12656, 2022.
- (196) S. Chen, J. ye Li, Y. Zhang, and B. Zou, “Improving neural radiance fields with depth-aware optimization for novel view synthesis,” arXiv.org, vol. abs/2304.05218, 2023.
- ⟦B. Mildenhall, P. P. Srinivasan, M. Tancik, J. T. Barron, R. Ramamoorthi, and R. Ng, «Nerf: Representing scenes as neural radiance fields for view synthesis», pp. 405–421, 2020.
- ⟦J. Liu, Q. Nie, Y. Liu, and C. Wang, “Nerf-loc: Visual localization with conditional neural radiance field,” pp. 9385–9392, 2023.
- (199) Н. Попович, Д. П. Паудель и Л. В. Гул, «Нейронные поля радиации для сцен Манхэттена с неизвестным манхэттенским кадром», arXiv.org, том abs/2212.01331, 2022.
- ⟦(200) Л. Ли, Ц. Шэнь, Ц. Ван, Л. Шэнь и П. Тан, «Потоковые поля излучения для синтеза видео в 3d», т. abs/2210.14831, 2022.
- (201) Y. Chen, H. Xu, Q. Wu, C. Zheng, T.-J. Cham, and J. Cai, «Явное сопоставление соответствий для обобщаемых нейронных полей радианс», arXiv.org, т. abs/2304.12294, 2023.
- (202) B. Kerbl, G. Kopanas, T. Leimkuehler, and G. Drettakis, “3d gaussian splatting for real-time radiance field rendering,” ACM Transactions on Graphics (TOG), vol. 42, pp. 1 – 14, 2023.
- ⟦(203) А. Ю, С. Фридович-Кейл, М. Тэнцик, Ц. Чен, Б. Рехт и А. Канадзава, «Plenoxels: Radiance fields without neural networks», 2022 IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), том. null, стр. 5491–5500, 2021.
- (204) J. Luiten, G. Kopanas, B. Leibe, and D. Ramanan, “Dynamic 3d gaussians: Tracking by persistent dynamic view synthesis,” ArXiv, vol. abs/2308.09713, p. null, 2023.
- (205) Z. Li, Z. Zheng, L. Wang и Y. Liu, «Анимируемые и перерисовываемые гауссианы для высокоточного моделирования человеческого аватара», ArXiv, т. abs/2311.16096, с. null, 2023.
- ⟦J. Philip and V. Deschaintre, “Floaters no more: Radiance field gradient scaling for improved near-camera training,” 2023.
- ⟦Z. Qian, S. Wang, M. Mihajlovic, A. Geiger, and S. Tang, “3dgs-avatar: Animatable avatars via deformable 3d gaussian splatting,” ArXiv, vol. abs/2312.09228, p. null, 2023.
- (208) Р. Б. Русу и С. Коусинс, «3d здесь: библиотека облаков точек (pcl)», IEEE Международная конференция по робототехнике и автоматизации (ICRA), стр. 1–4, 2011.
- ⟦Ö. Çiçek, A. Abdulkadir, S. S. Lienkamp, T. Brox, and O. Ronneberger, “3d u-net: Learning dense volumetric segmentation from sparse annotation,” Medical Image Computing and Computer-Assisted Intervention (MICCAI), pp. 424–432, 2016.
- (210) C. Истон, П. Тейхолц, Р. Сакс и К. Листон, Руководство по BIM: Пособие по информационному моделированию зданий для заказчиков, руководителей, проектировщиков, инженеров и подрядчиков. John Wiley & Sons, 2011.
- ⟦B. Mildenhall, P. P. Srinivasan, M. Tancik, J. T. Barron, R. Ramamoorthi, and R. Ng, “Nerf: Representing scenes as neural radiance fields for view synthesis,” Communications of the ACM, vol. 65, no. 1, pp. 99–106, 2021.
- ⟦B. Curless and M. Levoy, “A volumetric method for building complex models from range images,” in ACM SIGGRAPH, pp. 303–312, 1996.
- ⟦L. Mescheder, M. Oechsle, M. Niemeyer, S. Nowozin, and A. Geiger, “Occupancy networks: Learning 3d reconstruction in function space,” in IEEE Conference on Computer Vision and Pattern Recognition (CVPR), pp. 4460–4470, 2019.
- (214) Б. Сичилиано и О. Хатиб, Springer Handbook of Robotics. Springer, 2016.
- ⟦Z. Du, X. Liu, H. Yang, and D. Zhou, “Assembly modeling and simulation for digital twins of mechanical products: A review,” Advanced Engineering Informatics, vol. 48, p. 101299, 2021.
- (216) Y. Бенджо, А. Курвиль и П. Винсент, «Обучение представлениям: обзор и новые перспективы», IEEE Transactions on Pattern Analysis and Machine Intelligence, т. 35, № 8, с. 1798–1828, 2013.
- ⟦(217) А. Радфорд, Дж. В. Ким, К. Холласи, А. Рамеш, Г. Гох, С. Агарвал, Г. Састри, А. Аскелл, П. Мишкин, Дж. Кларк, Г. Крюгер и И. Сутскевер, «Обучение переносимых визуальных моделей с помощью естественно-языкового надзора», Международная конференция по машинному обучению (ICML), 2021.
- ⟦Z. C. Lipton, D. C. Kale, C. Elkan, and R. Wetzel, “Learning to diagnose with lstm recurrent neural networks,” arXiv preprint arXiv:1511.03677, 2015.
- (219) А. Васвани, Н. Шазиир, Н. Пармар, Дж. Узскореит, Л. Джонс, А. Н. Гомес, Ł. Кайзер и И. Полосухин, «Attention is all you need», в Advances in Neural Information Processing Systems (NeurIPS), 2017.
- ⟦(220) Э. Пирсон, С. Корбетт-Дэвис, и М. Гхассеми, «Цифровые двойники, ориентированное на прогнозирование и персонализированное здравоохранение: Обучение на основе клинических данных», Nature Medicine, том 27, стр. 1347–1356, 2021.
- (221) C. Wen, F. Tao, and H. Zhang, «Промышленный интернет вещей: мониторинг в реальном времени и предиктивное обслуживание с цифровыми двойниками», IEEE Transactions on Industrial Informatics, vol. 18, no. 2, pp. 1359–1371, 2022.
- ⟦B. Yu, H. Yin, and Z. Zhu, “Spatio-temporal graph convolutional networks: A deep learning framework for traffic forecasting,” in International Joint Conference on Artificial Intelligence (IJCAI), pp. 3634–3640, 2017.
- (223) D. Иванов и А. Долгий, “Жизнеспособность цепочек поставок: перспектива цифрового двойника,” International Journal of Production Research, т. 58, вып. 16, стр. 4970–4993, 2020.
- ⟦P. Palensky, A. A. van der Meer, P. Kotsampopoulos, and N. Hatziargyriou, “Digital twin applications in power systems: A review,” IEEE Transactions on Smart Grid, vol. 13, no. 2, pp. 1203–1217, 2022.
- (225) Q. Wang, Z. Mao, B. Wang, and L. Guo, “A comprehensive survey on knowledge graphs: Representation, construction, and applications,” AI Open, vol. 3, pp. 42–64, 2022.
- ⟦P. W. Battaglia, J. B. Hamrick, V. Bapst, A. Sanchez-Gonzalez, V. Zambaldi, M. Malinowski, A. Tacchetti, D. Raposo, A. Santoro, R. Faulkner, C. Gulcehre, F. Song, A. Ballard, J. Gilmer, G. Dahl, A. Vaswani, K. Allen, C. Nash, V. Langston, R. Pascanu, C. Beattie, S. Petersen, E. Hughes, G. Lample, P. Kohli, M. Botvinick, O. Vinyals, Y. Li, and D. Battaglia, “Relational inductive biases, deep learning, and graph networks,” arXiv preprint arXiv:1806.01261, 2018.
- (227) X. Wang, H. Yuan, S. Zhang, D. Chen, J. Wang, Y. Zhang, Y. Shen, D. Zhao, and J. Zhou, “Videocomposer: Compositional video synthesis with motion controllability,” ArXiv, vol. abs/2306.02018, p. null, 2023.
- ⟦(228) Дж. Син, М. Ся, Ю. Чжан, Х. Чэнь, С. Ван, Т.-Т. Вонг и Ю. Шань, «Dynamicrafter: Анимирование изображений открытого домена с видеодиффузионными приорами», ArXiv, вып. abs/2310.12190, стр. null, 2023.
- (229) T. Brooks, B. Peebles, C. Holmes, W. DePue, Y. Guo, L. Jing, D. Schnurr, J. Taylor, T. Luhman, E. Luhman, C. Ng, R. Wang, и A. Ramesh, «Модели генерации видео как симуляторы мира», 2024.
- ⟦(230) X. Gu, C. Wen, J. Song, and Y. Gao, “Seer: Language instructed video prediction with latent diffusion models,” ArXiv, vol. abs/2303.14897, p. null, 2023.
- (231) M. Yang, Y. Du, B. Dai, D. Schuurmans, J. Tenenbaum, and P. Abbeel, “Probabilistic adaptation of text-to-video models,” ArXiv, vol. abs/2306.01872, p. null, 2023.
- (232) Дж. Брюс, М. Д. Деннис, А. Эдвардс, Дж. Паркер-Холдер, Ю. Ши, Э. Хьюз, М. Лай, А. Маваланкар, Р. Стейгеруолд, С. Эппс и др., «Genie: Generative interactive environments», in Forty-first International Conference on Machine Learning, 2024.
- ⟦J. Parker-Holder, P. Ball, J. Bruce, V. Dasagi, K. Holsheimer, C. Kaplanis, A. Moufarek, G. Scully, J. Shar, J. Shi, S. Spencer, J. Yung, M. Dennis, S. Kenjeyev, S. Long, V. Mnih, H. Chan, M. Gazeau, B. Li, F. Pardo, L. Wang, L. Zhang, F. Besse, T. Harley, A. Mitenkova, J. Wang, J. Clune, D. Hassabis, R. Hadsell, A. Bolton, S. Singh, and T. Rocktäschel, “Genie 2: Большая масштабируемая модель базового мира,” Google DeepMind Blog, декабрь 2024.
- (234) M. Тэнчик, В. Кассер, Х. Ян, С. Прадхан, Б. Милденхолл, П. П. Шринивасан, Дж. Баррон и Х. Кретцшмар, «Block-nerf: Scalable large scene neural view synthesis», 2022 IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), том. null, стр. 8238–8248, 2022.
- (235) K. Rematas, A. Liu, P. P. Srinivasan, J. Barron, A. Tagliasacchi, T. Funkhouser, and V. Ferrari, “Urban radiance fields,” 2022 IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), vol. null, pp. 12922–12932, 2021.
- ⟦A. Chen, Z. Xu, A. Geiger, J. Yu, and H. Su, “Tensorf: Tensorial radiance fields,” ArXiv, vol. abs/2203.09517, p. null, 2022.
- ⟦R. Martin-Brualla, N. Radwan, M. S. M. Sajjadi, J. Barron, A. Dosovitskiy, and D. Duckworth, “Nerf в дикой природе: Neural radiance fields для неконтролируемых фото коллекций,” 2021 IEEE/CVF Конференция по компьютерному зрению и распознаванию образов (CVPR), т. null, с. 7206–7215, 2020.
- ⟦(238) S. Fridovich-Keil, G. Meanti, F. Warburg, B. Recht и A. Kanazawa, «K-planes: Явные поля радиации в пространстве, времени и внешнем виде», 2023 IEEE/CVF Конференция по компьютерному зрению и распознаванию образов (CVPR), т. null, с. 12479–12488, 2023.
- (239) Y. Xiangli, L. Xu, X. Pan, N. Zhao, A. Rao, C. Theobalt, B. Dai и D. Lin, «Bungeenerf: Progressive neural radiance field for extreme multi-scale scene rendering», 2021.
- (240) M. Shao, F. Xiong, H. Zhang, S. Yang, M. Xu, W. Bian, and X. Wang, “Global-guided focal neural radiance field for large-scale scene rendering,” ArXiv, vol. abs/2403.12839, p. null, 2024.
- ⟦Y. Liu, H. Guan, C. Luo, L. Fan, J. Peng, and Z. Zhang, “Citygaussian: Real-time high-quality large-scale scene rendering with gaussians,” ArXiv, vol. abs/2404.01133, p. null, 2024.
- ⟦Z. Yang, H. Yang, Z. Pan, X. Zhu, and L. Zhang, “Real-time photorealistic dynamic scene representation and rendering with 4d gaussian splatting,” ArXiv, vol. abs/2310.10642, p. null, 2023.
- ⟦(243) H. Turki, J. Y. Zhang, F. Ferroni, and D. Ramanan, “Suds: Scalable urban dynamic scenes,” 2023 IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), vol. null, pp. 12375–12385, 2023.
- ⟦Y. Yan, H. Lin, C. Zhou, W. Wang, H. Sun, K. Zhan, X. Lang, X. Zhou, and S. Peng, “Street gaussians for modeling dynamic urban scenes,” ArXiv, vol. abs/2401.01339, p. null, 2024.
- ⟦Z. Yang, X. Gao, W. Zhou, S. Jiao, Y. Zhang, and X. Jin, “Deformable 3d gaussians for high-fidelity monocular dynamic scene reconstruction,” ArXiv, vol. abs/2309.13101, p. null, 2023.
- ⟦(246) A. Кратименос, Дж. Лэй и К. Даниилидис, “Dynmf: Нейронная факторизация движения для синтеза динамических видов в реальном времени с 3d gaussian splatting”, ArXiv, т. abs/2312.00112, стр. null, 2023.
- (247) T. Фишер, Л. Порци, С. Р. Було, М. Поллефейс, и П. Контшайдер, “Multi-level neural scene graphs for dynamic urban environments,” ArXiv, том vol. abs/2404.00168, стр. p. null, 2024.
- ⟦(248) B. Кербл, Г. Копанас, Т. Леймкюллер и Г. Дреттакис, “3d gaussian splatting for real-time radiance field rendering,” ACM Transactions on Graphics (SIGGRAPH), т. 42, вып. 4, с. 1–14, 2023.
- (249) T. Müller, A. Evans, C. Schied и A. Keller, “Instant neural graphics primitives with a multiresolution hash encoding,” в материалах конференции ACM SIGGRAPH, 2022.
- ⟦(250) X. Li, J. Wang, H. Zhang, и F. Tao, “A survey on virtual reality and augmented reality in digital twins,” Advanced Engineering Informatics, т. 54, с. 101788, 2022.
- ⟦(251) Y. Huang, Z. Liu, and C. Wang, “Mixed reality interfaces for digital twin visualization and interaction,” Computers in Industry, vol. 158, p. 104686, 2024.
- ⟦(252) М. Гривз и Дж. Викерс, Почти интеллектуальные производственные системы: цифровые и физические двойники. Elsevier, 2020.
- (253) Вопрос. Ци, Ф. Тao, Ю. Цuo и Д. Чжаo, «Система синхронизации производственной логистики в реальном времени, управляемая цифровым двойником», International Journal of Production Research, том 59, номер 2, стр. 425–445, 2021.
- (254) Q. Fang, M. Wang, Y. Zhang и X. Luo, “A digital twin framework for surgical planning and simulation,” IEEE Journal of Biomedical and Health Informatics, vol. 26, no. 8, pp. 4072–4083, 2022.
- ⟦(255) Р. Чен, К. Чжоу, Дж. Ван и X. Сюй, «Интеллектуальные транспортные системы с использованием цифровых двойников: обзор», IEEE Transactions on Intelligent Transportation Systems, т. 24, вып. 3, стр. 3189–3203, 2023.
- (256) W. Luo, T. Hu, Y. Ye, C. Zhang, and Y. Wei, “A hybrid predictive maintenance approach for cnc machine tool driven by digital twin,” Robotics Comput. Integr. Manuf., 2020.
- (257) L. Li, X. Chen, Y.-Y. Xie, J. Wang, G. Lv, J. Li, X. Wang, and B. Wu, “Обнаружение аномалий деградации качества интернет-услуг во цифровом двойнике для фиксированной сети доступа,” 2022 10-я Международная конференция по информационным системам и вычислительным технологиям (ISCTech), 2022.
- ⟦(258) Q. Xu, S. Ali, и T. Yue, «Обнаружение аномалий на основе цифровых двойников в киберфизических системах», Международная конференция по системам и технологиям информационного управления, 2021.
- ⟦Y.-C. Zhu, D. Wagg, E. Cross, and R. Barthorpe, «Стратегия обновления цифрового двойника в реальном времени на основе систем мониторинга структурного состояния», Model Validation and Uncertainty Quantification, 2020.
- (260) А. Франсиско, Н. Мохаммади и Дж. Тейлор, «Управление энергопотреблением с использованием цифрового двойника для умного города: к реальному времени для сопоставления энергоэффективности городских зданий», Journal of Management in Engineering, 2020.
- ⟦(261) Y. Pan, T. Qu, N. Wu, M. Khalgui, and G. Huang, “Digital twin based real-time production logistics synchronization system in a multi-level computing architecture,” 2020.
- (262) A. F. Guc and Y. Chen, “Smart predictive maintenance enabled by digital twins and smart big data: A new framework,” 2022 IEEE 2nd International Conference on Digital Twins and Parallel Intelligence (DTPI), 2022.
- ⟦Z. Liu, N. Meyendorf, and N. Mrad, “Роль слияния данных в предиктивном обслуживании с использованием цифрового двойника,” 2018.
- (264) Y. Lian, Y. Geng, and T. Tian, “Anomaly detection method for multivariate time series data of oil and gas stations based on digital twin and mtad-gan,” Applied Sciences, 2023.
- (265) W. Hao, T. Yang, and Q. Yang, “Hybrid statistical-machine learning for real-time anomaly detection in industrial cyber–physical systems,” IEEE Transactions on Automation Science and Engineering, 2021.
- (266) У. Ли, С. Ван, Й. Чжан и Ц. У, «Прогнозирование транспортного потока по многосенсорным данным с учетом корреляции с помощью графовой сверточной сети», Neurocomputing, 2021.
- ⟦W. Liang, Y. Li, K. Xie, D. Zhang, K.-C. Li, A. Souri, and K.-C. Li, «Пространственно-временная осведомлённая индуктивная графовая нейронная сеть для восстановления данных c-its», IEEE transactions on intelligent transportation systems (Печать), 2023.
- (268) X. Kong, W. Zhou, G. Shen, W. Zhang, N. Liu, и Y. Yang, «Динамическая сеть рекуррентной вменяемости на графе с свёрточными операциями для восстановления пропущенных данных пространственно-временного трафика», Knowledge-Based Systems, 2022.
- (269) A. Mubarak, M. Asmelash, A. Azhari, T. Alemu, F. Mulubrhan и K. Saptaji, «Прогнозируемое обслуживание в Индустрии 4.0 с поддержкой цифрового двойника в рамках стратегии, ориентированной на надёжность», Международная конференция по электротехнике и информационно-коммуникационным технологиям, 2022.
- ⟦L. Zhang, J. Guo, X. Fu, R. L. K. Tiong, and P. Zhang, “Цифровой двойник, обеспечивающий оперативное усовершенствованное управление работой tbm с использованием методов глубокого обучения,” Automation in Construction, 2024.
- (271) Т. Zhang, Z. Wang, Y. Zeng, X. Wu, X. Huang и F. Xiao, «Building artificial-intelligence digital fire (aid-fire) system: A real-scale demonstration», Journal of Building Engineering, 2022.
- ⟦H. Wang and M. Ma, “Physiq: Off-site quality assessment of exercise in physical therapy,” Proceedings of the ACM on Interactive Mobile Wearable and Ubiquitous Technologies, 2022.
- (273) J. Li, W. Zhan, Y. Hu, and M. Tomizuka, “Generic tracking and probabilistic prediction framework and its application in autonomous driving,” IEEE Transactions on Intelligent Transportation Systems, vol. 21, no. 9, pp. 3634–3649, 2019.
- (274) J. Li, F. Yang, M. Tomizuka, и C. Choi, “Evolvegraph: Multi-agent trajectory prediction with dynamic relational reasoning,” Advances in neural information processing systems, т. 33, стр. 19783–19794, 2020.
- (275) Л. Cai, K. Janowicz, G. Mai, B. Yan, и R. Zhu, «Traffic transformer: Capturing the continuity and periodicity of time series for traffic forecasting», Transactions in GIS, т. 24, вып. 3, стр. 736–755, 2020.
- ⟦J. Li, H. Ma и M. Tomizuka, «Условная генерирующая нейронная система для вероятностного прогнозирования траекторий», в 2019 IEEE/RSJ Международной конференции по интеллектуальным роботам и системам (IROS), стр. 6150–6156, IEEE, 2019.
- ⟦J. Li, H. Ma, Z. Zhang, J. Li, and M. Tomizuka, «Spatio-temporal graph dual-attention network for multi-agent prediction and tracking», IEEE Transactions on Intelligent Transportation Systems, vol. 23, no. 8, pp. 10556–10569, 2021.
- ⟦D. Cao, J. Li, H. Ma, and M. Tomizuka, “Spectral temporal graph neural network for trajectory prediction,” in 2021 IEEE International Conference on Robotics and Automation (ICRA), pp. 1839–1845, IEEE, 2021.
- ⟦(279) W. Wu, L. Shen, Z. Zhao, M. Li, and G. Huang, “Industrial iot and long short-term memory network-enabled genetic indoor-tracking for factory logistics,” IEEE Transactions on Industrial Informatics, 2022.
- (280) X. Pan, X. Gao, H. Wang, W. Zhang, Y. Mu, and X. He, “Temporal-based swin transformer network for workflow recognition of surgical video,” International Journal of Computer Assisted Radiology and Surgery, 2022.
- (281) B. Субраманиан, Дж. Ким, М. Марай и А. Пол, «Модель цифрового двойника: система распознавания эмоций в реальном времени для персонализированного здравоохранения», IEEE Access, т. 10, стр. 81155–81165, 2022.
- ⟦H. Elayan, M. Aloqaily, and M. Guizani, “Цифровой двойник для интеллектуальных контекстно-осведомленных систем здравоохранения Интернета вещей”, IEEE Internet of Things Journal, том 8, № 23, стр. 16749–16757, 2021.
- ⟦(283) Y. Ding, Y. Zhang, and X. Huang, “Intelligent emergency digital twin system for monitoring building fire evacuation,” Journal of Building Engineering, vol. 77, p. 107416, 2023.
- (284) Т. Зохди, “A machine-learning framework for rapid adaptive digital-twin based fire-propagation simulation in complex environments,” Computer Methods in Applied Mechanics and Engineering, т. 363, стр. 112907, 2020.
- (285) В. Ли, Ю. Ли, А. Гарг и Л. Гао, «Улучшение предсказания деградации в реальном времени литий-ионной батареи: фреймворк цифрового двойника с моделью cnn-lstm-attention», Energy, 2023.
- ⟦Y. Yi, C. Xia, C. Feng, W. Zhang, C. Fu, L. Qian, и S. Chen, “Модель анализа деградации и прогнозирования температуры в реальном времени на основе цифрового двойника и нейронной сети на базе long short-term memory (lstm) для литий-ионной батареи”, Journal of Energy Storage, 2023.
- (287) М. Милтон, К. О, Х. Гинн и А. Бенинджи, «Вероятностные цифровые двойники в реальном времени, встраиваемые в контроллер, для диагностики силовых электронных преобразователей», IEEE transactions on power electronics, 2020.
- (288) Т. Li, Z. Zhao, C. Sun, R. Yan и X. Chen, «Иерархическая графовая свёрточная сеть внимания для слияния многосенсорных сигналов при прогнозировании остаточного ресурса», Reliability Engineering & System Safety, 2021.
- ⟦P. Aivaliotis, K. Georgoulias, и G. Chryssolouris, «Использование цифрового двойника для прогнозного обслуживания в производстве», International journal of computer integrated manufacturing (Print), 2019.
- ⟦C. Yang, K. Zhou, and J. Liu, “Supergraph: Spatial-temporal graph-based feature extraction for rotating machinery diagnosis,” IEEE transactions on industrial electronics (1982. Print), 2022.
- (291) X. Zhang, Z. Long, J. Peng, G. Wu, H. Hu, M. Lyu, G. Qin и D. Song, «Прогнозирование отказов для электромеханического оборудования на основе пространственно-временной графовой информации», IEEE Transactions on Industrial Informatics, 2023.
- ⟦Y. Peng, S. Zhao, and H. Wang, “A digital twin based estimation method for health indicators of dc–dc converters,” IEEE transactions on power electronics, 2021.
- ⟦E. Tuegel, A. Ingraffea, T. Eason, и M. Spottswood, “Reengineering aircraft structural life prediction using a digital twin,” 2011.
- (294) C. Altun and B. Tavlı, “Social internet of digital twins via distributed ledger technologies: Application of predictive maintenance,” Telecommunications Forum, 2019.
- (295) V. Чандола, А. Банерджи и В. Кумар, «Обнаружение аномалий: обзор», ACM computing surveys (CSUR), т. 41, вып. 3, с. 1–58, 2009.
- ⟦Z. Lv, J. Guo, and H. Lv, “Safety poka yoke in zero-defect manufacturing based on digital twins,” IEEE Transactions on Industrial Informatics, 2023.
- ⟦(297) А. К. Гхош, А. Уллах и А. Кубо, «Построение цифрового двойника на основе скрытой марковской модели для перспективных производственных систем», «Искусственный интеллект для проектирования, анализа и производства», 2019.
- (298) X. Ши, Ф. Фан и Р. Цю, «Моделирование, управляемое данными, для обнаружения аномалий в электроэнергетической системе с помощью цифрового двойника», Digital Twin, 2024.
- ⟦N. Nashivochnikov, A. A. Bolshakov, A. Lukashin, and M. Popov, “The system for operational monitoring and analytics of industry cyber-physical systems security in fuel and energy domains based on anomaly detection and prediction methods,” Cyber-Physical Systems: Industry 4.0 Challenges, pp. 261–273, 2020.
- (300) H. Darvishi, D. Ciuonzo, and P. S. Rossi, “Deep recurrent graph convolutional architecture for sensor fault detection, isolation, and accommodation in digital twins,” IEEE Sensors Journal, 2023.
- (301) М. Н. Хасан, С. Джан и И. Ко, «Модель, вдохновлённая цифровым двойником на основе Wasserstein GAN, для раннего обнаружения дрейфовых неисправностей в беспроводных сенсорных сетях», IEEE Sensors Journal, 2023.
- (302) С. Юн, Чж.-Х. Пак и В.-Т. Ким, «Инфраструктура в центре данных на основе посреднического программного обеспечения для платформы цифровых двойников, обеспечивающей надежность киберфизических систем», Международная конференция по повсеместным и будущим сетям, 2017.
- ⟦(303) W. Wang, L. Tang, C. Wang, and Q. Chen, “Real-time analysis of multiple root causes for anomalies assisted by digital twin in nfv environment,” IEEE Transactions on Network and Service Management, 2022.
- ⟦Y. Liu, W. Zhang, L. Li, J. Wu, Y. Xia, S. Gao, и H. Zhang, “К автономным доверенным сетям — с перспективы цифрового двойника”, IEEE Network, 2024.
- ⟦E. C. Balta, M. Pease, J. Moyne, K. Barton, and D. Tilbury, “Digital twin-based cyber-attack detection framework for cyber-physical manufacturing systems,” IEEE Transactions on Automation Science and Engineering, 2024.
- ⟦(306) В. Лу, Х. Сюй, А. К. Парликайд и Дж. М. Шолдинг, «Обнаружение аномалий с применением цифровых двойников для мониторинга построенных активов в эксплуатации и техническом обслуживании», Automation in Construction, т. 118, с. 103277, 2020.
- ⟦P. Chatterjee, D. Das, and D. B. Rawat, “Digital twin for credit card fraud detection: Opportunities, challenges, and fraud detection advancements,” Future Generation Computer Systems, 2024.
- (308) P. Kumar, R. Kumar, A. Kumar, A. Franklin, S. Garg, и S. Singh, «Блокчейн и глубокое обучение для безопасной связи в сети промышленного iot с расширенными возможностями цифрового двойника», IEEE Transactions on Network Science and Engineering, 2023.
- (309) Y. Maleh, “Machine learning techniques for iot intrusions detection in aerospace cyber-physical systems,” Studies in Computational Intelligence, 2019.
- (310) J. Trauer, S. Pfingstl, M. Finsterer, and M. Zimmermann, “Improving production efficiency with a digital twin based on anomaly detection,” Sustainability, vol. 13, no. 18, p. 10155, 2021.
- ⟦P. Schneider and K. Böttinger, “High-performance unsupervised anomaly detection for cyber-physical system networks,” in Proceedings of the 2018 workshop on cyber-physical systems security and privacy, pp. 1–12, 2018.
- (312) А. Кастеллани, С. Шмитт и С. Сквартинти, «Обнаружение аномалий в реальных условиях с использованием систем цифровых двойников и слабо контролируемого обучения», IEEE Transactions on Industrial Informatics, 2020.
- ⟦X. Shi, R. Qiu, X. He, Z. Ling, H. Yang, and H. Chu, “Early anomaly detection and localisation in distribution network: a data‐driven approach,” IET Generation, Transmission & Distribution, 2018.
- ⟦H. xuan Hu, Y. Feng, Q. Hu, and Y. Zhang, “A masked one-dimensional convolutional autoencoder for bearing fault diagnosis based on digital twin enabled industrial internet of things,” IEEE Journal on Selected Areas in Communications, 2023.
- (315) Y. Wang, Y. Cao, and F. yue Wang, “Anomaly detection in digital twin model,” 2021 IEEE 1st International Conference on Digital Twins and Parallel Intelligence (DTPI), 2021.
- (316) Y. Xu, Y. Sun, X. Liu, и Y. Zheng, “A digital-twin-assisted fault diagnosis using deep transfer learning,” IEEE Access, 2019.
- (317) Дж. Гох, С. Адепу, М. Тан и З. С. Ли, «Обнаружение аномалий в киберфизических системах с использованием рекуррентных нейронных сетей», IEEE Международный симпозиум по высоконадежному проектированию систем, 2017.
- (318) X. Wu, W. Lian, M. Zhou, H. Song, и H. rong Dong, «Рамка обнаружения неисправностей для тележек высокоскоростных поездов на основе цифрового двойника», IEEE Journal of Radio Frequency Identification, 2023.
- ⟦M. Russo, M. Labonne, A. Olivereau, and M. Rmayti, “Anomaly detection in vehicle-to-infrastructure communications,” in 2018 IEEE 87th Vehicular Technology Conference (VTC Spring), pp. 1–6, IEEE, 2018.
- (320) B. Qin, H. Pan, Y. Dai, X. Si, X. Huang, C. Yuen, и Y. Zhang, “Машинное обучение и глубокое обучение для сетей цифровых двойников: обзор,” IEEE Журнал Интернета вещей, 2024.
- ⟦Y. Luo, Y. Xiao, L. Cheng, G. Peng, and D. Yao, “Deep learning-based anomaly detection in cyber-physical systems: Progress and opportunities,” ACM Computing Surveys (CSUR), vol. 54, no. 5, pp. 1–36, 2021.
- (322) D. Shetve, I. Raju, R. V. Prasad, R. Trestian, H. Nguyen, and H. Venkataraman, “Adaptive n-step technique for real-time anomaly detection in smart manufacturing,” Industrial Cyber-Physical Systems, 2022.
- ⟦C. Zhang, X. wen Gao, Y. Li, and L. Feng, “Fault detection strategy based on weighted distance of nearest neighbors for semiconductor manufacturing processes,” IEEE transactions on semiconductor manufacturing, 2019.
- (324) А. Л. Саррис, Е. А. Сидиропулос, Е. Параскевапулос и П. Бамидис, «К построению цифрового двойника человеческого мозга: Обнаружение опухоли головного мозга с использованием k-means», Medical Informatics Europe, 2023.
- (325) L. Abirami и J. Karthikeyan, «Система здравоохранения на основе цифрового двойника (dths) для более раннего выявления и диагностики болезни Паркинсона с использованием оптимизированной нечеткой модели классификатора k-ближайших соседей», IEEE Access, 2023.
- (326) T. Ademujimi и V. Prabhu, «Цифровой двойник для обучения байесовских сетей с целью диагностики неисправностей производственных систем», Italian National Conference on Sensors, 2022.
- (327) C. Ruah, O. Simeone, and B. Al-Hashimi, “A bayesian framework for digital twin-based control, monitoring, and data collection in wireless systems,” IEEE Journal on Selected Areas in Communications, 2022.
- ⟦X. Ши, Р. Цю, З. Лин, Ф. Ян, Х. Ян и X. Хэ, «Анализ корреляции в пространственно-временной области данных онлайн-мониторинга для обнаружения аномалий и определения местоположения в распределительных сетях», IEEE Transactions on Smart Grid, 2018.
- (329) J. Yu, Y. Song, D. Tang, and J. Dai, “A digital twin approach based on nonparametric bayesian network for complex system health monitoring,” Journal of Manufacturing Systems, 2020.
- (330) A. Гайквад, Р. Явари, М. Монтазери, К. Коул, Л. Биан и П. К. Рао, “На пути к цифровому двойнику аддитивного производства: интеграция тепловых симуляций, сенсоров и аналитики для обнаружения технологических неисправностей,” IISE Transactions, 2020.
- ⟦Z. Yin and J. Hou, “Recent advances on svm based fault diagnosis and process monitoring in complicated industrial processes,” Neurocomputing, 2016.
- (332) S. S. Noureen, S. B. Bayne, E. Shaffer, D. Porschet и M. Berman, «Обнаружение аномалий в киберфизической системе с использованием анализа логистической регрессии», в 2019 IEEE texas power and energy conference (TPEC), стр. 1–6, IEEE, 2019.
- ⟦R. Альмаджед, А. Ибрагим, А. З. Абулкашик, Н. Мурад и Ф. А. Альмансур, “Использование алгоритмов машинного обучения для обнаружения кибератак в киберфизических системах”, Periodicals of Engineering and Natural Sciences, том 10, номер 3, с. 261–275, 2022.
- (334) Н. Джеффри, К. Тан и Дж. Р. Вильяр, «Использование ансамблевого обучения для обнаружения аномалий в киберфизических системах», Electronics, том 13, № 7, с. 1391, 2024.
- ⟦W. Danilczyk, Y. Sun и H. He, «Обнаружение аномалий в интеллектуальной энергосети с использованием глубокой обучающей цифровой двойниковой модели», North American Power Symposium, 2021.
- (336) Z. Li, M. Duan, B. Xiao и S. Yang, «Новый метод обнаружения аномалий для данных цифровых двойников с использованием операции деконволюции с механизмом внимания», IEEE Transactions on Industrial Informatics, 2023.
- (337) C. Фэн и П. Тян, «Обнаружение аномалий во временных рядах для киберфизических систем с помощью идентификации нейронной системы и байесовской фильтрации», Knowledge Discovery and Data Mining, 2021.
- (338) J. Leng, D. Wang, W. Shen, X. Li, Q. Liu, и X. Chen, “Digital twins-based smart manufacturing system design in industry 4.0: A review,” Journal of manufacturing systems, vol. 60, pp. 119–137, 2021.
- ⟦(339) А. Олаби, А. А. Абдельгхафар, Х. М. Магхраби, Е. Т. Сейед, Х. Резк, М. Аль Радди, К. Обайдин, и М. А. Абделькарим, «Применение искусственного интеллекта для прогнозирования, оптимизации и управления системами накопления тепловой энергии», Thermal Science and Engineering Progress, т. 39, с. 101730, 2023.
- (340) S. Бост и Дж. Сёрл, «Умное управление: развитие оптимизации и управления системами искусственного подъема», на SPE/AAPG/SEG Конференции по технологиям нетрадиционных ресурсов, стр. D031S069R002, URTEC, 2024.
- (341) I. Chadès, S. Nicol, T. M. Rout, M. Péron, Y. Dujardin, J.-B. Pichancourt, A. Hastings, and C. E. Hauser, “Методы оптимизации для решения задач адаптивного управления,” Theoretical Ecology, том 10, с. 1–20, 2017.
- (342) B. Wang, B. Xie, J. Xuan, and K. Jiao, “Ai-based optimization of pem fuel cell catalyst layers for maximum power density via data-driven surrogate modeling,” Energy conversion and management, vol. 205, p. 112460, 2020.
- (343) K. M. Powell, D. Machalek, and T. Quah, “Real-time optimization using reinforcement learning,” Computers & Chemical Engineering, vol. 143, p. 107077, 2020.
- (344) D.-H. Oh, D. Adams, N. D. Vo, D. Q. Gbadago, C.-H. Lee, и M. Oh, «Усилительное обучение актор-критик для оценки оптимальных условий работы процесса гидрокрекинга», Computers & Chemical Engineering, т. 149, с. 107280, 2021.
- (345) H. Li, T. Qiu и F. You, “Ai-based optimal control of fed-batch biopharmaceutical process leveraging deep reinforcement learning,” Chemical Engineering Science, т. 292, с. 119990, 2024.
- ⟦Z. Мюллер-Чанг, П. О. Антонино и Т. Кун, «Динамическое планирование процессов с использованием цифровых двойников и обучения с подкреплением», в 2020 25-й Международной конференции IEEE по развивающимся технологиям и автоматизации производства (ETFA), т. 1, стр. 1757–1764, IEEE, 2020.
- (347) D. Ци, Си, Ю. Тан, Ю. Чжэн, и З. Го, “Real-time scheduling of power grid digital twin tasks in cloud via deep reinforcement learning,” Journal of Cloud Computing, т. 13, № 1, с. 121, 2024.
- (348) М. Пан, Ц. Син, Ц. Чай, Х. Чжао, Ц. Сун и Д. Дуань, «Модель минимизации затрат на основе машинного обучения для цифрового двойника в реальном времени для микросетей на основе возобновляемых источников энергии с учетом неопределенности», Solar Energy, т. 250, с. 355–367, 2023.
- ⟦(349) T. Wang, J. Cheng, Y. Yang, C. Esposito, H. Snoussi, and F. Tao, “Adaptive optimization method in digital twin conveyor systems via range-inspection control,” IEEE Trans. Autom. Sci. Eng., pp. 1–9, 2020.
- (350) D. Reker, E. A. Hoyt, G. J. Bernardes, and T. Rodrigues, “Adaptive optimization of chemical reactions with minimal experimental information,” Cell Reports Physical Science, vol. 1, no. 11, 2020.
- (351) M. Joly, S. Sarkar и D. Mehta, «Адаптивная оптимизация трансзвукового ротора компрессора с предварительным сжатием, обеспеченная машинным обучением», Journal of Turbomachinery, т. 141, № 5, с. 051011, 2019.
- (352) Л. Лю, Х. Чжан, Х. Ван, С. Чжоу и З. Гао, «Прогноз шероховатости поверхности, основанный на цифровых двойниках, и адаптивная оптимизация параметров процесса», Advanced Engineering Informatics, т. 51, с. 101470, 2022.
- ⟦W. Yang, Y. Yang, W. Xiang, L. Yuan, K. Yu, Á. H. Alonso, J. U. Ureña, и Z. Pang, «Адаптивная оптимизация федеративного обучения, обеспечивающая цифровые двойники в промышленном iot», Journal of Industrial Information Integration, с. 100645, 2024.
- ⟦(354) R. He, G. Chen, C. Dong, S. Sun, and X. Shen, “Data-driven digital twin technology for optimized control in process systems,” ISA transactions, vol. 95, pp. 221–234, 2019.
- (355) В. Куц, Т. Отто, Т. Тэхемаа и Ю. Бондаренко, «Управление и моделирование синхронизированного цифрового двойника для промышленной робототехнической ячейки с использованием виртуальной реальности», Journal of Machine Engineering, т. 19, № 1, стр. 128–145, 2019.
- ⟦O. Veledar, V. Damjanovic-Behrendt, and G. Macher, “Digital twins for dependability improvement of autonomous driving,” in European conference on software process improvement, pp. 415–426, Springer, 2019.
- ⟦(357) I. Карлучо, М. Де Паула, С. А. Вильяр и Г. Г. Акотста, «Инкрементальная стратегия q-learning для адаптивного ПИД-регулирования мобильных роботов», Expert Systems with Applications, т. 80, с. 183–199, 2017.
- (358) B. Hu, J. Yang, J. Li, S. Li, and H. Bai, “Intelligent control strategy for transient response of a variable geometry turbocharger system based on deep reinforcement learning,” Processes, vol. 7, no. 9, p. 601, 2019.
- (359) D. Кафкес и М. Шрам, «Разработка надежных цифровых двойников и обучения с подкреплением для систем управления ускорителем на бустере Fermilab», препринт arXiv arXiv:2105.12847, 2021.
- (360) C. Zhang, X. Xu, X. Chen, Y. Ren и X. Qin, “Digital twin-based adaptive controller for model predictive control,” IEEE Transactions on Industrial Informatics, т. 17, № 12, с. 8194–8204, 2021.
- ⟦S. Gros and M. Zanon, “Data-driven economic nmpc using reinforcement learning,” IEEE Transactions on Automatic Control, vol. 65, no. 2, pp. 636–648, 2020.
- ⟦Q. Wang, W. Jiao, P. Yu, H. Wang, and Y. Wang, “Digital twin for human-robot interactive welding and welder behavior analysis,” IEEE/CAA Journal of Automatica Sinica, vol. 8, no. 2, pp. 334–343, 2020.
- ⟦(363) OpenAI, “Gpt-4 technical report,” arXiv preprint arXiv:2303.08774, 2023.
- ⟦J. Wei, X. Wang, D. Schuurmans, et al., “Chain-of-thought prompting elicits reasoning in large language models,” arXiv preprint arXiv:2201.11903, 2022.
- ⟦R. Bommasani, D. A. Hudson, E. Adeli, et al., “О возможностях и рисках фундаментальных моделей,” arXiv препринт arXiv:2108.07258, 2021.
- ⟦(366) T. Schick, J. Dwivedi-Yu, et al., “Toolformer: Language models can teach themselves to use tools,” in arXiv preprint arXiv:2302.04761, 2023.
- (367) P. Lewis, E. Perez, A. Piktus, et al., “Retrieval-augmented generation for knowledge-intensive nlp,” Advances in Neural Information Processing Systems, vol. 33, pp. 9459–9474, 2020.
- ⟦(368) D. Amodei, C. Olah, J. Steinhardt, P. Christiano, J. Schulman, and D. Mané, “Concrete problems in ai safety,” in arXiv preprint arXiv:1606.06565, 2016.
- ⟦J.-B. Alayrac, J. Donahue, P. Luc, A. Miech, I. Barr, Y. Hasson, K. Lenc, A. Mensch, K. Millican, M. Reynolds, E. Rutherford, et al., “Flamingo: A visual language model for few-shot learning,” Advances in Neural Information Processing Systems (NeurIPS), 2022.
- ⟦J. Li, D. Li, S. Savarese и S. C. Hoi, “Blip-2: Bootstrapping language-image pre-training with frozen image encoders and large language models,” арXiv-препринт arXiv:2301.12597, 2023.
- ⟦V. Kuleshov, N. Fenner, and S. Ermon, «Accurate uncertainties for deep learning using calibrated regression», in International Conference on Machine Learning, pp. 2796–2804, 2018.
- ⟦(372) М. Вулдридж, Введение в мультиагентные системы. John Wiley & Sons, 2009.
- (373) Д. Силвер, С. Сингх, Д. Прекап, и Р. С. Саттон, «Награды достаточно», Artificial Intelligence, т. 299, с. 103535, 2021.
- (374) H. Ма, Y. Сун, J. Ли, М. Томидзука и С. Чой, «Непрерывное прогнозирование поведенческого взаимодействия множества агентов с условной порождающей памятью», IEEE Robotics and Automation Letters, т. 6, № 4, стр. 8410–8417, 2021.
- ⟦X. Zhang, H. Qin, F. Wang, Y. Dong, and J. Li, “Lamma-p: Generalizable multi-agent long-horizon task allocation and planning with lm-driven pddl planner,” in 2025 IEEE International Conference on Robotics and Automation (ICRA), pp. 10221–10221, IEEE, 2025.
- ⟦J. O. Kephart and D. M. Chess, “The vision of autonomic computing,” Computer, vol. 36, no. 1, pp. 41–50, 2003.
- (377) S. Russell and P. Norvig, Artificial Intelligence: A Modern Approach. Pearson, 2020.
- ⟦(378) Г. В. Д. Парунак, «Применения многoагентных систем в промышленном управлении», в Proceedings of the IEEE, т. 89, с. 356–375, 2001.
- ⟦(379) V. Mnih, K. Kavukcuoglu, D. Silver, et al., “Human-level control through deep reinforcement learning,” Nature, vol. 518, pp. 529–533, 2015.
- (380) Л. Чжу, С. Сюй, Ю. Лю и Х. Цзинь, «Федеративное обучение для цифровых двойников, ориентированное на промышленный интернет вещей: концепции, фреймворки и применения», IEEE Internet of Things Journal, т. 8, № 4, стр. 3085–3094, 2021.
- ⟦(381) S. Qin, Z. Liu, and R. Grosvenor, “A survey of digital twin technologies for cyber-physical systems,” IEEE Access, vol. 10, pp. 59714–59733, 2022.
- (382) K. J. Åström and R. M. Murray, Системы обратной связи: введение для ученых и инженеров. Princeton University Press, 2021.
- ⟦(383) Z. Jiang, H. Zhang, and K. Ding, “Digital twin-based intelligent production management and control framework for the complex product assembly shop-floor,” International Journal of Production Research, vol. 59, no. 12, pp. 3739–3762, 2021.
- ⟦(384) I. Зеебер, Э. А. Биттнер, Р. О. Бриггс и Г.-Я. де Врее-де, «Машины как напарники: исследовательская повестка по ai в командном взаимодействии», Information & Management, т. 57, вып. 2, с. 103174, 2020.
- (385) D. Ганнинг и Д. В. Аха, «Программа Дарпа по объяснимому искусственному интеллекту (xai)», AI Magazine, том 40, номер 2, стр. 44–58, 2019.
- ⟦(386) S. Tian, W. Yang, J. M. Le Grange, P. Wang, W. Huang, and Z. Ye, “Smart healthcare: making medical care more intelligent,” Global Health Journal, vol. 3, no. 3, pp. 62–65, 2019.
- ⟦S. B. Baker, W. Xiang, and I. Atkinson, “Internet of things for smart healthcare: Technologies, challenges, and opportunities,” Ieee Access, vol. 5, pp. 26521–26544, 2017.
- (388) L. Катаринукчи, Д. Де Донно, Л. Майнетти, Л. Палано, Л. Патроне, М. Л. Стефаницци и Л. Тарриконе, «Архитектура, учитывающая IoT, для интеллектуальных систем здравоохранения», IEEE Internet of Things Journal, т. 2, № 6, с. 515–526, 2015.
- (389) T. Sun, X. He и Z. Li, “Digital twin in healthcare: Recent updates and challenges,” Digital Health, том 9, стр. 20552076221149651, 2023.
- (390) Y. Liu, L. Zhang, Y. Yang, L. Zhou, L. Ren, F. Wang, R. Liu, Z. Pang, and M. J. Deen, “A novel cloud-based framework for the elderly healthcare services using digital twin,” IEEE access, vol. 7, pp. 49088–49101, 2019.
- ⟦(391) Р. Сахал, С. Х. Алсамхи и К. Н. Браун, «Персональный цифровой двойник: подробный взгляд на настоящее и шаг к будущему персонализированной индустрии здравоохранения», Sensors, т. 22, вып. 15, с. 5918, 2022.
- (392) А. Кроатти, М. Габеллини, С. Монтания и А. Риччи, «Об интеграции агентов и цифровых двойников в здравоохранении», Journal of Medical Systems, том 44, вып. 9, стр. 161, 2020.
- ⟦(393) T. M. Machado and F. T. Berssaneti, «Обзор литературы по цифровым двойникам в здравоохранении», Heliyon, том 9, номер 9, 2023.
- (394) S. Khan, T. Arslan, and T. Ratnarajah, “Digital twin perspective of fourth industrial and healthcare revolution,” Ieee Access, vol. 10, pp. 25732–25754, 2022.
- (395) Y. Peng, M. Zhang, F. Yu, J. Xu, and S. Gao, “Digital twin hospital buildings: an exemplary case study through continuous lifecycle integration,” Advances in Civil Engineering, vol. 2020, no. 1, p. 8846667, 2020.
- ⟦T. Erol, A. F. Mendi, and D. Doğan, “Digital transformation revolution with digital twin technology,” in 2020 4th international symposium on multidisciplinary studies and innovative technologies (ISMSIT), pp. 1–7, IEEE, 2020.
- ⟦R. Aluvalu, S. Mudrakola, A. Kaladevi, M. Sandhya, C. R. Bhat, et al., “The novel emergency hospital services for patients using digital twins,” Microprocessors and Microsystems, vol. 98, p. 104794, 2023.
- (398) Y. Han, Y. Li, Y. Li, B. Yang, and L. Cao, “Digital twinning for smart hospital operations: Framework and proof of concept,” Technology in Society, т. 74, с. 102317, 2023.
- ⟦X. Zhong, F. Babaie Sarijaloo, A. Prakash, J. Park, C. Huang, A. Barwise, V. Herasevich, O. Gajic, B. Pickering, and Y. Dong, “Междисциплинарный подход к разработке моделей цифровых двойников критически важной помощи в отделениях интенсивной терапии,” International Journal of Production Research, том 60, номер 13, стр. 4197–4213, 2022.
- (400) A. Karakra, F. Fontanili, E. Lamine, J. Lamothe, and A. Taweel, “Pervasive computing integrated discrete event simulation for a hospital digital twin,” in 2018 IEEE/ACS 15th International Conference on Computer Systems and Applications (AICCSA), pp. 1–6, 2018.
- (401) A. Karakra, F. Fontanili, E. Lamine, and J. Lamothe, “Hospit’win: A predictive simulation-based digital twin for patients pathways in hospital,” in 2019 IEEE EMBS International Conference on Biomedical & Health Informatics (BHI), pp. 1–4, 2019.
- ⟦P. Barbiero, R. Vinas Torne и P. Lió, «Прогнозирование медицинских состояний пациентов на основе графового представления: к цифровому двойнику», Frontiers in genetics, т. 12, с. 652907, 2021.
- (403) К. П. Венкатеш, М. М. Разa и Дж. С. Кведар, «Цифровые двойники здоровья как инструменты для прецизионной медицины: соображения по вычислениям, внедрению и регулированию», NPJ digital medicine, т. 5, № 1, с. 150, 2022.
- (404) П. М. Тхангарадж, С. В. Шанкар, С. Хуанг, Г. Надкарни, Б. Мортазави, Э. К. Ойкономоу и Р. Кхера, «Новая стратегия цифрового двойника для изучения последствий рандомизированных контролируемых испытаний для реальных групп населения», medRxiv, 2024.
- (405) N. Grieb, L. Schmierer, H. U. Kim, S. Strobel, C. Schulz, T. Meschke, A. S. Kubasch, A. Brioli, U. Platzbecker, T. Neumuth, et al., “A digital twin model for evidence-based clinical decision support in multiple myeloma treatment,” Frontiers in Digital Health, vol. 5, p. 1324453, 2023.
- ⟦G. Li, Y.-B. Chen, and J. Peachey, “Construction of a digital twin of chronic graft vs. host disease patients with standard of care,” Bone Marrow Transplantation, pp. 1–6, 2024.
- ⟦Z. Qian, Y. Zhang, I. Bica, A. Wood, and M. van der Schaar, “Synctwin: Оценка эффекта лечения с лонгитюдными исходами,” Advances in Neural Information Processing Systems, т. 34, с. 3178–3190, 2021.
- (408) T. Das, Z. Wang, и J. Sun, “Twin: Personalized clinical trial digital twin generation,” в Proceedings of the 29th ACM SIGKDD Conference on Knowledge Discovery and Data Mining, стр. 402–413, 2023.
- ⟦(409) S. A. Dugger, A. Platt, и D. B. Goldstein, “Разработка лекарственных средств в эпоху прецизионной медицины,” Nature reviews Drug discovery, т. 17, вып. 3, стр. 183–196, 2018.
- ⟦(410) K.-K. Мак и М. Р. Пичика, «Искусственный интеллект в разработке лекарственных препаратов: текущее состояние и будущие перспективы», Drug discovery today, т. 24, вып. 3, с. 773–780, 2019.
- (411) N. A. Tamimi and P. Ellis, “Разработка лекарств: от идеи до вывода на рынок!,” Nephron Clinical Practice, vol. 113, no. 3, pp. c125–c131, 2009.
- ⟦G. An and C. Cockrell, “Drug development digital twins for drug discovery, testing and repurposing: a schema for requirements and development,” Frontiers in systems biology, vol. 2, p. 928387, 2022.
- (413) А. К. Талукдер, Э. Селг, Р. Фернандез, Т. Д. Радж, А. В. Вагхмаре и Р. Е. Хаас, «Drugomics: Knowledge graph & ai для построения цифрового двойника мозга врача для предотвращения побочных эффектов лекарств и вреда пациентам», в International Conference on Big Data Analytics, стр. 149–158, Springer, 2022.
- ⟦Y. Chen, O. Yang, C. Sampat, P. Bhalode, R. Ramachandran, and M. Ierapetritou, “Digital twins in pharmaceutical and biopharmaceutical manufacturing: a literature review,” Processes, vol. 8, no. 9, p. 1088, 2020.
- ⟦X. Li, E. J. Lee, S. Lilja, J. Loscalzo, S. Schäfer, M. Smelik, M. R. Strobl, O. Sysoev, H. Wang, H. Zhang, et al., “Динамическая одноячеечная базовая платформа для цифровых двойников для приоритизации генов заболеваний и лекарственных мишеней,” Genome medicine, т. 14, № 1, с. 48, 2022.
- (416) G. Young, R. Dodier, J. E. Youssef, J. R. Castle, L. Wilson, M. C. Riddell, and P. G. Jacobs, “Design and in silico evaluation of an exercise decision support system using digital twin models,” 2024.
- (417) S. Sinisi et al., “Artificial intelligence and model checking methods for in silico clinical trials,” 2020.
- (418) П. Муанжон, «Разработка лекарственных препаратов на основе искусственного интеллекта против аутоиммунных заболеваний», Trends in Pharmacological Sciences, 2023.
- (419) K. Субраманиан, «Цифровой двойник для открытия и разработки лекарственных препаратов — виртуальная печень», Journal of the Indian Institute of Science, т. 100, вып. 4, стр. 653–662, 2020.
- ⟦(420) R. Ferdousi, Диагностика заболеваний с помощью цифровых двойников на основе машинного обучения. диссертация, Université d’Ottawa/University of Ottawa, 2021.
- (421) D. Mourtzis, J. Angelopoulos, N. Panopoulos, and D. Kardamakis, “A smart iot platform for oncology patient diagnosis based on ai: Towards the human digital twin,” Procedia CIRP, vol. 104, pp. 1686–1691, 2021.
- (422) L. Abirami and J. Karthikeyan, “Система здравоохранения на основе цифрового двойника (dths) для более раннего выявления болезни Паркинсона и диагностики с использованием оптимизированной нечеткой модели k- ближайших соседей классификатора,” IEEE Access, 2023.
- ⟦I. Hussain, M. A. Hossain, and S.-J. Park, “A healthcare digital twin for diagnosis of stroke,” in 2021 IEEE International conference on biomedical engineering, computer and information technology for health (BECITHCON), pp. 18–21, IEEE, 2021.
- ⟦T. Sun, J. Wang, M. Suo, X. Liu, H. Huang, J. Zhang, W. Zhang, and Z. Li, “The digital twin: A potential solution for the personalized diagnosis and treatment of musculoskeletal system diseases,” Bioengineering, vol. 10, no. 6, p. 627, 2023.
- (425) Н. Сасикаладеви и А. Ревати, «Цифровой двойник почечной системы с КТ-рентгенографией для ранней диагностики хронических заболеваний почек», Biomedical Signal Processing and Control, т. 88, с. 105632, 2024.
- ⟦C. Kulkarni, A. Quraishi, M. Raparthi, M. Shabaz, M. A. Khan, R. A. Varma, I. Keshta, M. Soni, and H. Byeon, “Hybrid disease prediction approach leveraging digital twin and metaverse technologies for health consumer,” BMC Medical Informatics and Decision Making, vol. 24, no. 1, p. 92, 2024.
- (427) Т. Wang, Дж. Dremel, С. Richter, В. Polanski, О. Uckermann, И. Eyüpoglu, Дж. В. Czarske и Р. Kuschmierz, “Resolution-enhanced multi-core fiber imaging learned on a digital twin for cancer diagnosis,” Neurophotonics, том. 11, № S1, стр. S11505–S11505, 2024.
- (428) Н. У. Суриан, А. Батагаев, А. У, У. Б. Лай, Я. Сун, Й. М. Би и Р. Далан, «Модель цифрового двойника с учетом обобщенных метаболических потоков для выявления и прогнозирования хронической болезни почек при сахарном диабете 2 типа», npj Digital Medicine, т. 7, вып. 1, с. 140, 2024.
- ⟦(429) S. P. Venkatapurapu, R. Iwakiri, E. Udagawa, N. Patidar, Z. Qi, R. Takayama, K. Kumar, Y. Sato, M. Behar, P. Offner, et al., “A computational platform integrating a mechanistic model of crohn’s disease for predicting temporal progression of mucosal damage and healing,” Advances in Therapy, vol. 39, no. 7, pp. 3225–3247, 2022.
- (430) M. R. Kosorok and E. B. Laber, “Precision medicine,” Annual review of statistics and its application, vol. 6, no. 1, pp. 263–286, 2019.
- ⟦E. A. Ashley, “Towards precision medicine,” Nature Reviews Genetics, vol. 17, no. 9, pp. 507–522, 2016.
- (432) J. Corral-Acero, F. Margara, M. Marciniak, C. Rodero, F. Loncaric, Y. Feng, A. Gilbert, J. F. Fernandes, H. A. Bukhari, A. Wajdan, et al., “Цифровой двойник” для реализации видения прецизионной кардиологии, European heart journal, т. 41, № 48, с. 4556–4564, 2020.
- (433) G. Coorey, G. A. Figtree, D. F. Fletcher, and J. Redfern, “The health digital twin: advancing precision cardiovascular medicine,” Nature Reviews Cardiology, vol. 18, no. 12, pp. 803–804, 2021.
- (434) A. Vallée, “Визуализируя будущее персонализированной медицины: роль и реальности цифровых двойников,” Journal of Medical Internet Research, т. 26, с. e50204, 2024.
- (435) М. Д. Доменико, Л. Аллегри, Дж. Калдарелли, В. д’Андреа, Б. Д. Камилло, Л. М. Роча, Д. Розум, Р. Сбарабати и Ф. Замбелли, «Вызовы и возможности цифровых двойников в прецизионной медицине: перспектива сложных систем», 2024.
- ⟦Y. Elshaier, A. Hassanien, A. Darwish, and H. AlQaheri, “A proposed framework for digital twins driven precision medicine platform: Values and challenges,” in Digital Twins for Digital Transformation: Innovation in Industry (A. Hassanien, A. Darwish, and V. Snasel, eds.), vol. 423 of Studies in Systems, Decision and Control, pp. 45–66, Springer, Cham, 2022.
- ⟦(437) Р. Мартинес-Веласкес, Р. Гамез и А. Эль-Саддик, «Cardio twin: A digital twin of the human heart running on the edge», в 2019 IEEE международном симпозиуме по медицинским измерениям и применениям (MeMeA), стр. 1–6, IEEE, 2019.
- ⟦N. Wickramasinghe, P. P. Jayaraman, A. R. M. Forkan, N. Ulapane, R. Kaul, S. Vaughan, and J. Zelcer, “A vision for leveraging the concept of digital twins to support the provision of personalized cancer care,” IEEE Internet Computing, vol. 26, no. 5, pp. 17–24, 2021.
- ⟦J. Barnabas and P. Raj, “The human body: A digital twin of the cyber physical systems,” in Advances in computers, vol. 117, pp. 219–246, Elsevier, 2020.
- (440) A. R. Quinn, D. J. Saxby, F. Yang, A. C. de Sousa, and C. Pizzolato, “A digital twin framework for robust control of robotic-biological systems,” Journal of Biomechanics, vol. 152, p. 111557, 2023.
- ⟦(441) T. Sigawi and Y. Ilan, «Using constrained-disorder principle-based systems to improve the performance of digital twins in biological systems», Biomimetics, vol. 8, no. 4, p. 359, 2023.
- ⟦(442) C. Гервиг, Р. Пёртнер и Й. Мёллер, Цифровые двойники: инструменты и концепции для интеллектуального биопроизводства. Springer, 2021.
- ⟦B. Zhao, X. Li, W. Sun, J. Qian, J. Liu, M. Gao, X. Guan, Z. Ma, and J. Li, “Biodt: An integrated digital-twin-based framework for intelligent biomanufacturing,” Processes, vol. 11, no. 4, p. 1213, 2023.
- ⟦U. K. Chude-Okonkwo, “Концептуальное молекулярное коммуникационное решение для разработки цифрового двойника, позволяющего внедрение прецизионной медицины,” in 2021 15th International Conference on Signal Processing and Communication Systems (ICSPCS), pp. 1–10, IEEE, 2021.
- ⟦К0⟧ C. Baumgartner, “The world’s first digital cell twin in cancer electrophysiology: a digital revolution in cancer research?,” Journal of Experimental & Clinical Cancer Research, vol. 41, no. 1, p. 298, 2022.
- ⟦P. G. Kalozoumis, M. Marino, E. L. Carniel, and D. K. Iakovidis, “Towards the development of a digital twin for endoscopic medical device testing,” in Digital Twins for Digital Transformation: Innovation in Industry, pp. 113–145, Springer, 2022.
- (447) H. Yang and B. Yao, Системы кардиослежения, моделирования и оптимизации: новое поколение цифрового двойника для информатики здоровья сердца. Springer Nature, 2023.
- (448) М. Вичентони, М. Де Вос, С. Меллоне и Л. Герис, «Position paper from the digital twins in healthcare to the virtual human twin: a moon-shot project for digital health research», IEEE Journal of Biomedical and Health Informatics, 2023.
- ⟦(449) Л. Ли, Ф. Гу, Х. Ли, Дж. Гуо и X. Гу, «Цифровой двойник бионепрерывности: подход к цифровому двойнику на основе биологической эволюции для быстрого разработки продуктов», IEEE Access, т. 9, с. 121507–121521, 2021.
- ⟦W. G. Kearns, G. Stamoulis, J. Glick, L. Baisch, A. Benner, D. Brough, L. Du, B. Wilson, L. Kearns, N. Ng, et al., “The application of knowledge engineering via the use of a biomimetic digital twin ecosystem, phenotype-driven variant analysis, and exome sequencing to understand the molecular mechanisms of disease,” The Journal of Molecular Diagnostics, том 26, вып. 7, стр. 543–551, 2024.
- (451) R. Miehe, J. Horbelt, Y. Baumgarten и T. Bauernhansl, «Перепечатка: Основные соображения для цифрового двойника биоинтеллектуальных систем: применение технических шаблонов проектирования к биологическим системам», CIRP Journal of Manufacturing Science and Technology, т. 34, с. 133–145, 2021.
- ⟦D. Topolsky, A. Belyakov, V. Pochinskaia, I. Topolskaya, N. Yumagulov, и D. Fedorov, “Информационная система хранения и извлечения для цифрового двойника материалов на основе молекулярной динамики,” в 2022 IEEE International Multi-Conference on Engineering, Computer and Information Sciences (SIBIRCON), стр. 1760–1764, IEEE, 2022.
- (453) А. Зифарелли, А. Ф. П. Кантаторе, А. Сампаоло, М. Мюллер, Т. Рюкк, К. Хоэльцль, Х. Россмадль, П. Патимиско и В. Спаньоло, «Многомерный анализ и моделирование цифрового двойника: Альтернативные подходы для оценки молекулярной релаксации в фотоакустической спектроскопии», Photoacoustics, т. 33, с. 100564, 2023.
- ⟦H. U. Rahman, M. H. B. Mahmood, M. S. A. Khan, N. U. Sama, M. R. Asaruddin, and M. Afzal, “To explore the pharmacological mechanism of action using digital twin,” Int. J. Adv. Appl. Sci, vol. 9, pp. 55–62, 2022.
- ⟦D. I. Gerogiorgis and D. Castro-Rodriguez, “A digital twin for process optimisation in pharmaceutical manufacturing,” in Computer aided chemical engineering, vol. 50, pp. 253–258, Elsevier, 2021.
- ⟦(456) I. A. Удугама, П. С. Лопес, К. Л. Гаргало, Х. Ли, К. Байер и К. В. Гернаэй, «Цифровой двойник в биопроизводстве: проблемы и возможности на пути к его внедрению», Systems Microbiology and Biomanufacturing, т. 1, с. 257–274, 2021.
- ⟦(457) C. Appl, F. Baganz, and V. C. Hass, “Development of a digital twin for enzymatic hydrolysis processes,” Processes, vol. 9, no. 10, p. 1734, 2021.
- ⟦(458) T. C. Silva, M. Eppink, и M. Ottens, “Цифровой двойник в разработке высокопроизводительных хроматографических процессов для моноклональных антител,” Journal of Chromatography A, т. 1717, с. 464672, 2024.
- ⟦S.-Y. Park, C.-H. Park, D.-H. Choi, J. K. Hong, and D.-Y. Lee, “Bioprocess digital twins of mammalian cell culture for advanced biomanufacturing,” Current Opinion in Chemical Engineering, vol. 33, p. 100702, 2021.
- ⟦(460) E. Колокотрони, D. Аблер, A. Гхош, E. Цамали, J. Гроган, E. Георгиади, P. Бюхлер, R. Радхакришнан, H. Бёрн, V. Саккалис, и др., “Многопрофильная схема гипермоделирования в персонализированной in silico онкологии: сочетание кинетики клеток с метаболизмом, сигнальными сетями и биомеханикой в качестве подключаемых компонентных моделей ракового цифрового двойника,” Journal of personalized medicine, т. 14, № 5, с. 475, 2024.
- ⟦(461) H. Helgers, A. Hengelbrock, J. F. Rosengarten, J. Stitz, A. Schmidt, and J. Strube, “Towards autonomous process control—digital twin for hiv-gag vlp production in hek293 cells using a dynamic metabolic model,” Processes, vol. 10, no. 10, p. 2015, 2022.
- ⟦(462) K. Y. H. Lim, P. Zheng, and C.-H. Chen, “Обзор современного уровня цифровых двойников: методы, инженерное управление жизненным циклом продукта и перспективы бизнес-инноваций,” Journal of Intelligent Manufacturing, т. 31, вып. 6, стр. 1313–1337, 2020.
- (463) Р. М. Портела, К. Варсакелис, А. Ришель, Н. Джианнелос, Дж. Пенс, С. Дессой и М. фон Стош, «Когда in silico-репрезентация является цифровым двойником? отраслевой подход биофармацевтической промышленности к концепции цифрового двойника», Digital Twins: Tools and Concepts for Smart Biomanufacturing, стр. 35–55, 2021.
- ⟦C. L. Gargalo, S. C. de Las Heras, M. N. Jones, I. Udugama, S. S. Mansouri, U. Krühne, и K. V. Gernaey, «На пути к разработке цифровых двойников для биопроизводственной отрасли», «Цифровые двойники: инструменты и концепции для интеллектуального биопроизводства», стр. 1–34, 2021.
- (465) L. Fontanili, M. Milani, L. Montorsi, L. Scurani и F. Fabbri, “Инженерный подход к электрическим характеристикам моделей клеток крови: от биологического к цифровому двойнику,” в ASME International Mechanical Engineering Congress and Exposition, т. 84522, с. V005T05A009, American Society of Mechanical Engineers, 2020.
- ⟦(466) J. An, C. K. Chua, and V. Mironov, “Application of machine learning in 3d bioprinting: focus on development of big data and digital twin,” International journal of bioprinting, vol. 7, no. 1, 2021.
- (467) C. Моске́ра-Лопес и П. Г. Джейкобс, “Цифровые двойники и искусственный интеллект в исследованиях метаболических заболеваний,” Trends in Endocrinology & Metabolism, 2024.
- ⟦S. Joshi, P. Shamanna, M. Dharmalingam, A. Vadavi, A. Keshavamurthy, L. Shah, and J. I. Mechanick, “Digital twin enabled personalized nutrition improves metabolic dysfunction-associated fatty liver disease in type 2 diabetes: Results of a 1-year randomized controlled study,” Endocrine Practice, 2023.
- ⟦O. Silfvergren, C. Simonsson, M. Ekstedt, P. Lundberg, P. Gennemark, and G. Cedersund, “Digital twin predicting diet response before and after long-term fasting,” PLOS Computational Biology, vol. 18, no. 9, p. e1010469, 2022.
- ⟦(470) H. Helgers, A. Schmidt, и J. Strube, “Towards autonomous process control—digital twin for cho cell-based antibody manufacturing using a dynamic metabolic model. processes 2022; 10: 316,” 2022.
- ⟦(471) K. Börner, S. A. Teichmann, E. M. Quardokus, J. C. Gee, K. Browne, D. Osumi-Sutherland, B. W. Herr, A. Bueckle, H. Paul, M. Haniffa, et al., “Anatomical structures, cell types and biomarkers of the human reference atlas,” Nature cell biology, vol. 23, no. 11, pp. 1117–1128, 2021.
- ⟦E. L. Chaney and S. M. Pizer, “Defining anatomical structures from medical images,” in Seminars in Radiation Oncology, vol. 2, pp. 215–225, Elsevier, 1992.
- ⟦H. Ахмадиан, П. Мейсваран, Б. А. Уолтер, Д. М. Блакай, Э. С. Бурекез, Э. Мендель, У. С. Маррас и С. Согхрати, «К разработке фреймворка, опирающегося на искусственный интеллект, для реконструирования цифрового двойника позвонка и прогнозирования его реакции на перелом», International journal for numerical methods in biomedical engineering, т. 38, № 6, с. e3601, 2022.
- ⟦A. Lal, G. Li, E. Cubro, S. Chalmers, H. Li, V. Herasevich, Y. Dong, B. W. Pickering, O. Kilickaya, and O. Gajic, “Разработка и верификация цифровой модели пациента для прогнозирования конкретного ответа на лечение в первые 24 часа сепсиса”, Critical care explorations, том 2, вып. 11, стр. e0249, 2020.
- ⟦(475) Ø. Bjelland, B. Rasheed, H. G. Schaathun, M. D. Pedersen, M. Steinert, A. I. Hellevik, and R. T. Bye, “Toward a digital twin for arthroscopic knee surgery: a systematic review,” IEEE Access, vol. 10, pp. 45029–45052, 2022.
- ⟦W. U. Ahmad, S. Chakraborty, B. Ray, and K.-W. Chang, “Unified pre-training for program understanding and generation,” arXiv preprint arXiv:2103.06333, 2021.
- ⟦(477) М. Глисзчыньский и М. Цишевска-Млинарич, «Цифровой двойник и медицинские устройства: технологическая значимость конвергентных изобретений», Journal of Global Information Technology Management, т. 24, вып. 2, с. 134–148, 2021.
- (478) Н. Дж. Роуэн, «Цифровые технологии для раскрытия безопасных и устойчивых возможностей для секторов медицинских устройств и здравоохранения с акцентом на совместное использование цифрового двойника и приложений расширенной реальности: обзор», Наука об общей окружающей среде, с. 171672, 2024.
- ⟦J. Wang, L. Qiao, H. Lv, и Z. Lv, “Deep transfer learning-based multi-modal digital twins for enhancement and diagnostic analysis of brain mri image,” IEEE/ACM Transactions on Computational Biology and Bioinformatics, т. 20, вып. 4, стр. 2407–2419, 2022.
- (480) K. A. Sultanpure, J. Bagade, S. L. Bangare, M. L. Bangare, K. D. Bamane и A. J. Patankar, “Internet of things and deep learning based digital twins for diagnosis of brain tumor by analyzing mri images,” Measurement: Sensors, т. 33, с. 101220, 2024.
- (481) Y. Ши, X. Дэн, Y. Тун, R. Ли, Y. Чжан, Л. Жэнь и В. Си, «Синергетический цифровой двойник и голографическая дополненная реальность, направляющие чрескожную пункцию респираторной опухоли печени», IEEE Transactions on Human-Machine Systems, т. 52, № 6, стр. 1364–1374, 2022.
- (482) L. Frossard, R. Powrie и C. Langton, «In-vivo kinetic system to sustain residuum health of service members with lower limb loss: from proof-of-concept to digital twin», в Military Health System Research Symposium (MHSRS), стр. 1–1, 2019.
- (483) H. Shu, R. Liang, Z. Li, A. Goodridge, X. Zhang, H. Ding, N. Nagururu, M. Sahu, F. X. Creighton, R. H. Taylor, et al., “Twin-s: a digital twin for skull base surgery,” Международный журнал компьютерной ассистированной радиологии и хирургии, том 18, номер 6, стр. 1077–1084, 2023.
- (484) К. Амунтс, А. Роувальд, С. Петкоски, М. В. Санчес-Вивес, М. Аксер, Г. Де Бонис, С. Пеннарц, Й. Бьяалее, А. Бровелли, Й. Фаусек, и др., «Следующее десятилетие цифровых исследований мозга — видение нейронауки на пересечении технологий и вычислений», тех. отчет, Computational and Systems Neuroscience, 2022.
- ⟦(485) K. E. Штефан, У. Д. Пенни, Р. Дж. Моран, Х. Э. ден Оуден, Дж. Даунизау и К. Дж. Фристон, «Десять простых правил для динамического причинного моделирования», Neuroimage, т. 49, вып. 4, стр. 3099–3109, 2010.
- ⟦N. Kriegeskorte and P. K. Douglas, “Cognitive computational neuroscience,” Nature neuroscience, vol. 21, no. 9, pp. 1148–1160, 2018.
- ⟦G. Deco, J. Cruzat, J. Cabral, G. M. Knudsen, R. L. Carhart-Harris, P. C. Whybrow, N. K. Logothetis, and M. L. Kringelbach, “Whole-brain multimodal neuroimaging model using serotonin receptor maps explains non-linear functional effects of lsd,” Current biology, vol. 28, no. 19, pp. 3065–3074, 2018.
- (488) H. E. Wang, P. Triebkorn, M. Breyton, B. Dollomaja, J.-D. Lemarechal, S. Petkoski, P. Sorrentino, D. Depannemaecker, M. Hashemi, and V. K. Jirsa, “Virtual brain twins: from basic neuroscience to clinical use,” National Science Review, vol. 11, no. 5, p. nwae079, 2024.
- (489) K. Amunts, C. Lepage, L. Borgeat, H. Mohlberg, T. Dickscheid, M.-É. Rousseau, S. Bludau, P.-L. Bazin, L. B. Lewis, A.-M. Oros-Peusquens, et al., “Bigbrain: an ultrahigh-resolution 3d human brain model,” science, vol. 340, no. 6139, pp. 1472–1475, 2013.
- (490) H. Xiong, C. Chu, L. Fan, M. Song, J. Zhang, Y. Ma, R. Zheng, J. Zhang, Z. Yang, и T. Jiang, «Мозг цифрового двойника: мост между биологическим и искусственным интеллектом», Intelligent Computing, т. 2, с. 0055, 2023.
- ⟦P. Sanz Leon, S. A. Knock, M. M. Woodman, L. Domide, J. Mersmann, A. R. McIntosh, and V. Jirsa, “The virtual brain: a simulator of primate brain network dynamics,” Frontiers in neuroinformatics, vol. 7, p. 10, 2013.
- (492) J. Park, J. Wang, W. Guan, L. A. Gjesteby, D. Pollack, L. Kamentsky, N. B. Evans, J. Stirman, X. Gu, C. Zhao, et al., “Integrated platform for multiscale molecular imaging and phenotyping of the human brain,” Science, vol. 384, no. 6701, p. eadh9979, 2024.
- ⟦(493) C. Tang, W. Yi, E. Occhipinti, Y. Dai, S. Gao и L. G. Occhipinti, «Дорожная карта разработки цифровых двойников человеческого тела», Nature Reviews Electrical Engineering, том 1, № 3, с. 199–207, 2024.
- (494) М. Viceconti и P. Hunter, «Виртуальный физиологический человек: десять лет спустя», Annual review of biomedical engineering, т. 18, № 1, с. 103–123, 2016.
- ⟦F. Паппалардо, Дж. Руссо, Ф. М. Тшинау, и М. Виченти, «In silico clinical trials: concepts and early adoptions», Briefings in bioinformatics, т. 20, № 5, стр. 1699–1708, 2019.
- ⟦M. T. Barros, M. Paci, A. Tervonen, E. Passini, J. T. Koivumäki, J. A. Hyttinen и K. Lenk, «От многомасштабной биофизики к цифровым двойникам тканей и органов: будущие возможности для in-silico фармакологии», IEEE Transactions on Molecular, Biological, and Multi-Scale Communications, т. 10, вып. 4, стр. 576–594, 2024.
- ⟦C. Ladroue, S. Guo, K. Kendrick, and J. Feng, “Beyond element-wise interactions: identifying complex interactions in biological processes,” PloS one, vol. 4, no. 9, p. e6899, 2009.
- ⟦B. S. Rabin, S. Cohen, R. Ganguli, D. T. Lysle, and J. E. Cunnick, “Двунаправленное взаимодействие между центральной нервной системой и иммунной системой,” Crit Rev Immunol, vol. 9, no. 4, pp. 279–312, 1989.
- ⟦(499) E. Agmon, R. K. Spangler, C. J. Skalnik, W. Poole, S. M. Peirce, J. H. Morrison, and M. W. Covert, “Vivarium: an interface and engine for integrative multiscale modeling in computational biology,” Bioinformatics, т. 38, вып. 7, стр. 1972–1979, 2022.
- ⟦(500) M. L. Neal, M. T. Cooling, L. P. Smith, C. T. Thompson, H. M. Sauro, B. E. Carlson, D. L. Cook, и J. H. Gennari, «Переоценка того, как создавать модульные, многократно используемые модели биологических систем», PLoS computational biology, т. 10, вып. 10, с. e1003849, 2014.
- ⟦(501) P. Хантер, Т. Чапман, П. В. Ковени, Б. де Боно, В. Диас, Дж. Феннер, А. Ф. Франги, П. Харрис, Р. Хоз, П. Коль, и др., «Видение и стратегия для виртуального физиологического человека: обновление 2012 года», Interface focus, т. 3, № 2, с. 20130004, 2013.
- ⟦M. Kapteyn, A. Chaudhuri, E. A. Lima, G. Pash, R. Bravo, K. Willcox, T. E. Yankeelov, и D. A. Hormuth II, «Tumortwin: Python-структура для персонализированных цифровых двойников пациентов в онкологии», препринт arXiv arXiv:2505.00670, 2025.
- (503) Н. Галло, С. К. Д. Пинту, Дж. Черкауи, Д. Гхош, В. Казаубон, К. Бензеруаль, С. Левин, М. Черкауи, Г. Суд, С. Ананасбапатхи и др., «Разработка многомасштабного виртуального двойника печени: моделирование вызванного лекарствами повреждения на дольчатом уровне», 2024.
- ⟦H. E. Wang, B. Dollomaja, P. Triebkorn, G. M. Duma, A. Williamson, J. Makhalova, J.-D. Lemarechal, F. Bartolomei, and V. Jirsa, “Virtual brain twins for stimulation in epilepsy,” Nature Computational Science, vol. 5, no. 9, pp. 754–768, 2025.
- ⟦M. M. Rathore, S. A. Shah, D. Shukla, E. Bentafat, and S. Bakiras, “The role of ai, machine learning, and big data in digital twinning: A systematic literature review, challenges, and opportunities,” IEEE Access, vol. 9, pp. 32030–32052, 2021.
- ⟦F. Xiong, Z. Liu, P. Li, and K. Wang, “Digital twin-based aerospace systems: Key technologies and future trends,” Aerospace Science and Technology, vol. 120, p. 107253, 2022.
- (507) M. Grieves, Foundations of Digital Twin Systems: Concepts, Models, and Applications. Cham, Switzerland: Springer, 2022.
- ⟦Y. Bazilevs, K. Takizawa, and T. E. Tezduyar, “Isogeometric analysis for computational fluid dynamics: A review and introduction to applications in computational aeroelasticity,” Computational Mechanics, vol. 55, no. 1, pp. 91–119, 2015.
- (509) Y. Liu, S. Zhang, and Y. Wang, “Predictive maintenance of aircraft engines using hybrid physics-informed digital twins,” Applied Sciences, т. 11, № 2, стр. 036, 2021.
- (510) E. J. Tuegel, A. R. Ingraffea, and T. G. Eason, “Reengineering aircraft structural life prediction using digital twin technology,” in 51st AIAA/ASME Structures, Structural Dynamics, and Materials Conference, p. 1889, AIAA, 2011.
- (511) J. Тёрнер и Р. Смит, «Оптимизация аэрокосмического производства с помощью производственного цифрового двойника», Aerospace Manufacturing and Design, 2021.
- ⟦(512) J. Rossmann и M. Schluse, «Simulation-based virtual testbeds for aerospace applications», CEAS Space Journal, т. 8, № 1, с. 3–16, 2016.
- (513) R. Томпсон, С. Джонсон и Э. Глассген, «Цифровые двойники и живые модели в nasa: технические основы и будущие направления», техн. отчет NASA/TM–20210023699, сервер технических отчетов NASA (NTRS), 2021.
- ⟦(514) А. Гриншпун и Дж. Россманн, «Виртуальное тестирование роботизированного обслуживания в микрогравитации с использованием сред цифрового двойника», Acta Astronautica, том 128, стр. 666–674, 2016.
- (515) М. Шлусе и Й. Россманн, «Разработка и валидация сложных робототехнических систем для космических применений на основе моделирования», Simulation Modelling Practice and Theory, т. 70, с. 73–94, 2016.
- (516) V. Albino, U. Berardi, and R. M. Dangelico, “Smart cities: Definitions, dimensions, performance, and initiatives,” Journal of Urban Technology, vol. 22, no. 1, pp. 3–21, 2015.
- (517) A. Zanella, N. Bui, A. Castellani, L. Vangelista, и M. Zorzi, “Internet of things for smart cities,” IEEE Internet of Things Journal, т. 1, № 1, стр. 22–32, 2014.
- ⟦(518) С. К. Дж. Саймон Элиас Бибри, Джеффри Хуанг и Й. Крогстие, «Синергетическое взаимодействие искусственного интеллекта и цифрового двойника в экологическом планировании устойчивых умных городов: всеобъемлющий систематический обзор», Environmental Science and Ecotechnology, т. 20, с. 100433, июль 2024.
- ⟦(519) М. Фарси, А. Данешкхах, А. Хоссеиниан-Фар и Х. Джаханхани, ред., Технологии цифровых двойников и умные города. Интернет вещей (ITTCC), 2020.
- (520) S. Joshi, S. Saxena, T. Godbole, и Shreya, “Developing smart cities: An integrated framework,” Procedia Computer Science, vol. 93, стр. 902–909, 2016.
- ⟦(521) C. Andrews, K. Cooke, A. Gomez, P. Hurtado, T. Sanchez, S. Shah, and N. Wright, “Ai in planning: opportunities and challenges and how to prepare,” American Planning Association, 2022.
- (522) T. Koumetio, E. Diop, R. Azmi и др., “Artificial intelligence based methods for smart and sustainable urban planning: a systematic survey,” Arch. Comput. Methods Eng., т. 30, № 5, с. 1421–1438, 2023.
- ⟦R. Marasinghe, T. Yigitcanlar, S. Mayere, T. Washington, and M. Limb, “Computer vision applications for urban planning: a systematic review of opportunities and constraints,” Sustain. Cities Soc., vol. 100, no. 105047, 2024.
- ⟦T. Sanchez, “Planning with artificial intelligence,” American Planning Association, 2023.
- (525) T. Son, Z. Weedon, T. Yigitcanlar, T. Sanchez, J. Corchado, и R. Mehmood, «Алгоритмическое городское планирование для интеллектуального и устойчивого развития: систематический обзор литературы», Sustain. Cities Soc., т. 94, с. 104562, 2023.
- (526) T. Санчех, Х. Шумвей, Т. Горднер и Т. Лим, «Перспективы искусственного интеллекта в городском планировании», Int. J. Unity Sci., т. 27, вып. 2, стр. 179–194, 2022.
- (527) Межправительственная группа экспертов по изменению климата, Смягчение последствий изменения климата: вклад Рабочей группы III в Четвертый оценочный доклад Межправительственной группы экспертов по изменению климата. Кембридж, Великобритания: Cambridge University Press, 2007.
- ⟦(528) R. Эль-Агами, Х. Сейед и А. АЛ Акхата́тнех, «Всесторонний анализ цифрового двойника в интеллектуальных городах: библиометрическое исследование 4200 статей», Artif Intell Rev, т. 57, с. 154, 2024.
- ⟦(529) E. I. Administration, “How many smart meters are installed in the united states, and who has them?,” 2018. Доступ осуществлён: 2019-06-27.
- ⟦M. Gray and M. Kovacova, “Internet of things sensors and digital urban governance in data-driven smart sustainable cities,” Geopolitics, History, and International Relations, т. 13, № 2, стр. 107–120, 2021.
- (531) Y. Hajjaji, W. Boulila, I. R. Farah, I. Romdhani, and A. Hussain, “Big data and iot-based applications in smart environments: A systematic review,” Computer Science Review, vol. 39, p. 100318, 2021.
- ⟦Y. Wang, Q. Chen, T. Hong, and C. Kang, “Review of smart meter data analytics: Applications, methodologies, and challenges,” IEEE Transactions on Smart Grid, vol. 10, no. 3, pp. 3125–3148, 2019.
- (533) A. Jindal, A. Dua, K. Kaur, M. Singh, N. Kumar, and S. Mishra, “Decision tree and svm-based data analytics for theft detection in smart grid,” IEEE Transactions on Industrial Informatics, vol. 12, no. 3, pp. 1005–1016, 2016.
- ⟦H. N. Rafsanjani, C. R. Ahn, и J. Chen, «Связывание потребления энергии здания с энергозатратным поведением его обитателей в коммерческих зданиях: неинтрузивный мониторинг нагрузки обитателей (niolm),» Energy and Buildings, т. 172, с. 317–327, 2018.
- (535) C. M. T. R. W. J. Fan, C., «A novel deep generative modeling-based data augmentation strategy for improving short-term building», in Building Simulation, p. 197–211, Springer, 2022.
- ⟦G. Din and A. Marnerides, “Short term power load forecasting using deep neural networks,” in 2017 International Conference on Computing, Networking and Communications (ICNC), 2017.
- ⟦Y. He, J. Deng, and H. Li, “Краткосрочное прогнозирование нагрузки электропотребления с использованием глубокой доверительной нейронной сети и моделей копулы,” in 2017 9th International Conference on Intelligent Human-Machine Systems and Cybernetics (IHMSC), 2017.
- ⟦Y. Xu, Y. Sun, X. Liu, and Y. Zheng, “A digital-twin-assisted fault diagnosis using deep transfer learning,” IEEE Access, vol. 7, pp. 19990–19999, 2019.
- (539) C. Park and K. Kim, “Remote operation and maintenance of industrial robots using digital twin technology,” Journal of Manufacturing Systems, vol. 54, pp. 351–359, 2020.
- ⟦(540) Дж. Новочин, Снижение рисков для микросети при проектировании и валидационном тестировании с использованием аппаратных средств контроллера в контуре. Диссертация, Массачусетский технологический институт, 2017.
- ⟦(541) Б. Гоя, Т. Чиора, и И. Анхель, «Оптимизация виртуальной электростанции в интеллектуальных энергосетях: нарративный обзор», Future Internet, т. 14, № 5, с. 128, 2022.
- ⟦J. Huang, L. Zhao, F. Wei, and B. Cao, “The application of digital twin on power industry,” IOP Conf Ser: Earth Environ Sci, vol. 647, no. 1, p. 012015, 2021.
- (543) W. Cao and L. Zhou, “Resilient microgrid modeling in digital twin considering demand response and landscape design of renewable energy,” Sustainable Energy Technologies and Assessments, vol. 64, p. 103628, 2024.
- (544) X. Чан, X. Го, Дж. Ван, Х. Чжи, Л. Хао и Л. Цзи, «Стратегия согласованного частотного поддерживающего управления возобновляемыми распределенными энергетическими ресурсами на основе цифровых двойников», Electronics, т. 13, № 17, с. 3403, 2024.
- ⟦(545) А. Зайец, Y. Коскина и О. Дрожжин, «Анализ потенциальных рисков при управлении беспилотным подводным аппаратом (uuv)», Передача технологий: фундаментальные принципы и инновационные технические решения, с. 15–17, ноябрь 2024.
- (546) H. Sun, N. Liu, L. Tan, P. Du и B. Zhang, «Планирование устойчивости в режиме онлайн для микросетей на основе цифрового двойника: подход, объединяющий имитационное обучение и глубокое обучение с подкреплением», IET Renewable Power Generation, том 18, стр. n/a–n/a, 11 2023.
- ⟦R. H. Lasseter, “Smart distribution: Coupled microgrids,” Proceedings of the IEEE, том 99, вып. 6, стр. 1074–1082, 2011.
- (548) P. Palensky, A. A. Van Der Meer, C. D. Lopez, A. Joseph, and K. Pan, “Cosimulation of intelligent power systems: Fundamentals, software architecture, numerics, and coupling,” IEEE Industrial Electronics Magazine, vol. 11, no. 1, pp. 34–50, 2017.
- (549) D. Yu and Z. He, “Digital twin-driven intelligence disaster prevention and mitigation for infrastructure: advances, challenges, and opportunities,” Natural Hazards, том 112, с. 1–36, май 2022.
- (550) G. Castelli, A. Cesta, M. Diez, M. Padula, P. Ravazzani, G. Rinaldi, S. Savazzi, M. Spagnuolo, L. Strambini, G. Tognola, et al., “Городской интеллект: модульная, полностью интегрированная и развивающаяся модель для цифрового двойникования городов,” в Proceedings of the 2019 IEEE 16th International Conference on Smart Cities: Improving Quality of Life Using ICT & IoT and AI (HONET-ICT), (Charlotte, NC, USA), pp. 33–37, October 6–9 2019.
- (551) А. Скалас, Д. Кабидду, М. Мортара и М. Спаньуоло, «Потенциал геометрического слоя в городских цифровых двойниках», ISPRS International Journal of Geo-Information, т. 11, № 6, с. 343, 2022.
- ⟦(552) C. Catalano, M. Mortara, M. Spagnuolo, и B. Falcidieno, «Семантика и 3d-средства: текущие вопросы и перспективы», Comput. Graph., т. 35, с. 869–877, 2011.
- (553) T. S. P. J. A. M. S. P. T. B. S. A. M. P. Baduge, S.K., «Искусственный интеллект и интеллектуальное зрение для возведения и строительства 4.0: методы машинного обучения и глубокого обучения и применения», Automation in Construction, т. 141, с. 104440, 2022.
- (554) P. B. G. S. A. A. Abdollahi, A., “Building footprint extraction from high resolution aerial images using generative adversarial network (gan) architecture,” IEEE Access, vol. 8, p. 209517–209527, 2020.
- ⟦Y. Wang, A. Liu, F. Tao, and A. Nee, “Chapter 2 - digital twin driven conceptual design,” in Digital Twin Driven Smart Design (F. Tao, A. Liu, T. Hu, and A. Nee, eds.), pp. 33–66, Academic Press, 2020.
- ⟦(556) С. Е. Чжоу. Метод моделирования сборки и анализа точности сложного изделия на основе цифрового двойника. Диссертация, Чжэцзянский университет, 2019.
- ⟦(557) W. Luo, T. Hu, Y. Ye, C. Zhang, and Y. Wei, “Подход к гибридному прогнозированию технического обслуживания для станка с ЧПУ, приводимого цифровым двойником,” Robotics and Computer-Integrated Manufacturing, vol. 65, p. 101974, 2020.
- (558) P. B. G. S. A. A. Абдоллахи, A., «Стратегия увеличения данных на основе машинного обучения для классификации структурных повреждений в системе гражданской инфраструктуры», Journal of Civil Structural Health Monitoring, стр. 1–21, 2023.
- (559) Ö. Doğan, O. Şahin, and E. Karaarslan, “Digital twin based disaster management system proposal: Dt-dms,” Journal of Emerging Computer Technologies, vol. 1, no. 2, pp. 25–30, 2021.
- (560) К. Чжан, Т. Дэн и М. Шэнь, «Систематический обзор цифрового двойника города: новая модель городского управления в направлении умного города», Journal of Management Science and Engineering, 01 2021.
- ⟦G. White, A. Zink, L. Codecá, and S. Clarke, “A digital twin smart city for citizen feedback,” Cities, vol. 110, p. 103064, 2021.
- ⟦(562) С. Ге и С. Цин, «Система цифрового двойника для городского наводнения: рамочная модель», Systems Science & Control Engineering, т. 13, № 1, с. 2460432, 2025.
- (563) A. Khan, N. Kim, J. K. Shin, H. S. Kim, and B. D. Youn, “Damage assessment of smart composite structures via machine learning: a review,” JMST Advances, vol. 1, pp. 107–124, June 2019.
- (564) М. С. Ирфан, С. Дасгупта и М. Рахман, «К системам цифровых двойников транспорта для безопасности дорожного движения и мобильности: обзор», IEEE Internet of Things Journal, 2024.
- (565) A. Dureja, A. Dureja, V. Kumar и S. Sabharwal, «Сочетание технологии цифрового двойника и интеллектуальных транспортных систем для интеллектуальной мобильности», в Transforming Industry using Digital Twin Technology, стр. 281–296, Springer, 2024.
- (566) К. Ванг, З. Ли, К. Нономура, Т. Ю, К. Сакагучи, О. Хашаш и У. Саад, «Система автоматизированной навигации для интеллектуального цифрового двойника мобильности на основе транспортного средства: доказательство концепции», IEEE Transactions on Intelligent Vehicles, том 9, вып. 3, стр. 4348–4361, 2024.
- ⟦Z. Wang, Y. Bian, S. E. Shladover, G. Wu, S. E. Li, and M. J. Barth, “A survey on cooperative longitudinal motion control of multiple connected and automated vehicles,” IEEE Intelligent Transportation Systems Magazine, vol. 12, no. 1, pp. 4–24, 2020.
- ⟦R. Xu, H. Xiang, Z. Tu, X. Xia, M.-H. Yang, and J. Ma, “V2x-vit: Vehicle-to-everything cooperative perception with vision transformer,” in European conference on computer vision, pp. 107–124, Springer, 2022.
- (569) R. Xu, C.-J. Chen, Z. Tu, и M.-H. Yang, «V2x-vitv2: Улучшенные vision transformers для кооперативного восприятия vehicle-to-everything», IEEE Transactions on Pattern Analysis and Machine Intelligence, 2024.
- (570) X. Гао, Ю. У, Р. Ван, С. Лю, Ю. Чжоу и З. Ту, «Langcoop: Совместное вождение с помощью языка», в материалах конференции по компьютерному зрению и распознаванию образов, стр. 4226–4237, 2025.
- (571) X. Gao, R. Xu, J. Li, Z. Wang, Z. Fan, и Z. Tu, «Stamp: Масштабируемое совместное восприятие задач и моделей без привязки», в The Thirteenth International Conference on Learning Representations, 2025.
- (572) Z. Wang, R. Gupta, K. Han, H. Wang, A. Ganlath, N. Ammar, and P. Tiwari, “Mobility digital twin: Concept, architecture, case study, and future challenges,” IEEE Internet of Things Journal, vol. 9, no. 18, pp. 17452–17467, 2022.
- (573) K. M. Alam and A. El Saddik, “C2PS: A digital twin architecture reference model for the cloud-based cyber-physical systems,” IEEE Access, vol. 5, pp. 2050–2062, 2017.
- (574) S. A. Kumar, R. Madhumathi, P. R. Chelliah, L. Tao, и S. Wang, “A novel digital twin-centric approach for driver intention prediction and traffic congestion avoidance,” Journal of Reliable Intelligent Environments, vol. 4, no. 4, pp. 199–209, 2018.
- ⟦Z. Wang, X. Liao, X. Zhao, K. Han, P. Tiwari, M. J. Barth, and G. Wu, “A Digital Twin paradigm: Vehicle-to-Cloud based advanced driver assistance systems,” in 2020 IEEE 91st Vehicular Technology Conference, pp. 1–6, May 2020.
- ⟦X. Liao, Z. Wang, X. Zhao, K. Han, P. Tiwari, M. J. Barth, and G. Wu, “Cooperative ramp merging design and field implementation: A digital twin approach based on vehicle-to-cloud communication,” IEEE Transactions on Intelligent Transportation Systems, vol. 23, no. 5, pp. 4490–4500, 2021.
- (577) Y. Liu, Z. Wang, K. Han, Z. Shou, P. Tiwari, and J. H. Hansen, “Sensor fusion of camera and cloud digital twin information for intelligent vehicles,” in 2020 IEEE Intelligent Vehicles Symposium (IV), pp. 182–187, IEEE, 2020.
- ⟦X. Gao, Y. Wu, X. Luo, K. Wu, X. Chen, Y. Wang, C. Liu, Y. Zhou, and Z. Tu, “Airv2x: Unified air-ground vehicle-to-everything collaboration,” arXiv preprint arXiv:2506.19283, 2025.
- ⟦Y. Liu, K. Zhang, and Z. Li, “Application of digital twin and parallel system in automated driving testing,” in 2021 IEEE 1st International Conference on Digital Twins and Parallel Intelligence (DTPI), pp. 123–126, 2021.
- ⟦Z. Wang, K. Han, and P. Tiwari, “Digital twin simulation of connected and automated vehicles with the unity game engine,” in 2021 IEEE 1st International Conference on Digital Twins and Parallel Intelligence (DTPI), pp. 1–4, IEEE, 2021.
- ⟦(581) С. Сю, В. Дин, В. Лю, З. Лю, С. Ван, Ю. Хэ, Х. Ху, Д. Чжао и Б. Ли, «Opencda-loop: замкнутая контурная платформа для бенчмаркинга с сквозной оценкой кооперативного восприятия», Advances in Neural Information Processing Systems, 2022.
- (582) Y. Ge, Y. Wang, R. Yu, Q. Han, and Y. Chen, “Research on test method of autonomous driving based on digital twin,” in 2019 IEEE Vehicular Networking Conference (VNC), pp. 1–2, IEEE, 2019.
- ⟦(583) А. Рассолькин, Т. Вайманн, А. Калластэ и В. Кутс, «Цифровой двойник для пропульсивного привода автономного электрического транспортного средства», в 2019 IEEE 60-й Международной научной конференции по энергетике и электротехнике Рижского технического университета (RTUCON), стр. 1–4, IEEE, 2019.
- ⟦W. Yang, Y. Tan, K. Yoshida, и S. Takakuwa, «Моделирование, управляемое цифровым двойником, для киберфизической системы в Индустрии 4.0», DAAAM International Scientific Book, т. 201, с. 227–234, 2017.
- (585) T. Zhang, X. Liu, Z. Luo, F. Dong, and Y. Jiang, “Time series behavior modeling with digital twin for internet of vehicles,” EURASIP Journal on Wireless Communications and Networking, vol. 2019, pp. 1–11, 2019.
- ⟦X. Chen, E. Kang, S. Shiraishi, V. M. Preciado, and Z. Jiang, “Digital behavioral twins for safe connected cars,” в Proceedings of the 21th ACM/IEEE international conference on model driven engineering languages and systems, стр. 144–153, 2018.
- ⟦Z. Hu, S. Lou, Y. Xing, X. Wang, D. Cao, and C. Lv, “Review and perspectives on driver digital twin and its enabling technologies for intelligent vehicles,” IEEE Transactions on Intelligent Vehicles, vol. 7, no. 3, pp. 417–440, 2022.
- ⟦X. Liao, X. Zhao, Z. Wang, Z. Zhao, K. Han, R. Gupta, M. J. Barth, и G. Wu, “Driver digital twin for online prediction of personalized lane change behavior,” IEEE Internet of Things Journal, 2023.
- ⟦Y. Ma, R. Du, A. Abdelraouf, K. Han, R. Gupta, и Z. Wang, «Цифровой двойник водителя для онлайн-распознавания отвлекающих действий при вождении», IEEE Transactions on Intelligent Vehicles, 2024.
- ⟦Z. Hu, S. Lou, Y. Xing, X. Wang, D. Cao, и C. Lv, «Обзор и перспективы в области цифрового двойника водителя и его вспомогательных технологий для интеллектуальных транспортных средств», IEEE Transactions on Intelligent Vehicles, т. 7, № 3, с. 417–440, 2022.
- ⟦E.-K. Lee, M. Gerla, G. Pau, U. Lee, и J.-H. Lim, “Интернет транспортных средств: от интеллектуальной сети до автономных автомобилей и дорожной туманообразной вычислительной среды,” International Journal of Distributed Sensor Networks, т. 12, № 9, с. 1550147716665500, 2016.
- ⟦(592) T.-H. Wang, S. Manivasagam, M. Liang, B. Yang, W. Zeng, and R. Urtasun, “V2vnet: Vehicle-to-vehicle communication for joint perception and prediction,” in Computer Vision–ECCV 2020: 16th European Conference, Glasgow, UK, August 23–28, 2020, Proceedings, Part II 16, pp. 605–621, Springer, 2020.
- ⟦R. Xu, Z. Tu, H. Xiang, W. Shao, B. Zhou, and J. Ma, “Cobevt: Cooperative bird’s eye view semantic segmentation with sparse transformers,” arXiv preprint arXiv:2207.02202, 2022.
- (594) J. Li, X. Liu, B. Li, R. Xu, J. Li, H. Yu, and Z. Tu, “Comamba: В режиме реального времени совместное восприятие, раскрытое с моделями пространства состояний,” препринт arXiv arXiv:2409.10699, 2024.
- ⟦R. Wang, X. Gao, H. Xiang, R. Xu, and Z. Tu, “Cocmt: Communication-efficient cross-modal transformer for collaborative perception,” arXiv preprint arXiv:2503.13504, 2025.
- ⟦Z. Wang, Y. Wang, Z. Wu, H. Ma, Z. Li, H. Qiu, and J. Li, “Cmp: Cooperative motion prediction with multi-agent communication,” IEEE Robotics and Automation Letters, 2025.
- ⟦(597) B. Ji, X. Zhang, S. Mumtaz, C. Han, C. Li, H. Wen, and D. Wang, “Survey on the internet of vehicles: Network architectures and applications,” IEEE Communications Standards Magazine, vol. 4, no. 1, pp. 34–41, 2020.
- (598) М. Лоридсен, Л. К. Гименеc, И. Родригес, Т. Б. Соренсен и П. Могансен, «От LTE к 5G для подключенной мобильности», IEEE Communications Magazine, т. 55, вып. 3, стр. 156–162, 2017.
- ⟦C. Hu, W. Fan, E. Zeng, Z. Hang, F. Wang, L. Qi, and M. Z. A. Bhuiyan, “Метод прогнозирования данных трафика в реальном времени с использованием цифрового двойника для 5g-включенных средств интернета вещей,” IEEE Transactions on Industrial Informatics, vol. 18, no. 4, pp. 2811–2819, 2022.
- (600) А. Масараккья, В. Шарма, Б. Канберк, О. А. Добрe и Т. К. Дуонг, “Цифровой двойник для 6g: таксономия, исследовательские задачи и путь вперед”, IEEE Open Journal of the Communications Society, том. 3, стр. 2137–2150, 2022.
- (601) W. Sun, P. Wang, N. Xu, G. Wang, и Y. Zhang, «Динамический цифровой двойник и распределённые стимулы для распределения ресурсов в беспилотном содействии сети автомобильных транспортных средств», IEEE Internet of Things Journal, т. 9, вып. 8, стр. 5839–5852, 2022.
- ⟦R. Xu, X. Xia, J. Li, H. Li, S. Zhang, Z. Tu, Z. Meng, H. Xiang, X. Dong, R. Song, et al., “V2v4real: A real-world large-scale dataset for vehicle-to-vehicle cooperative perception,” in Proceedings of the IEEE/CVF Conference on Computer Vision and Pattern Recognition, pp. 13712–13722, 2023.
- ⟦(603) J. Гао, C. Пэн, Т. Ёсинага, G. Хан, S. Гуленг и C. У, «Приложения для интернета транспортных средств с цифровым двойником», Electronics, т. 13, № 7, 2024.
- (604) C. Tan, X. Li, T. H. Luan, B. Gu, Y. Qu и L. Gao, «Цифровой двойник для удаленного совместного использования ресурсов в Интернете транспортных средств с применением консорциумной блокчейн-системы», в: 2021 IEEE 94-я конференция по технологиям транспортных средств (VTC2021-Fall), стр. 1–6, 2021.
- (605) B. Hazarika, K. Singh, C.-P. Li, A. Schmeink, and K. F. Tsang, “Radit: Resource allocation in digital twin-driven uav-aided internet of vehicle networks,” IEEE Journal on Selected Areas in Communications, vol. 41, no. 11, pp. 3369–3385, 2023.
- (606) В. П. Челлапанди, Л. Юань, К. Дж. Бринтон, С. Х. Жак и З. Ван, «Федеративное обучение для подключенных и автоматизированных транспортных средств: обзор существующих подходов и проблем», IEEE Transactions on Intelligent Vehicles, 2023.
- ⟦H. Yin, X. Huang, C. Liang, B. Cao, and M. Zhou, “Secure and efficient data sharing for internet of vehicles: A hierarchical blockchain enabled asynchronous federated learning approach,” IEEE Transactions on Vehicular Technology, vol. 74, no. 10, pp. 16419–16434, 2025.
- (608) I. Уллах, С. Денг, X. Пей, Х. Муштак, и М. Узайр, «IoV-SFL: блокчейн-ориентированная федеративная обучающая среда для безопасного и эффективного обмена данными в интернете вещей автомобилей», Peer-to-Peer Networking and Applications, том 18, вып. 1, стр. 34, 2024.
- (609) X. Kong, K. Wang, M. Hou, X. Hao, G. Shen, X. Chen, и F. Xia, «Схема распознавания номерных знаков на основе федеративного обучения для IoV с поддержкой 5g», IEEE Transactions on Industrial Informatics, т. 17, № 12, стр. 8523–8530, 2021.
- ⟦(610) X. Kong, H. Gao, G. Shen, G. Duan, and S. K. Das, “FedVCP: A Federated-Learning-Based Cooperative Positioning Scheme for Social Internet of Vehicles,” IEEE Transactions on Computational Social Systems, vol. 9, pp. 197–206, Jan. 2022.
- ⟦J. Zhang, Y. Zheng, and D. Qi, “Deep spatio-temporal residual networks for citywide crowd flows prediction,” in Proc. 21st AAAI Conf. Artif. Intell., pp. 1–7, 2017.
- ⟦Y. Wang, X. Huang, X. Sun, M. Yan, S. Xing, Z. Tu, и J. Li, “Uniocc: A unified benchmark for occupancy forecasting and prediction in autonomous driving,” in Proceedings of the IEEE/CVF International Conference on Computer Vision (ICCV), IEEE, 2025.
- ⟦(613) A. J. Saroj, S. Roy, A. Guin и M. Hunter, «Разработка модели симуляции цифрового двойника дорожного движения в реальном времени на основе связанных коридоров с данными», Journal of Transportation Engineering, Part A: Systems, том 147, вып. 12, стр. 04021096, 2021.
- ⟦(614) H. Xu, A. Berres, S. B. Yoginath, H. Sorensen, P. J. Nugent, J. Severino, S. A. Tennille, A. Moore, W. Jones и J. Sanyal, «Умобильность в облаке: обеспечение оперативной осведомленности об обстановке и киберфизического управления с помощью цифрового двойника для трафика», IEEE Transactions on Intelligent Transportation Systems, том 24, номер 3, стр. 3145–3156, 2023.
- (615) Ю. Ли и В. Чжан, «Генерация цифрового двойника транспортного потока для дорожного сценария на автомагистрали на основе парного слияния радара и камеры», Scientific Reports, т. 13, № 1, стр. 642, 2023.
- ⟦F. Toqué, E. Côme, M. K. El Mahrsi, and L. Oukhellou, “Forecasting dynamic public transport origin-destination matrices with long-short term memory recurrent neural networks,” in Proc. IEEE 19th Int. Conf. Intell. Transp. Syst. (ITSC), pp. 1071–1076, Nov. 2016.
- ⟦C. L. W. G. C. S. J. H. P. J. H. Z. Wu, C., “Spatiotemporal scenario generation of traffic flow based on lstm-gan,” IEEE Access, vol. 8, p. 186191–186198, 2020.
- (618) Z. Tu, L. Qiao, R. Nowak, H. Lv, and Z. Lv, “Digital twins-based automated pilot for energy-efficiency assessment of intelligent transportation infrastructure,” IEEE Transactions on Intelligent Transportation Systems, vol. 23, no. 11, pp. 22320–22330, 2022.
- ⟦(619) Л. Ни, Х. Ван, Ц. Чжао, Ц. Шан, Л. Фэн и Г. Ли, «Цифровой двойник для транспортных больших данных: подход к прогнозированию сетевого трафика на основе обучения с подкреплением», IEEE Transactions on Intelligent Transportation Systems, т. 25, № 1, с. 896–906, 2024.
- ⟦(620) Л. Ванг, М.-А. Лавуа, С. Папэ, Б. Нисар, Ю. Чен, В. Дин, Б. Иванович, Х. Шао, А. Абудувейли, Э. Кук, и др., «Развертываемое и обобщаемое прогнозирование движения: классификация, открытые задачи и будущие направления», препринт arXiv arXiv:2505.09074, 2025.
- ⟦B. Lange, M. Itkina, J. Li, and M. Kochenderfer, “Self-supervised Multi-future Occupancy Forecasting for Autonomous Driving,” in Proceedings of Robotics: Science and Systems, 2025.
- ⟦J. Li, J. Li, S. Bae и D. Isele, «Adaptive prediction ensemble: Improving out-of-distribution generalization of motion forecasting», IEEE Robotics and Automation Letters, 2024.
- (623) J. Li, D. Isele, K. Lee, J. Park, K. Fujimura, и M. J. Kochenderfer, “Интерактивная автономная навигация с выводом внутреннего состояния и оценкой интерактивности,” IEEE Transactions on Robotics, т. 40, с. 2932–2949, 2024.
- (624) M. Toyungyernsub, E. Yel, J. Li, and M. J. Kochenderfer, “Predicting future spatiotemporal occupancy grids with semantics for autonomous driving,” in 2024 IEEE Intelligent Vehicles Symposium (IV), pp. 2855–2861, IEEE, 2024.
- ⟦Z. Zhao, C. Hua, F. Berto, K. Lee, Z. Ma, J. Li, and J. Park, «Trajevo: проектирование эвристик прогнозирования траекторий посредством эволюции, управляемой llm», препринт arXiv arXiv:2508.05616, 2025.
- ⟦(626) H. Girase, H. Gang, S. Malla, J. Li, A. Kanehara, K. Mangalam, and C. Choi, “Loki: Long term and key intentions for trajectory prediction,” in Proceedings of the IEEE/CVF International Conference on Computer Vision, pp. 9803–9812, 2021.
- (627) J. Li, H. Ma, W. Zhan, and M. Tomizuka, “Coordination and trajectory prediction for vehicle interactions via bayesian generative modeling,” in 2019 IEEE intelligent vehicles symposium (IV), pp. 2496–2503, IEEE, 2019.
- ⟦(628) Б. Ланге, Дж. Ли и М. Дж. Кохендерфер, «Scene informer: Anchor-based occlusion inference and trajectory prediction in partially observable environments», в: 2024 IEEE International Conference on Robotics and Automation (ICRA), стр. 14138–14145, IEEE, 2024.
- ⟦(629) С. Си, Цз. Ли и Цз. Ван, «Метод прогнозирования траектории для транспортных средств в интерактивных сценариях, вдохновлённый когницией», IET Intelligent Transport Systems, том 17, № 8, стр. 1544–1559, 2023.
- ⟦M. Toyungyernsub, E. Yel, J. Li, and M. J. Kochenderfer, “Dynamics-aware spatiotemporal occupancy prediction in urban environments,” in 2022 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), pp. 10836–10841, IEEE, 2022.
- (631) H. Ма, Y. Сан, J. Ли и М. Томидзука, «Прогнозирование поведения при движении нескольких агентов в различных сценариях с самоконтролируемыми доменными знаниями», в 2021 IEEE International Intelligent Transportation Systems Conference (ITSC), стр. 3122–3129, IEEE, 2021.
- ⟦(632) A. M. R. M. S. A. T. S. A. M. Jilani, U., «Классификация заторов уличного движения с использованием GAN-основанного синтетического увеличения данных и новой модели сверточной нейронной сети с пятью слоями», Electronics, том 11, стр. 2290, 2022.
- ⟦Z. Wang, K. Han, и P. Tiwari, «Цифровой двойник, усиленный кооперативным вождением на несигнализированных перекрёстках», IEEE Transactions on Intelligent Vehicles, т. 7, № 2, стр. 198–209, 2022.
- ⟦(634) A. Saroj, T. V. Trant, A. Guin, M. Hunter, and M. Sartipi, “Optimizing traffic controllers along the mlk smart corridor using reinforcement learning and digital twin,” in 2022 IEEE 2nd International Conference on Digital Twins and Parallel Intelligence (DTPI), pp. 1–2, 2022.
- (635) SAP, “Что такое Индустрия 4.0?.” https://www.sap.com/products/scm/industry-4-0/what-is-industry-4-0.html.
- ⟦D. Mourtzis, “Manufacturing from industry 4.0 to industry 5.0: Advances and applications,” Laboratory for Manufacturing Systems and Automation, Department of Mechanical Engineering and Aeronautics, University of Patras, pp. 13–61, June 2024.
- (637) И. Яо, Дж. Чжоу, Дж. Чжан и К. Р. Боэр, «От интеллектуального производства к интеллектуальному производству для Industry 4.0, инициированного искусственным интеллектом следующего поколения и далее», в 2017 5-й Международной конференции по Enterprise Systems (ES), стр. 311–318, 2017.
- (638) Дж. Дэвис, Т. Эдгар, Дж. Портер, Дж. Бернэйден и М. Сарли, «Умное производство, производственная интеллектуальность и показатели динамики спроса», Computers and Chemical Engineering, т. 47, с. 145 – 156, 2012. Цитируется: 578.
- ⟦J. Wang, Y. Ma, L. Zhang, R. X. Gao, and D. Wu, “Deep learning for smart manufacturing: Methods and applications,” Journal of Manufacturing Systems, vol. 48, pp. 144–156, 2018. Специальный выпуск по интеллектуальному производству.
- ⟦A. G. Frank, L. S. Dalenogare, и N. F. Ayala, “Технологии Индустрии 4.0: модели внедрения в производственных компаниях,” International Journal of Production Economics, т. 210, с. 15 – 26, 2019. Цитируется: 1661.
- ⟦Y. Коэн, Х. Насералдин, А. Чаудхури и Ф. Пилати, «Сборочные системы в эпоху Индустрии 4.0: дорожная карта для понимания сборки 4.0», International Journal of Advanced Manufacturing Technology, т. 105, № 9, с. 4037 – 4054, 2019. Цитируется: 118.
- (642) М. П. У. Карла Гонса́лвес Машаду и Э. Х. Д. Р. да Силва, «Устойчивое производство в индустрии 4.0: формирующаяся исследовательская повестка», International Journal of Production Research, т. 58, вып. 5, с. 1462–1484, 2020.
- ⟦(643) А. К. Гхош, А. С. У ллах и А. Кубо, «Построение цифровых двойников будущих производственных систем на основе скрытых марковских моделей», Artificial Intelligence for Engineering Design, Analysis and Manufacturing: AIEDAM, т. 33, вып. 3, с. 317 – 331, 2019. Цитировано: 63.
- (644) I. Эррандонья, С. Бельтран, и С. Аррисабалага, «Цифровой двойник для технического обслуживания: обзор литературы», Computers in Industry, т. 123, 2020. Цитируется: 332.
- ⟦(645) C. Wagner, J. Grothoff, U. Epple, R. Drath, S. Malakuti, S. Grüner, M. Hoffmeister, and P. Zimermann, “The role of the industry 4.0 asset administration shell and the digital twin during the life cycle of a plant,” in 2017 22nd IEEE International Conference on Emerging Technologies and Factory Automation (ETFA), pp. 1–8, 2017.
- ⟦(646) К. Йосифовска, Э. Йигитбаз и Г. Энгельс, «Рамки адаптации многомодального пользовательского интерфейса на основе цифрового двойника для вспомогательных систем в Индустрии 4.0», Lecture Notes in Computer Science (включая подсерии Lecture Notes in Artificial Intelligence и Lecture Notes in Bioinformatics), т. 11568 LNCS, с. 398 – 409, 2019. Цитируется: 36.
- (647) В. Шакхнов, А. Курноcенко, А. Демин и А. Власов, «Визуальные инструменты Industry 4.0 для проектирования системы цифрового двойника», Advances in Intelligent Systems and Computing, т. 1295, с. 864 – 875, 2020. Цитируется: 14.
- ⟦(648) B. Schleich, N. Anwer, L. Mathieu, and S. Wartzack, “Shaping the digital twin for design and production engineering,” CIRP Annals, vol. 66, no. 1, pp. 141–144, 2017.
- ⟦S. Aheleroff, R. Y. Zhong, and X. Xu, “A digital twin reference for mass personalization in industry 4.0,” vol. 93, p. 228 – 233, 2020. Процитировано: 44; Все открытый доступ, Gold Open Access.
- ⟦(650) D. Guerra-Zubiaga, V. Kuts, K. Mahmood, A. Bondar, N. Nasajpour-Esfahani, и T. Otto, «Подход к разработке цифрового двойника для систем Industry 4.0: примеры автоматизации производства», International Journal of Computer Integrated Manufacturing, т. 34, вып. 9, с. 933 – 949, 2021. Процитировано: 46.
- ⟦(651) C. Assawaarayakul, W. Srisawat, S. D. N. Ayuthaya, и S. Wattanasirichaigoon, «Интегрировать цифровой двойник в существующую производственную систему для промышленности 4.0», in 2019 4th Technology Innovation Management and Engineering Science International Conference (TIMES-iCON), стр. 1–5, 2019.
- ⟦(652) Л. Ли, Б. Лэй и C. Мао, «Цифровой двойник в интеллектуальном производстве», Journal of Industrial Information Integration, т. 26, с. 100289, 2022.
- (653) M. Javaid, A. Haleem, и R. Suman, «Применения цифровых двойников для Индустрии 4.0: обзор», Cognitive Robotics, т. 3, с. 71–92, 2023.
- (654) Дж. Ли, М. Азамфар, Дж. Сингх и С. Сиахпур, «Интеграция цифрового двойника и глубокого обучения в киберфизических системах: к умному производству», IET Cyber-physical Systems: Theory & Applications, т. 2, с. 34–36, март 2020. Ссылки: 127.
- ⟦Z. Jiang, Y. Guo и Z. Wang, «Цифровой двойник для улучшения интеграции виртуального и реального в промышленном iot», Journal of Industrial Information Integration, т. 22, 2021. Цитируется: 125.
- ⟦(656) Дж. Т. Говард, Дж. С. Джанак, А. Р. Сантос-Лосада, С. Макэвилла, С. Д. Энсли, Л. Э. Уокер, А. Спиро и И. Дж. Стюарт, «Укорочение теломер и ускоренное старение у ветеранов армии США», International Journal of Environmental Research and Public Health, т. 18, вып. 4, с. 1 – 13, 2021. Цитируется: 7; все открытые доступы, Gold Open Access, Green Open Access.
- (657) Т. Й. Мелессе, В. Ди Паскуале и С. Риемма, «Модели цифровых двойников в промышленных операциях: систематический обзор литературы», т. 42, с. 267 – 272, 2020. Цитировано: 132; Все с открытым доступом, Голд открытый доступ, Грин открытый доступ.
- (658) М. Сингх, Э. Фуэнмайор, Э. П. Хинчи, Ю. Цяо, Н. Мюррей и Д. Девайн, «Цифровой двойник: от истоков к будущему», Appl. Syst. Innov., т. 4, № 2, с. 36, 2021. Принято к рассмотрению: 30 апреля 2021 г. / Переработано: 19 мая 2021 г. / Принято: 21 мая 2021 г. / Опубликовано: 24 мая 2021 г..
- ⟦Y. M. Tang, W. T. Kuo, and C. Lee, “Real-time mixed reality (mr) and artificial intelligence (ai) object recognition integration for digital twin in industry 4.0,” Internet of Things, vol. 23, p. 100753, 2023.
- (660) K. Бартш, А. Петтке, А. Хюберт, Дж. Лакэмпер и Ф. Ланге, «О применении цифрового двойника и роли искусственного интеллекта в аддитивном производстве: систематический обзор», Journal of Physics: Materials, т. 4, № 3, с. 032005, 2021. Опубликовано 21 апреля 2021.
- (661) Y. Wang, Z. Zhu, L. Wang, G. Sun, and R. Liang, “Визуализация и визуальный анализ мультимедийных данных в производстве: обзор,” Visual Informatics, т. 6, вып. 4, стр. 12–21, 2022.
- (662) Y.-H. L. Кунг-Ченг Ван и С. Анджелика, «Проектирование цифрового двойника для мониторинга в реальном времени — тематическое исследование машины для высечки», International Journal of Production Research, т. 59, № 21, стр. 6471–6485, 2021.
- ⟦(663) X. Tong, Q. Liu, S. Pi, and Y. Xiao, “Real-time machining data application and service based on imt digital twin,” Journal of Intelligent Manufacturing, vol. 31, no. 5, p. 1113 – 1132, 2020. Цитировано: 139.
- (664) B. Qi and H.-S. Park, “Data-driven digital twin model for predicting grinding force,” IOP Conference Series: Materials Science and Engineering, vol. 916, p. 012092, sep 2020.
- (665) M. R. Shahriar, S. M. N. A. Sunny, X. Liu, M. C. Leu, L. Hu, и N.-T. Nguyen, “Mtcomm based virtualization and integration of physical machine operations with digital-twins in cyber-physical manufacturing cloud,” в 2018 5th IEEE International Conference on Cyber Security and Cloud Computing (CSCloud)/2018 4th IEEE International Conference on Edge Computing and Scalable Cloud (EdgeCom), стр. 46–51, 2018.
- ⟦G. Zhao, X. Cao, W. Xiao, Y. Zhu, and K. Cheng, “Digital twin for nc machining using complete process information expressed by step-nc standard,” in Proceedings of the 2019 4th International Conference on Automation, Control and Robotics Engineering, CACRE2019, (New York, NY, USA), Association for Computing Machinery, 2019.
- ⟦(667) Дж. Эггер и Т. Масуд, «Дополненная реальность для поддержки интеллектуального производства — систематический обзор литературы», Computers & Industrial Engineering, том 140, стр. 106195, 2020.
- (668) X. Яо, Дж. Чжоу, Й. Лин и др., «Умное производство на основе киберфизических систем и далее», J Intell Manuf, т. 30, с. 2805–2817, 2019.
- (669) М. Сатковски и Р. Дахслет, «Исследование влияния реальных условий на восприятие 2d-визуализаций в дополненной реальности», в материалах 2021 CHI-конференции по вопросам человеческих факторов в вычислительных системах, CHI ’21, (Нью-Йорк, штат Нью-Йорк, США), Association for Computing Machinery, 2021.
- ⟦J. M. Runji and C.-Y. Lin, «Markerless cooperative augmented reality-based smart manufacturing double-check system: Case of safe pcba inspection following automatic optical inspection», Robotics and Computer-Integrated Manufacturing, т. 64, с. 101957, 2020.
- (671) T. Бёттьер, Д. Тола, Ф. Какаванди, К. Р. Вевер, Д. Раманджан, К. Гомес, П. Г. Ларсен и А. Иосифидис, «Обзор прикладных задач цифровых двойников на уровне единицы продукции в промышленности», CIRP Journal of Manufacturing Science and Technology, т. 45, стр. 162–189, 2023.
- ⟦J.-K. Park, B.-K. Kwon, J.-H. Park, and D.-J. Kang, “Machine learning-based imaging system for surface defect inspection,” International Journal of Precision Engineering and Manufacturing - Green Technology, vol. 3, no. 3, p. 303 – 310, 2016. Cited by: 255.
- ⟦A. Ределингхейс, А. Бассон и К. Крюгер, «Шестислойная архитектура для цифрового двойника: реализация на примере производственного кейса», Journal of Intelligent Manufacturing, том 31, вып. 6, стр. 1383–1402, 2020. Цитируется: 181.
- ⟦Q. Miao, L. Liu, C. Chen, X. Wan, and T. Xu, “Research on operation status prediction of production equipment based on digital twins and multidimensional time series,” Lecture Notes in Electrical Engineering, vol. 737, p. 246 – 254, 2021. Cited by: 1.
- (675) R. Zhao, R. Yan, Z. Chen, K. Mao, P. Wang и R. X. Gao, «Deep learning and its applications to machine health monitoring», Mechanical Systems and Signal Processing, том 115, стр. 213–237, 2019.
- ⟦O. Janssens, V. Slavkovikj, B. Vervisch, K. Stockman, M. Loccufier, S. Verstockt, R. Van de Walle, and S. Van Hoecke, “Convolutional neural network based fault detection for rotating machinery,” Journal of Sound and Vibration, vol. 377, p. 331 – 345, 2016. Cited by: 1007; All Open Access, Green Open Access.
- ⟦(677) C. Lu, Z. Wang, and B. Zhou, “Intelligent fault diagnosis of rolling bearing using hierarchical convolutional network based health state classification,” Advanced Engineering Informatics, т. 32, с. 139 – 151, 2017. Цитировано: 371.
- ⟦(678) П. Wang, Ananya, R. Yan и R. X. Gao, «Виртуализация и глубокое распознавание для классификации отказов системы», Журнал производственных систем, том 44, стр. 310 – 316, 2017. Цитируется: 154; Полный открытый доступ, Гибридный золотой открытый доступ.
- (679) В. Донг и Г. Ли, «Возможность для полулинейных дифференциальных уравнений с бесконечной задержкой», Mathematics, т. 4, № 4, 2016. Цитируется: 2; Вся открытая доступность, Gold Open Access, Green Open Access.
- ⟦J. Wang, J. Zhuang, L. Duan, and W. Cheng, “A multi-scale convolution neural network for featureless fault diagnosis,” in 2016 International Symposium on Flexible Automation (ISFA), pp. 65–70, 2016.
- ⟦(681) П. Тамилселван и П. Ванг, «Диагностика отказов с использованием глубокого доверительного обучения на основе классификации состояния здоровья», Reliability Engineering and System Safety, т. 115, с. 124 – 135, 2013. Цитируется: 625.
- ⟦(682) H. Yu, F. Khan, and V. Garaniya, “Nonlinear gaussian belief network based fault diagnosis for industrial processes,” Journal of Process Control, vol. 35, p. 178 – 200, 2015. Цитировано: 48.
- (683) V. T. Tran, F. Althobiani и A. Ball, «An approach to fault diagnosis of reciprocating compressor valves using teager-kaiser energy operator and deep belief networks», Expert Systems with Applications, т. 41, № 9, стр. 4113 – 4122, 2014. Цитировано: 397.
- ⟦H. Shao, H. Jiang, X. Zhang, and M. Niu, “Rolling bearing fault diagnosis using an optimization deep belief network,” Measurement Science and Technology, vol. 26, p. 115002, sep 2015.
- (685) М. Ган, С. Ван и С. Чжу, «Построение иерархической диагностической сети на основе глубокого обучения и ее применение в распознавании неисправностей для подшипников качения», Mechanical Systems and Signal Processing, т. 72–73, с. 92–104, 2016. Процитировано: 530.
- (686) Дж. Инь и В. Чжао, «Сеть для диагностики неисправностей для бортового оборудования высокоскоростной железной дороги: подход на основе глубокого обучения», Engineering Applications of Artificial Intelligence, т. 56, с. 250 – 259, 2016. Цитируется: 148.
- (687) G. Li, Y. Wu, Y. Zhang, R. Zhi, J. Wang, and C. Ma, “Performance study on a single-screw expander for a small-scale pressure recovery system,” Energies, vol. 10, no. 1, 2017.
- ⟦Y. Cai, B. Starly, P. Cohen, and Y.-S. Lee, “Sensor data and information fusion to construct digital-twins virtual machine tools for cyber-physical manufacturing,” vol. 10, p. 1031 – 1042, 2017. Цитируется: 278; Полный открытый доступ, Gold Open Access.
- (689) М. Моретти, А. Россі, и Н. Сенин, “In-process monitoring of part geometry in fused filament fabrication using computer vision and digital twins,” Additive Manufacturing, т. 37, с. 101609, 2021.
- (690) R. Рен, Т. Хунг и К. С. Тан, «Общий подход на основе глубокого обучения для автоматизированного контроля поверхностей», IEEE Transactions on Cybernetics, т. 48, вып. 3, стр. 929–940, 2018.
- ⟦J. Masci, U. Meier, D. Ciresan, J. Schmidhuber, and G. Fricout, “Steel defect classification with max-pooling convolutional neural networks,” in The 2012 International Joint Conference on Neural Networks (IJCNN), pp. 1–6, 2012.
- ⟦(692) М. Аяни, М. Ганебэк, и А. Х. Нг, «Цифровой двойник: применение эмуляции для восстановления работоспособности машин», Procedia CIRP, т. 72, с. 243–248, 2018. 51-я конференция CIRP по производственным системам.
- (693) D. Balderas, A. Ortiz, E. Méndez, P. Ponce, and A. Molina, “Empowering digital twin for industry 4.0 using metaheuristic optimization algorithms: case study pcb drilling optimization,” International Journal of Advanced Manufacturing Technology, vol. 113, no. 5-6, p. 1295 – 1306, 2021. Цитируется: 30.
- ⟦(694) П. Перееверзев, А. Акйнцева и М. Алсигар, «Проектирование оптимальных циклов шлифования, устойчивых к неустойчивой механической обработке на основе синтеза технологии цифрового двойника и метода динамического программирования», в Proceedings of the 5th International Conference on Industrial Engineering (ICIE 2019) (A. Radionov, O. Kravchenko, V. Guzeev и Y. Rozhdestvenskiy, ред.), Springer, Cham, 2020.
- ⟦(695) J. F. Arinez, Q. Chang, R. X. Gao, C. Xu и J. Zhang, «Искусственный интеллект в перспективном производстве: текущее состояние и будущие перспективы», Journal of Manufacturing Science and Engineering, т. 142, с. 110804, 08 2020.
- ⟦(696) P. S. Чаудхари, Д. М. Патель и Д. Дж. Л. Джунеджа, «Применение искусственного интеллекта для прогнозирования процесса лазерной резки — обзор», 2012.
- (697) А. Чимino, Ф. Лонго, Дж. Мирабелли и В. Солина, «Циклическая и целостная методология для использования концепции цифрового двойника цепочки поставок в направлении более устойчивого и устойчивого будущего», Cleaner Logistics and Supply Chain, т. 11, с. 100154, 2024.
- ⟦(698) T. Defraeye, G. Tagliavini, W. Wu, K. Prawiranto, S. Schudel, M. Assefa Kerisima, P. Verboven, and A. Bühlmann, “Digital twins probe into food cooling and biochemical quality changes for reducing losses in refrigerated supply chains,” Resources, Conservation and Recycling, vol. 149, pp. 778–794, 2019.
- ⟦R. Boyles, “Как порт Роттердам использует технологию цифрового двойника IBM, чтобы преобразовать себя из крупнейшего в самый умный,” блог по теме Internet of Things. URL: https://www. ibm. com/blogs/internet-of-things/iot-digital-twin-rotterdam, 2019.
- (700) K. Доpманн, Б. Гезинг, и Дж. Уорд, “Digital twins in logistics,” Trend Report, Deutsche Post DHL Group, Germany, p. 8, 2019.
- (701) J. A. Marmolejo-Saucedo, “Design and development of digital twins: a case study in supply chains,” Mobile Networks and Applications, vol. 25, pp. 2141–2160, dec 2020.
- (702) Б. Ф. Азеведу, А. М. А. С. Роча и А. И. Перейра, «Гибридные подходы к оптимизации и методам машинного обучения: систематический обзор литературы», Machine Learning, т. 113, стр. 4055–4097, июль 2024.
- (703) M. Landauer, M. Wurzenberger, F. Skopik, G. Settanni, and P. Filzmoser, “Time series analysis: Unsupervised anomaly detection beyond outlier detection,” in Information Security Practice and Experience (C. Su and H. Kikuchi, eds.), (Cham), pp. 19–36, Springer International Publishing, 2018.
- ⟦(704) Н. Незамоддини, А. Голами и Ф. Афлан, «Оптимизационная структура на основе оценки рисков для интегрированных цепей поставок с использованием генетического алгоритма и искусственных нейронных сетей», International Journal of Production Economics, т. 225, с. 107569, 2020.
- ⟦Y.-R. Shiue, K.-C. Lee, и C.-T. Su, «Планирование в реальном времени для умного производства с использованием подхода обучения с подкреплением», Computers & Industrial Engineering, т. 125, стр. 604–614, 2018.
- (706) V. P. K. P. J. O. A. K. S. S. A. Z., Sundram, “Digital twin integrated reinforced learning in supply chain and logistics,” Logistics, т. 5, с. 84, 2021.
- (707) I. Сараджоглу, С. Топалоглу и Т. Кескинтурк, “Подход с генетическим алгоритмом для моделей непрерывного обзора запасов с многими продуктами и многими периодами”, Expert Systems with Applications, том 41, № 18, стр. 8189–8202, 2014.
- (708) D. Halperin, L. E. Kavraki, and K. Solovey, “Robotics,” in Handbook of discrete and computational geometry, pp. 1343–1376, Chapman and Hall/CRC, 2017.
- (709) Л. Джирлетти, М. Гросхев, К. Гимарайнш, К. Дж. Бернардос и А. де ла Олива, «Умный цифровой двойник на периферии для робототехники», в 2020 IEEE Globecom Workshops (GC Wkshps, стр. 1–6, 2020.
- ⟦F. Tao and M. Zhang, “Digital twin shop-floor: A new shop-floor paradigm towards smart manufacturing,” IEEE Access, том 5, стр. 20418–20427, 2017.
- ⟦(711) А. Мазумдер, М. Сахед, З. Таснеем, М. Хасан, М. Ислам и М. Ислам, «На пути к цифровому двойнику следующего поколения в робототехнике: тенденции, области применения, задачи и будущее», Heliyon, т. 9, с. e13359, февраль 2023. Открытый доступ.
- (712) I. Андрас, Э. Маццоне, Ф. В. ван Левен, Г. Де Наейер, М. Н. ван Оостером, С. Беато, Т. Бакл, С. О’Салливан, П. Дж. ван Левен, А. Беуленс и др., «Искусственный интеллект и робототехника: сочетание, которое меняет операционную», World journal of urology, т. 38, стр. 2359–2366, 2020.
- ⟦(713) M. Soori, B. Arezoo, и R. Dastres, «Искусственный интеллект, машинное обучение и глубокое обучение в передовой робототехнике: обзор», Cognitive Robotics, т. 3, с. 54–70, 2023.
- ⟦K. Иошида, “Достижения в космической робототехнике,” IEEE Robotics & Automation Magazine, т. 16, вып. 4, стр. 20–28, 2009.
- ⟦B. Sondermann, L. Atorf, G. Grinshpun, M. Priggemeyer, J. Thieling, M. Rast, and J. Rossmann, “A virtual testbed for optical sensors in robotic space systems–vitos,” in Proceedings of the 14th Symposium on Advanced Space Technologies in Robotics and Automation, pp. 1–8, 2017.
- (716) M. Schluse, M. Priggemeyer, L. Atorf и J. Rossmann, «Экспериментируемые цифровые двойники — оптимизация разработки инженерных систем на основе моделирования для Индустрии 4.0», IEEE Transactions on Industrial Informatics, т. 14, № 4, с. 1722–1731, 2018.
- (717) L. Martin, “Osiris-rex spacecraft successfully touches down on asteroid bennu,” 2020.
- (718) M. Lockheed, “Osiris-rex spacecraft successfully touches down on asteroid bennu,” 2020. Доступ: 2022-05-31.
- ⟦M. T. Weber, A. Pereira, T. Hulin, O. Ruf, S. Kugler, A. Giordano, R. Balachandran, F. Benedikt, J. Lewis, R. Anderl, K. Schilling, and A. O. Albu-Schäffer, “Space factory 4.0 - new processes for the robotic assembly of modular satellites on an in-orbit platform based on “industrie 4.0” approach,” in Proceedings of the 69th International Astronautical Congress (IAC), October 2018.
- ⟦(720) Цифровые двойники для космической фабрики 4.0, том 1: 39-я конференция по вычислительным технологиям и обработке информации в машиностроении конференция Международных технических конференций по конструированию и конференции по вычислительным технологиям и обработке информации в машиностроении, 08 2019.
- ⟦(721) J. Oyekan, M. Farnsworth, W. Hutabarat, D. Miller и A. Tiwari, «Применение 6 степеней свободы роботизированной руки и цифрового двойника для автоматизации восстановления лопастей вентилятора для технического обслуживания, ремонта и капитального ремонта в аэрокосмической отрасли», Sensors, том 20, стр. 4637, 2020.
- ⟦(722) T. Souanef, S. Al-Rubaye, A. Tsourdos, S. Ayo, and D. Panagiotakopoulos, “Разработка цифрового двойника для воздушного пространства будущего,” Drones, т. 7, № 7, 2023.
- (723) Z. Li, L. Lei, G. Shen, P. Cao и X. Liu, «Планирование траектории с помощью цифрового двойника для роев беспилотных летательных аппаратов на основе улучшенной оптимизации полярных огней», IEEE Internet of Things Journal, т. PP, с. 1–1, 01 2025.
- ⟦(724) I. Одех и Б. Шафеи, «Беспилотный летательный аппарат на основе цифрового двойника: фреймворк для инспекции и оценки мостовых конструкций», в материалах 1-й Международной конференции по экологически нейтральной застроенной среде (М. Киумарси и Б. Шафеи, ред.), (Чам), стр. 1221–1230, Springer Nature Switzerland, 2025.
- ⟦H. Laaki, Y. Miche, and K. Tammi, “Prototyping a digital twin for real time remote control over mobile networks: Application of remote surgery,” IEEE Access, vol. 7, pp. 20325–20336, 2019.
- (726) L. H. Olivas-Alanis, R. A. Calzada-Briseño, V. Segura-Ibarra, E. V. Vázquez, J. A. Diaz-Elizondo, E. Flores-Villalba, и C. A. Rodriguez, «Lapkaans: модульная интеллектуальная лапароскопическая обучающая система с отслеживанием движений инструмента и измерением усилия захвата», Sensors, т. 20, вып. 23, с. 6937, 2020. Поступило: 11 ноября 2020 / Пересмотрено: 29 ноября 2020 / Принято: 1 декабря 2020 / Опубликовано: 4 декабря 2020.
- (727) K. Hagmann, A. Hellings-Kuß, J. Klodmann, R. Richter, F. Stulp, and D. Leidner, “A digital twin approach for contextual assistance for surgeons during surgical robotics training,” Frontiers in Robotics and AI, vol. 8, 2021.
- (728) H. Ши, Дж. Ли, Л. Го и С. Мэй, «Оценка эффективности управления последовательным урологическим манипулятором с помощью виртуального прототипирования», Журнал машиностроения Китая, т. 34, № 1, с. 25, 2021.
- ⟦N. F. Lopomo, “Chapter 27 - computer-assisted orthopedic surgery,” in Human Orthopaedic Biomechanics (B. Innocenti and F. Galbusera, eds.), pp. 533–554, Academic Press, 2022.
- ⟦P. Пономарёва, Д. Тринитатова, А. Федосеев, И. Калинов и Д. Цетсеруков, «Grasplook: a vr-based telemanipulation system with r-cnn-driven augmentation of virtual environment», в 2021 20th International Conference on Advanced Robotics (ICAR), стр. 166–171, 2021.
- ⟦Y. Liu, C. Yiu, Z. Song, Y. Huang, K. Yao, T. Wong, J. Zhou, L. Zhao, X. Huang, S. K. Nejad, M. Wu, D. Li, J. He, X. Guo, J. Yu, X. Feng, Z. Xie, and X. Yu, “Электронная кожа как беспроводные интерфейсы человек–машина для роботизированной виртуальной реальности”, Science Advances, т. 8, вып. 2, с. eabl6700, 2022.
- ⟦M. Tröbinger, C. Jähne, Z. Qu, J. Elsner, A. Reindl, S. Getz, T. Goll, B. Loinger, T. Loibl, C. Kugler, C. Calafell, M. Sabaghian, T. Ende, D. Wahrmann, S. Parusel, S. Haddadin, and S. Haddadin, “Introducing garmi - a service robotics platform to support the elderly at home: Design philosophy, system overview and first results,” IEEE Robotics and Automation Letters, vol. 6, no. 3, pp. 5857–5864, 2021.
- (733) C. Пиццолато, Д. Дж. Саксби, Д. Палипана, Л. Э. Даймонд, Р. С. Барретт, Й. Д. Тэнг и Д. Г. Ллойд, «Нейромышечно-скелетное моделирование протезов для восстановления после травмы спинного мозга», Frontiers in Neurorobotics, т. 13, 2019.
- ⟦Y. Ge, Q. Zhang, Y. Sun и X. Qing, “Оптимизация режимов коррекции деформаций и их методов управления для гексапод-робота с внешним фиксатором,” в 2021 IEEE 12-й Международной конференции по механическому и интеллектуальному производству (ICMIMT), стр. 270–276, 2021.
- (735) M. Zhu, Z. Sun, T. Chen, and C. Lee, “Low cost exoskeleton manipulator using bidirectional triboelectric sensors enhanced multiple degree of freedom sensory system,” Nature Communications, vol. 12, no. 1, p. 2692, 2021.
- ⟦(736) A. Топини, У. Сэнсом, Н. Секчани, Л. Барталуччи, А. Ридольфи и Б. Алотта, «Переменная адапмитансная система управления для ручного экзоскелета при задачах реабилитации на основе виртуальной реальности», Frontiers in Neurorobotics, т. 15, 2022.
- (737) W. Wang, Y. He, F. Li, J. Li, J. Liu, and X. Wu, “Digital twin rehabilitation system based on self-balancing lower limb exoskeleton,” Technology and Health Care, 2023.
- ⟦(738) A. Шарма, П. Занотти и Л. П. Мусунур, «Переезд через робототехнику: Роботизированная автоматизация для доставки на последний километр продовольствия и предметов первой необходимости во время пандемий», IEEE Access, т. 8, с. 127190–127219, 2020.
- (739) A. Bilberg and A. A. Malik, “Digital twin driven human-robot collaborative assembly,” CIRP Annals, т. 68, № 1, стр. 499–502, 2019.
- ⟦R. Parak and M. Juricek, “Intelligent sampling of anterior human nasal swabs using a collaborative robotic arm,” MENDEL, vol. 28, no. 1, 2022.
- (741) Н. Бандарі и Дж. Д. Мэмбер, «Тактильные датчики для малоинвазивной хирургии: обзор современного состояния, применения и перспективы», IEEE Access, т. 8, с. 7682–7708, 2019.
- ⟦B. Dong, Q. Shi, T. He, S. Zhu, Z. Zhang, Z. Sun, Y. Ma, D.-L. Kwong, и C. Lee, “Носимая трибоэлектрическая/алюминиевый нитрид нанo-энергетическая нано-система с самоподдерживающейся фотонной модуляцией и непрерывным измерением силы,” Advanced Science, т. 7, № 15, с. 1903636, 2020.
- ⟦(743) J. Z. Gul, M. Sajid, и K. H. Choi, «Отозванная статья: 3d-печать высоко гибкого датчика деформации на основе композита tpu–графен для обратной связи в высокоскоростных робототехнических приложениях», Журнал материаловедения: C, т. 7, № 16, с. 4692–4701, 2019.
- ⟦E. Fujiwara, M. F. M. dos Santos, and C. K. Suzuki, “Гибкий оптоволоконный изгибающий преобразователь для применения в перчаточных датчиках,” IEEE Sensors Journal, vol. 14, no. 10, pp. 3631–3636, 2014.
- ⟦B. Dahroug, B. Tamadazte, S. Weber, L. Tavernier и N. Andreff, «Обзор отологических роботизированных систем: к хирургии холестеатомы при помощи микророботов», IEEE Reviews in Biomedical Engineering, т. 11, стр. 125–142, 2018.
- (746) H. Wang, M. Totaro и L. Beccai, «К прогрессу в перцептивных мягких роботах: достижения и вызовы», Advanced Science, т. 5, № 18, с. 1800541, 2018.
- ⟦D. Rus and M. T. Tolley, “Design, fabrication and control of soft robots,” Nature, т. 521, вып. 7553, стр. 467–475, 2015.
- ⟦(748) H. K. Yap, H. Y. Ng, and C.-H. Yeow, “High-force soft printable pneumatics for soft robotic applications,” Soft Robotics, vol. 3, no. 3, pp. 144–158, 2016.
- ⟦C. Majidi, “Soft robotics: a perspective—current trends and prospects for the future,” Soft robotics, т. 1, № 1, стр. 5–11, 2014.
- ⟦E. I. A. Borges, J. S. I. Rieder, D. Aschenbrenner, and R. B. N. Scharff, “Framework for armature-based 3d shape reconstruction of sensorized soft robots in extended reality,” Frontiers in Robotics and AI, vol. 9, 2022.
- ⟦(751) Z. Zhang, F. Wen, Z. Sun, X. Guo, T. He, and C. Lee, “Artificial intelligence-enabled sensing technologies in the 5g/internet of things era: From virtual reality/augmented reality to the digital twin,” Advanced Intelligent Systems, vol. 4, no. 7, 2022.
- ⟦(752) T. M. Ali Ahmad Malik and A. Bilberg, “Virtual reality in manufacturing: immersive and collaborative artificial-reality in design of human-robot workspace,” International Journal of Computer Integrated Manufacturing, vol. 33, no. 1, pp. 22–37, 2020.
- ⟦O. Соколов, А. Хосовский, О. Цисзак, В. Иванов и И. Павленко, “A digital twin of the soft robot with a pneumatic muscle actuator,” in Intelligent Systems in Production Engineering and Maintenance III (A. Burduk, А. D. L. Бата́ко, J. Machado, R. Wyczółkowski, E. Dostatni и I. Rojek, ред.), (Cham), стр. 280–292, Springer Nature Switzerland, 2024.
- (754) A. El Saddik, F. Laamarti, and M. Alja’Afreh, “The potential of digital twins,” IEEE Instrumentation & Measurement Magazine, vol. 24, no. 3, pp. 36–41, 2021.
- (755) M. Zhu, Z. Sun, Z. Zhang, Q. Shi, T. He, H. Liu, T. Chen, и C. Lee, «Haptic-feedback smart glove as a creative human-machine interface (hmi) for virtual/augmented reality applications», Science Advances, т. 6, вып. 19, с. eaaz8693, 2020.
- ⟦(756) T. Jin, Z. Sun, L. Li, Q. Zhang, M. Zhu, Z. Zhang, G. Yuan, T. Chen, Y. Tian, X. Hou, et al., “Triboelectric nanogenerator sensors for soft robotics aiming at digital twin applications,” Nature communications, vol. 11, no. 1, p. 5381, 2020.
- (757) A. Дзедзикис, Й. Субачююте-Жемайтене, Э. Шутиньис, У. Самукайтė-Бубниене и В. Бучинскас, “Advanced applications of industrial robotics: New trends and possibilities,” Applied Sciences, т. 12, вып. 1, с. 135, 2021.
- ⟦(758) I. Эррандонеа, С. Бельтран и С. Аррисабалага, «Цифровой двойник для технического обслуживания: обзор литературы», Computers in Industry, т. 123, с. 103316, 2020.
- (759) J. Vachálek, L. Bartalský, O. Rovný, D. Šišmišová, M. Morháč, and M. Lokšík, “The digital twin of an industrial production line within the industry 4.0 concept,” in 2017 21st International Conference on Process Control (PC), pp. 258–262, 2017.
- ⟦(760) P. Aivaliotis, K. Georgoulias, Z. Arkouli и S. Makris, «Методология обеспечения цифрового двойника с использованием передового физически-ориентированного моделирования для предиктивного обслуживания», Procedia CIRP, том 81, стр. 417–422, 2019. 52-я конференция CIRP по производственным системам (CMS), Любляна, Словения, 12–14 июня 2019.
- ⟦(761) I. Вернер, Д. Куперман, А. Фанг, М. Рейтман, Т. Ромм и Г. Баликин, «Онлайн-обучение робота с помощью экспериментов с цифровым двойником: проект по тяжелой атлетике», в Online Engineering & Internet of Things: Proceedings of the 14th International Conference on Remote Engineering and Virtual Instrumentation REV 2017, проведенном 15–17 марта 2017 г., Колумбийский университет, Нью-Йорк, США, с. 307–314, Springer, 2017.
- (762) S. Rivera-Calderón, R. P.-S. Lázaro, и C. Vazquez-Hurtado, “Online assessment of computer vision and robotics skills based on a digital twin,” в 2022 IEEE Global Engineering Education Conference (EDUCON), стр. 1994–2001, 2022.
- (763) K. Энес, «Веб-служба для программирования роботов с поддержкой облаков точек с использованием машинного обучения», в Annals of Scientific Society for Assembly, Handling and Industrial Robotics 2021 (T. Schüppstuhl, K. Tracht и A. Raatz, ред.), (Cham), стр. 253–262, Springer International Publishing, 2022.
- ⟦(764) P. Aivaliotis, Z. Arkouli, K. Georgoulias, and S. Makris, “Degradation curves integration in physics-based models: Towards the predictive maintenance of industrial robots,” Robotics and Computer-Integrated Manufacturing, vol. 71, p. 102177, 2021.
- (765) N. N. Космас Алексопулос и Г. Хриссолурис, «Дистанционная обучающая машина под управлением цифрового двойника для разработки приложений искусственного интеллекта в производстве», International Journal of Computer Integrated Manufacturing, т. 33, № 5, с. 429–439, 2020.
- ⟦Y. Liu, H. Xu, D. Liu, and L. Wang, “A digital twin-based sim-to-real transfer for deep reinforcement learning-enabled industrial robot grasping,” Robotics and Computer-Integrated Manufacturing, vol. 78, p. 102365, 2022.
- ⟦(767) В. Ху, Ч. Ван, Ф. Лю, С. Пэн, П. Сун и Дж. Тан, «Сверточная нейронная сеть для генерации и отбора захватов для цифрового двойника интеллектуального роботизированного захвата», Robotics and Computer-Integrated Manufacturing, т. 77, с. 102371, 2022.
- ⟦(768) R. Zhang, H. Zhu, Q. Chang, and Q. Mao, «A comprehensive review of digital twins technology in agriculture», Agriculture, vol. 15, no. 9, 2025.
- (769) M. Escribà-Gelonch, S. Liang, P. van Schalkwyk, I. Fisk, N. V. D. Long, and V. Hessel, “Digital twins in agriculture: Orchestration and applications,” Journal of Agricultural and Food Chemistry, vol. 72, no. 19, pp. 10737–10752, 2024. Epub 2024 May 6.
- ⟦(770) Т. Й. Мелессе, “Приложения на основе цифровых двойников для мониторинга сельскохозяйственных культур”, Heliyon, т. 11, № 2, 2025. Опубликовано онлайн 2025-01-30.
- ⟦(771) Y. Lang, Y. Zhang, T. Sun, X. Chai, and N. Zhang, “Digital twin-driven system for efficient tomato harvesting in greenhouses,” Computers and Electronics in Agriculture, vol. 236, p. 110451, 2025.
- ⟦X. Wang, H. Yu, W. McGee, C. C. Menassa, and V. R. Kamat, “Enabling building information model-driven human-robot collaborative construction workflows with closed-loop digital twins,” Computers in Industry, vol. 161, p. 104112, Oct. 2024.
- ⟦(773) М. Юань, Х. Мао, У. Цинь и Б. Ван, «Двухдвигательный фреймворк цифрового двойника для совместного строительства человека и робота с on-site scanning и адаптивным планированием пути», Preprints, август 2025.
- (774) T. Fu, T. Zhang, Y. Lv, X. Song, G. Li, and H. Yue, “Digital twin-based excavation trajectory generation of uncrewed excavators for autonomous mining,” Automation in Construction, vol. 151, p. 104855, 07 2023.
- (775) М. Момени, Дж. Релефорс, А. Кхатри, Л. Петтерссон, А. В. Пападопулос и Т. Нолте, «Автоматизированное изготовление арматурных каркасов с использованием роботизированной производственной ячейки», Automation in Construction, т. 133, стр. 103990, 2022.
- ⟦Kajima Corporation, Nanyang Polytechnic и JTC, «Автономный робот для финишной отделки бетона (cfr).» https://www.kajima.co.jp/english/tech/katri/topics/contents/topics_2025.html, 2025. Получено: 2025-02-14.
- (777) С. Байерс, Дж. Чжан, М. Сето и Дж. Тезер, «Моделирование планировки застроенной среды для автономных мобильных роботов», Journal of Industrialized Construction, т. 2, № 4, стр. 1–15, 2022. Доступ: 2025-02-14.
- ⟦J. Yao, X. Zhang, Y. Xia, A. K. Roy-Chowdhury, and J. Li, “Towards generalizable safety in crowd navigation via conformal uncertainty handling,” in Conference on Robot Learning (CoRL), 2025.
- (779) J. Li, C. Hua, J. Yao, H. Ma, J. Park, V. Dax, and M. J. Kochenderfer, “Multi-agent dynamic relational reasoning for social robot navigation,” arXiv preprint arXiv:2401.12275, 2024.
- (780) М. Ариеф, М. Тиммерман, Дж. Ли, Д. Айзеле и М. Дж. Кочендерфер, «Метаобучение с направлением с помощью важностной выборки для интеллектуальных агентов в сильно интерактивных средах», IEEE Robotics and Automation Letters, 2024.
- (781) K. Lee, J. Li, D. Isele, J. Park, K. Fujimura, and M. J. Kochendorfer, “Robust driving policy learning with guided meta reinforcement learning,” in 2023 IEEE 26th International Conference on Intelligent Transportation Systems (ITSC), pp. 4114–4120, IEEE, 2023.
- (782) X. Ma, J. Li, M. J. Kochenderfer, D. Isele, and K. Fujimura, “Reinforcement learning for autonomous driving with latent state inference and spatial-temporal relationships,” in 2021 IEEE International Conference on Robotics and Automation (ICRA), pp. 6064–6071, IEEE, 2021.
- (783) J. Lee, Y. Lee, S. Park, and C. Hong, “Implementing a digital twin of an underground utility tunnel for geospatial feature extraction using a multimodal image sensor,” Прикладные науки, т. 13, вып. 16, 2023.
- (784) Р. Джейкобс и Дж. ван Лаар, «Стратегия выявления и снижения рисков в системах вентиляции шахт глубокого заложения с использованием откалиброванного цифрового двойника», South African Journal of Industrial Engineering, том 32, № 11, 2022.
- (785) F. Orjales, J. Rodríguez-Cortegoso, E. Fernández-Pérez, A. Romero, and V. Diaz-Casas, “Towards a digital twin for open-frame underwater vehicles using evolutionary algorithms,” Applied Sciences, vol. 15, no. 13, 2025.
- ⟦M. A. Goodrich, A. C. Schultz, и др., “Human–robot interaction: a survey,” Foundations and Trends® in Human–Computer Interaction, т. 1, вып. 3, с. 203–275, 2008.
- ⟦M. Elbasheer, F. Longo, G. Mirabelli, L. Nicoletti, A. Padovano, and V. Solina, “Shaping the role of the digital twins for human-robot dyad: Connotations, scenarios, and future perspectives,” IET Collaborative Intelligent Manufacturing, vol. 5, no. 1, p. e12066, 2023.
- ⟦N. Höehner, J. Rodewald, M. O. Mints, и V. Kammerlohr, «Следующий шаг цифровых лабораторий: соединение реального и виртуального мира», в Proceedings of the 17th International Conference on Virtual-Reality Continuum and Its Applications in Industry, VRCAI ’19, (New York, NY, USA), Association for Computing Machinery, 2019.
- ⟦(789) M. Minos-Stensrud, O. H. Haakstad, O. Sakseid, B. Westby и A. Alcocer, «Towards automated 3d reconstruction in sme factories and digital twin model generation», в 2018 18th International Conference on Control, Automation and Systems (ICCAS), стр. 1777–1781, 2018.
- (790) D. Aschenbrenner, D. v. Tol, Z. Rusak, and C. Werker, “Using virtual reality for scenario-based responsible research and innovation approach for human robot co-production,” in 2020 IEEE International Conference on Artificial Intelligence and Virtual Reality (AIVR), pp. 146–150, 2020.
- (791) S. D. R. Kaushik, M. I. Jesús, M. H. Daniel, and et al., “Real-time digital twin of on-site robotic construction processes in mixed reality,” in ISARC. Proceedings of the International Symposium on Automation and Robotics in Construction, vol. 38, pp. 451–458, IAARC Publications, 2021.
- ⟦(792) А. Бургхардт, Д. Сзыбицки, П. Герлак, К. Курц, П. Петруш, и Р. Цыган, «Программирование промышленных роботов с использованием виртуальной реальности и цифровых двойников», Applied Sciences, т. 10, № 2, с. 486, 2020. Поступление: 25 ноября 2019 г. / Переработка: 27 декабря 2019 г. / Принято: 8 января 2020 г. / Опубликовано: 9 января 2020 г..
- ⟦M. Останин, С. Михель, А. Евлампиев, В. Скворцова и А. Климчик, «Взаимодействие человек–робот для программирования робота-манипулятора в смешанной реальности», в 2020 IEEE International Conference on Robotics and Automation (ICRA), стр. 2805–2811, 2020.
- ⟦G. Garg, V. Kuts, and G. Anbarjafari, “Digital twin for fanuc robots: Industrial robot programming and simulation using virtual reality,” Sustainability, vol. 13, no. 18, p. 10336, 2021.
- ⟦(795) Цифровой двойник: среда совместной виртуальной реальности для многопрофильных промышленных приложений, том 2B: перспективное производство на Международном конгрессе и выставке по механотехнической инженерии ASME, 11 2020.
- ⟦(796) I. Калинов, Д. Тринитатова и Д. Цецеруков, “Warevr: интерфейс виртуальной реальности для надзора за автономными робототехническими системами, ориентированными на инвентаризацию складских запасов,” в 2021 IEEE Международной конференции по системам, человеку и кибернетике (SMC), стр. 2139–2145, 2021.
- ⟦(797) H. G. Ali Vatankhah Barenji, Xinlai Liu and Z. Li, “A digital twin-driven approach towards smart manufacturing: reduced energy consumption for a robotic cell,” International Journal of Computer Integrated Manufacturing, vol. 34, no. 7-8, pp. 844–859, 2021.
- (798) G. Horváth и G. Erdős, «Управление жестами киберфизическими системами», Procedia CIRP, т. 63, с. 184–188, 2017. Производственные системы 4.0 — Труды 50-й конференции CIRP по производственным системам.
- ⟦Z. Forgo, A. Hypki, and B. Kuhlenkoetter, “Gesture based robot programming using ros platform,” in ISR 2018; 50th International Symposium on Robotics, pp. 1–7, 2018.
- (800) Дж. Шпренгер, Р. Бузатою, А. Полидорос, Л. Налпантидис и Э. Букас, «Интерфейс человек–машина для дистанционного обучения задачам роботов», в 2018 IEEE International Conference on Imaging Systems and Techniques (IST), стр. 1–5, 2018.
- (801) Т. Цертег, Г. Эрдош и Г. Хорват, «Ассистированный процесс сборки с помощью роботов, управляемых жестами», Procedia CIRP, т. 72, с. 51–56, 2018. 51-я конференция CIRP по производственным системам.
- (802) К.-Б. Парк, С. Х. Чои, Дж. Й. Ли, Й. Гасеми, М. Мухаммед и Х. Чон, «Бесконтактное взаимодействие человек–робот с использованием жестов в нескольких модальностях и глубокого обучения в носимой смешанной реальности», IEEE Access, т. 9, с. 55448–55464, 2021.
- (803) T. Cichon and J. Roßmann, “Robotic teleoperation: Mediated and supported by virtual testbeds,” in 2017 IEEE International Symposium on Safety, Security and Rescue Robotics (SSRR), pp. 55–60, 2017.
- ⟦(804) T. Чихон и Й. Роßманн, «Пользовательские интерфейсы на основе симуляций для цифровых двойников: предпроизводственный, внутрипроизводственный или послепроизводственный анализ и исследование виртуальных испытательных стендов», в Proceedings of the 31st Annual European Simulation and Modelling Conference, стр. 365–372, 2017.
- (805) A. Гхош, Д. А. Паредес Сото, С. М. Верес и А. Росситер, «Взаимодействие человека с роботом для будущих удалённых манипуляций в индустрии 4.0*****», IFAC-PapersOnLine, т. 53, № 2, с. 10223–10228, 2020. 21-й Всемирный конгресс IFAC.
- (806) I. Jang, H. Niu, E. C. Collins, A. Weightman, J. Carrasco, and B. Lennox, “Virtual kinesthetic teaching for bimanual telemanipulation,” in 2021 IEEE/SICE International Symposium on System Integration (SII), pp. 120–125, 2021.
- (807) Л. Ордиle, Е. Бондаренко, С. Л. Пиццаґалли, В. Куц и Т. Отто, «Интерфейс дополненной реальности для управления промышленным роботом и телоперации», nil e H ja K, 2021.
- ⟦(808) K. Lotsaris, N. Fousekis, S. Koukas, S. Aivaliotis, N. Kousi, G. Michalos, and S. Makris, “Augmented reality (ar) based framework for supporting human workers in flexible manufacturing,” Procedia CIRP, vol. 96, pp. 301–306, 2021. 8th CIRP Global Web Conference – Flexible Mass Customisation (CIRPe 2020).
- ⟦L. Gualtieri, E. Rauch, and R. Vidoni, “Разработка и валидация руководящих принципов по безопасности для систем совместной сборки человек-робот,” Computers & Industrial Engineering, т. 163, стр. 107801, 2022.
- (810) J. De Winter, I. EI Makrini, G. Van de Perre, A. Nowé, T. Verstraten, и B. Vanderborght, «Автономное планирование сборки демонстрируемых навыков с использованием обучения с подкреплением в симуляции», Autonomous Robots, т. 45, с. 1097–1110, 2021.
- ⟦A. A. Malik and A. Brem, “Цифровые двойники для совместных роботов: пример использования в области взаимодействия человека и робота,” Robotics and Computer-Integrated Manufacturing, т. 68, с. 102092, 2021.
- (812) K. Дрёдер, П. Бобка, Т. Германн, Ф. Габриель и Ф. Дитрих, «Подход к цифровому двойнику, усиленному машинным обучением, для взаимодействия человека и робота», Procedia CIRP, т. 76, с. 187–192, 2018. 7-я конференция CIRP по технологиям сборки и системам (CATS 2018).
- ⟦(813) Q. Ван, У. Цзяо, П. Ван и Ю. Чжан, «Цифровой двойник для интерактивной сварки человеком-роботом и анализа поведения сварщика», IEEE/CAA Journal of Automatica Sinica, т. 8, № 2, с. 334–343, 2021.
- ⟦R. Zhang, Q. Lv, J. Li, J. Bao, T. Liu, and S. Liu, “A reinforcement learning method for human-robot collaboration in assembly tasks,” Robotics and Computer-Integrated Manufacturing, vol. 73, p. 102227, 2022.
- ⟦P. Kurrek, F. Zoghlami, M. Jocas, M. Stoelen, and V. Salehi, “Reinforcement learning lifecycle for the design of advanced robotic systems,” in 2020 IEEE Conference on Industrial Cyberphysical Systems (ICPS), vol. 1, pp. 230–235, 2020.
- (816) М. Гупта, Р. Кумар и С. Девари, «Техники цифрового двойника для распознавания человеческих действий с использованием слияния сверточной нейронной сети», в Digital Twin Technology, стр. 165–186, CRC Press, 2021.
- (817) Т. Питкяахо, Т. Каарлела, С. Пиескя, и С. Сарлин, «Внутренняя навигация, искусственный интеллект и цифровые двойники для повышения безопасности робототехники», IFAC-PapersOnLine, т. 54, № 1, с. 540–545, 2021. 17-й симпозиум IFAC по проблемам информационного управления в производстве INCOM 2021.
- ⟦J. Li, X. Shi, F. Chen, J. Stroud, Z. Zhang, T. Lan, J. Mao, J. Kang, K. S. Refaat, W. Yang, et al., “Pedestrian crossing action recognition and trajectory prediction with 3d human keypoints,” в 2023 IEEE International Conference on Robotics and Automation (ICRA), стр. 1463–1470, IEEE, 2023.
- (819) Х. Ма, Дж. Ли, Р. Хоссеини, М. Томидзука и С. Чои, «Многоцелевое разнообразное прогнозирование человеческого движения с дистилляцией знаний», в материалах конференции IEEE/CVF по компьютерному зрению и распознаванию образов, стр. 8161–8171, 2022.
- ⟦(820) Дж. Ли, Ф. Ян, Х. Ма, С. Малла, М. Томидзука и С. Чой, «Rain: Reinforced hybrid attention inference network for motion forecasting», в Proceedings of the IEEE/CVF International Conference on Computer Vision, стр. 16096–16106, 2021.
- (821) В. М. Дакс, Дж. Ли, Э. Сачдевa, Н. Агарвал и М. Дж. Кочендерфер, «Развязанное нейронное реляционное вывеснение для интерпретируемого прогнозирования движения», IEEE Robotics and Automation Letters, том 9, выпуск 2, страницы 1452–1459, 2023.
- ⟦(822) R. Zhou, H. Zhou, H. Gao, M. Tomizuka, J. Li, and Z. Xu, “Grouptron: Dynamic multi-scale graph convolutional networks for group-aware dense crowd trajectory forecasting,” in 2022 International Conference on Robotics and Automation (ICRA), pp. 805–811, IEEE, 2022.
- ⟦(823) T. Z. Zhao, V. Kumar, S. Levine и C. Finn, «Обучение мелкозернистому двуручному манипулированию с недорогим оборудованием», препринт arXiv arXiv:2304.13705, 2023.
- ⟦Z. Fu, T. Z. Zhao, and C. Finn, “Mobile aloha: Learning bimanual mobile manipulation with low-cost whole-body teleoperation,” arXiv preprint arXiv:2401.02117, 2024.
- (825) М. Ян, Ю. Ван, Ч. Лю и Ц. Ли, «Rdd: Декомпозер демонстраций на основе извлечения для согласования планировщика в задачах с длинным горизонтом», в Proceedings of the 39th Annual Conference on Neural Information Processing Systems (NeurIPS), 2025.
- ⟦(826) U. Ghosh, D. S. Raychaudhuri, J. Li, K. Karydis, and A. Roy-Chowdhury, “Robust offline imitation learning from diverse auxiliary data,” Transactions on Machine Learning Research.
- ⟦(827) U. Ghosh, D. S. Raychaudhuri, J. Li, K. Karydis, and A. Roy-Chowdhury, “Preference vlm: Leveraging vlms for scalable preference-based reinforcement learning,” arXiv preprint arXiv:2502.01616, 2025.
- (828) B. Ахмад, “Интеллектуальный цифровой двойник, чтобы робот учился процессу сборки с помощью глубокого обучения,” Lahore Garrison University Research Journal of Computer Science and Information Technology, т. 5, с. 65–72, 2021.
- ⟦(829) П. Саттон, Nature, среда и общество. Bloomsbury Publishing, 2017.
- (830) X. Li, M. Feng, Y. Ran, Y. Su, F. Liu, C. Huang, H. Shen, Q. Xiao, J. Su, S. Yuan, et al., “Big data in earth system science and progress towards a digital twin,” Nature Reviews Earth & Environment, vol. 4, no. 5, pp. 319–332, 2023.
- (831) E. National Academies of Sciences, Medicine, et al., “Opportunities and challenges for digital twins in atmospheric and climate sciences: Proceedings of a workshop—in brief,” 2023.
- ⟦(832) D. S. Srivastava and M. Vellend, “Biodiversity-ecosystem function research: is it relevant to conservation?,” Annu. Rev. Ecol. Evol. Syst., vol. 36, no. 1, pp. 267–294, 2005.
- (833) Н. М. Шариф, Н. А. Нашаруддин, Р. Мохамед, Н. В. Замани, М. Х. Осман и Р. Яакоб, «Применения аналитики данных и машинного обучения для цифровых двойников на основе прецизионного биоразнообразия: обзор», в: 2022 International Conference on Advanced Creative Networks and Intelligent Systems (ICACNIS), стр. 1–7, IEEE, 2022.
- ⟦X. Qiu, G. Wang, et al., “Construction methods and applications of endangered animal digital twin models based on digital technologies,” The Frontiers of Society, Science and Technology, том 5, № 11, 2023.
- ⟦B. Afsar, K. Eyvindson, T. Rossi, M. Versluijs и O. Ovaskainen, «Prototype biodiversity digital twin: Forest biodiversity dynamics», Research Ideas and Outcomes, т. 10, с. e125086, 2024.
- (836) A. Геисингер, «Устойчивое развитие и господство природы: Распространение семени западной идеологии природы», BC Envtl. Aff. L. Rev., т. 27, с. 43, 1999.
- (837) A. Tzachor, O. Hendel и C. E. Richards, «Цифровые двойники: ступень к достижению устойчивости океана?», npj Ocean Sustainability, т. 2, вып. 1, с. 16, 2023.
- (838) L. Buonocore, J. Yates и R. Valentini, «Предложение по структуре цифрового двойника для леса и его перспективам», Forests, т. 13, № 4, с. 498, 2022.
- (839) G. Chen, J. Yang, B. Huang, C. Ma, F. Tian, L. Ge, L. Xia, and J. Li, “Toward digital twin of the ocean: From digitalization to cloning,” Intelligent Marine Technology and Systems, vol. 1, no. 1, p. 3, 2023.
- (840) К. И. Дейл, Э. С. Поуп, А. Р. Хопкинсон, Т. МакКей, и Дж. А. Лоу, “Среда-зависимые цифровые двойники: учет метеорологических и климатических данных для поддержки принятия решений на основе риска”, Artificial Intelligence for the Earth Systems, т. 2, № 4, с. e230023, 2023.
- ⟦M. Singh, N. Acharya, S. Jamshidi, J. Jiao, Z.-L. Yang, M. Coudert, Z. Baumer, and D. Niyogi, “Downscalebench for developing and applying a deep learning based urban climate downscaling-first results for high-resolution urban precipitation climatology over austin, texas,” Computational Urban Science, vol. 3, no. 1, p. 22, 2023.
- ⟦Z. Sun, L. Sandoval, R. Crystal-Ornelas, S. M. Mousavi, J. Wang, C. Lin, N. Cristea, D. Tong, W. H. Carande, X. Ma, et al., “A review of earth artificial intelligence,” Computers & Geosciences, vol. 159, p. 105034, 2022.
- ⟦(843) С. Цуй, Й. Гао, Й. Хуан, Л. Шэнь, Ц. Чжао, Й. Пан и С. Чжуан, «Достижения и применения машинного обучения и глубокого обучения в экологической и медицинской сфере», Environmental Pollution, стр. 122358, 2023.
- (844) Y. Liu, “Machine learning in geology: Challenges and prospects,” Highlights in Science, Engineering and Technology, т. 44, с. 14–21, 2023.
- (845) J. Hoffmann, P. Bauer, I. Sandu, N. Wedi, T. Geenen и D. Thiemert, «Destination earth–a digital twin in support of climate services», 2023.
- ⟦U. Броннер, М. Зонневальд и М. Визбек, «Цифровые двойники океана могут способствовать устойчивой синей экономике в защищённой морской среде», International Hydrography Review, 2023.
- ⟦V. Cheverda, G. Reshetova, V. Lisitsa, and M. Protasov, “Цифровой двойник многомасштабных геологических сред: разломы, коридоры трещинообразования, пещеры. сейсмическое моделирование и визуализация,” in Fourth EAGE Workshop on High Performance Computing for Upstream 2019, vol. 2019, pp. 1–5, European Association of Geoscientists & Engineers, 2019.
- (848) X. Jiang, M. Jiang, Y. Gou, Q. Li, and Q. Zhou, “Forestry digital twin with machine learning in landsat 7 data,” Frontiers in Plant Science, vol. 13, p. 916900, 2022.
- ⟦J. Le Moigne, “Earth system digital twins (esdt) technology for nasa earth science,” in Living Planet Symposium, 2022.
- ⟦(850) N. R. Council, D. on Earth, L. Studies, B. on Atmospheric Sciences, C. on Progress, P. of US Weather Research, and R. to Operations Activities, Когда погода имеет значение: наука и услуги для удовлетворения критически важных потребностей общества. National Academies Press, 2010.
- (851) М. Сингх и Д. Ниёги, «Использование подходов машинного обучения для масштабирования климатических данных в рамках атмосферного городского цифрового двойника», в Advances in Machine Learning and Image Analysis for GeoAI, стр. 315–346, Elsevier, 2024.
- (852) Л. Брокка, «Игра “водный цикл”: данные из космоса для более безопасной планеты»,”
- ⟦(853) C. Zhong, S. Cheng, M. Kasoar, and R. Arcucci, “Reduced-order digital twin and latent data assimilation for global wildfire prediction,” Natural hazards and earth system sciences, vol. 23, no. 5, pp. 1755–1768, 2023.
- ⟦(854) Дж. Суоп, С. Чиен, Э. Данкел, Х. Босх-Ллуис, Q. Юэ и У. Дил, «Использование обучения без учителя и с учителем, а также цифрового двойника для классификации глубоких конвективных ледяных бурь», препринт arXiv arXiv:2309.07173, 2023.
- ⟦(855) Н. Сехрават, С. Вашишт, и А. Сингх, «Модели прогнозирования солнечной облученности с использованием методов машинного обучения и цифрового двойника: пример с сравнением», International Journal of Intelligent Networks, т. 4, стр. 90–102, 2023.
- (856) Ф. Штадтманн, А. Рашид, и Т. Расмуссен, «Автономный, описательный и предиктивный цифровой двойник офшорной ветроэлектростанции в сложной местности», в *Journal of Physics: Conference Series*, том 2626, с. 012030, IOP Publishing, 2023.
- (857) N. Koldunov and T. Jung, “Local climate services for all, courtesy of large language models,” Communications Earth & Environment, vol. 5, no. 1, p. 13, 2024.
- (858) Дж. Чэнь, П. Чжоу, Ю. Хуа, Д. Чонг, М. Цао, Ю. Ли, Ц. Юань, Б. Чжу и Дж. Лян, «Модели зрение-язык встречаются с метеорологией: разработка моделей для обнаружения экстремальных погодных явлений с тепловыми картами», препринт arXiv arXiv:2406.09838, 2024.
- ⟦(859) Т. Сэвидж, Дж. А́кройд, С. Мосбах, Н. Крдзавак, М. Хилман и М. Крафт, «Универсальный цифровой двойник: интеграция энергетических систем национального масштаба и климатических данных», Data-Centric Engineering, т. 3, с. e23, 2022.
- ⟦H.-O. Pörtner, W. Cheung, et al., “Ocean systems,” in Climate change 2014: impacts, adaptation, and vulnerability. Part A: global and sectoral aspects. contribution of working group II to the fifth assessment report of the intergovernmental panel on climate change, pp. 411–484, Cambridge University Press, 2014.
- ⟦(861) A. Чаттопадхьяй, М. Грей, Т. У, А. Б. Лоу, и Р. Хе, «Oceannet: A principled neural operator-based digital twin for regional oceans», препринт arXiv arXiv:2310.00813, 2023.
- (862) A. Barbie, N. Pech, W. Hasselbring, S. Flögel, F. Wenzhöfer, M. Walter, E. Shchekinova, M. Busse, M. Türk, M. Hofbauer, et al., “Разработка подводной сети систем океанических наблюдений с прототипами цифровых двойников — полевой отчет с балтийского моря,” IEEE Internet Computing, т. 26, вып. 3, с. 33–42, 2021.
- ⟦(863) A. D. Rakotonirina, M. Gonzalez и B. Sainte-Rose, «О цифровом двойнике систем очистки океана», в International Conference on Offshore Mechanics and Arctic Engineering, т. 86892, стр. V007T08A011, American Society of Mechanical Engineers, 2023.
- ⟦Z. Zheng, M. Ali, M. Jamei, Y. Xiang, S. Abdulla, Z. M. Yaseen, and A. A. Farooque, “Multivariate data decomposition based deep learning approach to forecast one-day ahead significant wave height for ocean energy generation,” Renewable and Sustainable Energy Reviews, vol. 185, p. 113645, 2023.
- (865) J. P. DUQUE ORDOÑEZ, “Towards a digital twin of the italian coast,” 2021.
- ⟦(866) S. Thiria, C. Sorror, T. Archambault, A. Charantonis, D. Bereziat, C. Mejia, J.-M. Molines, and M. Crépon, “Downscaling of ocean fields by fusion of heterogeneous observations using deep learning algorithms,” Ocean Modelling, vol. 182, p. 102174, 2023.
- ⟦W. Van Degraaff and P. Ealey, «Geological modeling for simulation studies», AAPG bulletin, vol. 73, no. 11, pp. 1436–1444, 1989.
- (868) F. Wellmann and G. Caumon, “3-d structural geological models: Concepts, methods, and uncertainties,” in Advances in geophysics, vol. 59, pp. 1–121, Elsevier, 2018.
- (869) D. Elmo and D. Stead, “Disrupting rock engineering concepts: is there such a thing as a rock mass digital twin and are machines capable of learning rock mechanics?,” in Slope stability 2020: proceedings of the 2020 international symposium on slope stability in open Pit mining and civil engineering, pp. 565–576, Australian Centre for Geomechanics, 2020.
- (870) I. DeFilipe et al., “Towards a digital twin of the earth system: Geo-soft-core, a geoscientific software & code repository, front,” Earth Sci, 2022.
- (871) J. Wang, P. Li, X. Li, and H. Zhu, “Complex 3d geological modeling based on digital twin,” in ISRM International Symposium-Asian Rock Mechanics Symposium, pp. ISRM–ARMS11, ISRM, 2021.
- ⟦H. Wu, Q. Zhu, Y. Guo, W. Zheng, L. Zhang, Q. Wang, R. Zhou, Y. Ding, W. Wang, S. Pirasteh, et al., “Multi-level voxel representations for digital twin models of tunnel geological environment,” International Journal of Applied Earth Observation and Geoinformation, vol. 112, p. 102887, 2022.
- (873) О. Наговицын и А. Степачева, «Цифровой двойник месторождения твердых полезных ископаемых», Journal of Mining Science, том 57, вып. 6, стр. 1033–1040, 2021.
- ⟦H. Zhang, R. Wang, и C. Wang, “Monitoring and warning for digital twin-driven mountain geological disaster,” in 2019 IEEE International Conference on Mechatronics and Automation (ICMA), pp. 502–507, IEEE, 2019.
- ⟦K0 В. Чеверда, Д. Колюхин, В. Лисица, М. Протасов, Г. Решетова, А. Мерзликина, В. Волянская, Д. Петров, В. Шиликов, А. Мельник и др., «Цифровой двойник сейсмогеологического объекта: построение и применение», в Supercomputing: 5th Russian Supercomputing Days, RuSCDays 2019, Москва, Россия, 23–24 сентября 2019, Revised Selected Papers 5, с. 214–224, Springer, 2019.
- ⟦J. Yang, H. Wang, Y. Sheng, Y. Lin, и L. Yang, “A physics-guided generative ai toolkit for geophysical monitoring,” arXiv preprint arXiv:2401.03131, 2024.
- ⟦J. R. Mawdsley, R. O’MALLEY, и D. S. Ojima, “Обзор стратегий адаптации к изменению климата для управления дикой природой и сохранения биоразнообразия”, Conservation Biology, т. 23, № 5, стр. 1080–1089, 2009.
- (878) K. Ingenloff, S. B. Aziza, C. Weiland, N. Nikolova, H.-H. Thulke, M. Lange, A. Reichold, и D. Schigel, “Prototype biodiversity digital twin: Disease outbreaks,” Research Ideas and Outcomes, т. 10, с. e125521, 2024.
- ⟦S. Moulherat, L. Pautrel, G. Debat, M.-P. Etienne, L. Gendron, N. Hautière, J.-P. Tarel, G. Testud и O. Gimenez, “Biodiversity monitoring with intelligent sensors: An integrated pipeline for mitigating animal-vehicle collisions,” ARPHA Preprints, т. 4, с. e110040, 2023.
- ⟦P. Fergus, C. Chalmers, S. Longmore, S. Wich, C. Warmenhove, J. Swart, T. Ngongwane, A. Burger, J. Ledgard, and E. Meijaard, “Empowering wildlife guardians: an equitable digital stewardship and reward system for biodiversity conservation using deep learning and 3/4g camera traps,” Remote Sensing, vol. 15, no. 11, p. 2730, 2023.
- ⟦S. Rolph, C. Andrews, D. Carbone, J. Lopez Gordillo, T. Martinovič, N. Oostervink, D. Pleiter, J. Watkins, C. Wohner, W. Bolton, et al., “Прототип цифрового двойника: воссоздание и культурные экосистемные услуги биоразнообразия,” Research Ideas and Outcomes, том 10, 2024.
- (882) A. Sakhri, A. Ahmed, M. Maimour, M. Kherbache, E. Rondeau и N. Doghmane, «Беспроводная мультимедийная сенсорная сеть для мониторинга водоплавающих птиц с цифровым двойником и повышенной энергоэффективностью», Future Generation Computer Systems, т. 155, стр. 146–163, 2024.
- ⟦G. Teschner, C. Hajdu, J. Hollósi, N. Boros, A. Kovács, and Á. Ballagi, “Digital twin of drone-based protection of agricultural areas,” in 2022 IEEE 1st International Conference on Internet of Digital Reality (IoD), pp. 000099–000104, IEEE, 2022.
- (884) F. E. Putz and K. H. Redford, “The importance of defining ‘forest’: Tropical forest degradation, deforestation, long-term phase shifts, and further transitions,” Biotropica, vol. 42, no. 1, pp. 10–20, 2010.
- ⟦(885) H. Qiu, H. Zhang, K. Lei, H. Zhang и X. Hu, «Forest digital twin: A new tool for forest management practices based on spatio-temporal data, 3d simulation engine, and intelligent interactive environment», Computers and Electronics in Agriculture, т. 215, с. 108416, 2023.
- ⟦(886) W. Li, M. Yang, B. Xi, и Q. Huang, «Framework of virtual plantation forest modeling and data analysis for digital twin», Forests, vol. 14, no. 4, p. 683, 2023.
- (887) S. Li, M. Brandt, R. Fensholt, A. Kariryaa, C. Igel, F. Gieseke, T. Nord-Larsen, S. Oehmke, A. Holm-Carlsen, S. Junttila, et al., “Цифровое двойникование всех лесных и нелесных деревьев на национальном уровне посредством глубокого обучения,” 2022.
- (888) M. Mõttus, M. Dees, H. Astola, S. Dałek, E. Halme, T. Häme, M. Krzyżanowska, A. Mäkelä, G. Marin, F. Minunno, и др., «Методология реализации цифрового двойника лесов Земли для соответствия требованиям различных групп пользователей», в GI Forum, т. 9, стр. 130–136, Verlag der Österreichischen Akademie der Wissenschaften, 2021.
- (889) B. Ozel and M. Petrovic, “Green urban scenarios: A framework for digital twin representation and simulation for urban forests and their impact analysis.,” 2023.
- (890) R. Damaševičius и R. Maskeliūnas, «Адаптивная модель цифрового двойника для лесов на основе обучения с подкреплением», в 2024 4-й Международной конференции по прикладному искусственному интеллекту (ICAPAI), стр. 1–7, IEEE, 2024.
- ⟦G. Sanchez-Guzman, W. Velasquez, and M. S. Alvarez-Alvarado, “Modeling a simulated forest to get burning times of tree species using a digital twin,” in 2022 IEEE 12th Annual Computing and Communication Workshop and Conference (CCWC), pp. 0639–0643, IEEE, 2022.
- ⟦(892) H. J. Henriksen, R. Schneider, J. Koch, M. Ondracek, L. Troldborg, I. K. Seidenfaden, S. J. Kragh, E. Bøgh, and S. Stisen, “A new digital twin for climate change adaptation, water management, and disaster risk reduction (hip digital twin),” Water, vol. 15, no. 1, p. 25, 2022.
- ⟦NVIDIA, “Earth-2 platform for climate change modeling.” https://www.nvidia.com/en-us/high-performance-computing/earth-2/, 2024. Доступ: 2024-06-22.
- (894) T. Kurth, S. Subramanian, P. Harrington, J. Pathak, M. Mardani, D. Hall, A. Miele, K. Kashinath и A. Anandkumar, “Fourcastnet: Accelerating global high-resolution weather forecasting using adaptive fourier neural operators,” в Proceedings of the platform for advanced scientific computing conference, стр. 1–11, 2023.
- ⟦J. D. Chaux, D. Sanchez-Londono, and G. Barbieri, “A digital twin architecture to optimize productivity within controlled environment agriculture,” Applied Sciences, vol. 11, no. 19, p. 8875, 2021.
- (896) W. Purcell, T. Neubauer, and K. Mallinger, “Digital twins in agriculture: Challenges and opportunities for environmental sustainability,” Current Opinion in Environmental Sustainability, vol. 61, p. 101252, 2023.
- ⟦N. Peladarinos, D. Piromalis, V. Cheimaras, E. Tserepas, R. A. Munteanu, and P. Papageorgas, “Enhancing smart agriculture by implementing digital twins: A comprehensive review,” Sensors, vol. 23, no. 16, p. 7128, 2023.
- (898) C. Pylianidis, S. Osinga, и I. N. Athanasiadis, «Introducing digital twins to agriculture», Computers and Electronics in Agriculture, том 184, стр. 105942, 2021.
- (899) J. Ни, У. Ван, Ю. Ли и С. Чао, «Искусственный интеллект и цифровые двойники в устойчивом сельском хозяйстве и лесном хозяйстве: обзор», Turkish Journal of Agriculture and Forestry, т. 46, № 5, стр. 642–661, 2022.
- (900) A. Насирахмади и О. Хенцель, “Toward the next generation of digitalization in agriculture based on digital twin paradigm,” Sensors, vol. 22, no. 2, p. 498, 2022.
- ⟦C. Pylianidis, Operationalizing digital twins in agriculture with machine learning. PhD thesis, Wageningen University and Research, 2023.
- ⟦M. Akshay, B. Premasudha, and S. B. Hegde, “Iot to digital twin: A futuristic smart farming,” in 2024 International Conference on Smart Systems for applications in Electrical Sciences (ICSSES), pp. 1–6, IEEE, 2024.
- ⟦J. Liu, Y. Zhou, Y. Li, Y. Li, S. Hong, Q. Li, X. Liu, M. Lu, and X. Wang, “Exploring the integration of digital twin and generative ai in agriculture,” in 2023 15th International Conference on Intelligent Human-Machine Systems and Cybernetics (IHMSC), pp. 223–228, IEEE, 2023.
- ⟦(904) D. Shamia, S. Suganyadevi, V. Satheeswaran, and K. Balasamy, “Digital twins in precision agriculture monitoring using artificial intelligence,” in Digital Twin for Smart Manufacturing, pp. 243–265, Elsevier, 2023.
- ⟦N. A. Ubina, H.-Y. Lan, S.-C. Cheng, C.-C. Chang, S.-S. Lin, K.-X. Zhang, H.-Y. Lu, C.-Y. Cheng, and Y.-Z. Hsieh, “Digital twin-based intelligent fish farming with artificial intelligence internet of things (aiot),” Smart Agricultural Technology, vol. 5, p. 100285, 2023.
- ⟦H. Rahman, U. M. Shah, S. M. Riaz, K. Kifayat, S. A. Moqurrab, and J. Yoo, “Digital twin framework for smart greenhouse management using next-gen mobile networks and machine learning,” Future Generation Computer Systems, vol. 156, pp. 285–300, 2024.
- ⟦(907) A. Walter, R. Finger, R. Huber, and N. Buchmann, “Smart farming is key to developing sustainable agriculture,” Proceedings of the National Academy of Sciences, vol. 114, no. 24, pp. 6148–6150, 2017.
- ⟦(908) C. Verdouw, B. Tekinerdogan, A. Beulens, and S. Wolfert, “Digital twins in smart farming,” Agricultural Systems, т. 189, с. 103046, 2021.
- ⟦(909) R. G. Alves, R. F. Maia и F. Lima, «Разработка цифрового двойника для интеллектуального сельского хозяйства: система управления поливом для экономии воды», Journal of Cleaner Production, т. 388, с. 135920, 2023.
- ⟦(910) S. Cesco, P. Sambo, M. Borin, B. Basso, G. Orzes, and F. Mazzetto, “Smart agriculture and digital twins: Applications and challenges in a vision of sustainability,” European Journal of Agronomy, vol. 146, p. 126809, 2023.
- (911) M. J. Smith, “Getting value from artificial intelligence in agriculture,” Animal Production Science, т. 60, № 1, с. 46–54, 2018.
- (912) А. Насирахмади, У. Вилчек и О. Хензель, «Обнаружение повреждений сахарной свеклы при уборке урожая с использованием различных моделей сверточных нейронных сетей», Agriculture, т. 11, вып. 11, с. 1111, 2021.
- ⟦(913) P. Angin, M. H. Anisi, F. Göksel, C. Gürsoy, и A. Büyükgülcü, “Agrilora: платформа для цифрового двойника умного сельского хозяйства.”, J. Wirel. Mob. Networks Ubiquitous Comput. Dependable Appl., т. 11, № 4, с. 77–96, 2020.
- ⟦(914) B. I. Akhigbe, K. Munir, O. Akinade, L. Akanbi, and L. O. Oyedele, “Iot technologies for livestock management: a review of present status, opportunities, and future trends,” Big data and cognitive computing, т. 5, № 1, с. 10, 2021.
- ⟦(915) S. Neethirajan and B. Kemp, “Digital twins in livestock farming,” Animals, т. 11, № 4, с. 1008, 2021.
- (916) P. Petrov and T. Atanasova, “Digital twins with application of ar and vr in livestock instructions,” Problems of Engineering Cybernetics and Robotics, vol. 77, pp. 39–50, 2021.
- ⟦B. Lagneaux, G. Jodin, D. Fan, J. Herbert-Read, C. Porcon, and F. Razan, “An automatic highly dynamical digital twin design with yolov8 for hydrodynamic studies on living animals,” in 2024 International Conference on Artificial Intelligence, Computer, Data Sciences and Applications (ACDSA), pp. 1–7, IEEE, 2024.
- ⟦C. Johannsen, D. Senger и T. Kluss, “A digital twin of the social-ecological system urban beekeeping,” в Advances and New Trends in Environmental Informatics: Digital Twins for Sustainability, стр. 193–207, Springer, 2021.
- ⟦X. Han, Z. Lin, C. Clark, B. Vucetic, and S. Lomax, “Ai based digital twin model for cattle caring,” Sensors, vol. 22, no. 19, p. 7118, 2022.
- ⟦(920) Л. Ванг, Э. Иддио и Б. Эверс, «Вводный обзор: модели эвапотранспирации (et) для сельского хозяйства в контролируемой среде (cea)», Computers and Electronics in Agriculture, т. 190, с. 106447, 2021.
- ⟦P. Skobelev, I. Mayorov, E. Simonova, O. Goryanin, A. Zhilyaev, A. Tabachinskiy, and V. Yalovenko, “Development of models and methods for creating a digital twin of plant within the cyber-physical system for precision farming management,” in Journal of Physics: Conference Series, vol. 1703, p. 012022, IOP Publishing, 2020.
- (922) C. Amitrano, G. B. Chirico, S. De Pascale, Y. Rouphael, и V. De Micco, “Управление посевами в сельском хозяйстве с регулируемой средой (cea) с использованием прогнозных математических моделей,” Sensors, т. 20, вып. 11, с. 3110, 2020.
- ⟦J. P. González, D. Sanchez-Londoño, and G. Barbieri, “A monitoring digital twin for services of controlled environment agriculture,” IFAC-PapersOnLine, vol. 55, no. 19, pp. 85–90, 2022.
- (924) S.-K. Jo, D.-H. Park, H. Park и S.-H. Kim, «Умные фермы для скота с использованием цифрового двойника: исследование осуществимости», в 2018 International Conference on Information and Communication Technology Convergence (ICTC), стр. 1461–1463, IEEE, 2018.
- (925) D.-y. Jeong, S.-K. Jo, I.-B. Lee, H. Shin, и J.-G. Kim, «Применение цифрового двойника: создание виртуального свинарника для цифрового животноводства», IEEE Access, 2023.
- ⟦D. A. Howard, Z. Ma, J. M. Aaslyng, and B. N. Jørgensen, “Data architecture for digital twin of commercial greenhouse production,” in 2020 RIVF international conference on computing and communication technologies (RIVF), pp. 1–7, IEEE, 2020.
- (927) K. Prawiranto, J. Carmeliet, and T. Defraeye, “Physics-based digital twin identifies trade-offs between drying time, fruit quality, and energy use for solar drying,” Frontiers in Sustainable Food Systems, vol. 4, p. 606845, 2021.
- (928) H. Jeong, Y. Yi, and D. Kim, “An innovative e-commerce platform incorporating metaverse to live commerce,” International Journal of Innovative Computing, Information and Control, vol. 18, no. 1, pp. 221–229, 2022.
- (929) E. Ahmed, A. Darwish, and A. E. Hassanien, “A framework for shopping based on digital twinning in the metaverse world,” in The Future of Metaverse in the Virtual Era and Physical World, pp. 155–168, Springer, 2023.
- (930) J. Liu, I. Huang, A. Anand, P.-H. Chang, and Y. Huang, “Цифровой двойник в розничной торговле: ai-ориентированный мультимодальный подход для распознавания продуктов в реальном времени и реконструкции 3d магазина,” in 2024 IEEE Conference on Virtual Reality and 3D User Interfaces Abstracts and Workshops (VRW), pp. 368–373, IEEE, 2024.
- (931) R. Pous, M. Chindemi, and A. Alajami, “Showing products in a retail store digital twin with item location captured by an rfid robot,” in 2023 IEEE 13th International Conference on RFID Technology and Applications (RFID-TA), pp. 189–192, IEEE, 2023.
- (932) Т. Дженкинс, «Погруженные виртуальные впечатления от покупок в розничном метасообществе: ориентированная на потребителя электронная коммерция, блокчейн-основанные цифровые активы и инструменты визуализации данных», Linguistic and Philosophical Investigations, вып. 21, с. 154–169, 2022.
- ⟦(933) X. Li, J. Cao, Z. Liu, и X. Luo, “Устойчивая бизнес-модель на основе сетевой платформы цифровых двойников: вдохновение из кейса Haier в Китае,” Sustainability, т. 12, вып. 3, с. 936, 2020.
- (934) В. Кузьмичев и Дж. Ян, «Применение цифровых двойников в сфере моды», в Digital twins: basics and applications, стр. 45–57, Springer, 2022.
- (935) M. Anshari, M. N. Almunawar и M. Masri, «Цифровой двойник: следующая граница финансовых технологий для робо-адвайзера», Journal of risk and financial management, т. 15, вып. 4, с. 163, 2022.
- (936) Н. Ли, С. Гао, М. Ли, Ю. Ли и Ц. Ляо, “Econagent: агенты, усиленные LLM, для моделирования макроэкономической деятельности”, препринт, 2024.
- (937) S. Gao, Y. Wen, M. Zhu, J. Wei, Y. Cheng, Q. Zhang, and S. Shang, “Simulating financial market via large language model based agents,” arXiv preprint arXiv:2406.19966, 2024.
- (938) D. S. Vijayakumar, “Digital twin in consumer choice modeling,” in Advances in computers, vol. 117, pp. 265–284, Elsevier, 2020.
- (939) S. Yao, H. Chen, J. Yang, and K. Narasimhan, “Webshop: Towards scalable real-world web interaction with grounded language agents,” Advances in Neural Information Processing Systems, vol. 35, pp. 20744–20757, 2022.
- ⟦Z. Wang, Q. Wu, B. Zheng, J. Wang, K. Huang, и Y. Shi, «Последовательность как гены: фреймворк моделирования поведения пользователей для обнаружения мошеннических транзакций в электронной коммерции», в Трудах 29-й конференции ACM SIGKDD по поиску знаний и интеллектуальному анализу данных, стр. 5194–5203, 2023.
- ⟦(941) O. Terán, P. Leger, and M. López, “Modeling and simulating chinese cross-border e-commerce: an agent-based simulation approach,” Journal of Simulation, vol. 17, no. 6, pp. 658–675, 2023.
- ⟦Y. Fu and Y. Li, “Hanfu ar: Digital twins of traditional chinese costumes for augmented reality try-on systems,” in 2023 IEEE 47th Annual Computers, Software, and Applications Conference (COMPSAC), pp. 1465–1470, IEEE, 2023.
- ⟦M. A. Raji, H. B. Olodo, T. T. Oke, W. A. Addy, O. C. Ofodile, and A. T. Oyewole, “Real-time data analytics в retail: Обзор usa и глобальных практик,” GSC Advanced Research and Reviews, т. 18, № 3, стр. 059–065, 2024.
- (944) P. Kanaga Priya и A. Reethika, «Обзор применений цифровых двойников в различных отраслях», Transforming Industry using Digital Twin Technology, стр. 239–258, 2024.
- (945) K. Shoji, S. Schudel, D. Onwude, C. Shrivastava, and T. Defraeye, “Mapping the postharvest life of imported fruits from packhouse to retail stores using physics-based digital twins,” Resources, conservation and recycling, vol. 176, p. 105914, 2022.
- (946) S. Sengupta and H. Dreyer, “Realizing zero-waste value chains through digital twin-driven sop: A case of grocery retail,” Computers in Industry, vol. 148, p. 103890, 2023.
- ⟦L. Stacchio, M. Perlino, U. Vagnoni, F. Sasso, C. Scorolli, и G. Marfia, «Кто будет доверять моему цифровому двойнику? возможно, клерк в магазине “кирпич и раствор”», в 2022 IEEE Conference on Virtual Reality and 3D User Interfaces Abstracts and Workshops (VRW), стр. 814–815, IEEE, 2022.
- (948) I. Вешнева и А. А. Болшаков, «Построение цифровых двойников социально-экономических систем с использованием математических моделей на основе функций состояния», в Society 5.0: Human-Centered Society Challenges and Solutions, стр. 129–141, Springer, 2022.
- ⟦S. Баркалов, Д. Дорофеев, И. Федорова и А. Половинкина, “Применение цифровых двойников в управлении социально-экономическими системами,” в E3S web of conferences, т. 244, с. 11001, EDP Sciences, 2021.
- ⟦(950) С. М. Сепасгазар, «Цифровой двойник и веб-ориентированные виртуальные игровые технологии для онлайн-образования: пример управления строительством и инженерного дела», Прикладные науки, т. 10, вып. 13, с. 4678, 2020.
- (951) X. Han, H. Yu, W. You, C. Huang, B. Tan, X. Zhou, и N. N. Xiong, “Intelligent campus system design based on digital twin,” Electronics, вып. 11, № 21, с. 3437, 2022.
- (952) Л. А. Карташова, А. М. Гуржий, В. О. Зайчук, Т. М. Сорочан и Ф. М. Журавлев, «Цифровой двойник образовательного учреждения: инновационная концепция смешанного обучения», в Proceedings of the symposium on advances in educational technology, aet, 2020.
- ⟦W. Kinsner, “Цифровые двойники для персонализированного образования и непрерывного обучения,” в 2021 IEEE Канадской конференции по электротехнике и вычислительной технике (CCECE), стр. 1–6, IEEE, 2021.
- ⟦S. Nikolaev, M. Gusev, D. Padalitsa, E. Mozhenkov, S. Mishin, and I. Uzhinsky, “Implementation of “digital twin” concept for modern project-based engineering education,” in Product Lifecycle Management to Support Industry 4.0: 15th IFIP WG 5.1 International Conference, PLM 2018, Turin, Italy, July 2-4, 2018, Proceedings 15, pp. 193–203, Springer, 2018.
- ⟦B. Akhmedov, “Prospects and trends of digital twins in education,” Uzbek Scholar Journal, т. 23, стр. 6–15, 2023.
- ⟦(956) Y. Zhang, L. Pang, D. Wang и S. Liu, «Влияние технологии цифрового двойника на эффект обучения.», Журнал инженерных наук и научного обзора, т. 15, вып. 4, 2022.
- (957) Л. Шугуан и Б. Лин, «Голографический класс на основе цифрового двойника и перспективы его применения», в: 2020 IEEE 3-я Международная конференция по электронике и связи (ICECE), стр. 122–126, IEEE, 2020.
- ⟦S. Wang, T. Xu, H. Li, C. Zhang, J. Liang, J. Tang, P. S. Yu, and Q. Wen, “Large language models for education: A survey and outlook,” IEEE Signal Processing Magazine, 2025.
- ⟦Z. Chu, S. Wang, J. Xie, T. Zhu, Y. Yan, J. Ye, A. Zhong, X. Hu, J. Liang, P. S. Yu, и Q. Wen, “LLM agents for education: Advances and applications,” in EMNLP 2025, 2025.
- ⟦M. Yue, W. Mifdal, Y. Zhang, J. Suh, and Z. Yao, “Mathvc: An llm-simulated multi-character virtual classroom for mathematics education,” arXiv preprint arXiv:2404.06711, 2024.
- ⟦(961) Z. Zhang, D. Zhang-Li, J. Yu, L. Gong, J. Zhou, Z. Liu, L. Hou, and J. Li, “Simulating classroom education with llm-empowered agents,” arXiv preprint arXiv:2406.19226, 2024.
- (962) A. M. Madni, D. Erwin, and A. Madni, “Exploiting digital twin technology to teach engineering fundamentals and afford real-world learning opportunities,” in 2019 ASEE Annual Conference & Exposition, 2019.
- (963) S. Razzaq, B. Shah, F. Iqbal, M. Ilyas, F. Maqbool, и A. Rocha, “Deepclassrooms: фреймворк цифрового двойника для аудиторий на кампусе на основе глубокого обучения”, Neural Computing and Applications, стр. 1–10, 2023.
- (964) Y.-J. Lan и N.-S. Chen, «Деятельностная агентность преподавателей в эпоху llm и генеративного ai», Educational Technology & Society, том 27, номер 1, стр. I–XVIII, 2024.
- (965) M. Murtaza, C.-T. Cheng, M. Fard, and J. Zeleznikow, “Transforming driver education: A comparative analysis of llm-augmented training and conventional instruction for autonomous vehicle technologies,” International Journal of Artificial Intelligence in Education, pp. 1–38, 2024.
- ⟦J. Y. Lee, C. U. Pyon, and J. Woo, “Digital twin for math education: A study on the utilization of games and gamification for university mathematics education,” Electronics, т. 12, № 15, с. 3207, 2023.
- (967) A. Montanaro, “Quantum algorithms: an overview,” npj Quantum Information, т. 2, № 1, стр. 1–8, 2016.
- (968) E. Farhi, J. Goldstone, and S. Gutmann, “A quantum approximate optimization algorithm,” arXiv preprint arXiv:1411.4028, 2014.
- (969) А. М. Чайлдс, Ж.-П. Лю, и А. Остраундер, «Алгоритмы квантового уровня высокой точности для уравнений в частных производных», Quantum, т. 5, с. 574, 2021.
- ⟦К0⟧ C. Браво-Прието, Р. ЛаРоуз, М. Сересо, И. Субази, Л. Чинцио и П. Дж. Колес, «Вариационный квантовый линейный решатель», Quantum, т. 7, с. 1188, 2023.
- ⟦M. Cerezo, A. Arrasmith, R. Babbush, S. C. Benjamin, S. Endo, K. Fujii, J. R. McClean, K. Mitarai, X. Yuan, L. Cincio, et al., “Variational quantum algorithms,” Nature Reviews Physics, vol. 3, no. 9, pp. 625–644, 2021.
- ⟦(972) С. Й. Чжан, «Квантовые, ai и приложения цифровых двойников с интерфейсом мозг–компьютер для будущего», октябрь 2023. Доступ: 2025-10-27.
- (973) S. Otgonbaatar and E. Jennings, “Quantum digital twins for uncertainty quantification,” arXiv preprint arXiv:2410.23311, 2024.
- (974) M. Amir, C. Bauckhage, A. Chircu, C. Czarnecki, C. Knopf, N. Piatkowski, and E. Sultanow, “What can we expect from quantum (digital) twins?,” 2022.
- ⟦(975) P. Эврика, «Квантовые вычисления и их роль в развитии технологий цифровых двойников», июль 2025 года. Доступ: 2025-10-27.
- (976) J. Biamonte, P. Wittek, N. Pancotti, P. Rebentrost, N. Wiebe и S. Lloyd, «Квантовое машинное обучение», Nature, т. 549, № 7671, с. 195–202, 2017.
- (977) М. Шульд и Н. Киллоран, «Квантовое машинное обучение в пространствах признакового Гильберта», Physical review letters, т. 122, № 4, с. 040504, 2019.
- ⟦Y. Cao, J. Romero, J. P. Olson, M. Degroote, P. D. Johnson, M. Kieferová, I. D. Kivlichan, T. Menke, B. Peropadre, N. P. Sawaya, et al., “Quantum chemistry in the age of quantum computing,” Chemical reviews, vol. 119, no. 19, pp. 10856–10915, 2019.
- (979) K. Saini, A. Singh, A. Ahuja, N. Arora, and R. Saini, “Chapter 2 - research advancements in quantum computing digital twins,” in Digital Twins for Smart Cities and Villages (S. Iyer, A. Nayyar, A. Paul, and M. Naved, eds.), pp. 37–53, Elsevier, 2025.
- (980) G. Тости Бальдуччи, Б. Чен, М. Мёллер, М. Гёрритсма и Р. Де Бреукер, «Обзор и перспективы квантовых вычислений для уравнений в частных производных в структурной механике», Frontiers in Mechanical Engineering, т. 8, с. 914241, 2022.
- (981) R. GlobalNet, “Quantum digital twins and the future of space exploration,” May 2025. Доступ: 2025-10-27.
- ⟦(982) Е. Куэнка-Гомес, М. Вычисления, и Х. Б. Школа, ПРИВНОСЯ КВАНТОВЫЕ ТЕХНОЛОГИИ В ПРОМЫШЛЕННОСТЬ: НЕКОТОРЫЕ ИЛЛЮСТРАТИВНЫЕ КЕЙСЫ. Сент. 2022.
- (983) M. Swayne, “Multiverse computing pioneers quantum digital twin project to boost green hydrogen production,” November 2023. Получено: 2025-10-27.
- ⟦(984) A. Абдулла, Ф. Р. Санджаяджа, А. А. Маджид, Г. Уикремасингхе, К. Рафферти и В. Шарма, «Неопределенность в цифровых двойниках цепочек поставок: гибридный квантово-классический подход», препринт arXiv arXiv:2411.10254, 2024.
- (985) H. Abdi and H. Nozari, “Quantum machine learning and digital twin synergies for predictive analytics in smart supply chains,” Transformative Science, vol. 1, no. 1, pp. 30–38, 2025.
- (986) Вопрос. Ци, Ф. Тао, Ю. Цзо и Д. Чжао, «Технологии и инструменты для цифровых двойников», Journal of Manufacturing Systems, том 58, стр. 3–21, 2021.
- (987) Y. Zheng, S. Yang, and H. Cheng, “Digital twin for cyber–physical systems: A comprehensive survey,” IEEE Transactions on Industrial Informatics, том 18, № 6, стр. 3552–3567, 2022.
- (988) Б. Хе, Ц. Бай, Я. Чжан, И. Лю и Ф. Тао, «Цифровые двойники, ориентированные на человеко–кибер–физические системы: структура, ключевые технологии и будущие исследования», Engineering Applications of Artificial Intelligence, т. 105, с. 104391, 2021.
- ⟦(989) Y. Wang, W. Chen, Y. Zhao, H. Liu, and X. Li, “Multi-agent reinforcement learning for collaborative digital twins in smart manufacturing,” IEEE Transactions on Industrial Informatics, vol. 19, no. 7, pp. 8650–8662, 2023.