Передовая исследовательская лаборатория по системам управления и сельскохозяйственной робототехнике (Sharif AgRoLab) Кафедра машиностроения, Технологический университет имени Шарифа, Тегеран, Иран
Гибридный подход на основе нейронных сетей и традиционного контроллера для робастного управления высоконеустойчивыми системами: применение к управлению конвертопланом
Аннотация
Мультироторы широко используются в различных областях: от наблюдения до точного земледелия, однако традиционные конструкции остаются ограниченными из-за недостаточного управления. Конфигурации с поворотными винтами преодолевают это ограничение, обеспечивая полное управление. В данной статье исследуются стратегии управления на основе нейронных сетей для полностью управляемой системы с поворотными винтами с четырьмя входами векторизации тяги. Наша работа состоит из двух частей. Во-первых, мы намеренно представляем отрицательный результат, оценивая подход прямого управления «вход-выход». В этом методе многослойные перцептроны (MLP), сети долгой краткосрочной памяти (LSTM) и модели transformers обучаются отображать состояния системы и их желаемые значения непосредственно в управляющие сигналы. Мы показываем, что эта стратегия не позволяет стабилизировать систему, подчеркивая присущую сложность применения прямого обучения «вход-выход» к крайне нестабильным объектам. Во-вторых, в качестве основного вклада мы предлагаем скользящий режим управления (SMC), дополненный нейронной сетью. Метод разделяет динамику системы на компоненты, не зависящие от входа, и компоненты, зависящие от входа, причем первые изучаются на небольшом наборе данных с использованием облегченных сетей, что снижает вычислительные требования в реальном времени. Более того, предложенный метод может быть обучен с использованием полетных журналов, собранных с контроллеров с низкой производительностью, а полученная динамическая модель, изученная на основе реальных данных, может быть использована в симуляции. Мы дополнительно сравниваем реализации на основе MLP и LSTM в условиях неопределенности модели и внешних возмущений, демонстрируя надежность и эффективность предложенного подхода; в частности, контроллер с предиктором динамики объекта на основе LSTM достигает превосходной производительности по сравнению с аналогом на основе MLP, при этом демонстрируя меньшее время выполнения..
Предметные рубрики:
избыточно управляемый беспилотный летательный аппарат, полностью управляемый квадрокоптер, нейросетевое управление, идентификация динамических систем, LSTM сети, Transformer сетиСтремительный рост числа областей применения мультироторов [1, 2, 3, 4, 5, 6, 7, 8, 9, 10, 11] в сочетании с достижениями в области глубокого обучения побудил исследователей интегрировать искусственные нейронные сети в системы управления квадрокоптерами. Нейронные сети были объединены с различными стратегиями управления, такими как ПИД-регулирование [12, 13], скользящий режим управления (SMC) [14], модельное прогнозное управление (MPC) [15], адаптивное управление с эталонной моделью (MRAC) [16], нечеткое ПИД-регулирование [17] и схемы адаптивного управления [18].
В то же время недостаточная управляемость обычных мультироторов стимулировала исследования конструкций с поворотными винтами, где роторы наклоняются для достижения полной управляемости. Хотя эти системы обеспечивают повышенную маневренность, они также вносят дополнительную сложность, и большинство исследований опирались на традиционные контроллеры для управления ею [19, 20, 21, 22, 23, 24].
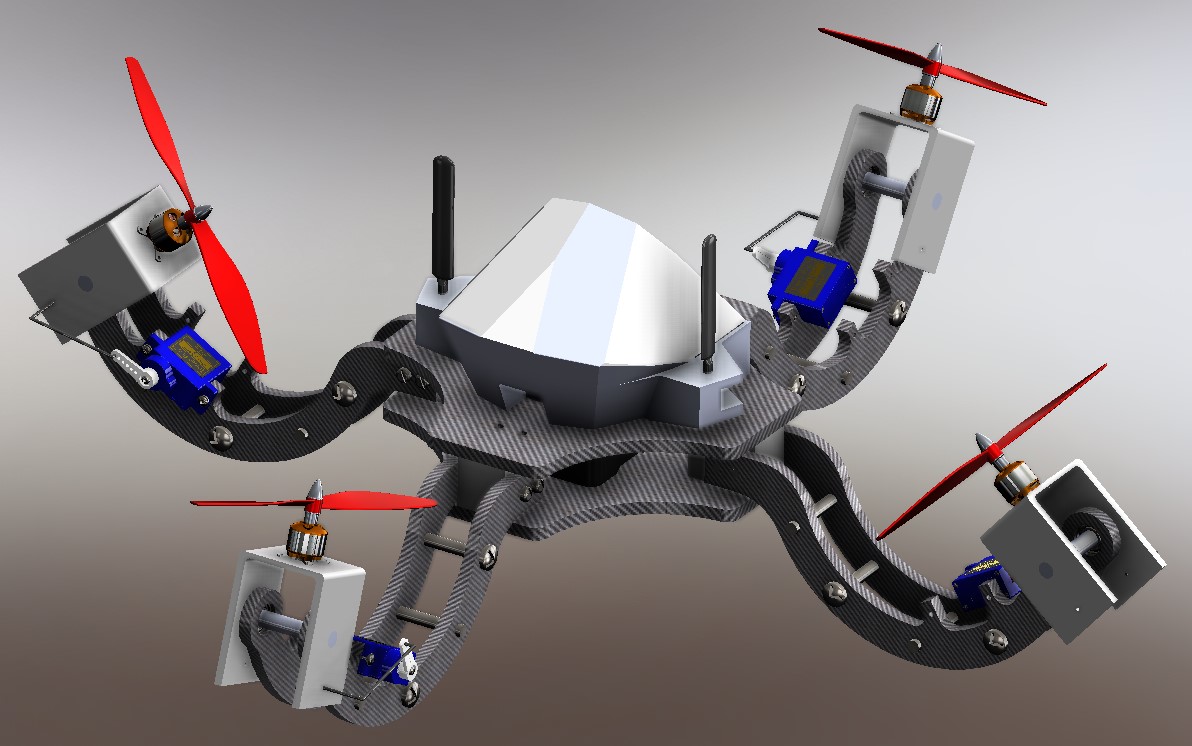
В данной статье мы исследуем систему с поворотными винтами и четырьмя входами управления вектором тяги, что позволяет независимо управлять всеми степенями свободы (DoF). Концептуальная схема показана на рис. 1. Наша работа разделена на две части:
Во-первых, мы представляем намеренно отрицательный результат, пытаясь управлять системой с помощью стратегии прямого обучения «вход-выход». В этом подходе многослойные перцептроны (MLP), сети долгой краткосрочной памяти (LSTM) и модели transformers обучаются отображать состояния системы и их желаемые значения на управляющие воздействия. Мы показываем, что этот метод не способен стабилизировать высоконеустойчивую динамику конвертоплана, что иллюстрирует фундаментальные ограничения прямого обучения «вход-выход» для таких сложных систем. Несмотря на неудачу, эти результаты играют важную роль: они подчеркивают связанные с этим проблемы и могут послужить стимулом для дальнейшей работы на более стабильных платформах..
Во-вторых, в качестве основного вклада данной статьи мы представляем метод скользящего режима управления (SMC), усиленный нейронными сетями, для обеспечения робастного управления полностью управляемым беспилотным летательным аппаратом с поворотными винтами. В этом подходе динамика системы разделяется на компоненты, не зависящие от входных данных, и компоненты, зависящие от них, причем первые эффективно изучаются на основе небольшого набора данных с использованием облегченных сетей. Такая конструкция снижает требования к вычислительным мощностям в режиме реального времени и позволяет выполнять развертывание на недорогих микроконтроллерах. Внедрение этой обученной модели в структуру SMC обеспечивает надежное и обобщенное управление нестабильной системой. Кроме того, мы сравниваем производительность контроллеров на основе MLP и LSTM в рамках этой структуры в условиях неопределенности и внешних возмущений, демонстрируя робастность и эффективность предложенного метода. Дополнительным преимуществом этого метода является возможность обучения на полетных журналах, собранных с помощью низкопроизводительных контроллеров ориентации, поскольку он фокусируется на изучении параметров объекта, а не на управляющих воздействиях. Более того, данная схема позволяет получить динамическую модель, основанную на реальных полетах, что полезно для точного моделирования..
I Динамическое моделирование
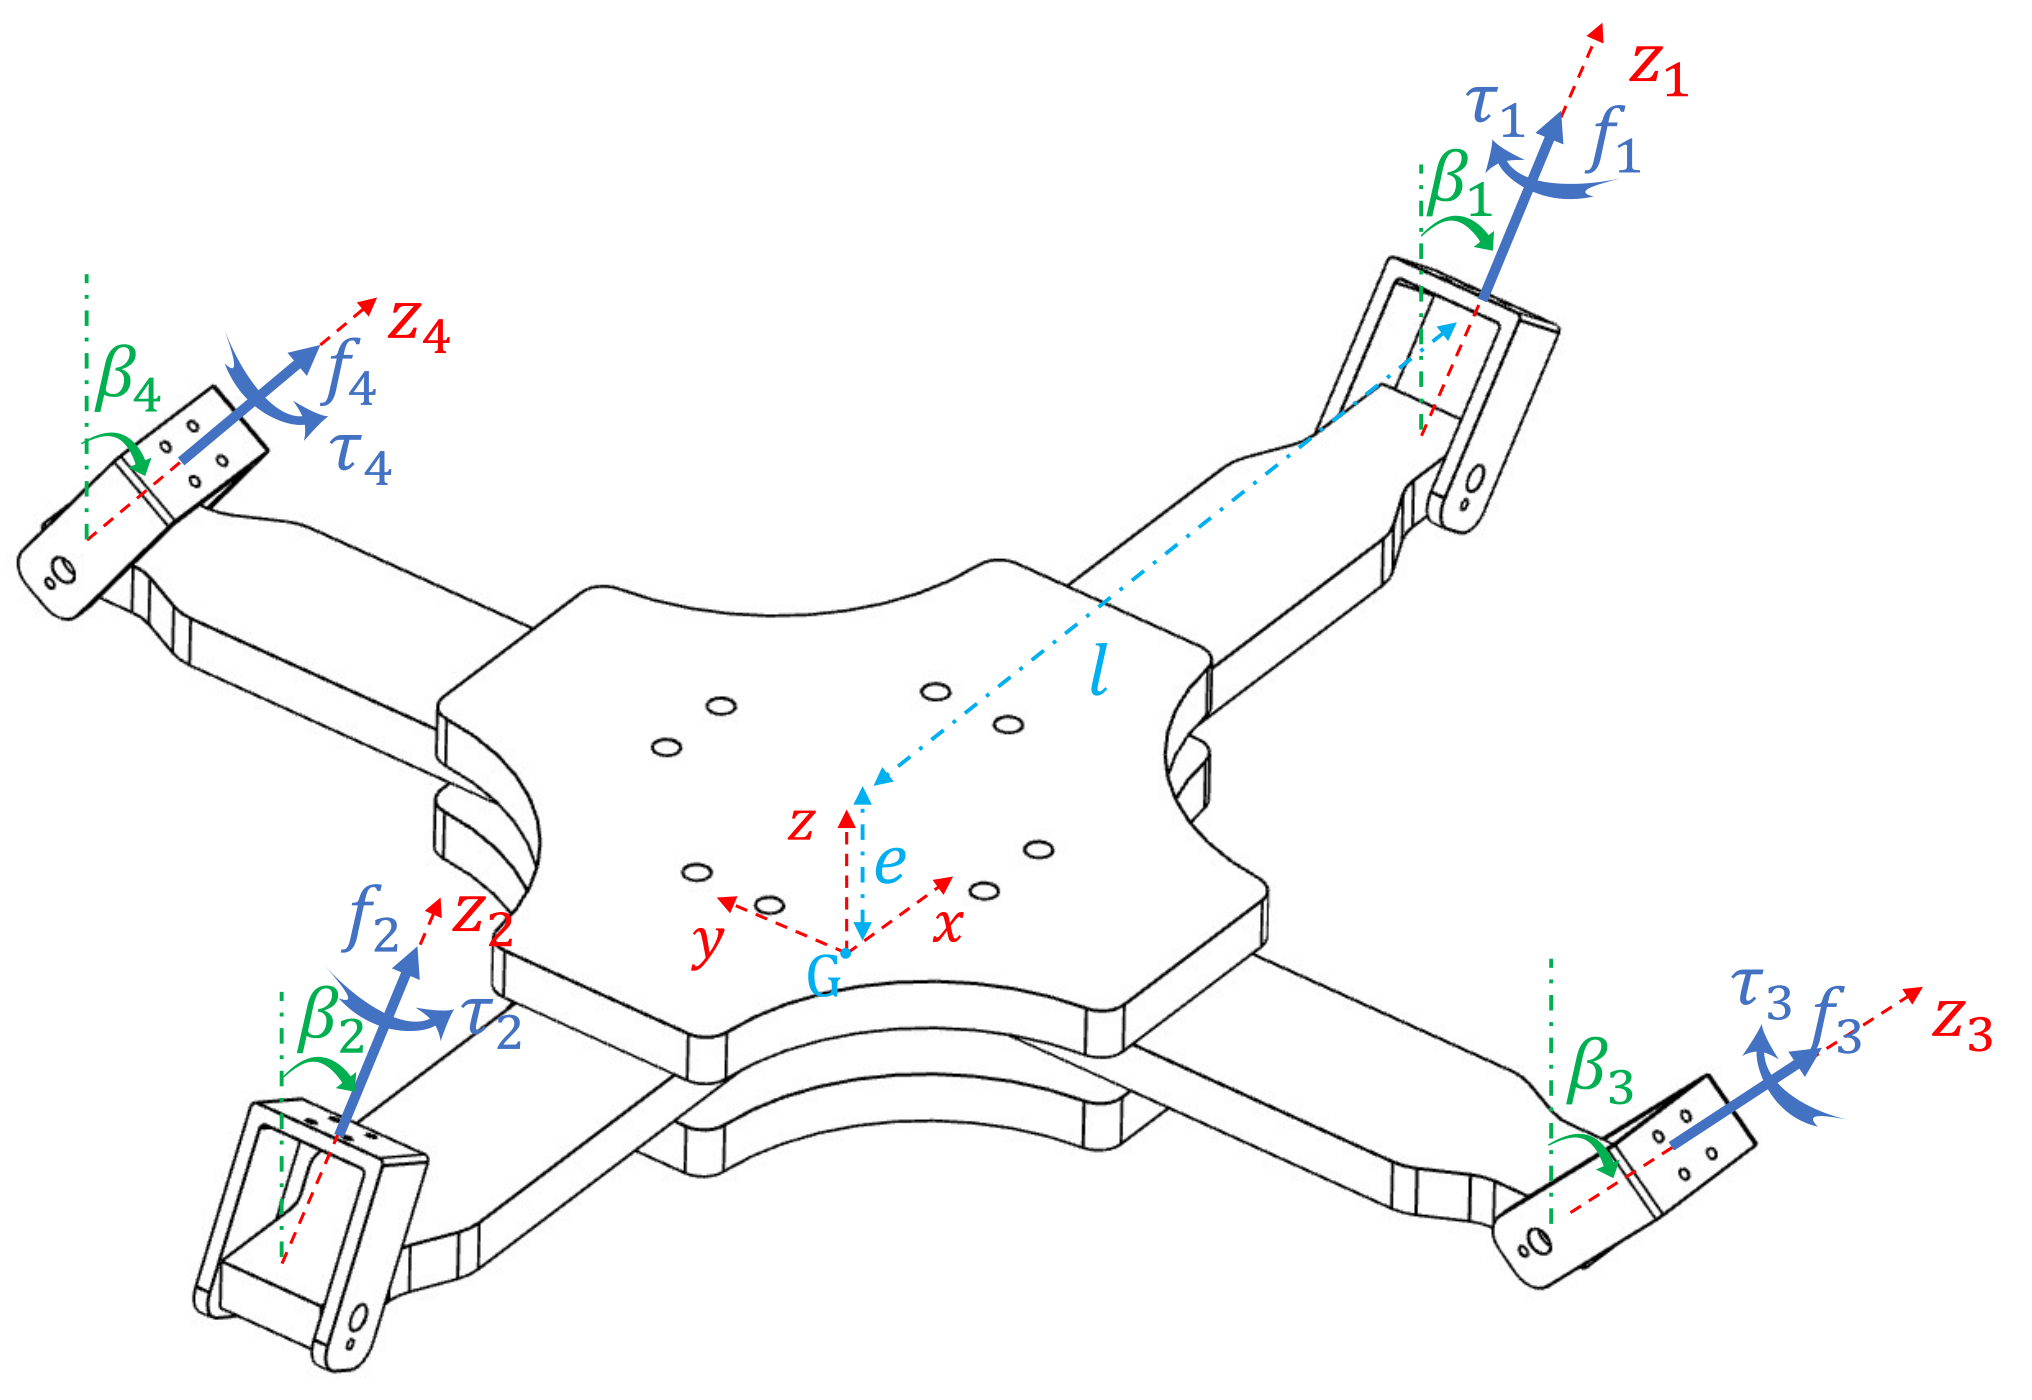
Здесь мы выводим математическую модель системы, которая жизненно важна для наших симуляций. Чтобы сохранить приемлемый объем статьи, мы кратко обсуждаем этот раздел. Для получения более подробной информации по динамическому моделированию системы можно обратиться к исследованию Gavgani et.al [25]. Системы координат и физические параметры показаны в 2. Силы тяги и моменты сопротивления , создаются вращением пропеллеров, где и обозначают аэродинамические характеристики пропеллеров. — это угловая скорость рабочего колеса , а представляет собой двугранный угол оси ротора . обозначает массу корпуса. Общая форма уравнения Ньютона-Эйлера выглядит следующим образом:
| (1) |
| (2) |
где индексы и обозначают инерциальную систему координат и связанную систему координат соответственно. Последовательность поворота от инерциальной системы координат к связанной включает углы Эйлера , и , соответствующие поворотам вокруг осей , и в указанном порядке. — вектор ускорения в инерциальной системе координат. и представляют собой векторы тяги и крутящего момента, создаваемые вращением пропеллеров, соответственно. — вектор гравитационной постоянной, а обозначает матрицу моментов инерции, выраженную в связанной системе координат. указывает на угловую скорость тела, а представляет кососимметричную матрицу .
II Проектирование контроллера со скользящим режимом
Пусть
| (3) |
Вектор управляющего воздействия для квадрокоптера Hedral, включающий входные сигналы для бесщеточных двигателей постоянного тока (BLDC) и серводвигателей, выражается как
| (4) |
Динамические уравнения для квадрокоптера Hedral не являются аффинными по входу, что создает проблему при распределении управляющих сигналов непосредственно на приводы. Для решения этой проблемы [23] предложили использовать набор виртуальных промежуточных входов , чтобы сделать уравнения аффинными по входу..
| (5) |
где
| (6) |
Таким образом, уравнения движения для квадрокоптера Hedral могут быть описаны в аффинной по входу форме
| (7) |
где
| (8) |
Определение скользящих поверхностей как
| (9) |
где представляет собой желаемое состояние а является диагональной матрицей с положительными постоянными значениями на ее диагонали [26].
Условие асимптотической устойчивости системы — это
| (10) |
где соответствует i-му элементу , а обозначает строго положительную константу [26]. Закон управления сформулирован посредством
| (11) |
⟦ представляет собой неквадратную матрицу, что делает невозможным прямое вычисление для получения . Уравнение (12) используется для решения системы . Данный подход позволяет извлечь решение с минимальной нормой из бесконечного множества решений, минимизируя энергопотребление с учетом (13) [23].
| (12) |
Норма выводится как
| (13) |
Наконец, основные управляющие сигналы для исполнительных механизмов будут получены как
| (14) | ||||
III Метод прямого обучения входных-выходных данных для управления
В этом разделе мы обучаем несколько сетей для воспроизведения поведения разработанного нами контроллера. Входными данными для сети являются , как показано в (3), и соответствующий вектор желаемых значений для каждого временного шага. Выходными данными сети являются управляющие сигналы для следующего шага, обозначаемые как , как представлено в (4). Учитывая многоуровневое распределение управления, необходимое для обычного контроллера, метод прямого управления по принципу «вход-выход» может обеспечить преимущество в виде снижения вычислительных затрат..
Мы стремимся исследовать три ключевых аспекта:
- ⟦• Может ли такая система быть должным образом обучена для достижения приемлемых результатов тестирования, даже без применения к динамической системе.
- ⟦• Применима ли данная методология к такой нестабильной и сложной динамической системе.
- ⟦• Обладает ли данный контроллер меньшими вычислительными затратами по сравнению с традиционным.
III-A Сбор данных
Набор данных должен охватывать большое количество комбинаций входных значений при максимально возможном малом числе выборок. Для достижения этой цели мы задали синусоидальные траектории с различными частотами. Это создает разнообразные комбинации значений для элементов входного вектора. Также были приняты во внимание пять различных маневров, делающих траектории разрывными, чтобы включить в набор данных некоторые сложные начальные значения, а также уточнить данные с помощью более разнообразных выборок. Система с контроллером, разработанным в разделе II, моделируется в течение 200 секунд для каждого маневра с временным шагом 0,1 секунды, что дает 10 000 выборок. Маневры представлены (15) и подробно описаны в Таблице I⟧.
| (15) | ||||
| man. | usage samples | ||||||
| 1 | 3 0.3 | 3 0.4 | 3 0.1 | 0.4 | 0.3 | 0.2 | |
| 2 | 3 0.4 | 4 0.35 | 5 0.25 | 0.3 | 0.2 | 0.1 | |
| 3 | 5 0.3 | 5 0.2 | 5 0.1 | 0.15 | 0.35 | 0.15 | |
| 4 | 4 0.4 | 3.5 0.3 | 4 0.15 | 0.4 | 0.2 | 0.3 | |
| 5 | 3 0.5 | 3 0.3 | 4 0.2 | 0.2 | 0.4 | 0.2 |
III-B Сеть MLP
Внедрена сеть MLP (MLP) с архитектурой, представленной на рис. 3. В процессе обучения в течение 1400 эпох используется оптимизатор ADAM. Данная сеть продемонстрировала MAE (MAE), равные 3,86 и 10,85, на обучающей и тестовой выборках соответственно..
III-C Сеть на основе LSTM
Архитектура сети на основе LSTM (LSTM) визуализирована на рис. 4. Сеть обучена с использованием оптимизатора ADAM за 300 эпох. Метрика MAE для обучающей и тестовой выборок составляет соответственно 2,62 и 10,61..
III-D Сеть на основе transformers
Сеть transformers хорошо спроектирована для фиксации длинных зависимостей, что делает ее идеальной для таких приложений, как обработка текста. Хотя динамические системы обычно демонстрируют более короткие зависимости, мы исследовали применимость сети transformers при обучении нашей системы.
Модель transformers разработана со следующими слоями:
- ⟦• Входной слой: Форма ⟧
- ⟦• Слой кодировщика трансформера: – Нормализация и многоголовое внимание: * Размер головы: 64 * Количество голов: 4 – Размерность полносвязной сети: 4 – Выпадение: 0.3 – Полносвязная сеть: * Полносвязный слой с функцией активации ReLU и 4 нейронами * Выпадение: 0.3 * Полносвязный слой для приведения к размерности входных данных
- ⟦• Слой выравнивания
- ⟦• Полносвязные слои: – Полносвязный слой с 64 нейронами и функцией активации ReLU – Прореживание: 0.05
- ⟦• Выходной слой: полносвязный слой с 8 нейронами
Сеть обучается с использованием оптимизатора ADAM в течение 10000 эпох. Метрика MAE для обучающей и тестовой выборок составляет соответственно 5.26 и 9.49.
Результаты прогнозирования для 1000 обучающих выборок и всего тестового набора данных проиллюстрированы соответственно на рис. 5 и рис. 6. В таблице II представлено краткое описание сетей, использованных для обучения контроллера прямого ввода-вывода. Как следует из этой таблицы, сеть transformers показала лучшие результаты в прогнозировании управляющих сигналов на основе обратной связи по состоянию и желаемого состояния. Однако в целом существенной разницы между их результатами на тестовом наборе нет..
| Network | Train Epochs | Parameters | Train MAE | Test MAE |
| MLP | 1400 | 45000 | 3.86 | 10.85 |
| LSTM | 300 | 257864 | 2.62 | 10.61 |
| Transformer | 10000 | 14580 | 5.26 | 9.49 |
III-E Реализация в динамической системе
Для оценки осуществимости подхода прямого управления по входу-выходу мы первоначально применили его к обученной траектории с использованием сети на основе LSTM, которая показала наилучшие результаты для этой цели. Параметры для моделирования представлены в таблице III. Как показано на рис. 7, метод прямого управления по входу-выходу оказывается неэффективным для нашей динамической системы, даже при наличии хорошо подобранной функции, как показано на рис. 5 для управляющего сигнала. Эта неэффективность возникает из-за того, что сеть не стремится минимизировать значение ошибки в режиме реального времени, что приводит к накоплению небольших значений ошибок, которые в конечном итоге вызывают расходимость. Из-за этой проблемы невозможно сравнить вычислительные затраты в режиме реального времени между обычным контроллером и контроллерами, основанными на различных нейронных сетях..
| Parameter | Value | Unit |
III-F Проблемы и ограничения
Представленная в этом разделе методология имеет ряд проблем для нашего приложения, которые будут рассмотрены в следующем разделе. Несмотря на эти ограничения, полученные здесь результаты могут быть полезны для других динамических систем или будущих исследований. Ключевые проблемы и ограничения обобщены ниже:
- ⟦• Проблемы сходимости даже на обученных траекториях.
- ⟦• Неспособность к обучению в широком диапазоне положений.
- ⟦• Потребность в большом наборе данных для обучения для получения точных прогнозов.
- ⟦• Недостаточная робастность.
- ⟦• Неспособность внедрить эффективный блок для повышения робастности управления из-за сложной природы динамики системы.
IV Скользящее управление на основе нейронных сетей
IV-A Методология
Точная идентификация динамики нашего объекта невозможна путем обучения сети с использованием пар вход-выход без контроллера. Это обусловлено нестабильностью системы, которая приводит к расходимости и сбою в течение нескольких секунд. Поэтому в последнем разделе мы попытались управлять системой с помощью сети, не полагаясь на ее динамику. Однако мы столкнулись с некоторыми проблемами. Если мы сможем аппроксимировать динамическую модель объекта, мы сможем включить ее в робастный контроллер на основе модели для достижения точного управления. Основная идея этого раздела заключается в декомпозиции динамики объекта на части, которые не зависят от управляющих воздействий и зависят исключительно от состояний системы, и их интеграции в SMC (SMC). Путем включения вектора , представленного в уравнении 5, приближенную динамику объекта можно записать как:
| (16) |
где и являются аппроксимациями и соответственно. — это матрица, которая связывает расположение приводов с динамикой. Таким образом, очевидно, что изменяется в зависимости от углов ориентации , и с учетом фиксированных физических параметров объекта III. Поскольку , и являются состояниями положения, выраженными в инерциальной системе координат, ясно, что изменяется в зависимости от , , , , и . Следовательно, нам необходимо предсказать 48 элементов для на основе 3 входных данных и 6 элементов для на основе 6 входных данных. Мы используем набор данных, представленный в I, но с количеством точек данных, сокращенным вдвое для обучения.
Низкая вычислительная стоимость жизненно важна для приложений реального времени. Поэтому мы решили использовать максимально простую архитектуру. Кроме того, и не являются слишком сложными для прогнозирования, в отличие от предсказаний, обсуждавшихся в предыдущем разделе. Отсутствие проблемы переобучения позволяет исключить слои dropout..
IV-A1 Сеть MLP
Для обучения и прогнозирования используются 2 полносвязных слоя со 128 и 64 нейронами, а также выходной слой из 48 нейронов. Для используются 3 полносвязных слоя с 32, 16 и 8 нейронами, а также выходной слой.
IV-A2 Сеть LSTM
Блок LSTM с размерностью 64 используется для , а блок с размерностью 16 используется для ⟧.
IV-A3 Трансформерная нейронная сеть
Использование transformers для данного конкретного приложения может быть не самым подходящим выбором, поскольку они являются вычислительно затратными и сложными, добавляя ненужную сложность без существенных преимуществ для наших прямых зависимостей и . Кроме того, transformers требуют большого объема данных для эффективного обучения. Более того, transformers влекут за собой большие накладные расходы с точки зрения размера модели и времени вывода, что может не подходить для нашего приложения реального времени, наряду с другими высокозатратными вычислениями, необходимыми для SMC..
IV-B Симуляция базовой системы
Аппроксимации параметров динамики объекта, и , прогнозируются с использованием нейронных сетей на основе необходимой обратной связи в каждом контуре и внедряются в контроллер SMC, разработанный в разделе II. Контроллер использует прогнозируемые и вместо неизвестных параметров объекта и в уравнении (11). Для моделирования контроллер применяется к точной динамике объекта. Результаты реализации на тестовой траектории с использованием предикторов динамики объекта на основе MLP и LSTM визуализированы на рис. 8 и рис. 9⟧.
| Net | Item | Train MAE | Test MAE | Parameters |
| MLP | 0.0142 | 0.0155 | 942 | |
| 0.219 | 0.222 | 11888 | ||
| LSTM | 0.0049 | 0.0046 | 1574 | |
| 0.077 | 0.076 | 20528 |
IV-C Оценка производительности и устойчивости сложной системы
Для оценки робастности систем управления мы вводим различные неопределенности и возмущения в динамическую модель, чтобы создать расхождения между объектом управления и моделью контроллера.:
а) -секундная задержка первого порядка для бесколлекторных двигателей постоянного тока и задержка 0,4 градуса на 60 секунд для серводвигателей.
b) Случайные ошибки приведения в действие в диапазоне от 1 до 5 процентов для серводвигателей и от 4 до 10 процентов для бесколлекторных двигателей постоянного тока.
c) Вариации физических параметров: масса увеличена на 5%, моменты инерции увеличены на 20%, аэродинамические коэффициенты пропеллеров уменьшены на 10%, а эксцентриситет центра масс увеличен на 20%%.
d) Силы возмущения, такие как ветер в направлениях и , со случайной равнодействующей силой, составляющей 5-10 процентов от веса системы.
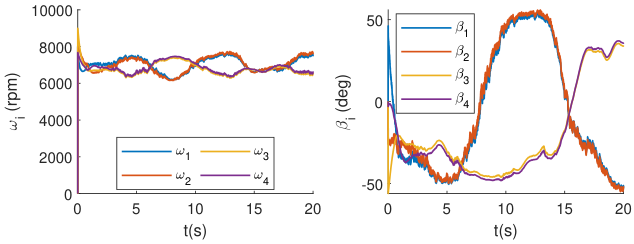
Как показано на Рисунке 10 и в Таблице V, система управления, включающая LSTM PDP (PDP), демонстрирует превосходную производительность по сравнению с контроллером, использующим MLP PDP, при сохранении практически тех же вычислительных затрат. Однако производительность системы SMC-MLP может быть улучшена за счет увеличения количества слоев MLP, что приводит к более высоким вычислительным затратам, что нежелательно для нашего приложения реального времени..
| PDP* | Baseline System TT-MAE* | Challenged System TT-MAE | Run Time (Baseline) |
| MLP | 0.161 | 1.05 | 41.5 s |
| LSTM | 0.156 | 0.21 | 38.5 s |
V Заключение
В данной статье исследованы стратегии управления на основе нейронных сетей для полностью управляемого мультиротора с поворотными винтами. Во-первых, мы представили отрицательный результат при применении прямого обучения «вход-выход» с использованием моделей MLP, LSTM и transformers, продемонстрировав их неспособность стабилизировать высоконеустойчивую динамику. В качестве основного вклада мы предложили контроллер со скользящим режимом (SMC), дополненный нейронной сетью, где динамика, не зависящая от входных данных, изучается на небольшом наборе данных с использованием облегченных сетей. Это сокращает объем вычислений в реальном времени, позволяет выполнять развертывание на недорогих микроконтроллерах и обеспечивает надежное управление. Предложенный метод также обладает преимуществом возможности обучения с использованием полетных журналов от низкопроизводительных контроллеров, работающих только по углу тангажа, без снижения эффективности конечной стратегии управления. Сравнение реализаций на основе MLP и LSTM в условиях неопределенностей и возмущений подтвердило эффективность предложенного метода; в частности, контроллер с предиктором динамики объекта на основе LSTM превзошел свой аналог на основе MLP, обеспечив при этом меньшее время выполнения. Подводя итог, можно сказать, что, хотя прямые стратегии «вход-выход» не подходят для неустойчивых систем с поворотными винтами, интеграция облегченных нейронных сетей в управление на основе моделей обеспечивает надежное, эффективное и обобщаемое решение. В качестве будущей работы мы планируем экспериментально подтвердить результаты данного исследования на экспериментальной платформе с поворотными винтами, спроектированной и построенной в нашей лаборатории..
Список литературы
- ⟦[1] З. Захир, А. Усмани, Э. Хан и М. А. Кадир, «Система воздушного наблюдения с использованием БПЛА», в 13-й международной конференции по беспроводным и оптическим сетям связи (WOCN) 2016 года. IEEE, 2016, стр. 1–7.
- ⟦[2] Х. Чжан, С. Верес и А. Коллинг, «Одновременный поиск и мониторинг с помощью нескольких воздушных роботов», Робототехника и автономные системы, том 170, стр. 104544, 2023.
- ⟦[3] М. Саркар, Х. Ян, Б. А. Эрол, И. Раптис и А. Хомайфар, «Новый метод поиска и обследования для беспилотных авиационных систем при обнаружении и оценке площади лесных пожаров», Робототехника и автономные системы, том 145, стр. 103848, 2021.
- ⟦[4] У. Ли, Б. Алькуз, Б. Шахзад и А. Бугеттая, «Доставка посылок с использованием автономных дронов по воздушным коридорам», в Дополнительных материалах конференции 2021 ACM International Joint Conference on Pervasive and Ubiquitous Computing и материалах симпозиума 2021 ACM International Symposium on Wearable Computers, 2021, стр. 48–50.
- ⟦[5] А. Штраубингер, Х. Л. де Гроот и Э. Т. Верхуф, «Электронная коммерция, дроны-доставщики и их влияние на города», Transportation Research Part A: Policy and Practice, том 178, стр. 103841, 2023.
- ⟦[6] А. Кафили Гавгани, А. Талаеизаде, А. Аласти и Х. Н. Пишкенари, «Новый сельскохозяйственный опрыскивающий воздушный робот (агрогедрал): повышение производительности при наличии эффекта плескания», в Инновационные сельскохозяйственные технологии, под ред. Л. Фу, Дж. Паливала, Х. Х. Силлели, Б. Штурма и Ф. Ауат Чееин. Кам: Шпрингер Нейчер Швейцария, 2026, стр. 66–85.
- ⟦[7] А. Режеб, А. Абдоллахи, К. Режеб и Х. Трейблмайер, «Дроны в сельском хозяйстве: обзор и библиометрический анализ», Computers and Electronics in Agriculture, том 198, стр. 107017, 2022.
- ⟦[8] М. Шахруз, А. Талаеизаде и А. Аласти, «Сельскохозяйственные дроны для опрыскивания: преимущества и недостатки», в сборнике Виртуального симпозиума по наукам омики растений (OMICAS) 2020 года, 2020, стр. 1–5.
- ⟦[9] Дж. Шерер, С. Яхьянеджад, С. Хаят, Э. Янмаз, Т. Андре, А. Хан, В. Вукадинович, К. Беттштеттер, Х. Хеллвагнер и Б. Риннер, «Автономная мульти-БПЛА система для поисково-спасательных операций», в материалах первого семинара по сетям, системам и приложениям микро-БПЛА для гражданского использования, 2015, стр. 33–38.
- ⟦[10] П. Нуралишахи, К. Ибарра-Кастанедо, С. Дин, Ф. Лопес, С. Пант, М. Дженест, Н. П. Авделидис и Х. П. Мальдаг, «Беспилотный неразрушающий контроль промышленных объектов: обзор и тематические исследования», Drones, том 5, № 4, стр. 106, 2021.
- ⟦[11] С. Д’Анджело, А. Коррадо, Ф. Руджерио, Дж. Какаче и В. Липпиелло, «Стабилизация и управление колесным мобильным манипулятором со змееподобным манипулятором на стеллаже для труб», Robotics and Autonomous Systems, том 171, стр. 104554, 2024.
- ⟦[12] Х. Гомес-Авила, К. Лопес-Франко, А. И. Аланис и Н. Арана-Даниэль, «Управление квадрокоптером с использованием ПИД-регулятора на основе нейронной сети», в материалах Латиноамериканской конференции IEEE по вычислительному интеллекту (LA-CCI), 2018 г., стр. 1–6.
- ⟦[13] А. Резаи, А. Талаеизаде и А. Аласти, «Самонастраивающийся ПИД-регулятор для квадрокоптера с регулируемым углом наклона манипулятора на основе нейронной сети actor-critic», в 2024 19-я Иранская конференция по интеллектуальным системам (ICIS), 2024, стр. 205–210.
- ⟦[14] Н. П. Нгуен, Н. Х. Мунг, Х. Л. Н. Н. Тхань, Т. Т. Хюинь, Н. Т. Лам и С. К. Хонг, «Адаптивное скользящее управление для системы ориентации и высоты квадрокоптера БПЛА с помощью нейронной сети», IEEE Access, том 9, стр. 40 076–40 085, 2021.
- ⟦[15] Б. Цзян, Б. Ли, В. Чжоу, Л.-И. Ло, Ч.-К. Чен и Ч.-И. Вэнь, «Модельное предиктивное управление на основе нейронных сетей для квадрокоптера», Aerospace, том 9, № 8, 2022. [Онлайн]. Доступно: https://www.mdpi.com/2226-4310/9/8/460
- ⟦[16] М. М. Мадебо, С. М. Абдисса, Л. Н. Лемма и Д. С. Негаш, «Робастное следящее управление для квадрокоптерных БПЛА при наличии внешних возмущений и неопределенностей с использованием MRAC на основе нейронных сетей», IEEE Access, том 12, стр. 36 183–36 201, 2024.
- ⟦[17] Н. Ваноре Мадебо, К. Мерга Абдисса и Л. Негаш Лемма, «Улучшенное управление траекторией квадрокоптера с использованием контроллера на основе рекуррентной нейронной сети с нечетким ПИД-регулятором», IEEE Access, том 12, стр. 190 454–190 469, 2024.
- ⟦[18] Г. Ю, Дж. Рейс и К. Сильвестр, «Адаптивное управление квадрокоптером на основе нейронных сетей: проектирование и экспериментальная проверка», IEEE Robotics and Automation Letters, том 8, № 5, стр. 2574–2581, 2023.
- ⟦[19] М. Рилл, Х. Х. Бюльтхофф и П. Р. Джордано, «Новый переопределенный квадрокоптерный беспилотный летательный аппарат: моделирование, управление и экспериментальная проверка», IEEE Transactions on Control Systems Technology, том 23, № 2, стр. 540–556, 2015.
- ⟦[20] П. Чжэн, С. Тан, Б. Б. Кочер, Э. Ян и М. Ковач, «Tiltdrone: Полностью управляемая наклонная платформа квадрокоптера», IEEE Robotics and Automation Letters, том 5, № 4, стр. 6845–6852, 2020.
- ⟦[21] П. Сеги-Гаско, Ю. Аль-Рихани, Х.-С. Шин и А. Савварис, «Новая концепция привода для многороторного беспилотного летательного аппарата», Журнал интеллектуальных и робототехнических систем, том 74, стр. 173–191, 2014.
- ⟦[22] М. Алленспах, К. Боди, М. Бруннер, Л. Ринсоз, З. Тейлор, М. Камель, Р. Сигварт и Дж. Нието, «Проектирование и оптимальное управление микро-беспилотным летательным аппаратом с поворотными винтами для эффективного всенаправленного полета», The International Journal of Robotics Research, том 39, № 10-11, стр. 1305–1325, 2020.
- ⟦[23] А. К. Гавгани, А. Талаеизаде, С. Хейдарзаде, А. Аласти и Х. Нежат Пишкенари, «Динамическое моделирование и скользящее управление переопределенным квадрокоптером с переменным углом наклона осей пропеллеров», в 2024 2nd International Conference on Unmanned Vehicle Systems-Oman (UVS), 2024, стр. 1–6.
- ⟦[24] М. Камель, С. Верлинг, О. Эльхатиб, К. Шпрехер, П. Вулкоп, З. Тейлор, Р. Зигварт и И. Гилищенски, «Омниориентационный гексакоптер Voliro: маневренный и управляемый летательный аппарат с наклонными роторами», IEEE Robotics & Automation Magazine, том 25, № 4, стр. 34–44, 2018.
- ⟦[25] А. К. Гавгани, А. Талаеизаде, А. Аласти, Х. Н. Пишкенари и Э. Наджафи, «Авиационные роботы следующего поколения — всенаправленные стратегии: динамическое моделирование, управление и сравнительный анализ», 2025. [Онлайн]. Доступно: https://arxiv.org/abs/2509.21210
- ⟦[26] Ж.-Ж. Э. Слотин, У. Ли и др., Прикладное нелинейное управление. Прентис Холл, Энглвуд Клиффс, Нью-Джерси, 1991, том 199, № 1.